



IMUセンサーの理解:機能と現代技術での応用
ロボティクスをはじめ多くの分野で、センサーは環境との相互作用に不可欠です。中でも慣性計測ユニット(IMU)は精密な動きデータを提供し、高度なナビゲーションと制御システムを可能にする点で際立っています。
IMUセンサーとは
IMUは、物体の直線加速度、角速度、さらに磁力計を備える場合は方位を測定する電子デバイスです。通常、ジャイロスコープ、加速度計、場合によっては磁力計を統合し、ロール、ピッチ、ヨーをリアルタイムで決定します。
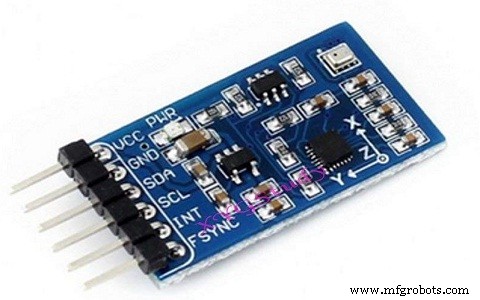
IMUはUAV、宇宙船、自律走行車、携帯デバイスの核心コンポーネントです。現代的な統合により、IMUはGPSを補完し、衛星信号が弱いまたは遮断される環境でも信頼性の高い測位を実現します。
動作原理
IMUの核心はセンサートライアドです:
- 加速度計 — 3直交軸に沿った直線加速度を検出。
- ジャイロスコープ — 同軸周りの角速度を測定。
- 磁力計(オプション) — 地磁気を感知し絶対方位を提供。
これらのセンサーデータは、専用マイコンやソフトウェアアルゴリズムによって融合(センサーフュージョン)され、安定した姿勢と速度の推定値が生成されます。
典型的な構成
IMUは測定軸数で分類されます:
- 6軸 — 3軸加速度計 + 3軸ジャイロスコープ。
- 9軸 — 3軸磁力計を追加し、完全な方位サポートを実現。
これらのユニットはセンサーフュージョンファームウェアと組み合わされ、姿勢方位基準システム(AHRS)を形成することが多く、業界では「IMU」とほぼ同義で使われます。
応用
IMUは幅広い技術に不可欠です:
- 衛星・宇宙船の姿勢制御。
- UAVのナビゲーションと安定化。
- スマートフォンのモーション検知(ゲーム、AR/VR)。
- 産業用ロボティクスとオートメーション。
- 車両ダイナミクスと運転支援システム。
- アクティビティトラッキング用コンシューマーウェアラブル。
- GPS利用不可時の高精度屋内測位。
高精度測位の需要増大に伴い、IMUはLiDARベースのマッピング、自律ナビゲーション、スマートシティインフラなど新興技術で中核的役割を果たすことが期待されます。
ワイヤレスIMU(WIMU)は処理済み姿勢データを無線送信し、産業ロボティクスとスポーツ分析でリアルタイムモーションキャプチャを可能にします。
センサー