



自動車LiDARでどの波長が主流になるか?
急速に進化する先進運転支援システム(ADAS)と自動運転車のランドスケープにおいて、LiDAR波長の選択は性能、コスト、安全性を形作る極めて重要な決定です。この記事では、現在近赤外(NIR)LiDARが短波赤外(SWIR)よりも好まれている技術的、市場的、経済的要因を検証し、どの波長が優勢になるかというエビデンスベースの視点を提供します。
センサーフュージョン:自律知覚のバックボーン
ADASと自動運転は、カメラ、レーダー、LiDARの3つの相補的センサーに依存します。各モダリティは独自の強みを提供します——カメラから視覚詳細、レーダーから速度データ、LiDARから精密な3D深度。これらのストリームを融合することで、車両は生命に関わる意思決定に不可欠な堅牢で冗長な知覚モデルを構築できます。
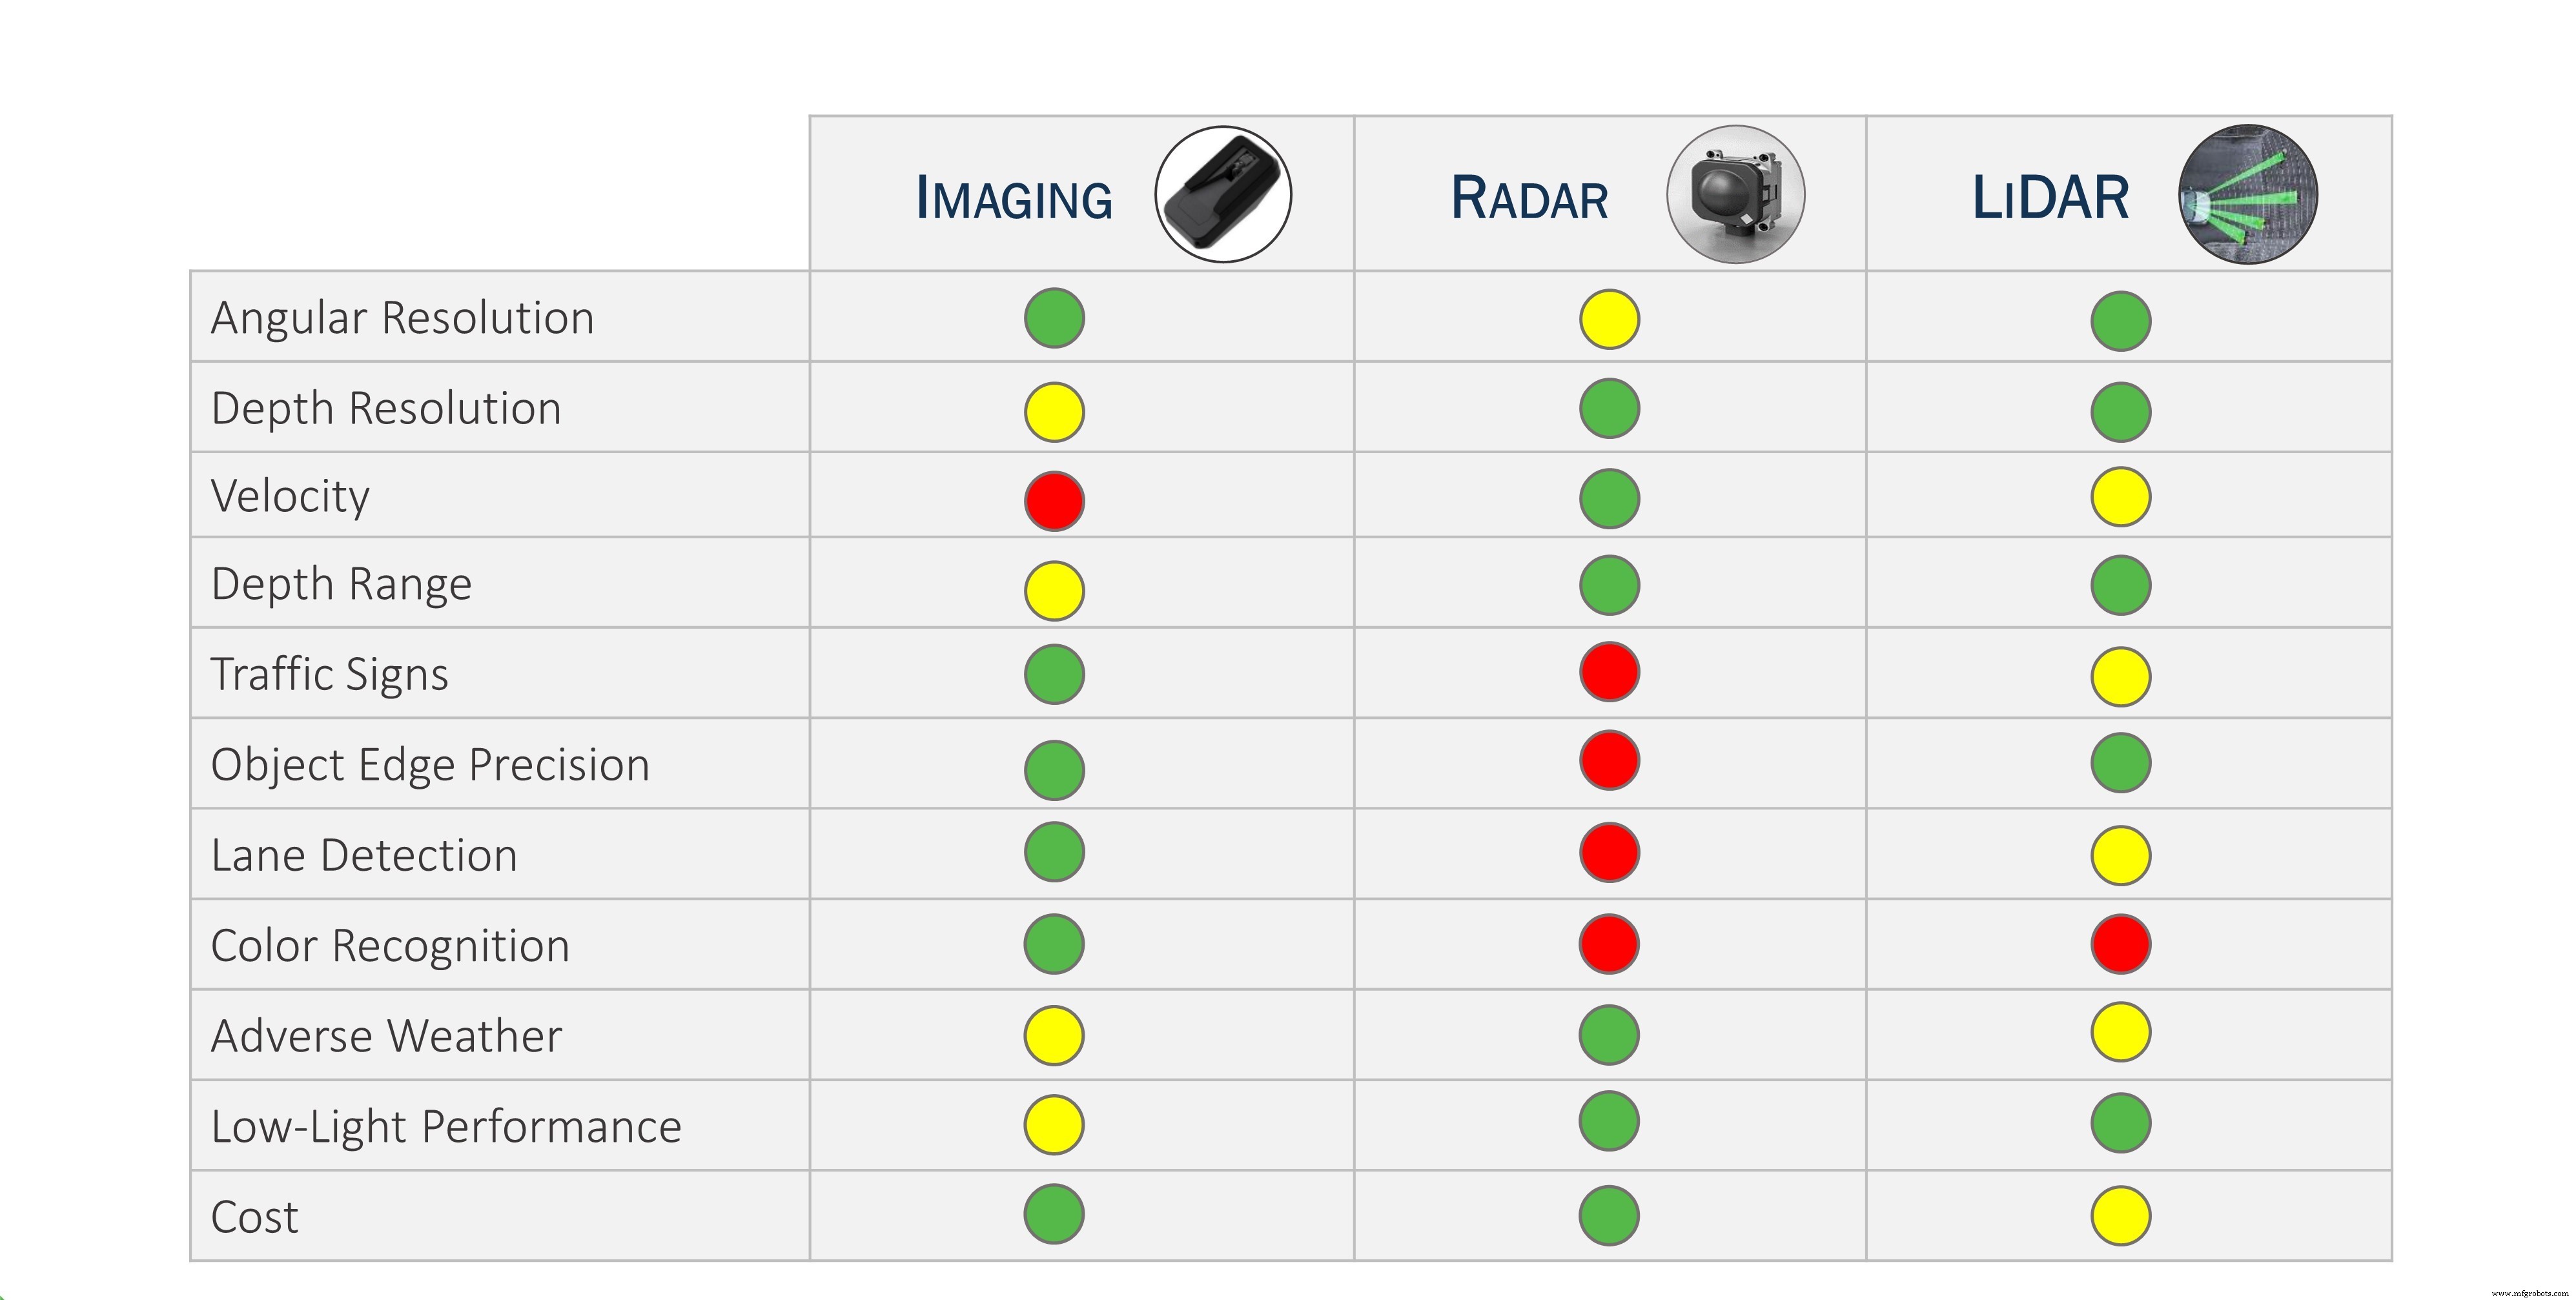
図1: カメラ、レーダー、LiDARデータの融合が包括的な状況認識を提供
LiDAR市場動向
自動車LiDARは爆発的成長が見込まれ、Yole Développementによると2020年3,900万ドルから2025年までに17.5億ドルに達すると予測。100社以上が競合し、2020年までの累積投資は15億ドル超——その後のSPAC駆動IPOの流入を大きく上回ります。この集中度は、EthernetやVHSの歴史が示すように、必然的な統合を示唆しています。
車載OEMは低コスト、高信頼性、低反射率ターゲット検出能力を求めます。サプライヤーがこれらを満たせば、OEMは基盤となる波長技術に大きく依存しません。したがって問題は:どの波長が主流になるか?
LiDARアーキテクチャ:直接ToF vs 周波数変調連続波
直接飛行時間(dToF)LiDARが業界標準です。短いレーザーパルスを放出し、帰還時間を測定して距離を計算——光速の原理の直接的応用です。周波数変調連続波(FMCW)LiDAR(コヒーレントLiDARとも呼ばれる)は、送信・反射信号を混合し、距離と速度を同時に抽出。FMCWには魅力的な利点がありますが、複雑さとコストが高いため一般的ではありません。
図2は典型的なdToFブロック図を示し、レーザー、光学送受信機、検出器、信号処理チェーンをハイライトしています。
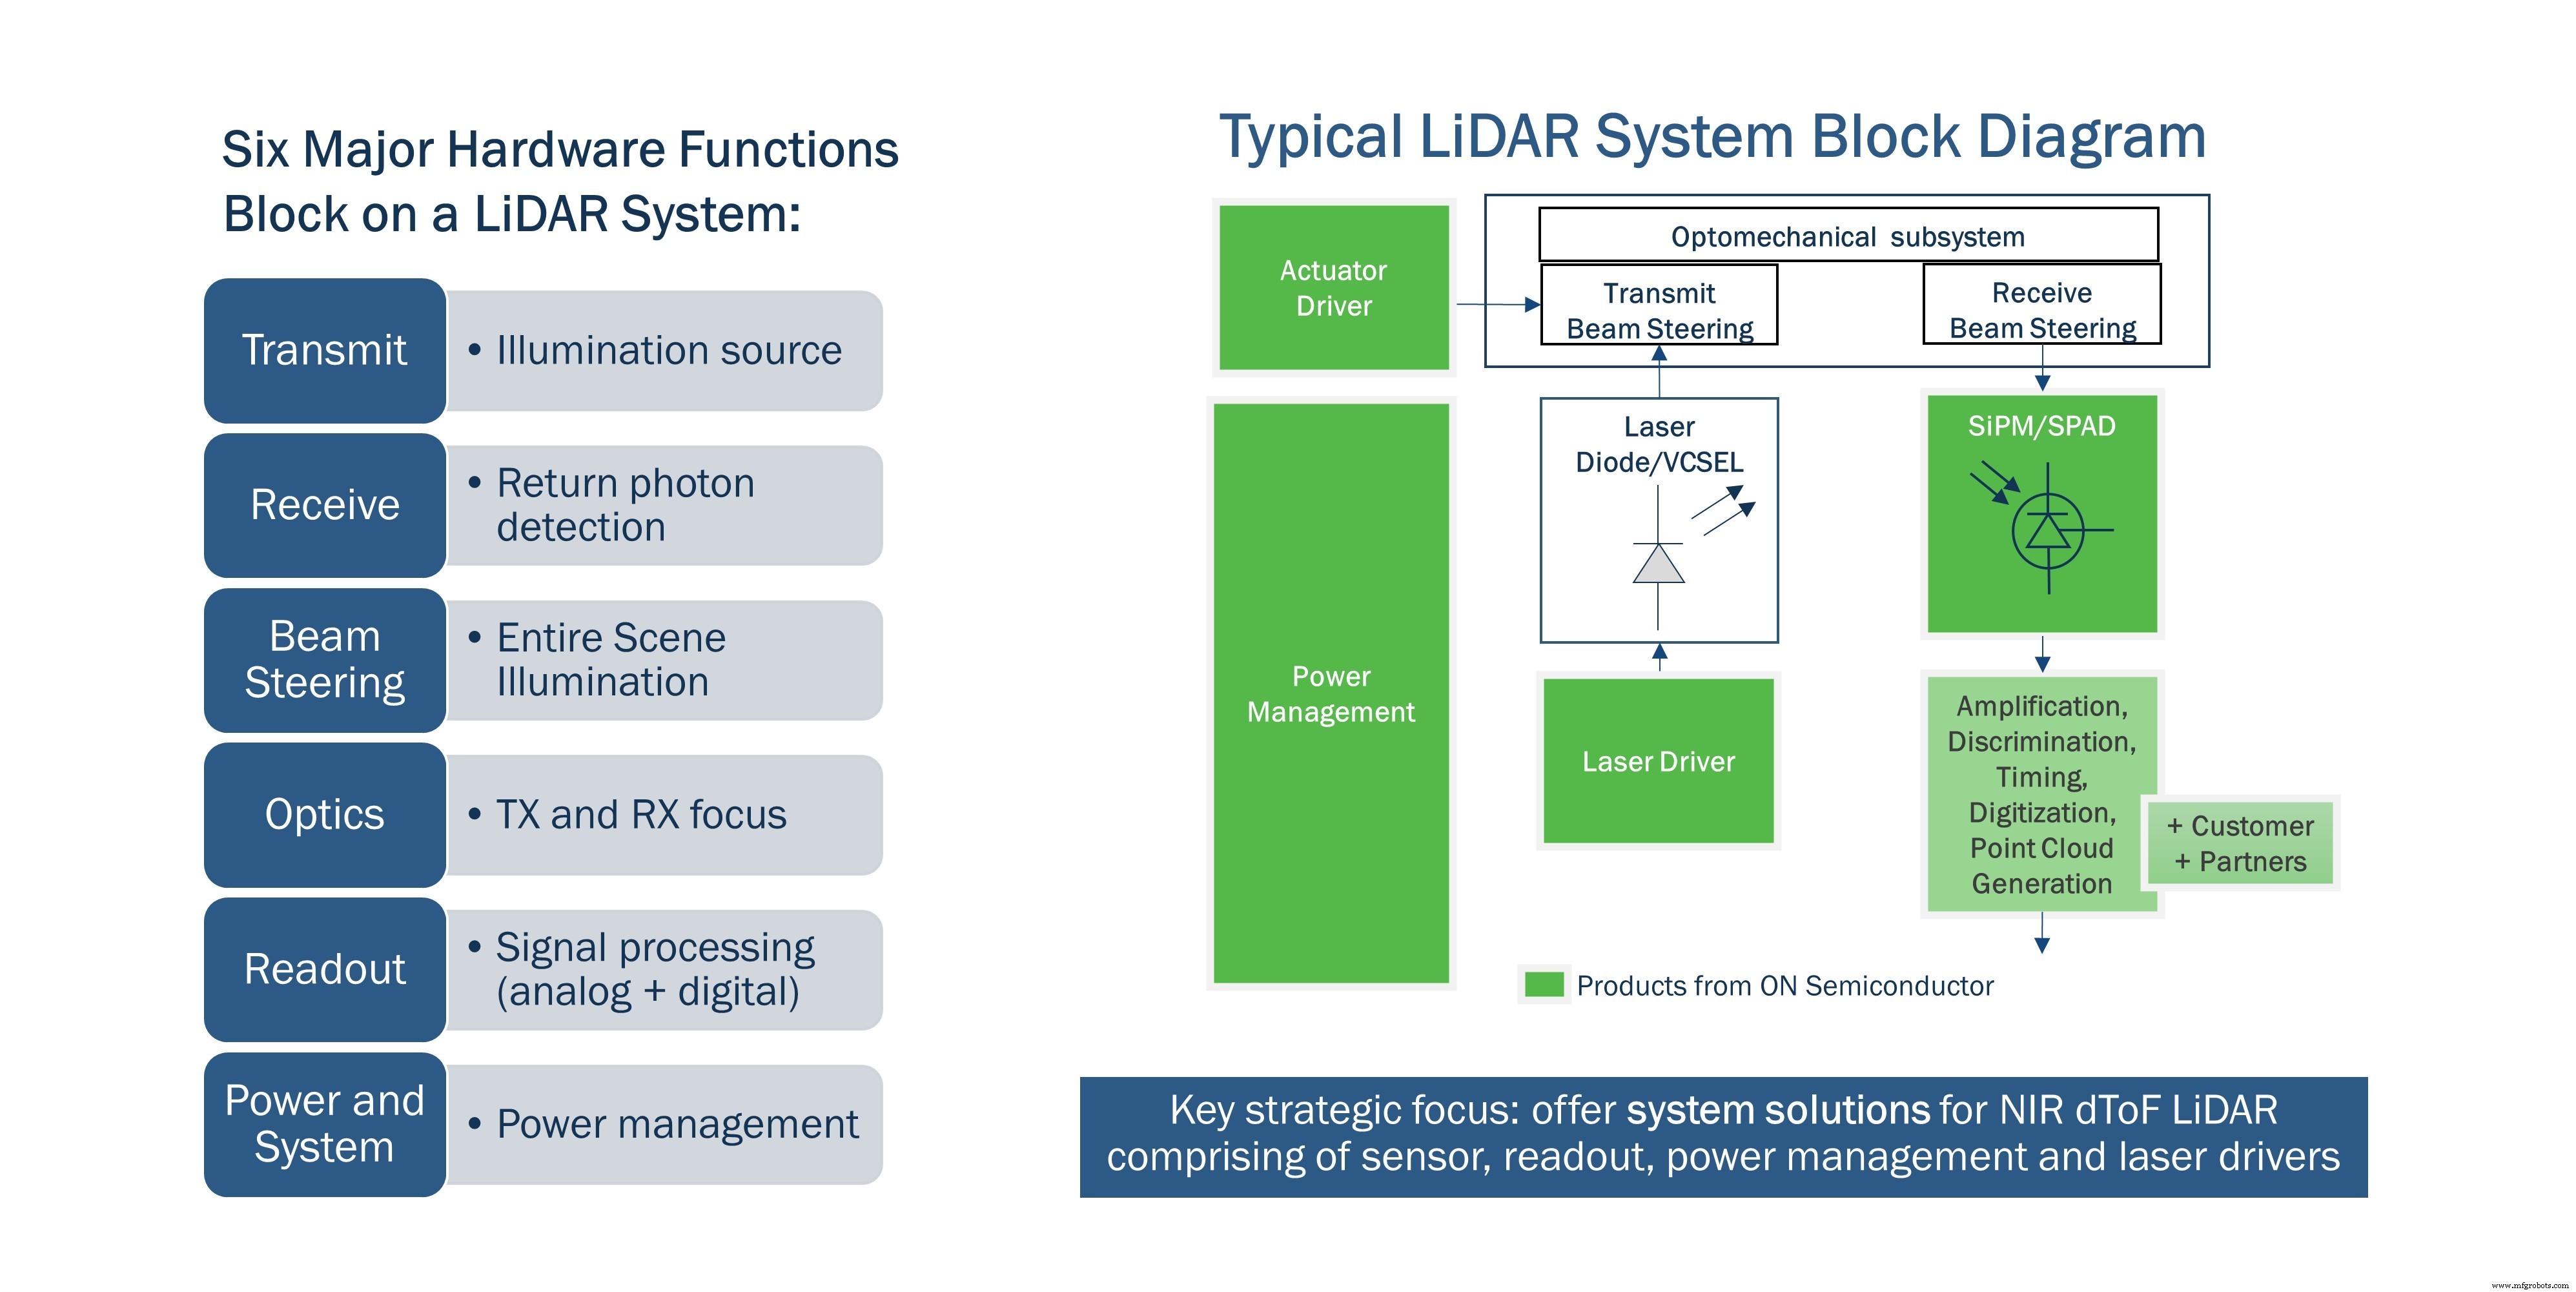
図2: dToF LiDARシステムのコアコンポーネント
メーカーと波長選択
ほとんどの商用LiDARはNIR波長(約905nm)で動作します。シリコンベースフォトディテクタとGaAsレーザーが安価で成熟しているためです。少数の企業がSWIR(1.5µm)波長をターゲットにし、より高い眼安全マージンと潜在的な長距離到達を狙っています。表1に主要プレイヤーを掲載し、NIRとSWIRポートフォリオを区別しています。
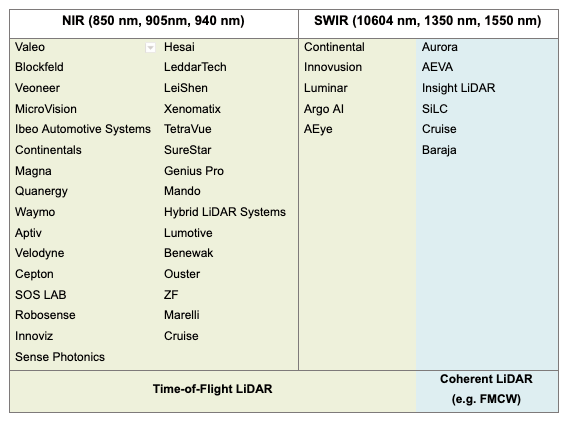
表1: 選択されたLiDARメーカーとその波長フォーカス
この分布に影響する物理的要因がいくつかあります:
- 太陽輻照度は905nmで1550nmの約3倍高く、NIRシステムの環境ノイズを増大。
- NIR検出を主導するシリコンフォトダイオードは、CMOSファウンドリで大量製造可能でコスト削減と歩留まり向上。
- SWIRセンサーとレーザーに必要なIII/V材料(InGaAs、InGaAsP)は高コスト、低ウェーハ歩留まり、成熟サプライチェーン不在。
フォトディテクタ技術
フォトディテクタは入射光子を電気信号に変換します。初期LiDARセンサーだったPINフォトダイオードは内部利得がなく、弱い帰還光で苦戦。アバランシェフォトダイオード(APD)は中程度の利得だが高バイアス必要で非均一性に悩む。現在の業界リーダーは単一光子アバランシェダイオード(SPAD)で、高利得と光子計数を実現。シリコンベースSPADアレイ(SiPM)がNIR LiDARで普及しつつあり、SWIR SPADは統合課題で未成熟。
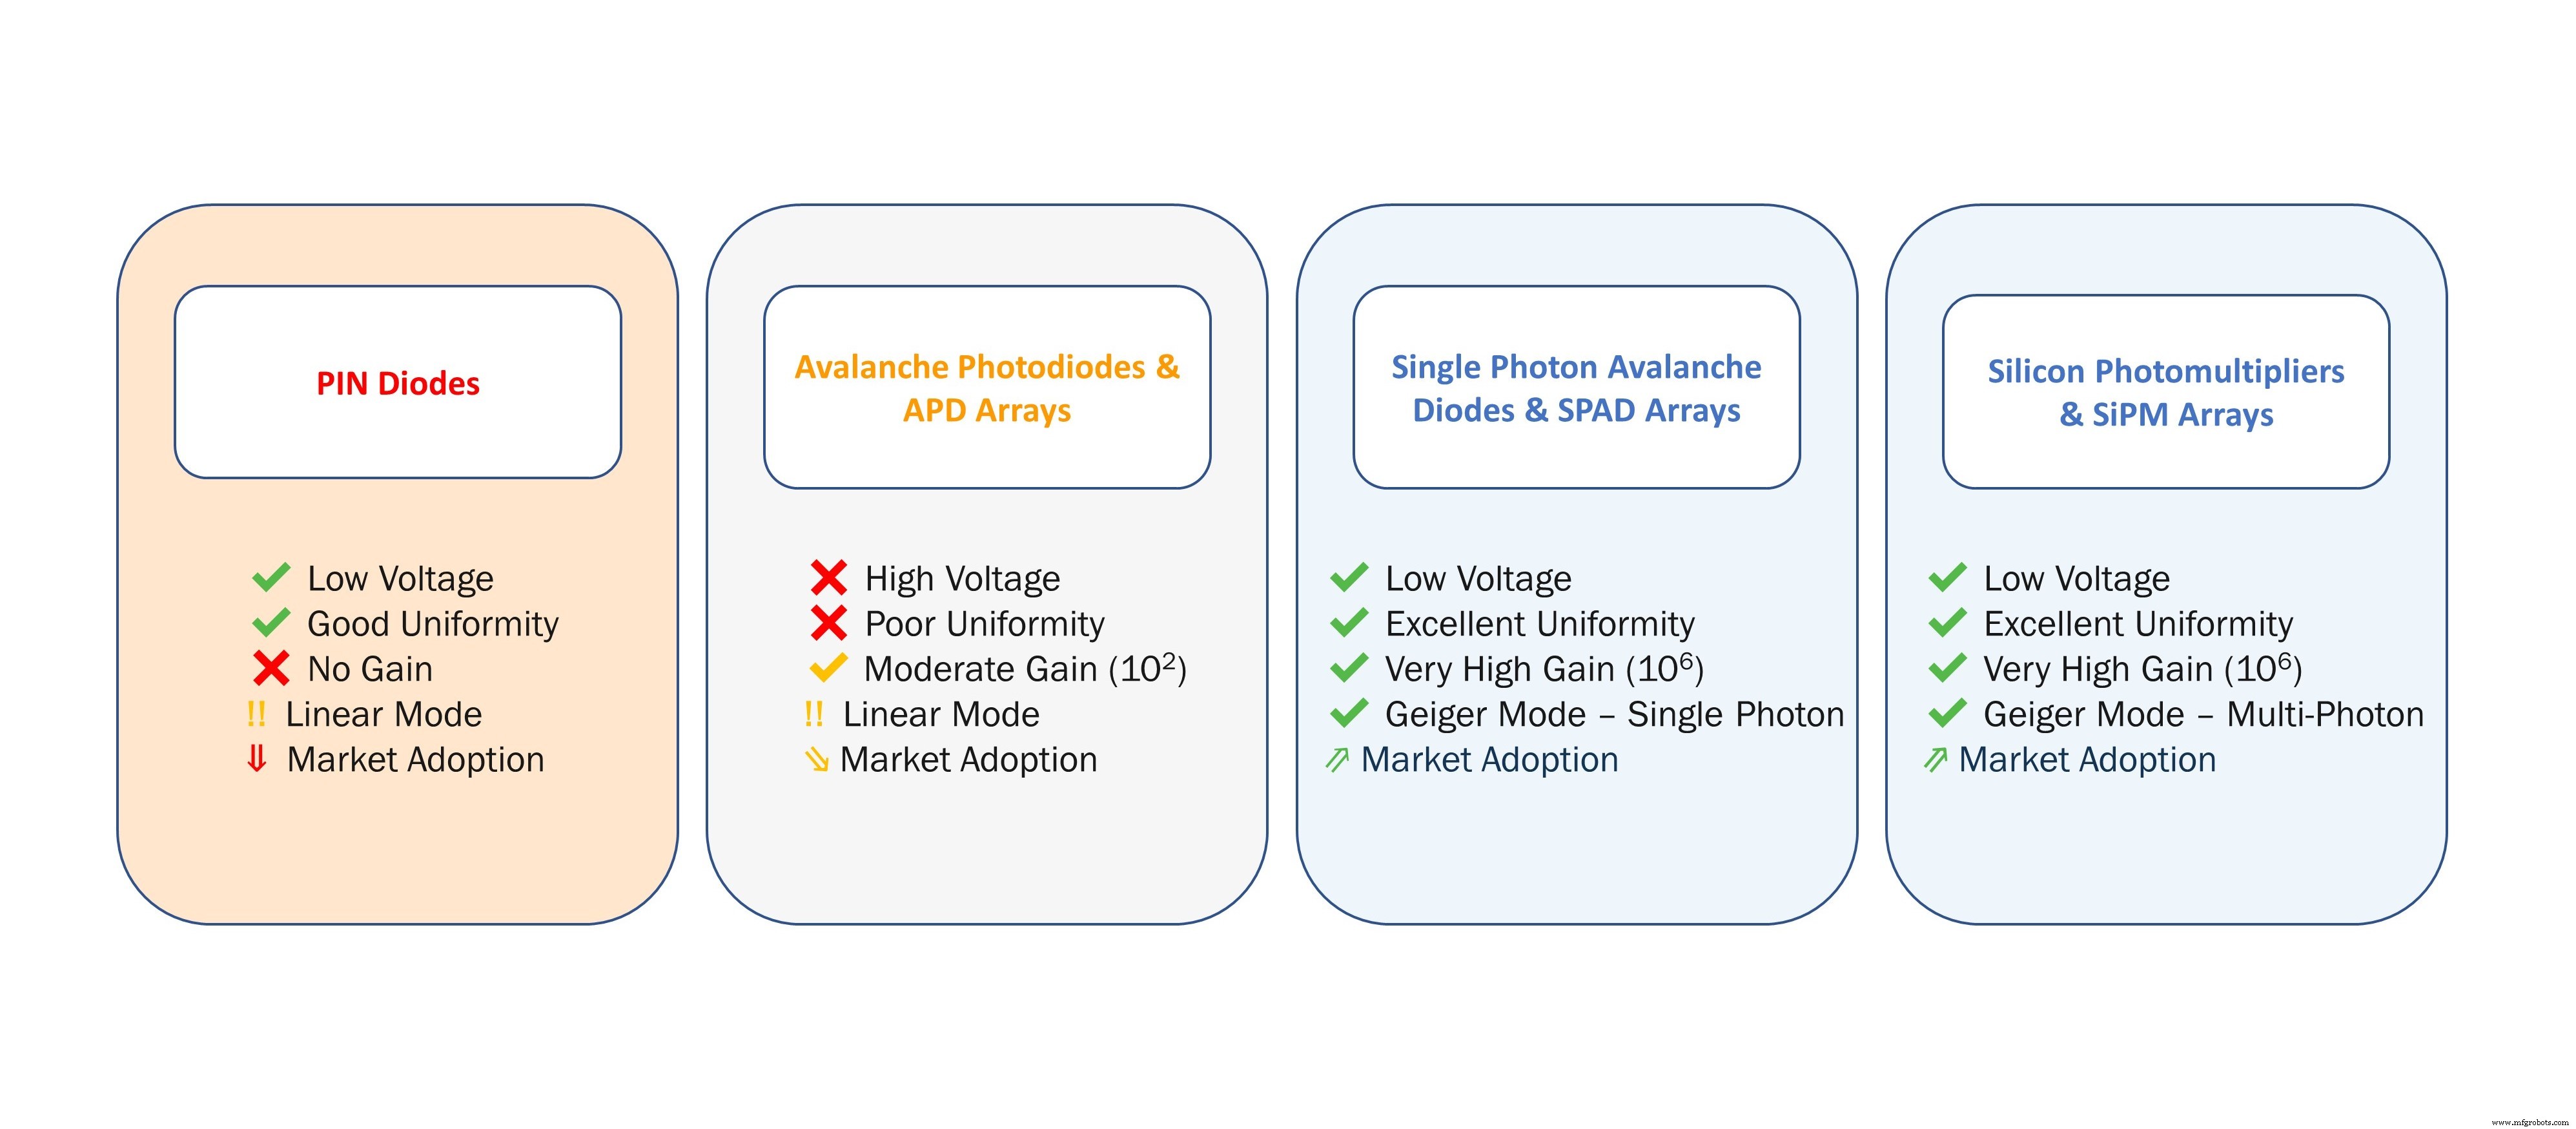
図4: LiDARで使用されるフォトディテクタの進化
レーザー光源
2つのレーザーアーキテクチャが市場を主導:
- エッジエミッティングレーザー(EEL)——コスト効率良く高出力だが、アレイ化が困難で温度駆動波長ドリフトを示す。
- 面発光レーザー(VCSEL)——上面放射、アレイ化容易、効率向上中だが現在は高価。
EELとVCSELの両方がNIR(GaAs)とSWIR(InGaAsP)波長で利用可能だが、GaAsウェーハがより大型で安価なため、NIRが生産経済性で優位。
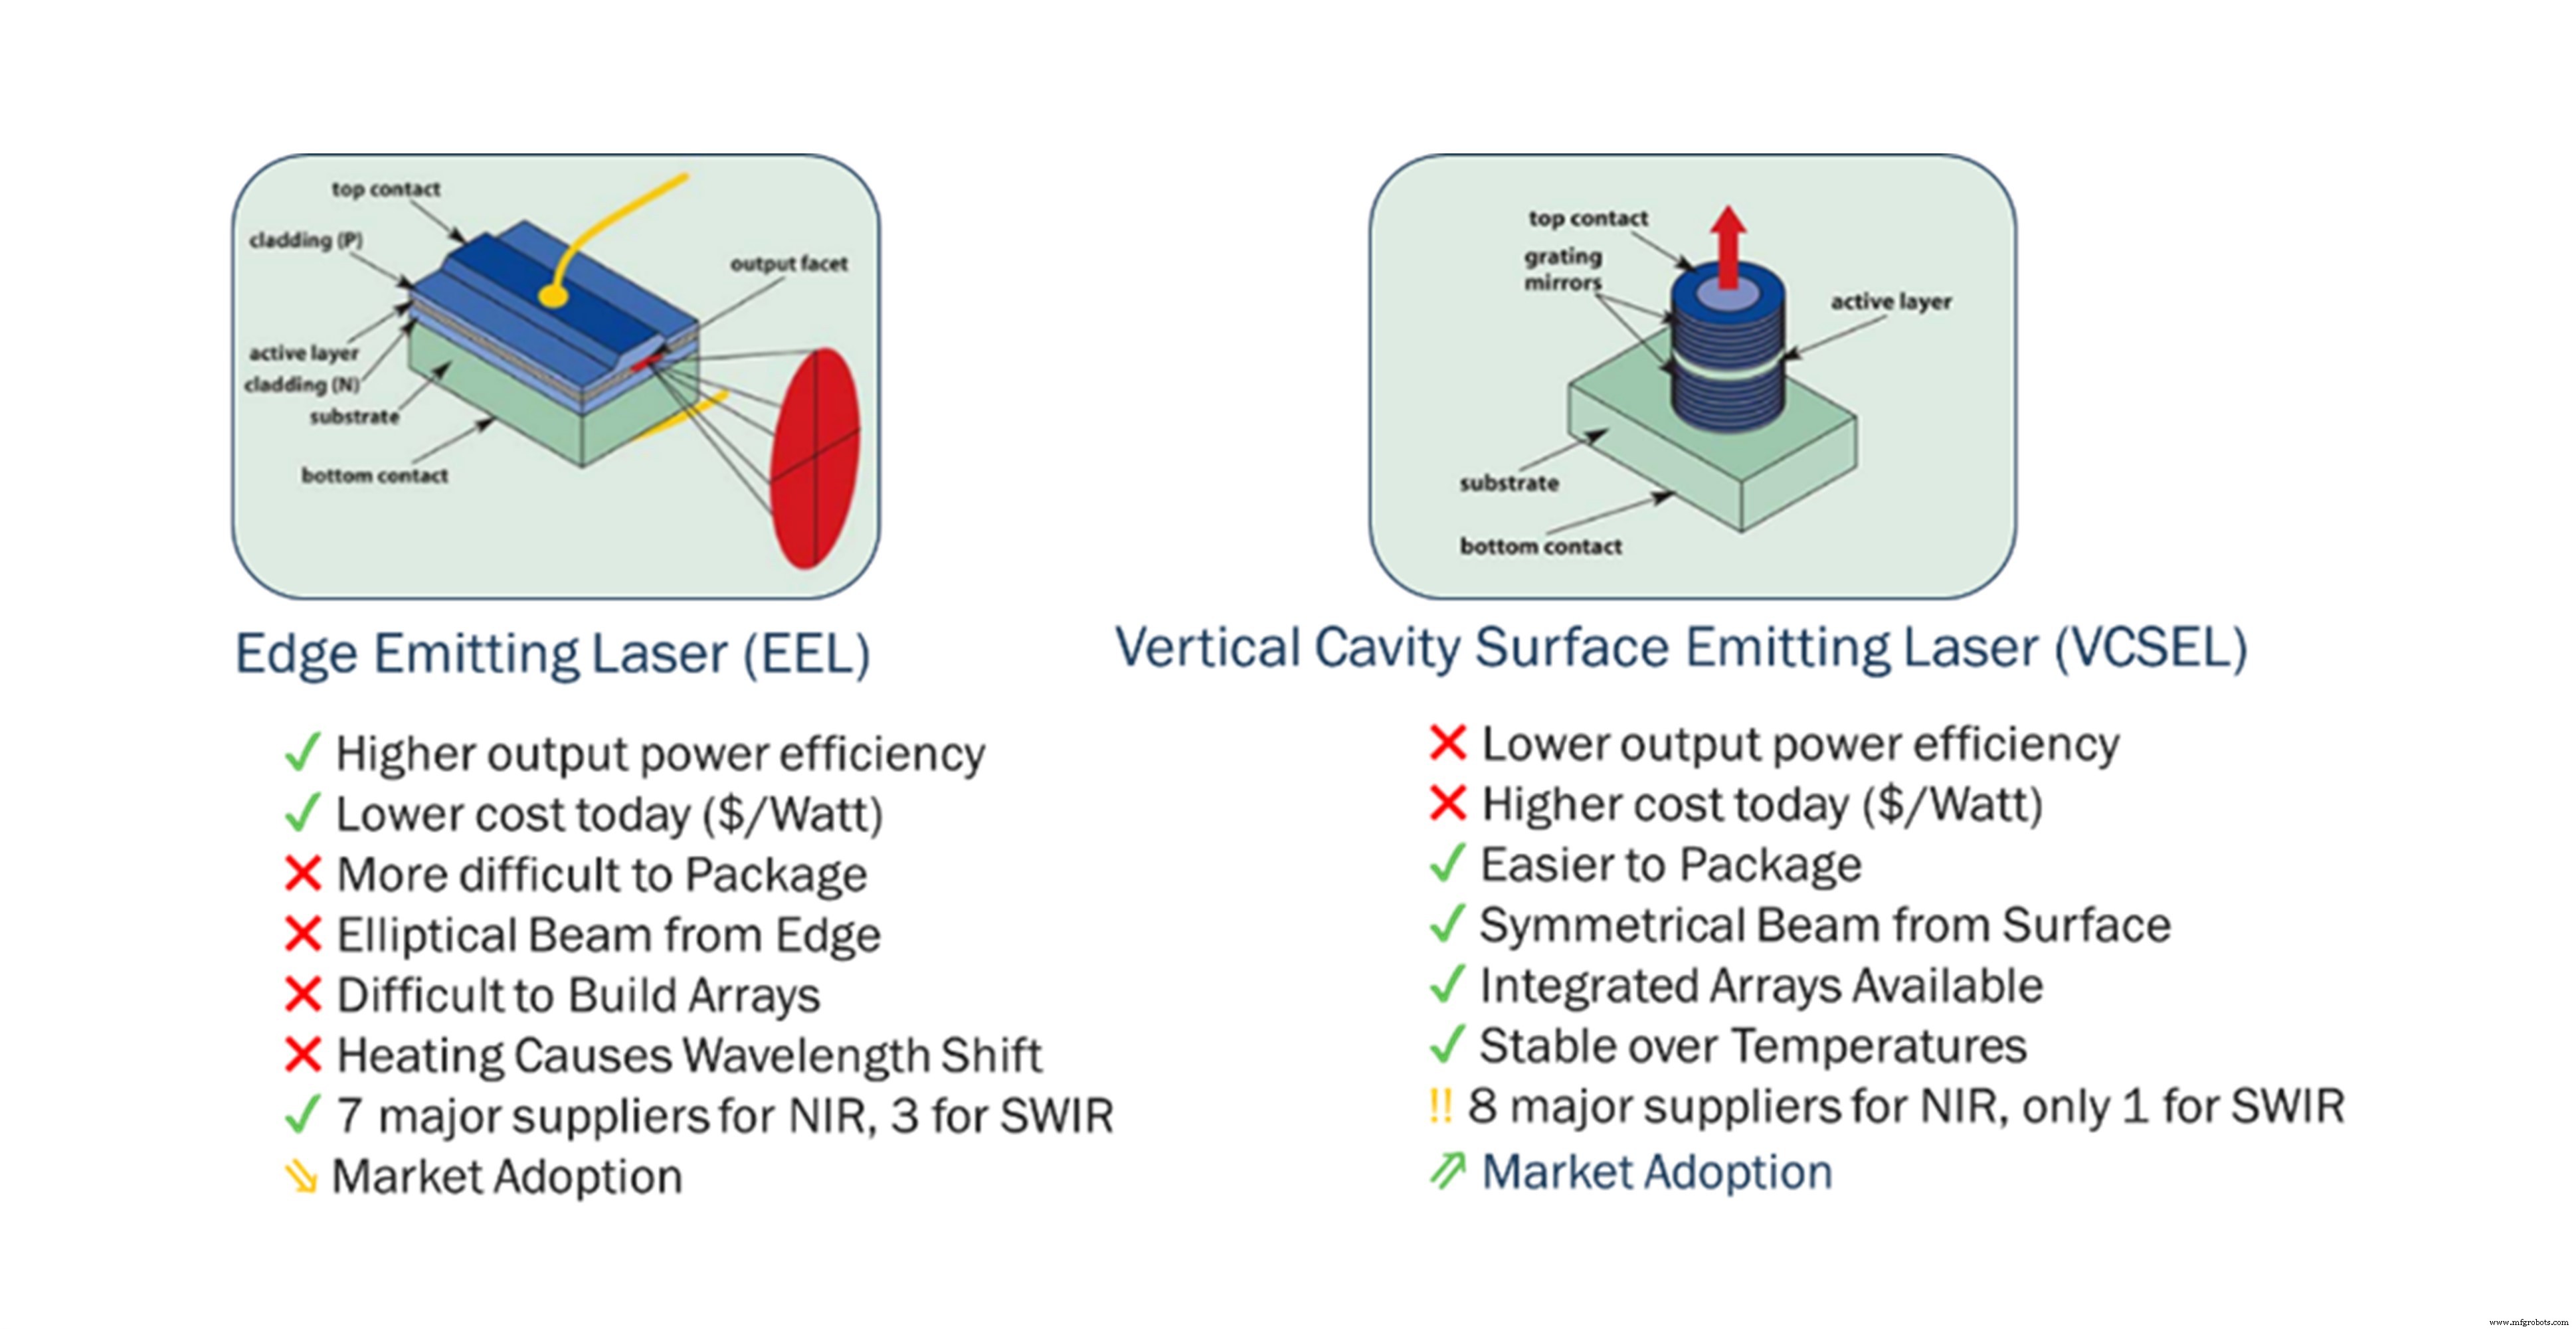
図5: エッジエミッティングvs VCSELレーザー構造
眼安全性考慮
IEC-60825が許容曝露限度を規定。NIR光は角膜を透過し網膜に到達するため、角膜で大部分吸収されるSWIRより厳しい制限が必要。したがって1550nm LiDARはより高いピークパワーを安全に放出でき、光子帰還を改善。それでも準拠設計では波長に関わらずパルスエネルギーとビーム発散を考慮必須。
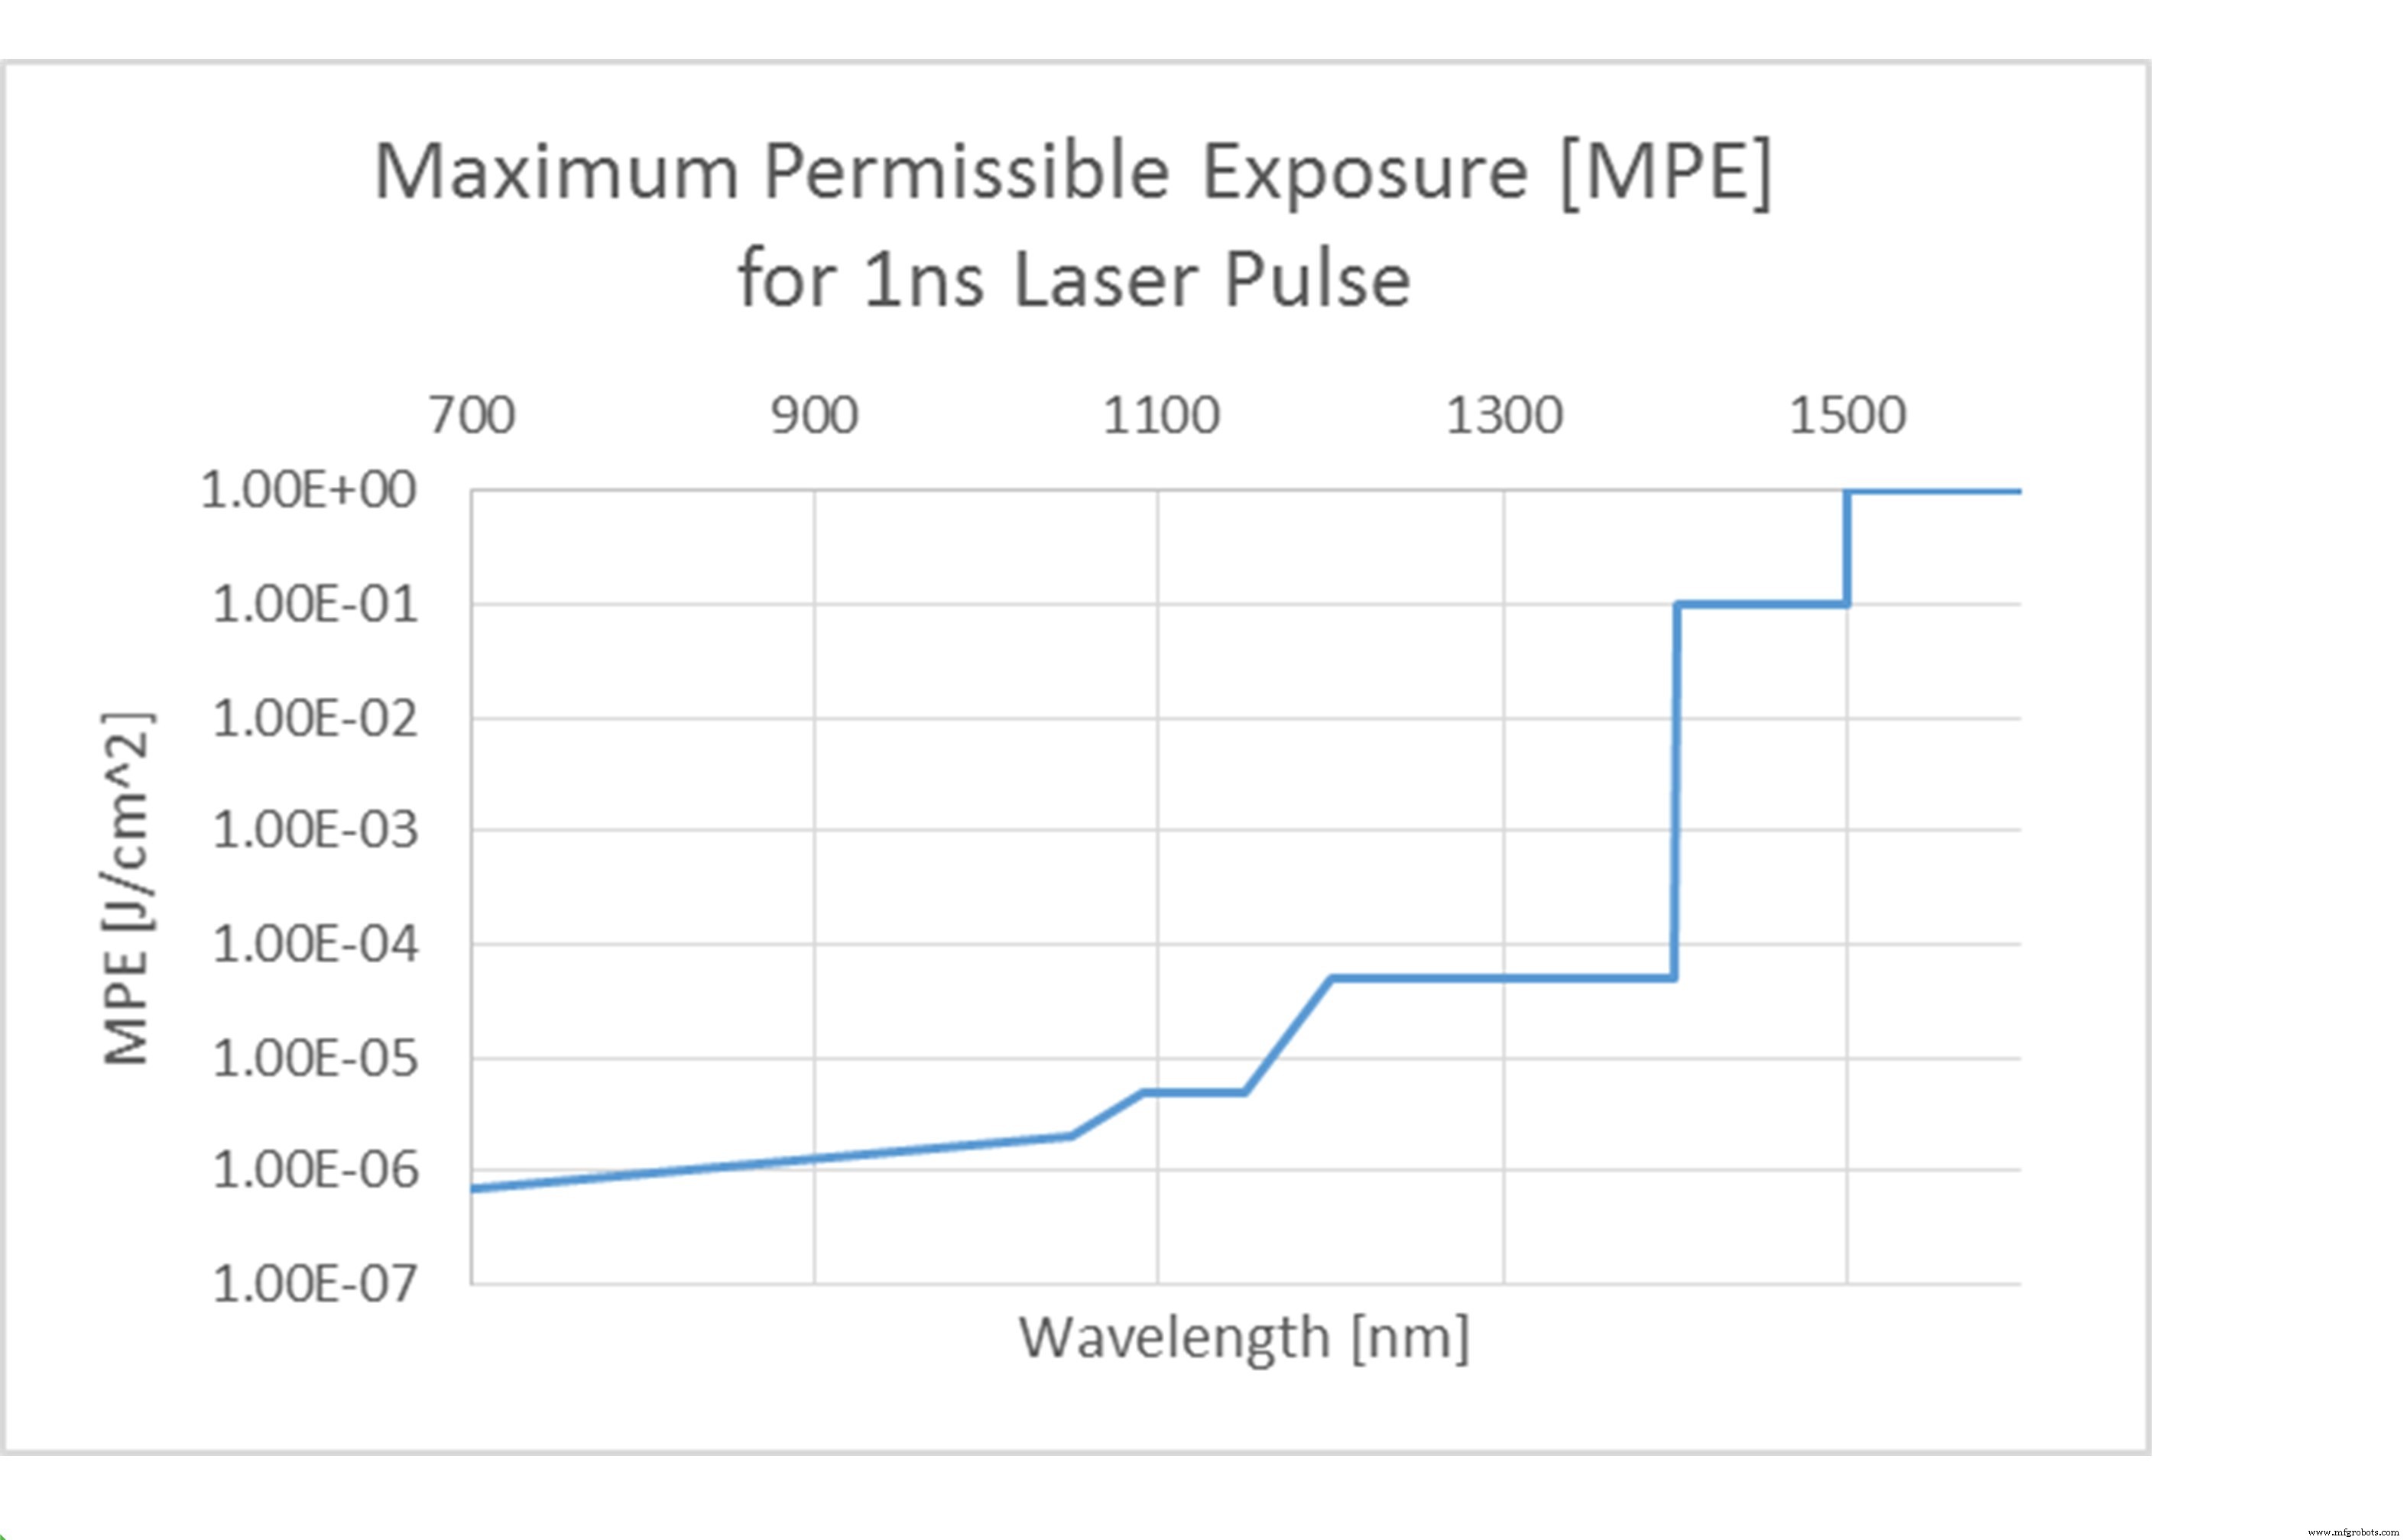
図6: IEC-60825眼安全曝露限度
性能比較
同一dToFアーキテクチャ(16チャネル検出器、80°水平スイープ)でのシステムレベルモデリング結果:
- 1550nm LiDARは低反射率ターゲットで99%確率で約500m到達。
- 905nm LiDARは同条件で200m超を維持。
- SWIRは雨/霧で水吸収が高いため性能劣化がより速い。
図10にシミュレーションデータを示し、NIR LiDARが自動車長距離要件を満たし、SWIRがコストを正当化し難い限界的利得しか提供しないことを確認。
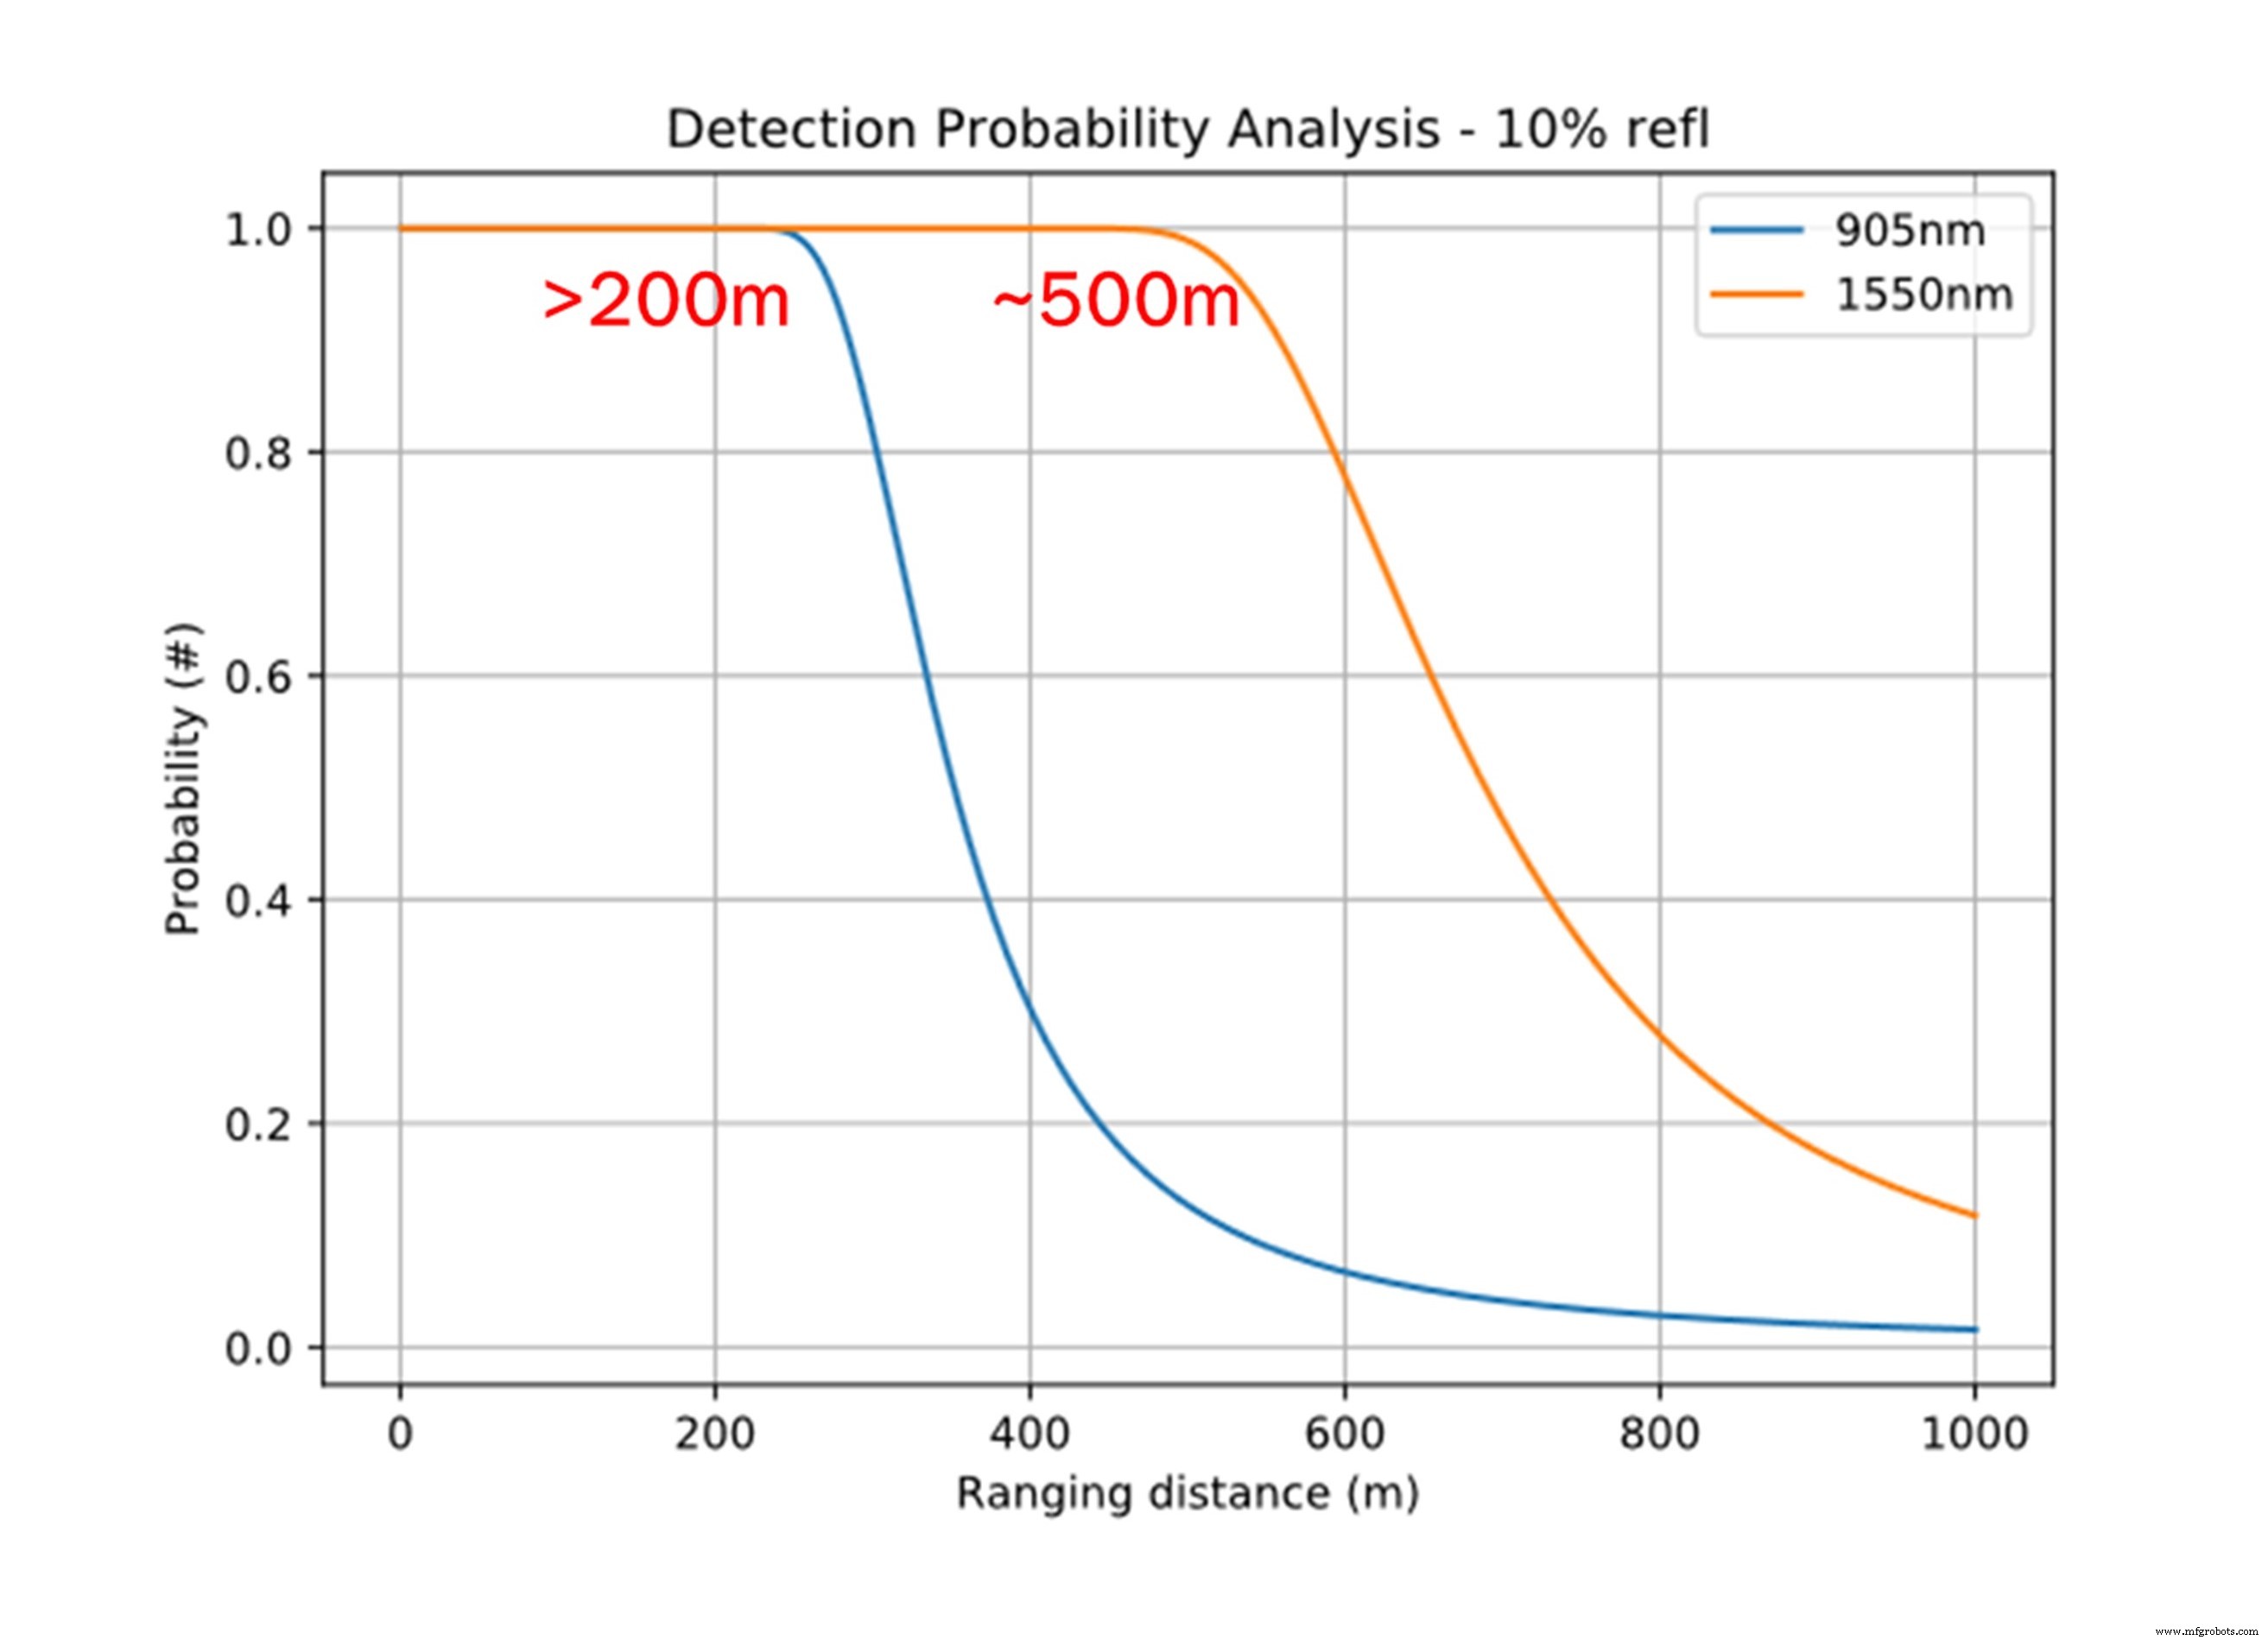
図10: 到達確率vs波長
コスト分析
IHS Markit(Amsrud, 2019)によると、SWIRコンポーネントはNIR対応品の10〜100倍コスト。2025年推定チャネル単価はNIRで$2〜10、SWIRで$155。LiDARアレイは数十チャネル含むため、コスト差は決定的、特にコスト意識の高いOEMと産業ユーザーにとって。
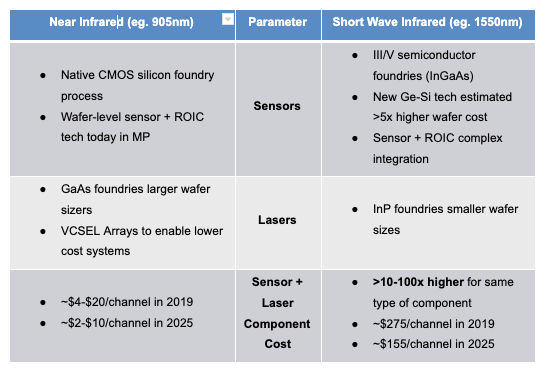
表3: NIR vs SWIR LiDARコンポーネントコスト比較
結論
SWIR LiDARは到達距離と眼安全性で理論的優位性を持つが、成熟したシリコンフォトニクス、低コストレーザー、確立されたサプライチェーンが主導する現在のエコシステムでは、NIRが今日の自動車アプリケーションにおける実用的選択肢です。NIR LiDARはすでに長距離性能目標を満たし、遥かにコスト効率が良く、SWIR技術が成熟しスケールするまでその優位性を維持するでしょう。今後10年で統合が進む可能性が高く、自動車センサーマーケットの歴史的変遷を反映します。
参考文献
- Yole Développement (2020). LiDAR for Automotive and Industrial Applications – Market and Technology Report 2020.
- Amsrud, P. (2019). The race to a low-cost LIDAR system. Automotive LIDAR 2019, Detroit, MI. IHS Markit.
- Hadji, B. (2023). Director of Business Development, Automotive Sensing, ON Semiconductor.
原文はEE Timesで公開。
関連コンテンツ
- ADAS専門家が将来車両のセンサー統合を検討
- スマートシティ:インテリジェント交通システムにおけるLiDARの意義
- 自動車エレクトロニクスシステムの変化を駆動するもの
- 飛行時間技術が精度向上を約束
- 完全自律走行車実現にFIRセンシング技術が不可欠な理由
さらなる組み込みテクノロジーインサイトは、Embedded週刊ニュースレターをご購読ください。
センサー
- 産業機械におけるデジタルセンサー:機能、種類、選定のベストプラクティス
- Melexis、安全クリティカル自動車システム向けASIL対応ホール効果センサを発表
- オープンソース・スマートファーミングシステムの構築──手頃で相互運用可能なIoTで農家をエンパワー
- デュアルモードEスキン:磁場で非接触・接触センシングを同時実現
- ToF vs FMCW LiDAR:技術的比較で見る真実
- 先進TOMOPLEXセンサーフィルムで航空宇宙機のリアルタイム監視を実現
- 微小チップベース心肺センサー、鮮明な心肺信号を取得
- NASAエイムズ固体CO₂センサー:温度・圧力・湿度を問わない高精度検知
- 先進カーボンベースNO₂センサーが室内空気質モニタリングを強化
- HVACに革命:リアルタイムOCRセンサーでシステム健全性を精密監視
- Kodiak 3D LiDAR:高軌道ミッション向け精密宇宙ボーンレンジング