



5軸CNCプログラミングで工具ベクトル(IJK)をマスターする実践ガイド
5軸プログラミングでは、回転移動と位置を指令する際、回転角度(ABC)か工具ベクトル(IJK)の2つの選択肢があります。それぞれ長短がありますが、選択の余地があれば、ポストプロセッサーを設定して、より一般的なABC軸回転角度ではなく、IJK工具ベクトルで回転指令を出力することを私は推奨します。
IJK工具ベクトルを使えば、プログラムが特定のマシン構成に依存しなくなります。特定の軸呼び出し(A、B、C)を指令しないため、マシンは利用可能な軸を自由に使って、指令された位置と傾き角度に工具を配置できます。この自由度により、同一パートプログラムをショップ内の複数の異なる構成マシンで共有でき、ショップフロアでのジョブスケジューリングに大きな自由度をもたらします。
工具ベクトルはポストプロセッサー作成も容易にします。CAMシステムで5軸ツールパスをプログラミングする際、ソフトウェアは内部的に工具ベクトルを使って指令移動を計算します。したがって、これらの計算済み移動を変換せずにそのまま出力するポストプロセッサーの方が、各移動をA/B/C軸指令に変換するより遥かにシンプルで、設定・テスト工数も少なくて済みます。
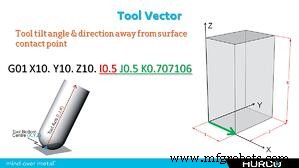
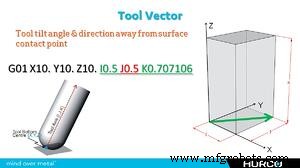
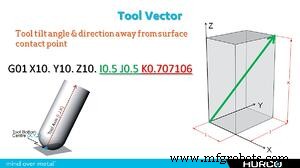
では、工具ベクトルとは何か? プログラム内のIJK値で、XYZ位置の末尾に追加され、工具がXYZ接触点からどの角度・方向に傾くかを決定します。例:G01 X10. Y10. Z10. I0.5 J0.5 K0.707106 は、G01 X10. Y10. Z10. B45. C45… と指令するのと同じ工具・軸位置になりますが、特定の軸指令が不要です。後者の指令はBC構成マシンでのみ使用可能です。
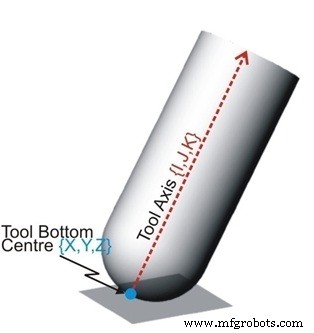
工具ベクトルデータポイントは実測距離ではなく単位もありませんが、指令傾斜角を視覚化する際は「距離として捉える」のが分かりやすいです。IJKの3文字はマシンの3軸に対応:IはX軸、JはY軸、KはZ軸方向。下例で視覚化用に各トークンをインチ単位の距離と仮定します。XYZ工具接触点から、X正方向0.50″、Y正方向0.50″、Z正方向0.70716″の空間上の点を想定。工具先端中心からこの点を通る線をイメージしてください。それが工具の指令傾斜角と方向です。これだけです!
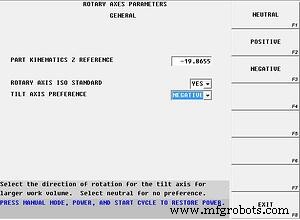
最後に、工具ベクトル使用時の重要なポイント:マシンが利用可能な回転軸をどう使って工具を指令傾斜角に配置するかを判断させるとき、5軸構成ごとに少なくとも2つの許容解が存在します。そこで、個々のマシン構成に最適な解を制御装置に選ばせるために、「チルト軸プリファレンス(傾斜軸優先設定)」という、工具ベクトル入力対応の各マシンツール制御装置の制御パラメータ内設定を適用します。
チルト軸プリファレンスは、現在の5軸指令に対する解の中で、そのマシンにとって最適な回転方向を強制的に選ばせるために使います。例:トライユニオンマシンでA軸が負方向に110度傾けることはできても、正方向は30度しか傾けられない場合(ハーコ5軸トライユニオンマシンのような)、可能な限り常に負方向に傾けるよう制御装置を「強制」し、軸ストローク不足で移動不能になるのを防ぎます。
CNCマシン
- Arduino UnoでATtiny85を効率的にプログラミング:低コストマルチセンサーソリューション
- PrimeTurning:前進・後退旋削を一本でこなす初のオールインワン工具
- Y軸加工で生産最適化:セットアップ時間とコストを削減
- 5軸CNCプログラミング:IJK・UVWベクトルでトランスフォームプレーンを定義する方法
- 5軸プログラミングの極意:工具軸制御、衝突回避、ベストプラクティス
- HurcoのASR機能で5軸プログラミングを効率化
- Hurcoの絶対工具長機能でCNC効率を向上
- Fanuc制御CNC旋盤での精密工具オフセット技術
- SNK GT-27ガング工具旋盤 – ポリマーベース、1°インデックス、6,000 rpm
- C 言語の関数ポインタ: 実践例とベストプラクティス
- Python C拡張プログラミング:高速ネイティブモジュールの構築