



直交座標・6軸・SCARAロボットの違いと用途:荷重・姿勢・速度・環境で選ぶ最適解
直交座標ロボット、6軸ロボット、SCARAロボットはすべて、多様な産業用ロボットの種類に属します。製造業は生産工程での産業用ロボット活用へシフトしており、これら3タイプはすべて深く関わっています。それぞれ独自の設計思想を持ち、他では代替できない特定のタスクを遂行できるよう設計されています。
ロボットは休憩なしで時間単位で稼働できるため、生産時間は大幅に短縮されました。そこに速度と精度が加わり、製造プラントでの人的労働が不要になる未来が見えてきます。
目次
直交座標・6軸・SCARAロボットとは
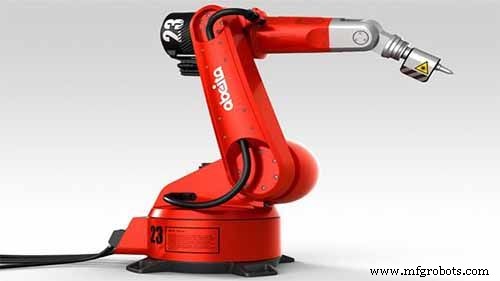
素人目にはこれらのロボットは同じに見えるかもしれませんが、本質は異なります。形状が似ていても、設計と担う機能は全く別物です。
3つのロボットを区別する要素を解剖する前に、まずそれぞれが何者かを知る必要があります。
直交座標ロボット
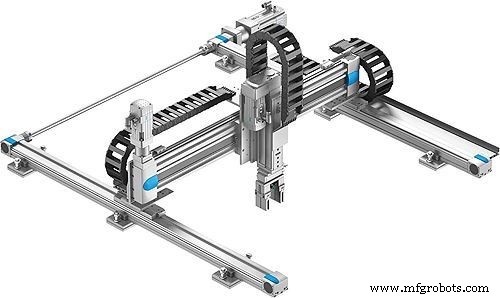
直交座標ロボットはガントリーロボットとも呼ばれ、オーバーヘッドグリッドから作業し、リニアアクチュエータとモーターでツールを位置決めします。長方形のワークエンベロープを持ち、そのサイズはグリッドのサイズに依存します。直交座標ロボットは3次元運動を行い、その剛性により動作時に非常に高い精度を発揮します。マテリアルハンドリングロボットや機械塗装として広く使用されています。
6軸ロボット
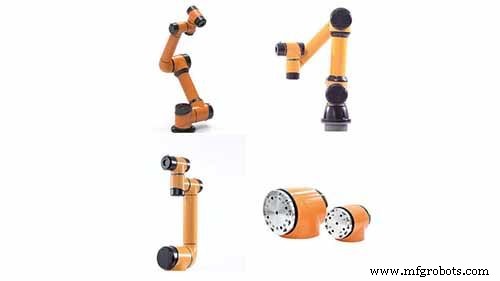
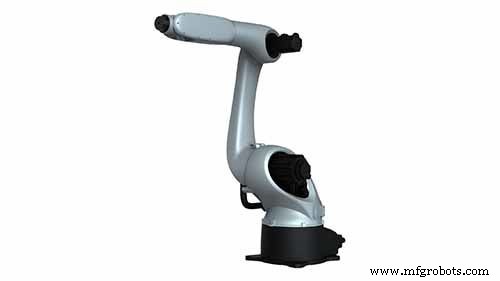
6軸ロボットは、台座に取り付けられ、ロボットアームがあらゆる方向により多くの動きと最高の制御を可能にするタイプです。名前が示す通り、6軸ロボットは3次元で動く6つの軸を持ち、さらに任意の姿勢で自己位置決めできます。高い柔軟性により、溶接作業、ロボットパレタイザー、マシンテンディングロボットとして理想的な工場用ロボットアームとなります。
SCARAロボット
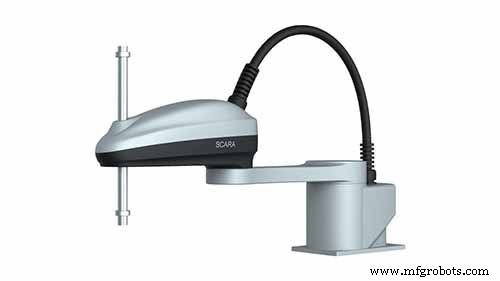
SCARAロボットは最高の産業用ロボットの一つです。円形のワークエンベロープを持ち、台座に取り付けられ、4軸ロボットアームで3次元平面上を移動します。平面の末端にはシータ軸と呼ばれるものがあり、更なる柔軟性を与え、優れたパレタイジングロボット、機械への投入・取出し、小型部品組立ロボットとして機能します。
直交座標・6軸・SCARAロボットの違い
では、これら3ロボットは具体的にどう違うのか? 以下のパラメータで比較し、より明確に区別します。
荷重容量(ロードキャパシティ)
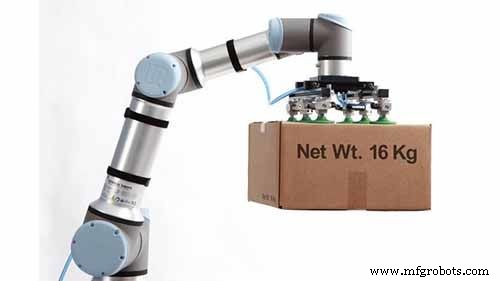
各ロボットの最大ペイロードは、ロボットサイズと設計タスクによって異なります。多くのロボットアームの鉄則として、ロボットの荷重容量は総ペイロード重量を超える必要があります。この観点では、直交座標ロボットが他の2タイプより重いペイロード対応に優れています。SCARAと6軸ロボットは、伸長したロボットアームで荷重を支えるため制約があります。
直交座標ロボットでは、ピックアンドプレース自動化で重量物を扱うのが容易です。ベアリングとサポートフレームが可動範囲全体を支えられるからです。例として110ポンド(約50kg)の荷重を考えます。この重量は3ロボットすべてのペイロード範囲内ですが、SCARAでは上限付近となり、発生トルク対応に追加制御と部品が必要です。一方、直交座標ロボットならサポートシステムにより、追加部品なしで同荷重を楽に扱え、理想的なピックアンドプレース産業用ロボットとなります。
姿勢(オリエンテーション)
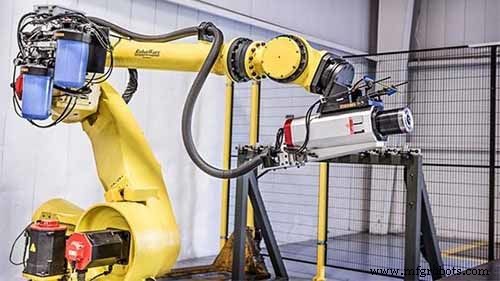
姿勢もロボットを区別する領域です。姿勢には主に2つの要素があります。
- ロボット部品の動き方
- ロボットの取り付け方
目標はロボットのフットプリントを作業エリアに合わせることです。例えば、6軸ロボットやSCARAロボットが作業中に大きな妨げになるなら、その状況での採用は不適切です。しかし、最少軸数で済む動きなら、天井取り付け可能な直交座標ロボットがベターです。下部に他機器のためのスペースを確保できます。
同時に、複雑なハンドリングやより多くの軸を必要とする作業なら、最小スペースで最多軸を使えるSCARAロボットがより良い選択となります。姿勢は、スペースと作業の性質に大きく依存します。
速度と移動距離
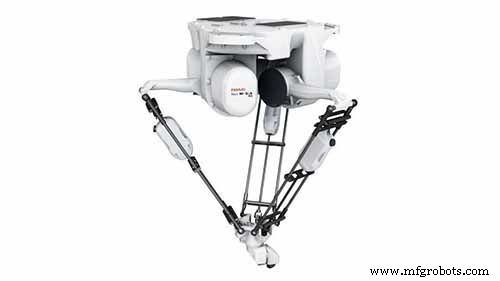
高速ロボットアームは産業用ロボットを区別する主要因です。高速を要するタスクもあれば、精度優先のタスクもあります。ロボットの速度は材料ハンドリングだけでなく、与えられた空間内で移動する距離にも基づきます。
直交座標ロボットは約5m/secで加速可能で、小型・機敏な機種ならそれ以上も可能です。SCARAと6軸ロボットはこれに比べ大幅に遅いです。直交座標ロボットがこの点で優れるもう一つの特徴は、適切なベルト、ボールねじアクチュエータ、リニアモーターと組み合わせれば、より長距離をより高速でカバーできるように改造可能な点です。
直交座標ロボットは柔軟なオーバーヘッドレールに固定され、これを長距離に延長できるため、優れた産業用ロボットタイプとなります。一方、SCARAと6軸ロボットは動かない台座に固定されます。
位置決め精度
精度の面では、SCARAと6軸ロボットが直交座標ロボットよりわずかに優れています。直交座標ロボットが同レベルの精度を出すには、ボールねじアクチュエータや精密加工ボールレールテーブルなど、精度向上用の追加部品が必要です。
同時に、SCARAと6軸ロボットがロボットアームのたわみにより精度を維持できないケースもあります。こうした場合、たわみを最小化する高精度リニアベアリングを備えた直交座標ロボットアームの方が、エンドエフェクタをより精密に位置決めできるため優位です。究極的には、各ロボットの速度は担当タスクに依存します。
作業環境
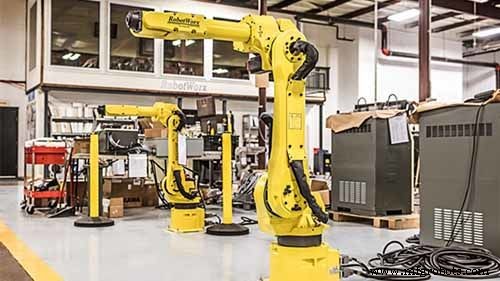
作業環境と既存ハザードも、これら3ロボットを区別する2要因です。SCARAと6軸ロボットは台座がコンパクトで最小スペースで済みますが、この固定性が、直交座標ロボットのようにロボット支持フレームを天井設置できる環境では不利になります。
粉塵・汚れもロボット選定に影響します。SCARAと6軸ロボットは直交座標ロボットより粉塵の影響を受けやすい傾向があります。ロボットをカバーして可動部の腐食を最小化できますが、最終的には効率的な動きを阻害します。
主要産業用ロボットメーカー
SCARA、6軸ロボットアーム、直交座標ロボットを区別する違いを見てきたところで、それらを生み出すメーカーを知ることも重要です。世界のトップロボットアームメーカーをいくつか紹介します。
EPSON
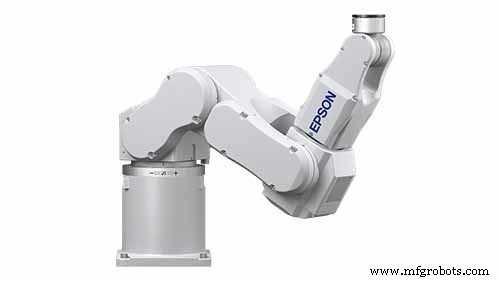
EPSONは35年以上の歴史を持つロボットメーカーです。最先端ロボットテクノロジーを搭載し、巨大ペイロードを扱える最高峰の6軸ロボットで知られています。6軸ロボットのペイロードは約10ポンド(約4.5kg)、ロボットアームリーチは450mm〜1,480mm。全ロボットで使用されるEPSON RC+ソフトウェアには、ビジョンとフォースガイダンス機能が搭載され、機能性を高めています。
EVS
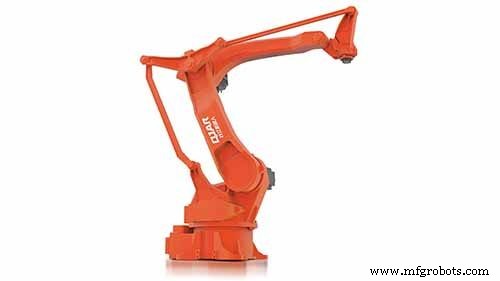
EVSは産業用ロボットの創造において世界的リーダーです。トップクラスのSCARAロボットメーカーとして、そのSCARAモデルは業界で最も先進的です。カタログには2機種の先進SCARAロボットがあり、小型は5ポンド(約2.3kg)ペイロード・400mmアームリーチ、大型は8ポンド(約3.6kg)ペイロード・600mmアームリーチです。
ほとんどのEVSロボットアームは世界中で高い需要があり、高速・先進技術・独創的設計により、自動車・航空宇宙産業で広く使用されています。
ヤマハ発動機株式会社
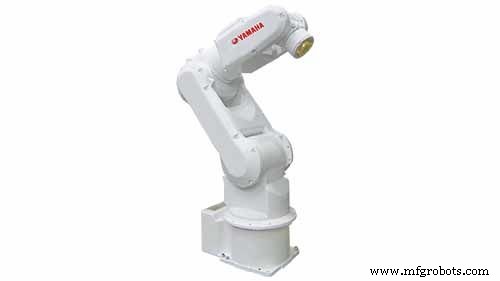
ヤマハ発動機株式会社は世界トップの直交座標ロボットメーカーです。国際レースで使用されるスーパーバイクで知られますが、産業用ロボットの著名なメーカー・サプライヤーでもあり、特に直交座標型に注力しています。カタログにはあらゆるタイプの直交座標ロボットが揃い、SCARAロボットと単軸ロボットも製造しています。
結論
テクノロジーの車輪が回り続ける限り、より洗練された産業用ロボットが毎年リリースされ続けます。新モデルごとに、前バージョンを悩ませた弱点は小さくなり続けています。人間生活のあらゆる側面が産業用ロボットに完全依存するのは時間の問題です。それが良いことか悪いことかは、まだ判断がつきません。
産業用ロボット
- ブレージング vs 半田付け:温度・強度・冶金学的違いを完全解説
- 2ストローク vs 4ストロークエンジン:主な違いを徹底解説
- 自律ロボット vs HMI:現代製造における真の違いを理解する
- DCモーターとACモーターの違い:主要な差異と購入ガイド
- アスベスト vs ガラス繊維:主な違い、用途、安全性の考慮点
- C 言語の構造体 vs 共用体: 実践ガイド
- C vs C++: 主な違いとそれぞれを選ぶべきケース
- C言語 vs Java:機能、歴史、用途の包括的比較
- Python vs JavaScript:主な違い、特徴、選び方の指針
- Python vs Ruby:特徴、メリット、ユースケースの徹底比較
- Python 2 vs Python 3:主な違いと適切なバージョン選択