



PLLシンセサイザとシステムレベルキャリブレーションによる電源投入時位相決定論の確保
このシリーズ第1部では、複数DSPブロック、広帯域DAC、ADCを統合した複雑なRFサブシステムにおいて、全チャネルで既知の決定論的位相を保証する方法を検証しました。第2回となる本稿では、PLLシンセサイザ位相調整、より大規模アレイへの拡張性、外部機器不要のコンパクトなシステムレベルキャリブレーションアルゴリズムに焦点を当てます。
PLLシンセサイザ位相調整
ディジタイザごとの微細な位相チューニングを提供するPLL ICを選定しました。SYSREFとのPLL位相関係における温度誘起ドリフトは、各ディジタイザの第1送信チャネルを基準ICの第1チャネルにロックさせるフィードバックループで打ち消されます。第1送信チャネルは固有信号(図1)を放出し、他3チャネルと共に共通レシーバ(Rx0)へルーティングされます。全チャネルの同時受信により相互相関で複素位相オフセットΦTxOffsetを抽出します。
各PLLはfVCO_PLLで動作する電圧制御発振器(VCO)を含みます。測定オフセットは、必要なPLL調整ΦPLL_Adjとキャリア周波数fcarrierとの間で式1の関係にあります。
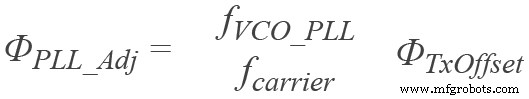
図1. PLLシンセサイザ位相調整で各ディジタイザICの第1送信チャネルを整列。
ΦPLL_Adjを適用することで、全ディジタイザICの共通送信ベースラインが毎電源サイクルで確立されます(図2)。開いた円が第1サイクル、実心点が以降のサイクルを示し、校正済み送信位相オフセットが第1と第2チャネライザで、変化する熱勾配にもかかわらず整列維持されていることを示します。
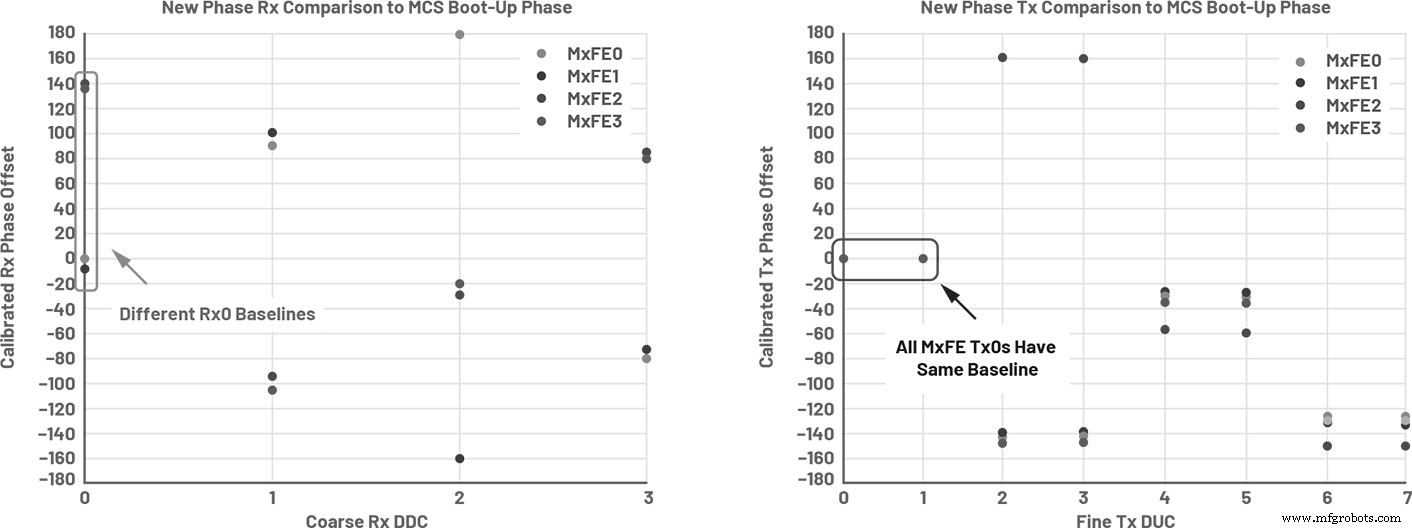
図2. PLL位相調整で全ディジタイザICの第1送信チャネルを整列。
図3は、異なるファンエアフローで誘導されるプラットフォーム全体の温度変動が効果的に補償されることを示します。上部プロットで同色ドットが密にクラスタリングしていることは、熱勾配に関わらず決定論的な受信/送信位相オフセットが得られることを確認します。右下のポーリングレジスタ値は、SYSREF-LEMC位相関係が中和されていることを確認します。
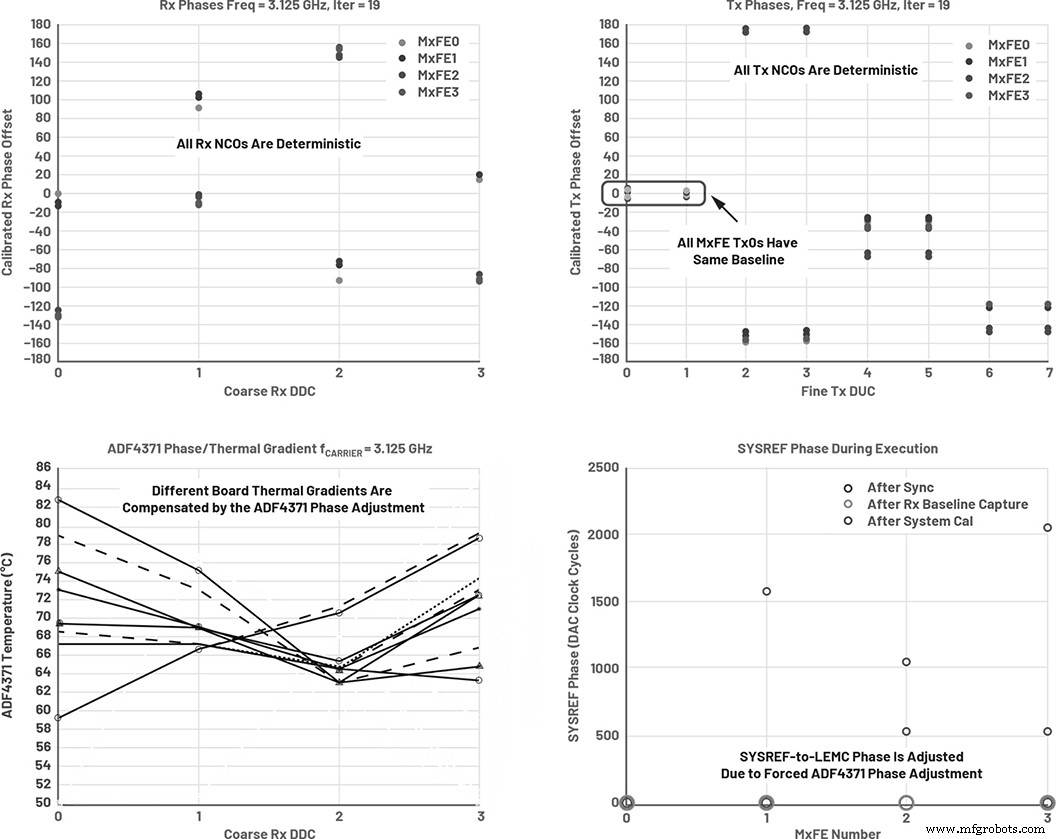
図3. MCSとPLL位相調整の組み合わせで、熱ストレス下でも全チャネルで電源投入時位相決定論を実現。
複数RF周波数でテストし、MCSとPLLアプローチの堅牢性を確認。図4に使用周波数を示します。リファレンスクロックとLEMCの整数倍/非整数倍の両方をカバーするよう選択されています。
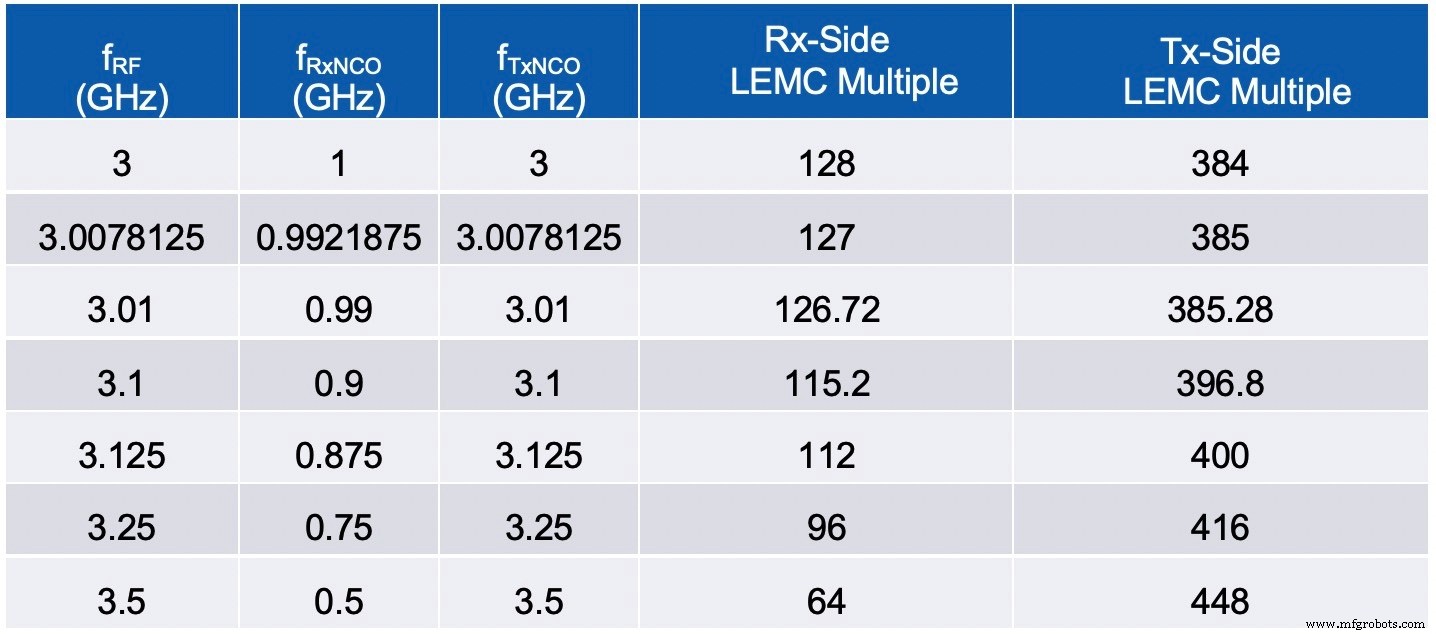
図4. 多様なクロックソースでのMCS性能を実証するRF周波数。
複数サブアレイへの拡張性
提示データはサブアレイレベル性能に焦点を当てますが、同じ原理がフルアレイに拡張可能です。アレイレベルクロックツリーがSYSREF要求とベースバンド処理(BBP)クロックを各サブアレイに単一サンプルクロックサイクルで分配。各サブアレイが自ディジタイザ用の必要なSYSREFとBBPクロックを生成し、システム全体でグローバル同期を確保します。
システムレベルキャリブレーションアルゴリズム
MCSがチャネルごとに決定論的位相を提供しても、RFフロントエンドのトレース長変動がチャネル間オフセットをもたらし得ます。これを解決するため、ベースバンド波形を各チャネライザに注入する自己完結型キャリブレーションルーチンを実装しました。
波形は送信チャネライザごとに単一周期パルスで構成されます(図5)。パルスはスタッガー配置され、一度に1パルスのみ放出され、結合信号が全受信チャネルにルーティングされます。同時取得で4096×16サンプル行列が得られ、16受信チャネルそれぞれに1つずつ対応します。
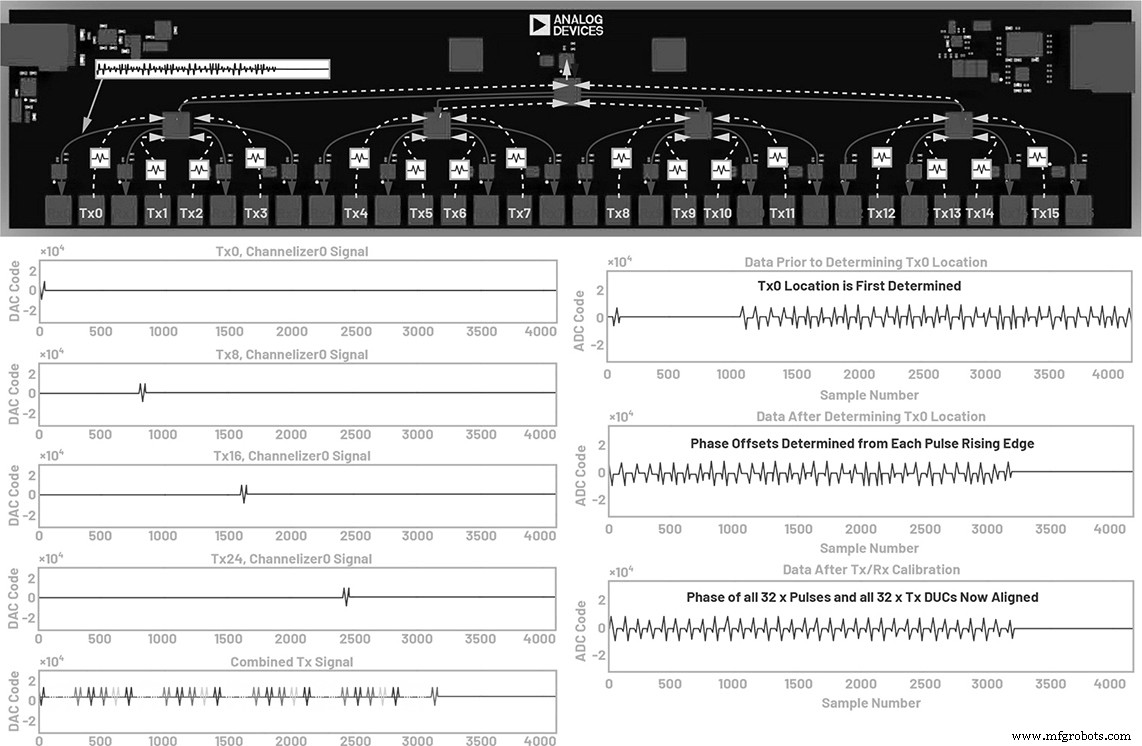
図5. MCSとベースバンドパルスシーケンスで全受信/送信チャネルを整列するシステムレベルキャリブレーション。
垂直解析でRx0列のTx0パルスを特定、以降のパルスを同様に位置特定。各パルス立上がりエッジの複素位相を計算し1×16ベクトルに格納。Tx0を基準に全送信NCO位相を調整し整合させます。
行列の水平解析で、Rx0基準の受信チャネル位相を決定。結果の1×16ベクトルで受信NCOを更新し、サブアレイ全体で位相整合を達成(図6)。振幅整合は固有ではないが、オンチップFIRフィルタで過度なFPGAリソースなしに振幅ミスマッチを補正可能です。
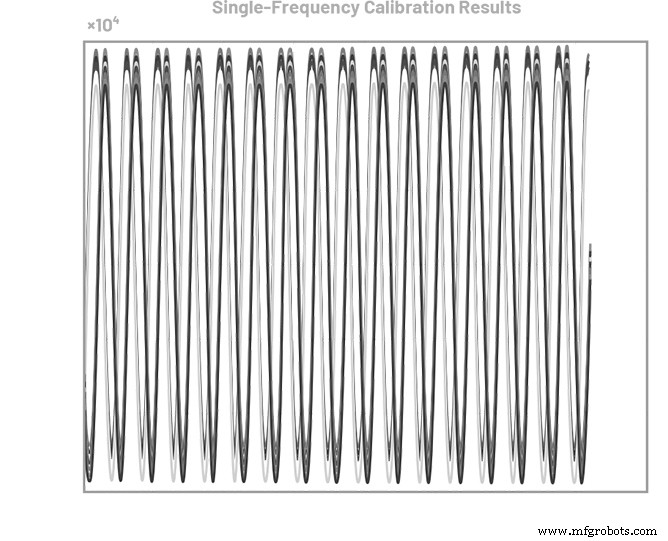
図6. MCSとシステムレベルキャリブレーションで達成した16チャネル受信I/Q位相整列。
MATLAB®実装で約3秒で完了。HDL実装なら更なる高速化が可能ながら自己完結型を維持。システム周波数と振幅がブート時に既知なら、工場キャリブレーションで作成したルックアップテーブルから位相オフセットをロードし、繰り返し測定を不要にできます。
結論
本稿は、4つのAnalog Devices AD9081 MxFET® IC、熱補償用ADF4371 PLL、JESD204C分配用HMC7043クロックICを用いた完全なMCSワークフローを実証しました。MCSはブート時キャリブレーションを簡素化し、複数周波数と熱条件で決定論的位相を提供。付随するキャリブレーションアルゴリズムがルックアップテーブルを構築し、システム起動時間を劇的に短縮。このソリューション(Quad-MxFEプラットフォームとして知られる)は、フェーズドアレイレーダー、電子戦、計測、5G基地局に最適です。
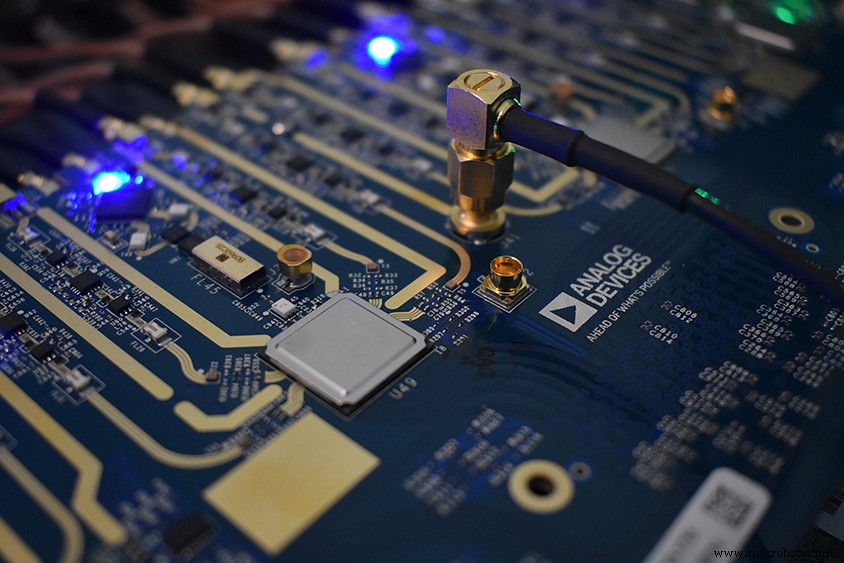
図7. Quad-MxFEプラットフォームはAnalog Devicesから購入可能。
参考文献
- Del Jones. "JESD204C Primer: What's New and In It for You—Part 1." Analog Dialogue, Vol. 53, No. 2, June 2019.
- Del Jones. "JESD204C Primer: What's New and In It for You—Part 2." Analog Dialogue, Vol. 53, No. 3, July 2019.
埋め込み