



LVDT復調の解説:整流器型 vs 同期式技術の比較
2つの復調方法を比較:同期復調と整流器型復調。各手法の利点、欠点、適切な用途を議論します。
前回の記事では、ダイオード整流復調器の動作と課題について議論しました。今回はまず、整流器型復調器全般の限界を見ていきます。次に、同期復調器がそれらの問題の一部を解決できることを確認します。最後に、LVDTアプリケーションにおける同期復調の欠点を見ていきます。
整流器型復調器の限界
精密整流器はシンプルなダイオード整流器の課題を解決できますが、整流器型復調器には一般的にいくつかの欠点があります。整流器型復調器では、LVDT二次側のセンタータップにアクセスして各二次巻線の電圧を整流する必要があります。したがって、このタイプの復調は5線式LVDT(図1(b))にのみ適用可能です。
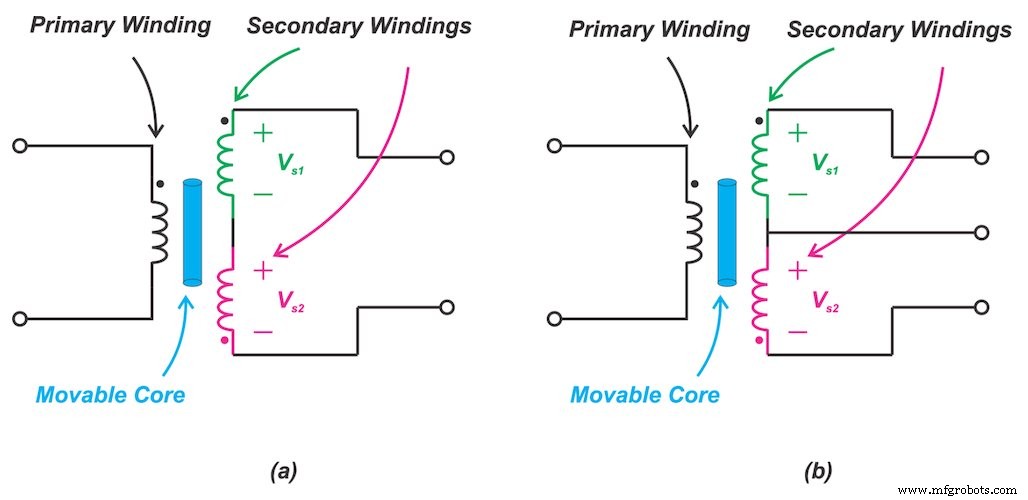
図1. (a) 4線式および(b) 5線式LVDT。
センタータップへのアクセスを必要とせず、2つの二次電圧の差を処理してコア位置を決定する他の復調方法もあります。これらの復調器では、図1(a)に示す4線式LVDTを使用できます。
電気接続の最小数を持つことは本当に重要なのでしょうか?
コンディショニング回路がセンサから遠く離れた場所にある用途は多々あります。良い例は、放射性物質を扱う過酷な環境での計測で、コンディショニング回路は安全なエリアに、LVDTから数百メートル離れた場所に配置しなければなりません。このような場合、5線式構成で2つの二次電圧を長距離伝送するのは困難です。コンディショニングモジュールがLVDTから離れている場合、低分布容量のバランスの取れた配線が必要となり、配線コストが大幅に増加します。
整流器型復調器のもう1つの欠点は、ノイズ除去能力が限られていることです。コア変位が250 Hzで正弦波に従うLVDTセンサを考えます。図2の赤曲線は、典型的なダイオード整流器を用いて得られたこのLVDTの復調出力を示します。
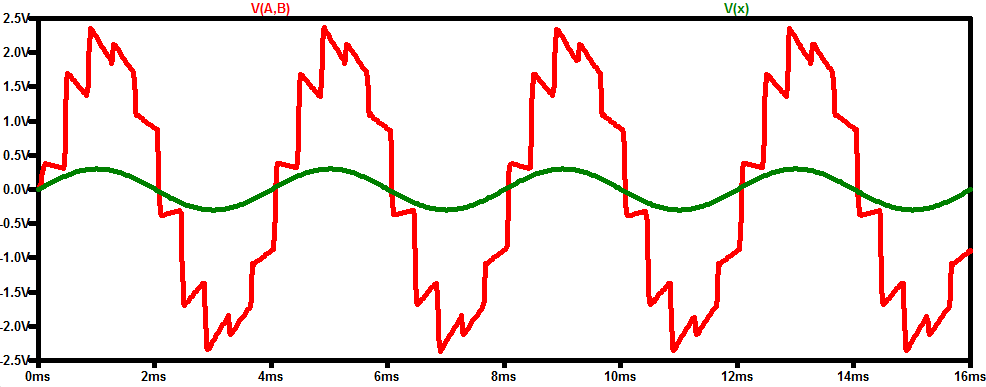
図2.
この図では、緑の曲線がコア変位xを示します。出力信号はxの増幅版のように見えますが、高周波成分に対応する急激な変化があります。
これらの望ましくない高周波成分を除去するには、システムの機械的帯域幅(250 Hz)よりわずかに高いカットオフ周波数を持つローパスフィルタを使用できます。したがって、理想的なローパスフィルタでも、250 Hzまでのすべての周波数成分は減衰なしで通過します。したがって、センサ出力に結合する250 Hz以下のノイズ成分も復調器出力に現れます。
ノイズ性能の悪さは整流器型復調器の主要な欠点です。この制限は長いケーブルでさらに顕著になります。ノイズ性能と5線式構成の要件により、この回路はリモートロケーションへの長距離ケーブル敷設に不向きです。以下で議論する同期復調はこれら2つの問題に対処できます。
同期復調
図3のLVDTを考えます。以下を仮定します:\[V_{EXC} = A_p\cos(2\pi \times f_p \times t)\]。
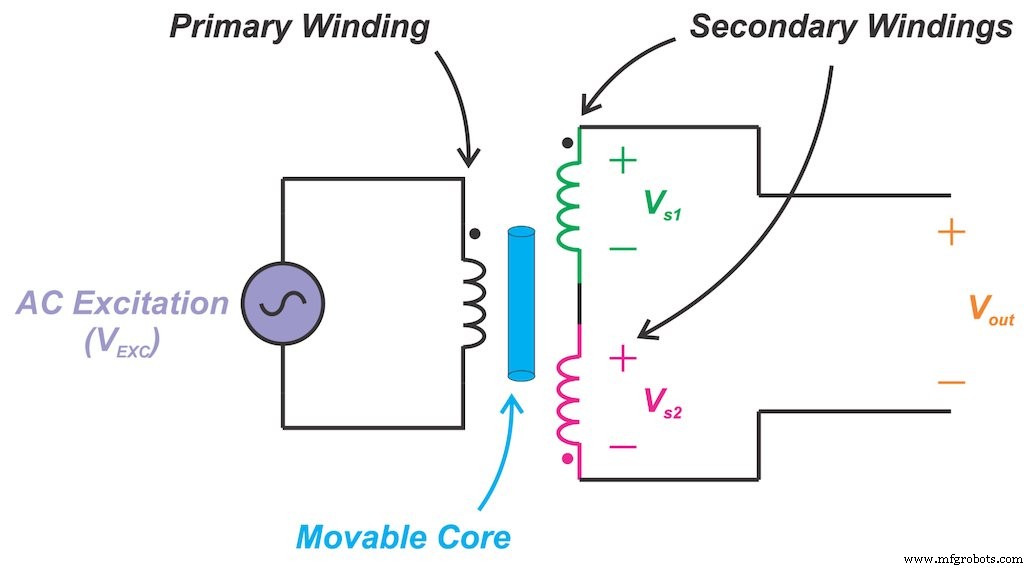
図3. LVDTの例
差動出力(\[V_{out}\])は振幅変調信号であり、次のように表せます:
\[V_{out} = A_s \times x \times \cos(2\pi \times f_p \times t + \phi)\]
式1.
ここでxはコア変位、\[A_s\]は与えられたxに対する全体出力振幅を与えるスケーリングファクターです。位相項\[\phi\]はLVDTによって一次電圧と二次電圧の間に生じる位相差です。この位相シフトは理想的には非常に小さく、特にメーカーが指定する特定の周波数ではそうであるべきです。しかし、通常この位相シフトを考慮する必要があります。
同期復調技術は、LVDT差動出力を励磁信号(または一般的に励磁信号と同期した信号)で乗算します。これにより:
\[V_{demod} = V_{out} \times V_{EXC} = A_s \times x \times \cos(2\pi \times f_p \times t + \phi) \times A_p\cos(2\pi \times f_p \times t)\]
式2.
これは次のように簡略化されます:
\[V_{demod} = \frac{1}{2} \times A_s \times x \times A_p [\cos(\phi) + \cos(2\pi \times 2f_p \times t + \phi)]\]
括弧内の第1項はDC成分、第2項は励磁周波数の2倍の周波数にあります。したがって、狭いローパスフィルタで第2項を除去でき、次のようになります:
\[V_{filtered} = \frac{1}{2} \times A_s \times x \times A_p\cos(\phi)\]
式3.
これにより、コア変位xに比例したDC電圧が得られます。
矩形波による乗算を通じた同期復調
アナログ乗算器を用いてLVDT出力を励磁正弦波で乗算できます(式2);しかし、アナログ乗算器は高価で線形性に制限があります。正弦波で乗算する代わりに、励磁入力と同期した矩形波で信号を乗算できます。
矩形波が正弦波の代わりにどう使えるのか疑問に思うかもしれません。±1の間でトグルする矩形波は、矩形波周波数の奇数次高調波の無限和として正弦波で表現できます。したがって、周波数\[f_p\]の矩形波は次のように表せます:
\[v_{squarewave}(t) = \sum_{n=1, 3, 5}^{\infty}\frac{4}{n\pi}\sin(2\pi \times nf_p \times t)\]
LVDT出力(\[f_p\]での正弦波)が矩形波で乗算されると、矩形波の基本成分\[(\frac{4}{\pi}\sin(2\pi \times f_p \times t))\]がDC成分と\[2f_p\]の高周波成分を生成します。高周波成分は前節で説明したようにローパスフィルタで抑制され、所望のDC成分だけが出力に現れます。
矩形波の高次高調波による乗算は、\[f_p\]の偶数倍の高周波成分を生成します。したがって、正弦波で乗算する場合と同様に、DC成分だけがフィルタ出力に現れます。矩形波で乗算する主な利点は、復調器の回路実装を大幅に簡素化できることです。
同期復調器の回路実装
矩形波ベースの同期復調器を図4に示します。
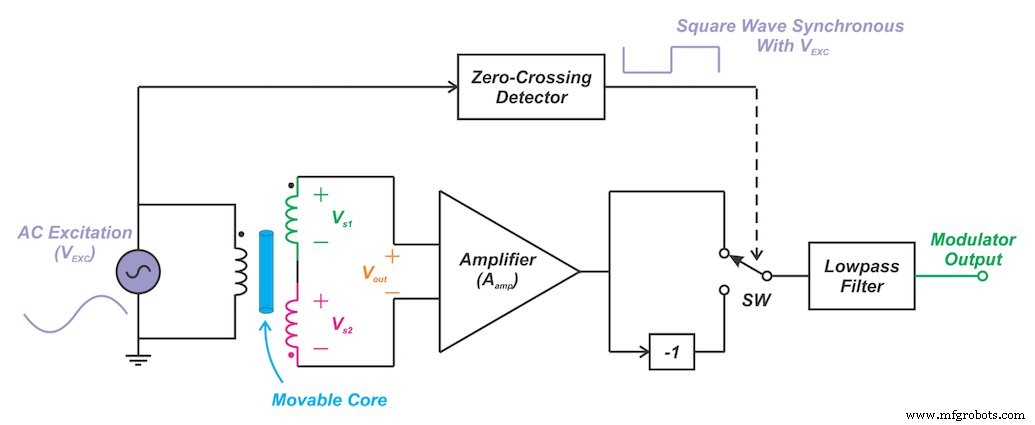
図4. 矩形波ベースの同期復調器
この場合、LVDT出力の増幅版は励磁正弦波ではなく矩形波で乗算されます。矩形波は励磁入力と同期しており、ブロック図に示すように「ゼロクロス検出器」を通じて得られます。
矩形波による乗算を行うために、信号チェーンのゲインを\[±A_{amp}\](\[A_{amp}\]はアンプゲイン)の間で周期的に変更します。下側パスには-1のゲインが組み込まれています。これは矩形波を用いてスイッチSWを駆動し、信号パスを上側と下側で切り替えることで達成されます。これはアンプ出力を矩形波で乗算することと実質的に等価です。
最後に、ローパスフィルタを使用して出力のDC項を保持し、高周波成分を抑制します。
LVDT同期復調器の利点
同期復調の主な利点はノイズ性能です。前述の通り、同期復調はLVDT出力をDCに周波数シフトし、ローパスフィルタでこのDC成分を保持します。ローパスフィルタは通過帯域外のすべてのノイズ成分を抑制します。
所望信号がDCにあるため、狭いローパスフィルタを使用できます。これによりシステム帯域幅が制限され、復調器はLVDT出力に結合するノイズの大部分を大幅に抑制できます。さらに、同期復調では4線式LVDTを使用できます。
LVDT同期復調器の欠点
同期復調は整流器型復調器より高いノイズ耐性を提供できますが、その出力は励磁電圧の振幅(式3の\[A_p\])に依存します。したがって、同期復調では励磁入力の振幅安定性が極めて重要です。
もう1つの問題は、復調器出力がLVDT伝達関数の位相シフト(式3の\[\cos(\phi)\])に依存することです。この位相シフトは理想的には非常に小さいですが、一定ではなく動作点によって変化する可能性があります。実用的な復調器回路では、生成される矩形波の位相を調整する位相補償ネットワークを採用するのが一般的です。補償ネットワークは復調器の複雑さを増す可能性があります。
しかし、この複雑さの増加により、整流器型復調器と比較して比較的長いケーブルに適した回路になります。これは位相シフト項\[\phi\]を配線による遅延の考慮に使用できるためです。したがって、位相補償回路はケーブル遅延の補償にも使用でき、より長い配線に適した回路になります。
その他の復調技術
同期復調はより高いノイズ耐性を提供し、4線の電気接続のみを必要としますが、励磁入力の振幅依存性や位相シフト問題といった独自の制限もあります。これらの問題に対処するため、いくつかの他の復調技術があります。これらの技術は通常、比率測定の概念とDSPベースの手法を用いて同期復調器の限界を回避します。
他のセンサタイプに適用した同期復調のより詳細な議論については、以下の記事を参照してください:
- 同期復調入門
- アナログ乗算器 vs スイッチベース乗算器を用いた同期復調
- 同期復調のアナログおよびデジタル実装
私の記事の完全なリストはこのページをご覧ください。
モノのインターネットテクノロジー
- DMG GMCリニアシリーズ:先進同期スピンドル技術搭載の精密CNC多軸自動旋盤
- OpenDDS vs RTI Connext DDS:適切なデータ配布サービスソリューションの選択
- 試作から量産へ:次世代自律走行車両の構築
- Intel SGXによるDDSセキュリティ強化:第3回 – 堅牢化されたDDSサービス
- SGXによるDDSセキュリティ:SCONEとMicro DDSを用いた暗号化アプリケーション構築
- Intel SGXによる産業用IoTのセキュリティ確保:DDSセキュリティの概要
- MQTT vs DDS:IoT向け最適なM2Mプロトコルの選択
- 産業用IoT(IIoT)とは:定義、重要性、産業変革の推進力
- RTIにおける厳格なソフトウェアテスト:Connext DDS全体での信頼性確保
- 堅牢な時系列監視システムの構築:RTI Connext DDSとTelegraf、InfluxDBの統合
- RTI Connext 6リリース:性能向上、セキュリティ強化、統合接続性