



レーダーセンサーの仕組みと現代的応用
レーダーセンサーは、現代の安全、ナビゲーション、自動化を支える縁の下の力持ちです。電波を送信し、その反射波を解釈することで、距離、速度、動きを驚異的な精度で測定します。完全な暗闇や悪天候でも機能します。本ガイドでは、これらのデバイスの機能原理、駆動技術、産業横断的な役割の拡大を解説します。
レーダーセンサーとは
レーダーセンサーは高周波マイクロ波信号を放射し、帰還エコーを受信して、目標物の位置、速度、軌道を算出します。光学カメラや超音波デバイスとは異なり、光条件に依存せず、安全性を損なうことなく長距離の物体検知が可能です。
動作原理
レーダーセンサーの核心はドップラー効果です。センサーの波面が移動する目標物で反射すると、周波数がシフトします。送信周波数と受信周波数を比較することで、距離(飛行時間)と速度(周波数シフト)の両方を導き出せます。
一般的なシステムは24〜77 GHzのキャリア周波数で動作し、より低い周波数のスイープ(例:10 MHz)で変調されます。帰還信号の位相差と周波数差を処理して、距離と速度を抽出します。
24 GHz短距離自動車用レーダーのブロック図
以下は主要サブシステムを示した簡略化された概略図です:
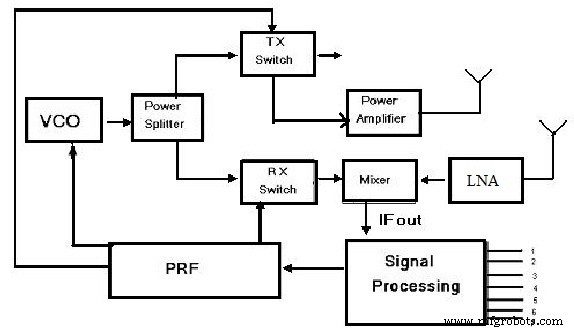
- VCO(電圧制御発振器) — キャリア周波数を生成。
- 電力分配器・増幅器 — RF信号を分割・増幅。
- 低雑音増幅器(LNA) — 弱いエコーを増幅。
- ミキサー — 中間周波数(IF)を生成しデジタル化へ。
- デジタル信号プロセッサ(DSP) — 距離、速度、ターゲット分類を演算。
- 送信・受信アンテナ — ビームステアリングと空間分解能を提供。
レーダーセンサーの種類
異なるレーダー技術が固有のアプリケーションニーズに応えます:
- ミリ波レーダー — 24〜77 GHzで動作。自動車の衝突回避や産業監視に最適。
- 連続波(CW)ドップラーレーダー — 単一周波数(例:915 MHz)を使用し、相対速度のみ測定。
- 周波数変調連続波(FMCW)レーダー — 周波数を時間で掃引し、距離と速度の同時測定を可能にする。
レーダー vs 超音波センサー
| レーダーセンサー | 超音波センサー |
|---|---|
| マイクロ波エコーを送信し、電気信号に変換する。 | 音波を放射し、飛行時間を測定する。 |
| 電磁波で動作し、光や天候の影響を受けない。 | 音響伝播に依存し、温度・湿度の制約を受ける。 |
| 数メートル〜数十メートル先の物体を検知可能。 | 市販品の多くは約3〜4 mが有効範囲。 |
| 高速・長距離用途に適する。 | 近距離・低速シナリオに最適。 |
| 自動車、産業、セキュリティシステムで使用。 | ロボティクス、民生ガジェット、液面監視で一般的。 |
ドップラーレーダーセンサーとArduinoのインターフェース
RCWL-0516モジュールはDIYプロジェクトのモーション検知に人気です。以下に簡潔な配線図とサンプルコードを示します。
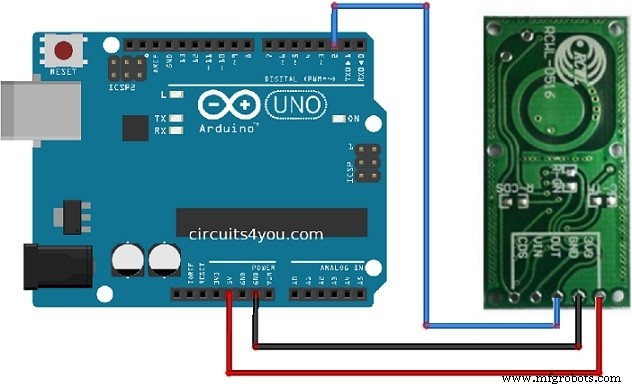
ピンアウト:
- Pin 1 — 3.3 V出力
- Pin 2 — グラウンド
- Pin 3 — OUT(動き検知でHigh)
- Pin 4 — VIN(4〜28 V電源)
- CDS — センサー無効化入力
Arduinoサンプルスケッチ:
int sensorPin = 12; int ledPin = 3; int motionFlag = 0;
void setup() {
  Serial.begin(9600);
  pinMode(sensorPin, INPUT);
  pinMode(ledPin, OUTPUT);
  Serial.println("Waiting for motion");
}
void loop() {
  int val = digitalRead(sensorPin);
  if(val > 0 && motionFlag == 0) {
    digitalWrite(ledPin, HIGH);
    Serial.println("Motion Detected");
    motionFlag = 1;
  }
  if(val == 0) {
    digitalWrite(ledPin, LOW);
    Serial.println("No Motion");
    motionFlag = 0;
  }
}
レーダーセンサーの利点
- 全天候動作 — 雨、霧、塵の影響を受けない。
- 優れたレンジ — 自動車用で30 m以上。
- 人体・動物に安全 — 有害な放射線なし。
- 高速・低レイテンシ応答でリアルタイム制御に適する。
- 完全な暗闇を含む照明変化に強い。
- 過酷環境で低メンテナンス・高信頼性。
制限事項
- 近接した複数ターゲットの分解能に限界。
- 色や詳細な表面テクスチャは取得できない。
- 大量の水没や高反射環境では性能低下。
主要アプリケーション
- 自動車安全:衝突回避、駐車支援、アダプティブクルーズコントロール。
- 産業オートメーション:ロボット近接検知、プロセス監視、マテリアルハンドリング。
- セキュリティ・監視:境界検知、侵入者監視。
- インテリジェント輸送:交通流量監視、料金徴収。
- 軍事・航空宇宙:目標追跡、UAVナビゲーション。
- 研究分野での医療画像・診断。
よくある質問
レーダーセンサーは何をするのですか? 電磁エネルギーを送信し、エコーを受信して、物体の距離、速度、軌道を決定します。
レーダーシステムの核心コンポーネントは? アンテナ、送信機、受信機、デュプレクサ、位相同期ループ。
レーダー探知機の使用は合法ですか? 多くの管轄区域で車両への搭載は禁止され、罰金や車両没収の対象となり得ます。
レーダーは静止した人間を検知できますか? ドップラーシフトで動きを検知するため、静止した人は移動目標用レーダーでは検知されません。
デッドゾーンが生じる理由は? レーダーのビーム幾何学と地球の曲率により、近距離領域で目標を検知できない領域が生じます。
最新のmmWave 77 GHzバリエーション(ARS410、ARS430など)や高度なドップラーユニットなど、現代のレーダーセンサーはサイズを縮小しながら精度を向上させ、自律システムやスマートインフラに新たな可能性を開いています。
センサー