



ホール効果位置検出の最適化:ヘッドオン vs スライドバイ磁気配置
ホール効果センサーが精密位置検出を実現する仕組み
ホール効果センサーは磁界強度を正確な位置データへ変換し、現代の位置検出システムに不可欠です。可動部に小型永久磁石を取り付けることで、センサーは磁石がセンサーに対して移動する際の磁界変化を検知し、リアルタイムで位置を特定できます。
複数のセンサー・磁石レイアウトが存在し、それぞれ磁石の動きを操作してセンサーで独自の磁気シグネチャを生成します。これらのバリエーションはセンサーの応答特性と特定アプリケーションへの適合性に直接影響します。
本記事では、最も一般的な2つの構成——ヘッドオンとスライドバイ——を取り上げ、設計原理、利点、限界を明らかにし、プロジェクトに適したアプローチ選択を支援します。
ヘッドオン構成
最もシンプルなレイアウトは、図1に示すヘッドオン配置です。ここでは磁石の南極がセンサーのアクティブエリアに向かって直接近づいたり離れたりします。
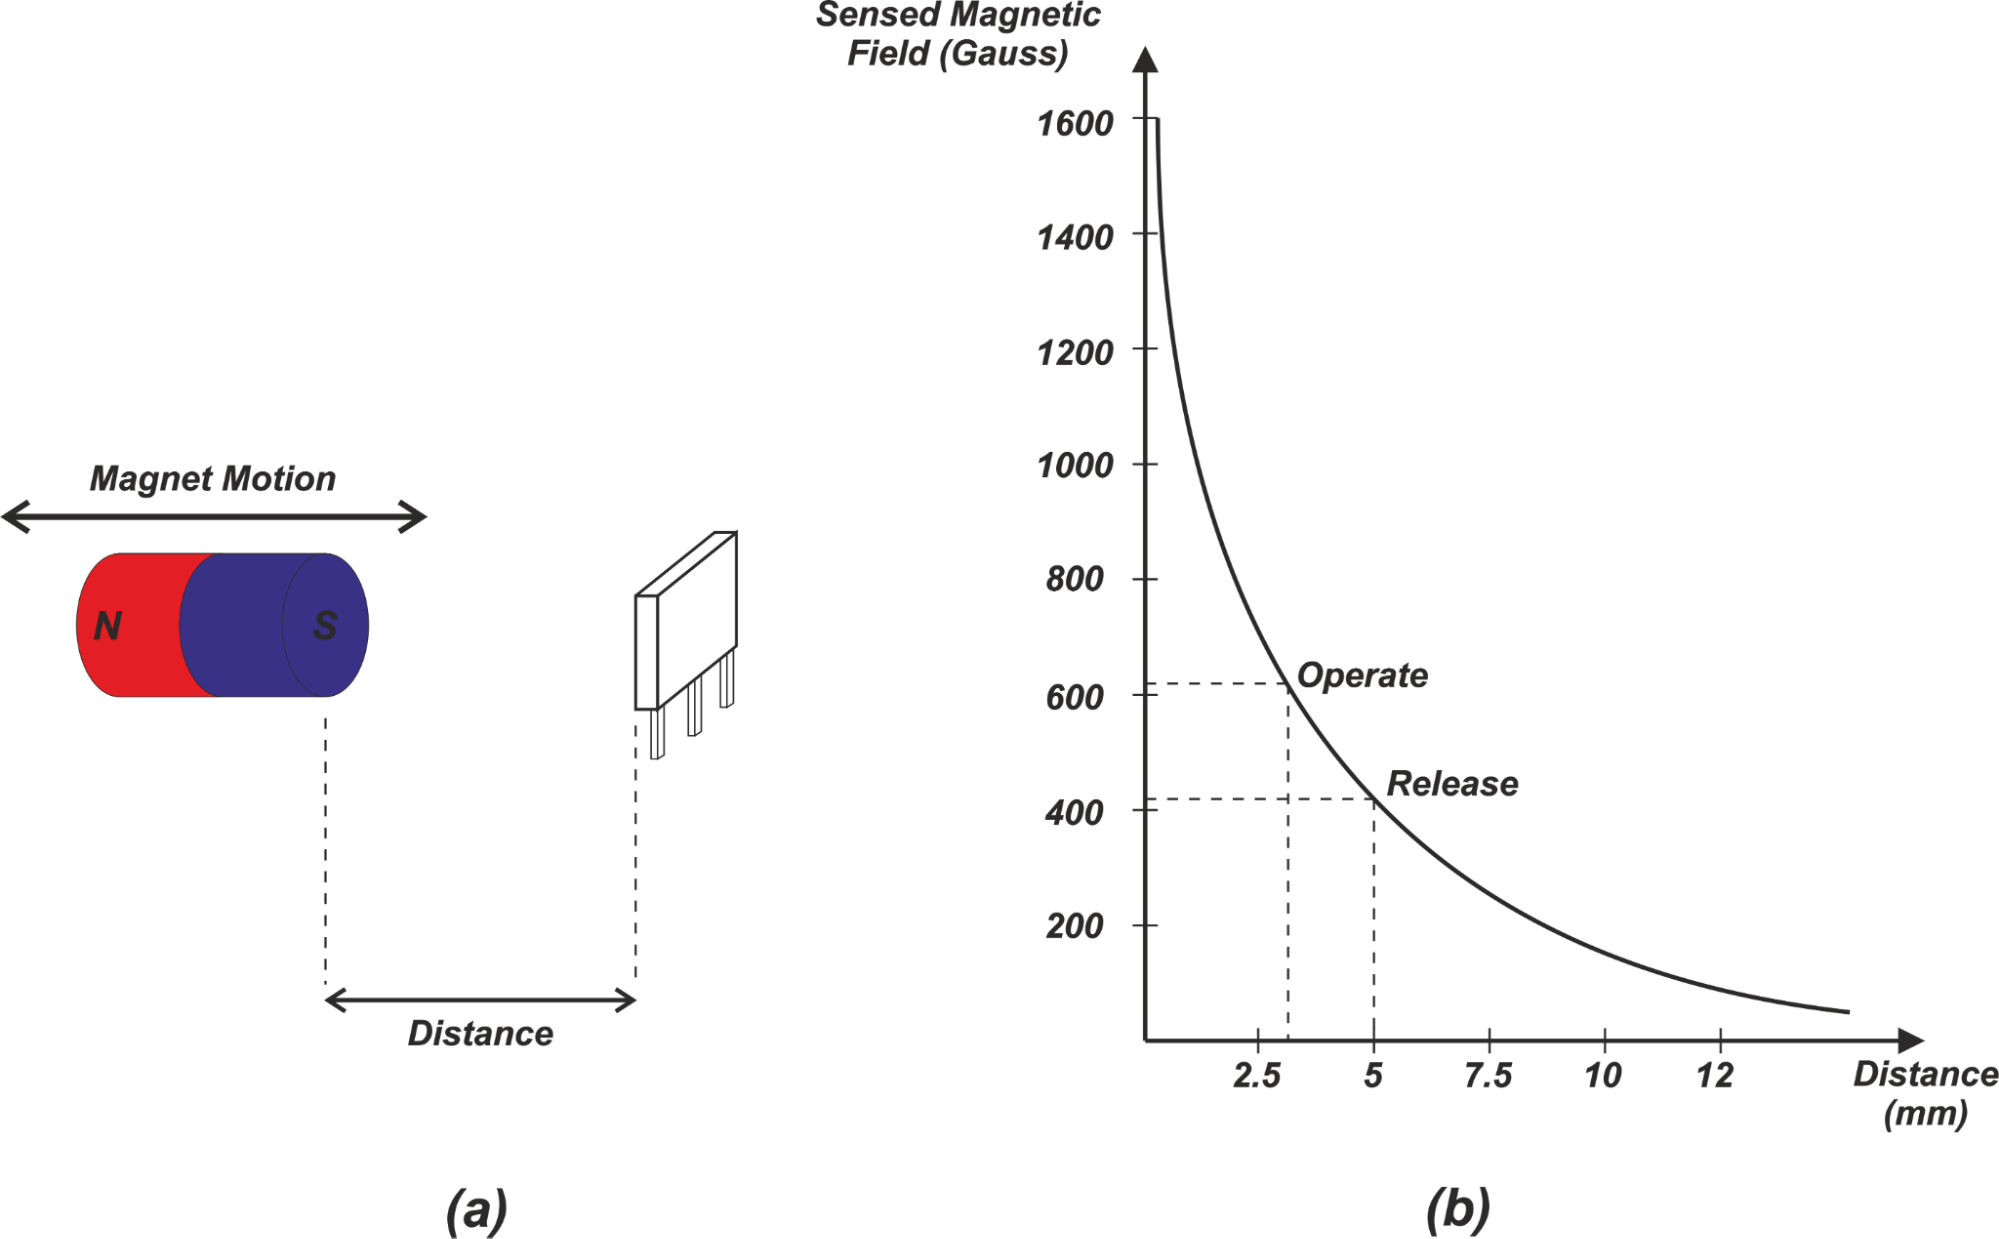
磁石が非常に近いとき、多数の磁束線がセンサーを貫き、高い磁界を生成します。極が離れると磁界は急激に低下し、逆二乗則(ガウス vs 距離)に従います。図1(b)にプロットされた値は、約30mm長、6mm径の磁石に対応します。
応用:物体存在検出
ヘッドオンセットアップでは、デジタル(オン/オフ)ホールセンサーが近接検出器として機能します。センサーの「動作点」(オンになる磁界強度)と「解放点」(オフになる磁界強度)が2つの閾値を定義します。図1(b)の例では、動作点は3.1mmで約620ガウス、解放点は約420ガウスです。磁石が近づくと磁界が動作閾値を超えセンサーはオン状態を維持し、磁界が解放閾値を下回るまでオンのまま——物体の存在を効果的に知らせます。
ヘッドオンセンシングの限界
ガウス-距離曲線が解放点付近で平坦になるため、解放閾値の小さな変動がオフ距離の大きな不確実性を生みます。逆に、動作点付近の変動は影響が小さいです。図2はこの感度を示します:Δd1(動作点)はΔd2(解放点)よりはるかに小さいです。
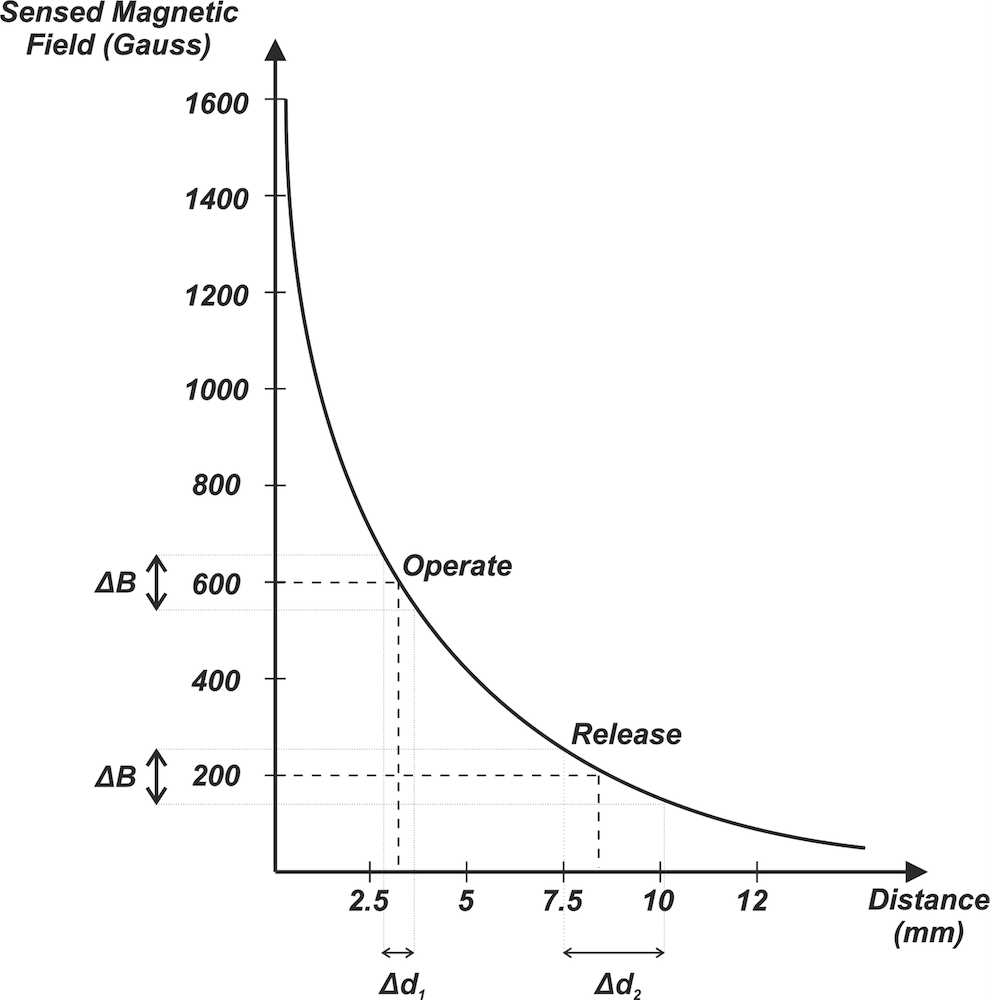
追加の欠点として、急速な磁界減衰——大ストローク検出が困難——と、非線形な磁界-距離関係——リニア位置測定を複雑にする——があります。したがって、ヘッドオンセンシングは高精度を必要としない近接検出に最適です。
ユニポーラスライドバイセンシング
スライドバイ構成では、単一磁石極がセンサー表面を横方向に移動し、一定の垂直距離(エアギャップ)を維持します。図3(a)がこの動きを描写します。
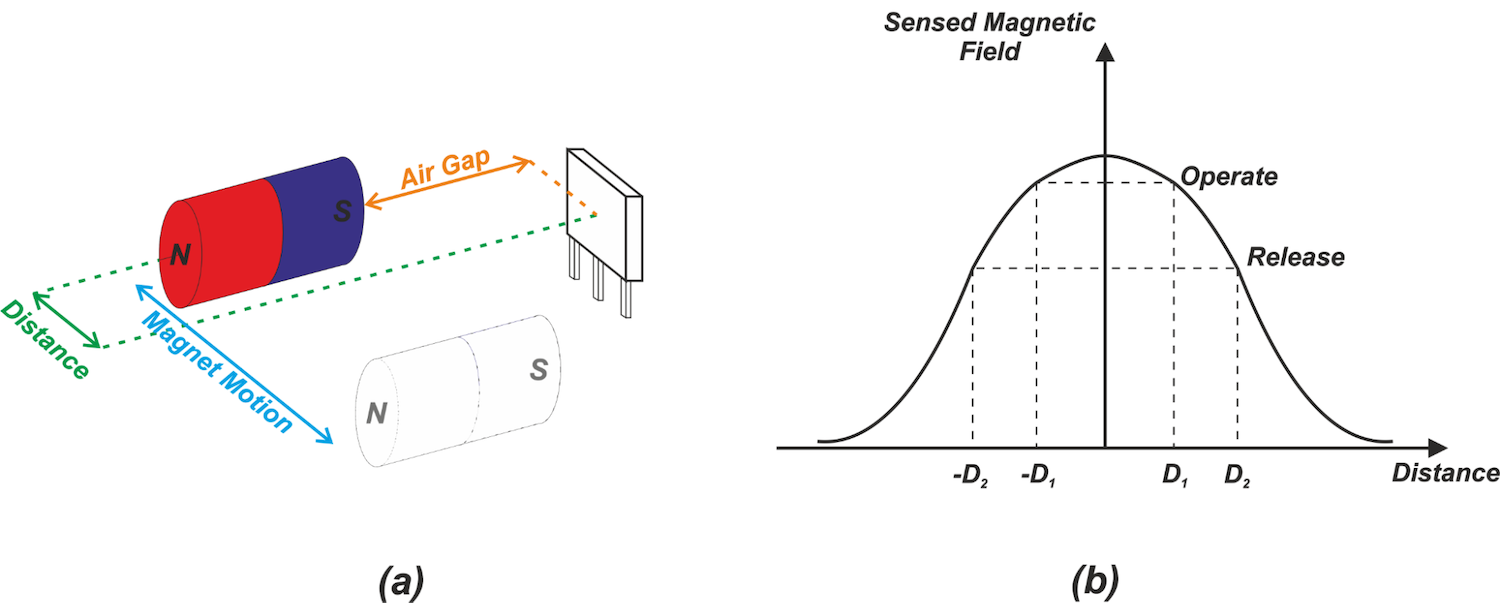
磁界は極が中心(距離=0)にあるときピークに達し、極が離れると対称的に減少します。この対称性により、磁石が近づく場合も離れる場合も動作点と解放点が同一になり、中心線からの逸脱検出に有利です。
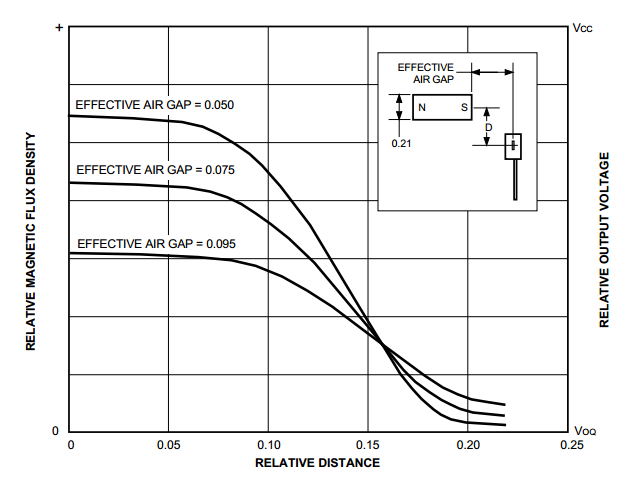
図4は、異なるエアギャップ距離でのピーク磁束変化を示します。
ヘッドオンかスライドバイか?
これらの構成選択は、動きの性質と機械的制約に依存します。ヘッドオンセンシングは、物体が固定端点を持ち、存在/不在のみが問題となる場合——スマートフォンケースの開閉など——に理想的です。スライドバイセンシングは、物体がセンサーを通過する可能性がある場合や、中心線周りの対称応答が必要な場合に適しています。
対称性を崩す他のスライドバイバリエーションも存在しますが、基本的なユニポーラレイアウトは予測可能な動作とシンプルな実装を提供します。
次回の記事では、ホール効果位置検出で一般的に使用される高度な磁気配成について探ります。
私の記事一覧はこちらでご覧いただけます。
センサー