



モーターセンサ選定ガイド:レゾルバ・エンコーダ・ホールデバイスの特徴と用途別最適選択
多くのモーション制御アプリケーションで、モーターローターや負荷の位置・速度・加速度把握が必要。用途・設計仕様により、モーターコントローラがこれらパラメータを精密に、概算で、或いは不要として知る必要があります。モーター状況・ローター状態把握でクローズドループシナリオ実現(図1)。
速度・位置・加速度は密接関連。速度は位置の微分(時間変化率)、加速度は速度の微分。したがって1つ分かれば全3要素決定可能(逆も然り:速度は加速度の積分、位置は速度の積分)。

しかし実践では分解能・ノイズでこの手法はしばしば不十分。例:ローターが1回転追加完了したことのみ分かっても3変数分かるが分解能極低で通常不可。用途により必要分解能・精度は粗・中・精密に幅広い。CNC工作機械は精密ローター情報必要、自動車パワーウィンドウコントローラは概算許容、洗濯機・乾燥機は粗い情報で十分。
ループクローズのセンサ選択肢
ローター位置・動き検知で最一般的:レゾルバ、光学/容量エンコーダ、ホール効果デバイス——精度・分解能・コスト概ね降順。物理設計・実装・電気インターフェースが大きく異なるため、ユーザーは必要要件・用途最適選択・コントローラ回路とのインターフェース方法理解必須。
- インクリメンタルエンコーダ: 相対位置のみ必要或コスト重視時。典型的にAC誘導モーターとペア
- アブソリュートエンコーダ: 各位置で異なるバイナリ出力、シャフト位置絶対決定。永久磁石ブラシレスモーターとサーボ用途でペア多し
用途がインクリメンタル/アブソリュート必要性の主要因子。
モーター制御はデジタル制御ループ主流だが、センサ信号は全アナログ(要デジタル化)或デジタルでも電圧・属性で標準デジタル回路非互換。生出力カスタマイズ可能製品もあれば、標準I/Oポート/フォーマット/プロトコル互換の調整済み出力搭載製品も。
分解能高ければ良いとは限らず。不要情報処理でシステム低速化招くため、必要最小限分解能に制限が賢明。
レゾルバ
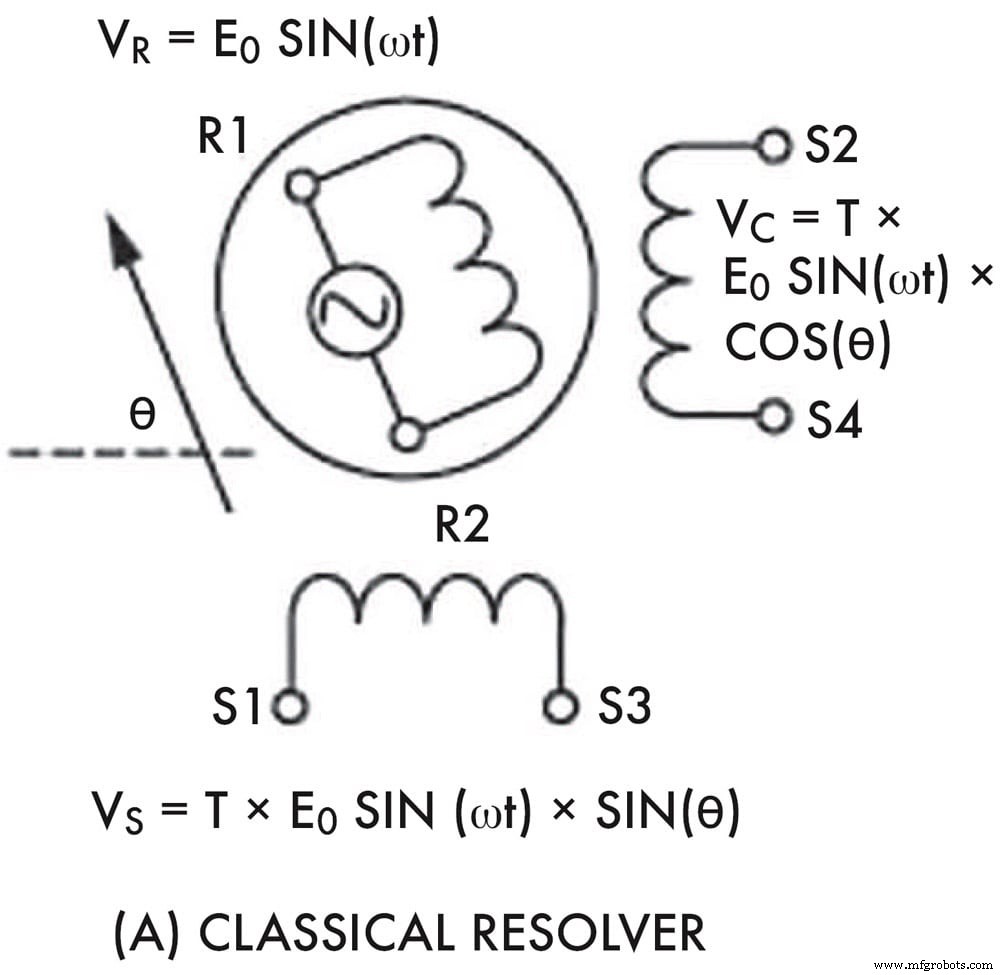
レゾルバは極めて高精度・堅牢・アブソリュート位置トランスデューサ。基本トランス原理ベース:1次巻線+2次巻線2つ、互いに90°直交配置(図2)。実効巻数比・極性がシャフト角度で変化。1次側に基準AC波形(50/60Hz〜数百kHz)励磁、物理配置で2次側出力位相差。2次側ピーク電圧がシャフト回転で変化、シャフト角度に比例。基準信号で復調し高分解能シャフト角度読み取り。
高精度且つ堅牢:1次・2次側物理接触なし、モーター以外に別ブラシ・ベアリングなし、摩擦点なし、オイル等汚染物質干渉機会なし。軍用砲角度測定等極限状況で多用——機械的堅牢性・性能で。
しかし大型・高コスト傾向、相対的多電力必要で低電力用途不向き。AC波形生成・復調回路複雑(現代ICで緩和)。電源投入時アブソリュート位置指示、初期角度決定に動作不要。この機能は状況により必須・不要。
位置エンコーディング(データエンコーディング無関係)

インクリメンタル位置読取り光学エンコーダ:光源(LED)、直交配置2フォトセンサ、間にガラス/プラスチックディスク(図3)。ディスク中心から放射状微細エッチングライン、回転でセンサが明暗パターン検知。
ディスクライン数等で分解能決定、典型1,024/2,048/4,096カウント/回転。トランス類似レゾルバと異なり、長寿命LED・高効率フォトセンサ開発まで量産デバイスではなかった。
センサ物理配置で回転方向判定可能。基本回路で2センサパルス列(A/B出力)を動き・方向示す2ビットストリームに変換(図4)。

エンコーダはインクリメンタル(相対)指標。アブソリュート位置決定には第3トラック・フォトセンサ追加でゼロ基準トラック化、シャフトがゼロ基準通過必要。真アブソリュート読取り追加可能だが複雑化。
光学エンコーダ:高分解能だがレゾルバ程堅牢でない。汚れ光路妨害、エンコーダディスク汚染可能。しかし多用途で性能十分、小型・軽量・低消費電力・インターフェース容易・低コスト。
代表的モーター・回転用光学エンコーダ:Avago(Broadcom)HEDS-9000/9100 2チャネルモジュール類似品。高性能低コスト、LEDレンズ付ソース+検出器IC内蔵、小型C字プラパッケージ、駆動・インターフェース電子内蔵(図5)。高直進光源・特殊フォトディテクタ物理配置で取付ミスアライメント強耐性。(コードホイール別売、HEDS-9000:500/1,000 CPR、HEDS-9100:96-512 CPR。TTL互換A/B 2チャネルデジタル出力、単一5V電源。)

CUI AMT10シリーズは光学でなく容量原理ベース代替品(図6)。堅牢・高精度・モジュラー、インクリメンタル/アブソリュート両対応、ユーザー選択可変12ビット(4,096カウント)分解能(16値からDIPスイッチ4位置で選択)。CMOS互換A/B直交出力を標準SPIで報告。

光学エンコーダと異なり、CUI AMTは移動部・非移動部導体繰返しエッチングパターン使用。回転で相対静電容量増減、この変化検知(光学エンコーダフォトトランジスタ出力に類似)。汚れ・汚染物質悪影響少ない。
レゾルバ/エンコーダは機械デバイスでもあり取付考慮・電気互換性要件あり。在庫・品目削減へCUIはAMT10に幅広いスリーブ・カバー・マウントベース提供、同一基本エンコーダで幅広いシャフト径・取付対応。
レゾルバ/エンコーダ基本読取り分解能0.01度(0.6分)以上可能だが精度≠分解能(用途で重視方異なる)。レゾルバ/エンコーダいずれも温度・変化追従速度・望まぬ位相シフト等で誤差源存在。ベンダー各社がICベース回路で生出力と調整済み出力間で多くの短所除去・相殺・補償済み。
ホール効果デバイスの台頭
古典原理ベースだが現代半導体エレクトロニクス・パッケージングで広く安価・入手容易・効果的になったエンコーダ/センサデバイスクラス。重要インターフェース回路(微小電圧利用・システム接続)もオンチップ化、更なる利用簡素化。
ホール効果デバイス:センサ部品導体電流検知、或近接磁場有無検知。

ホール効果:1879年Edwin Hall発見。導体内電流に直角、電流に垂直磁場で導体横に電位差——ホール電圧——生成(図7)。
センサ素子のみでなく更なる機能統合製品も。Melexis MLX90367 Triaxis位置センサ:IC表面直交・平行磁束密度感度単一チップアブソリュートセンサIC。磁束密度3成分感度で、正磁気回路なら任意移動磁石(回転位置0-360°等)絶対位置デコード可能。

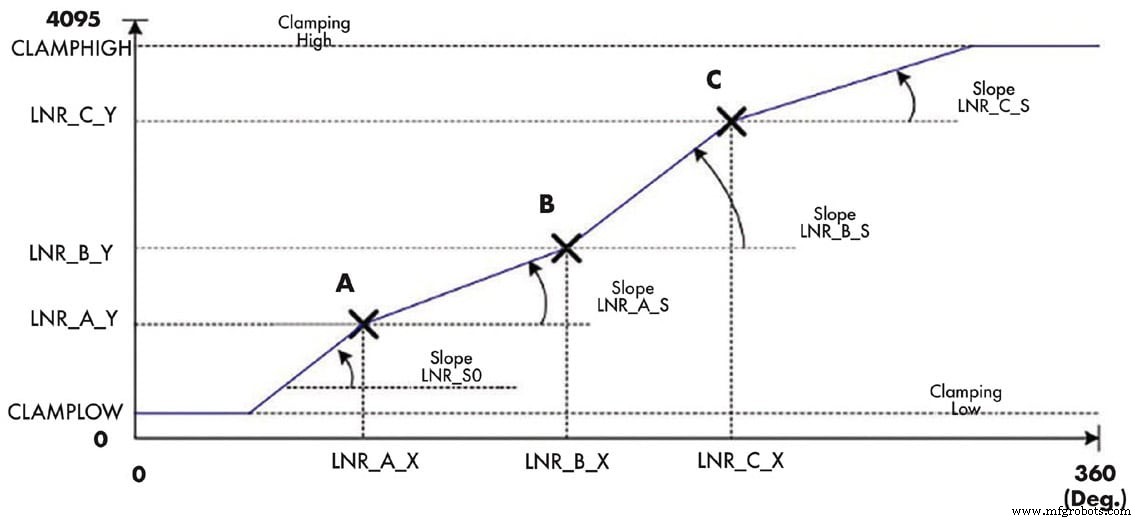
内部:12ビット分解能、オンチップ信号処理(マイコン+DSP、図8)で必要計算・固有非線形性補正等実行(図9)。ユーザー選択機能・特徴・出力フォーマット幅広く対応、組込みエラー訂正付き高度フォーマットSENT(SAE J2716-2010)対応、自動車用途で広く使用。
多くホール効果磁気エンコーダ:モーターシャフト取付ホイール、周囲に着磁N/S極アレイ(光学エンコーダスロットホイール磁気アナロジー)。ホイール通常射出成形フェライト極アレイ埋込。典型32極(16N/16S)、分解能光学/レゾルバより大幅低いが多状況で十分。典型3ホールセンサ120°電気角間隔配置でホイール換相検知。
まとめ
モーター位置・速度・加速度検知必要な設計者に、主要パラメータ・性能属性カバーする幅広い選択肢。レゾルバ、光学/容量エンコーダ、ホール効果デバイス全て長い実績・豊富アプリケーションノウハウサポート。
選択は単一支配因子(堅牢性/低電力等)或慣習的用途で駆動可能。基本技術決定後、各々から多数実行可能ベンダー・製品あり、具体的デバイス決定にはトレードオフ理解のため研究必要。
本稿執筆:Bill Schweber、Mouser Electronics(Mansfield, TX)。詳細こちら。
センサー
- 現代製品の材料選定を導く5つの重要な問い
- Renesas、産業用ロボットの高度サーボ制御向けRX72Tマイクロコントローラーを発表
- IPS2200:産業用モータ向け高速・高精度誘導式位置センサ
- スマートテキスタイル向け超高感度・高耐久ひずみセンサーを開発
- 自己加熱機能搭載ウェアラブルガスセンサーで高精度な健康・環境監視を実現
- バンドエイドサイズのワイヤレス酸素センサーで新生児の遠隔監視を実現
- Insight:ソフト触覚センサーがロボットの触覚感度を向上
- 革新的超薄型センサーがスマートコンタクトレンズ機能を強化
- NASA開発の非接触誘導式位置センサーで精密モーション制御を実現
- 先進TOMOPLEXセンサーフィルムで航空宇宙機のリアルタイム監視を実現
- NASAケネディ宇宙センター開発、非接触誘導型位置センサー