



イメージングに革命を:メガピクセル光子計数カメラで超高速・超高精度ビジョンを実現
単一光子レベルの解像度で24,000fpsを実現
解像度が単一光子レベルで、毎秒24,000フレームで画像を取得できるカメラを想像してください。わずか3.8ナノ秒しか開かない電子シャッターと、数ピコ秒しか持続しない高速レーザーパルスと同期できる機能により、光が空間を伝播する様子を文字通り見ることができます。この能力により、量子ビジョン、ゴーストイメージング、サブショットノイズイメージング、量子LiDAR、量子蒸留など、新たなアプリケーションが開かれます。
コア技術:SPADピクセルアレイ
これらのアプリケーションに共通するのは、低ノイズ・高感度で単一光子検出と高い時間分解能が必要だということです。この新しいカメラはそれらすべてを実現できますが、さらに100万画素で同時に実行するため、取得と再構成の大幅な高速化が可能になります。これらのピクセルの核心には、単一光子アバランシェダイオード(SPAD)があり、光子を検出してデジタルパルスを生成します。このパルスをカウントまたはタイムスタンプすることで、カメラの光子計数と時間分解特性が実現されます。
Optica誌で発表された世界初の1メガピクセルSPADカメラ
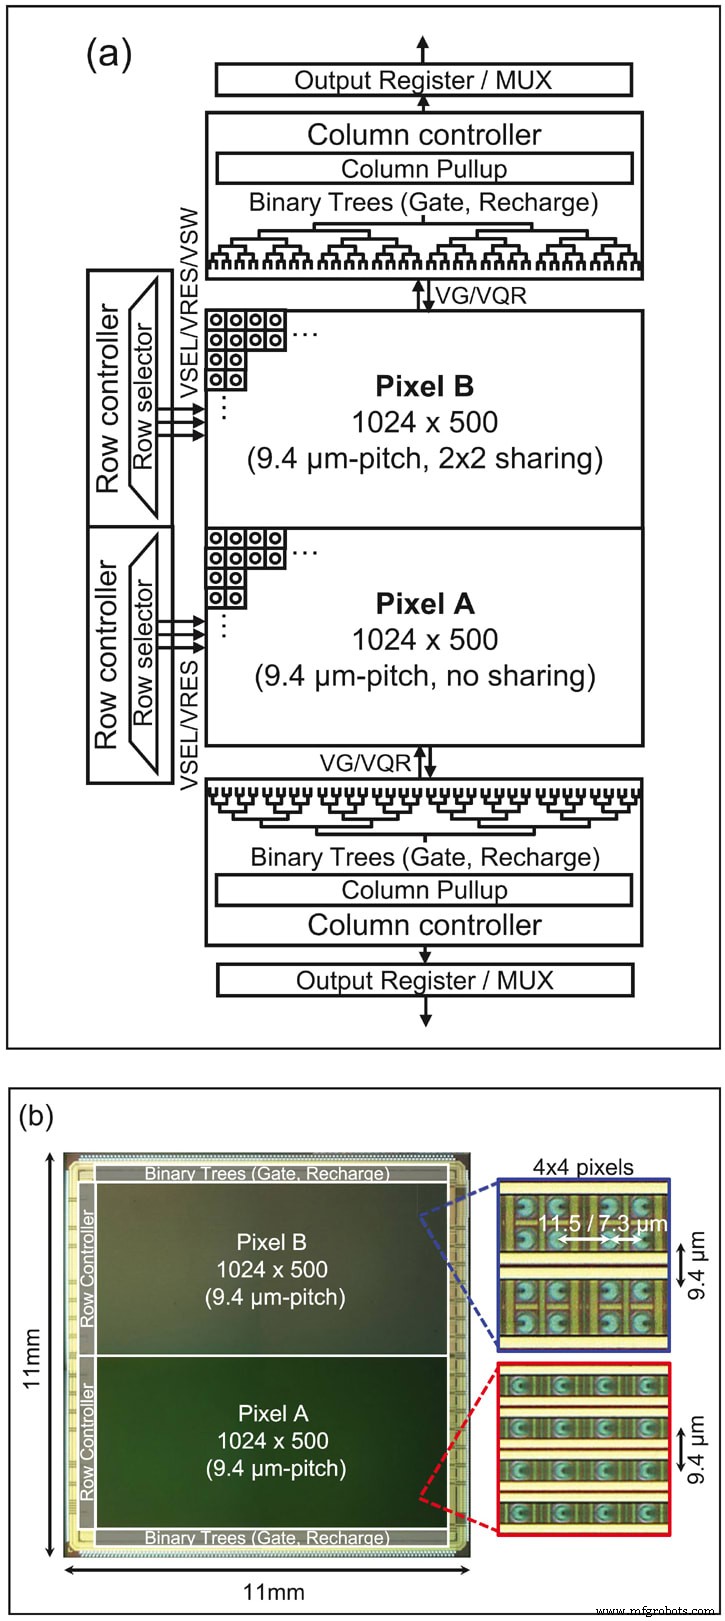
査読付きジャーナルOpticaに掲載された論文で、SPADピクセルベースの世界初の1メガピクセルカメラを発表しました。ピクセルピッチは9.4μmで、7T(ピクセルあたり7トランジスタ)または5.75Tアーキテクチャを採用しています。カメラチップのマイクログラフは図1(b)に示されています。カメラのブロック図は図1(a)に示され、約100psの精度でシャッターを制御するデュアルバイナリツリーと、36ps刻みで位置調整可能なゲートを備えています。これにより、レーザーから出た光パルスが物体で反射して戻るまでの飛行時間を測定して3D画像を再構成したり、飛行中の光を捉えて実験室で興味深い相対論的効果を露出させたりすることができます。

3Dイメージング性能の実証
チップは標準チャート(図2(a))を用いて、ピクセルレベルで最大14ビットの強度イメージセンサとしてテストされました。図3(a)と(b)は、637nmレーザーを40MHzでパルス駆動してシーンを照明し、半解像度イメージセンサで撮影した2D画像とカラーコード化された3D画像を示しています。ゲートウィンドウの長さ3.8nsを、0.6nsから13.2nsまで36ps刻みでシフトさせ、ゲート位置の関数として完全な光子強度プロファイルを取得しました。
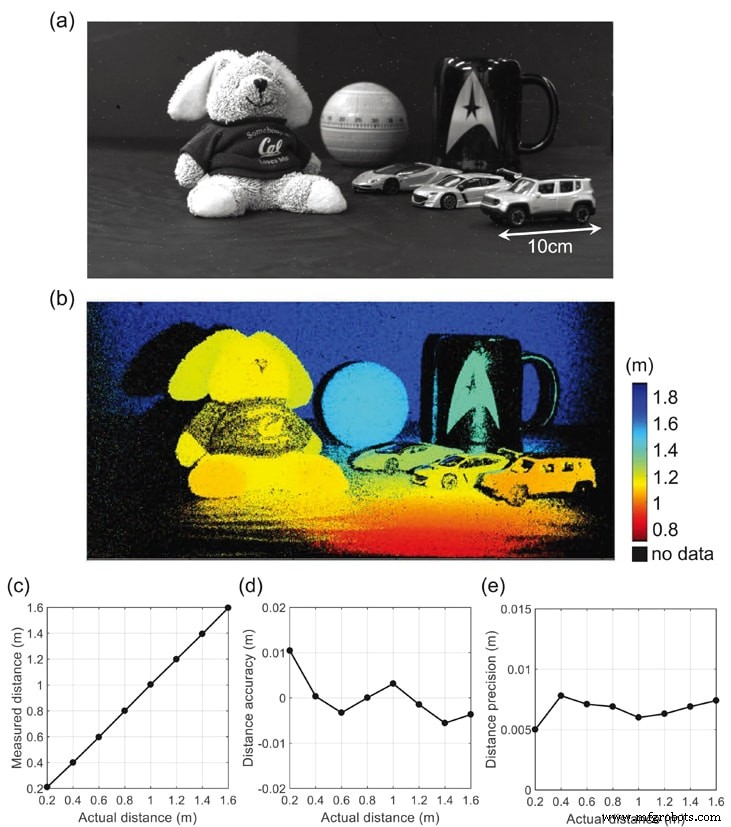
この測定での距離LSB(最小分解能)は5.4mmに相当します。深度情報は、各ピクセルの平滑化された強度プロファイルの立ち上がりエッジ位置を検出することで再構成され、これは反射レーザーパルスの到着時間に対応します。アレイ全体のゲートタイミングスキューは、独立して測定されたタイミングスキュー分布を測定到着時間分布から減算することで補正されます。図3(b)では、赤色がSPADカメラへの近接度が高いことを、青色がより遠い距離を示します。この測定での最大深度範囲は2mに設定されましたが、レーザー繰り返し周波数を下げ、ゲートステップを増やすことで数十メートルまで拡張可能です。
微細なゲートスキャンピッチと長時間露光を用いて高い深度精度を達成し、この測定のデータ取得時間は数十秒でした。これは間接飛行時間法など他の測距法よりかなり長いですが、ゲートスキャンピッチを増やし、スキャン範囲を減らし、レーザー出力を増やして露光時間を短縮することで容易に短縮できます。さらに、オンチップマイクロレンズを実装して感度を向上させることで、更なる改善が期待されます。
空間的に重なる複数物体の検出
複数物体の検出は、時間的照明や露光パターンをコーディングすることで実験的に実証されてきましたが、これには3D画像を復元するための大きな計算コストが伴います。タイムゲート方式飛行時間センサは、コンパクトなピクセル回路とより単純な計算により、代替的でスケーラブルなソリューションを提供します。
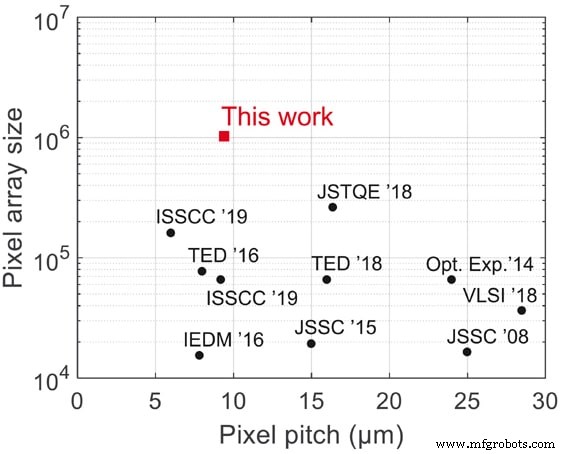
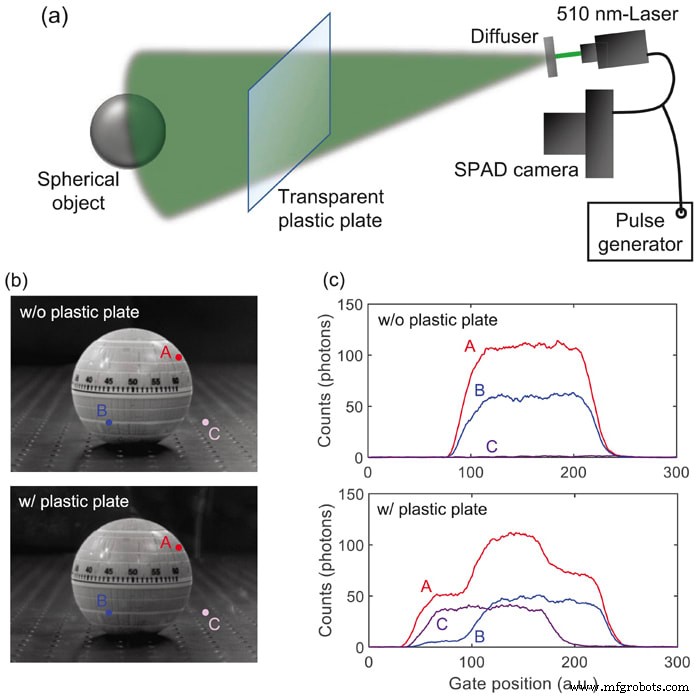
図4(a)に実験セットアップを示します:510nmレーザービームを40MHzでパルス駆動し、ディフューザーで拡散させて球形ターゲットを照明します。SPADカメラはレーザートリガー信号と同期し、カメラと物体の間に透明なプラスチックプレートを挿入します。カメラからプラスチックプレートまで0.45m、物体まで0.75mの距離です。図4(b)は、室内照明下でのプラスチックプレートあり・なしの2D強度画像を示します。プレートはほぼ透明なため、この2ケースで2D画像に有意な差は観測されません。
図4(c)に3つの代表点(A、B、C)の測定タイムゲーティングプロファイルをプロットしています。プレートなしでは、点AとBのプロファイルはゲート位置100付近(1ステップ=36ps)で立ち上がりエッジを持つ単一の平滑化矩形関数波形のみを示します。点Cでは、測定ゲート位置範囲で光子カウントがゼロに近く、このピクセルでは反射物体が検出されていないことを示します。
一方、プラスチックプレートありでは、点Aのプロファイルにゲート位置40と100付近で2段階の立ち上がりエッジが現れます。測定された光子カウントプロファイルが単一の平滑化矩形関数と反射光子強度分布の畳み込みであることを考慮すると、この2段階プロファイルはプラスチックプレートと球形物体からの二重反射の確実な証拠です。点Bでも同様の挙動が観測され、ゲート位置40付近の最初の立ち上がりエッジの傾斜が点Aより緩やかです。点Cのプロファイルはゲート位置40付近の単一立ち上がりエッジのみを示し、プラスチックプレートからの反射に対応します。ゲート位置40付近の立ち上がりエッジの傾斜が点ごとに異なるのは、プラスチックプレート表面の非均一な反射によるものです。
これらの結果は、タイムゲート方式SPADカメラが空間的に重なる複数物体の検出を行えることを実証しています。提案手法は2つ以上の反射ピークの検出にも適用可能です。仮想ゲートウィンドウの後処理におけるより微細なスキャンにより、複数ピークの系統的な検出が可能になります。隣接する2つの反射物質間の最小分解能距離は、本質的にゲートウィンドウプロファイルの有限な立ち上がり/立ち下がり時間によって制限され、このSPADセンサでは5-10cmに相当します。
結論と今後の展望
結論として、世界初の1メガピクセル・タイムゲート方式SPADイメージセンサを報告します。SPAD研究において、メガピクセルSPADセンサの実現は10年以上にわたり最も重要なマイルストーンの一つとされてきました。このセンサはハイダイナミックレンジ2Dイメージングと高時空間分解能3Dイメージングに適用されます。私たちの知る限り、単一光子タイムゲート方式による空間的に重なる複数物体検出が実験的に実証されたのはこれが初めてです。
図5はSPADピクセルピッチとアレイサイズの最先端比較を示しています。このセンサのアレイサイズは最大で、最先端センサの約4倍、ピクセルピッチは最小クラスです。高解像度2Dおよび3Dイメージング能力により、セキュリティ、自動車、ロボティクス、医療、科学用途(量子イメージング、超高速イメージングを含む)など幅広い産業用途で有用となるでしょう。
科学ジャーナルOpticaの技術に関する全文レポートを読む 。
この記事は、EPFLスイス(ローザンヌ)のエドアルド・シャルボン教授によって執筆されました。詳細についてはこちら 。
センサー
- 現代カメラの進化と設計:フィルムからデジタルへ
- BrickPi Bookreader:Raspberry Pi と LEGO Mindstorms で Kindle 読書を自動化
- ポストパンデミック製造技術投資:成長機会を掴む
- プリント基板(PCB)を包括的に理解する
- リニアモーションテクノロジー:オートメーションのための精密ソリューション
- 次世代マルチショットレンズレスカメラ:高度マスク技術
- 先進ミリ波ボディスキャナー:より速く、安全で、正確なセキュリティ検査
- 2021サプライヤーガイド:センサー ― 主要メーカーと技術カテゴリー
- 熱電サンドイッチ構造の携帯型熱エネルギーハーベスタ、廃熱から電力生成
- NASAラングレー研究センターが3Dカラーイメージング用先進プレノプティックカメラを発表
- 先進E-タングナノセンサアレイで液体生体分子を高精度検出