



コボット統合の極意: 4つの重要質問に回答
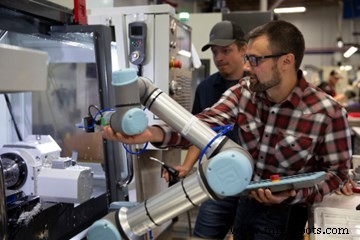
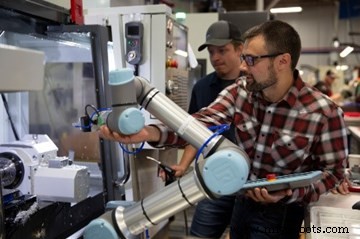
Universal Robots認定システム・インテグレーターのTroy Ojalehto氏が、Toolcraft Inc.でUR5コボットをCNC工作機械世話に統合。機械工場によってはインテグレーターを利用し、また自社で統合するところも。写真提供:Universal Robots Inc.
協働ロボット、いわゆる「コボット」の統合は、工作機械世話の自動化を模索する機械工場でますます人気となっています。特にCOVID-19パンデミック中、多くの企業がソーシャル・ディスタンス対応や作業員不在への対処を迫られる中で、自動化の重要性を再認識しました。また、人間の脳でしか代替できないより重要なタスクに熟練機械工を振り向けるため、すでにコボットを活用し始めていた企業もあります。
コボットは設計により様々ですが、すべて、従来の産業用ロボットが保護柵内で自律動作するのとは異なり、人間と共有エリアで安全に機能する技術の組み合わせを備えています。多くは人間の腕に似て機能し(6軸または7軸)、プログラミングが容易です。多くのコボット・メーカーは、ロボット・プログラミング経験がほぼゼロのオペレーターでも、コボットを成功裏にセットアップ・プログラミングできると謳っています。
しかし、ロボット統合の経験がほぼない企業にとっては、未解決の疑問が残り、コボット工作機械世話へいきなり飛び込むことに躊躇があるかもしれません。これらの質問に答えるため、協働ロボット・メーカーのUniversal Robots(UR)に話を聞き、コボット設置の基本を明らかにしてもらいました。
CNCとロボットをどう通信させるか?
答えは工作機械とCNCの世代によります。基本的に2つの通信形態があります。レガシー機械の場合、デジタルI/O(入出力)とリレー配線が一般的です。この機能はCNCからコボットへ信号を出力し、コボットが入力コマンドとして受信し、スピンドルON/OFF、ジョー開/閉、ドア開/閉などの状態を伝達します。
新しい機械の場合、CNCとコボット間の双方向通信や、「ハンドシェイク信号」の送信にイーサネット通信が最も効果的です。これらのハンドシェイク信号は業界最新の通信形式で、EDSまたはGSDファイルを生成するプラグアンドプレイ・インターフェースを必要とします。
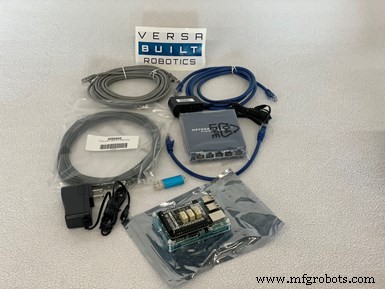
新しい機械では、CNCとロボット間の双方向通信にイーサネット通信が最も効果的です。VersaBuiltは、接続を容易にするイーサネット通信キットを提供しています(Haasなど対象)。
VersaBuiltはURのパートナーで、Robot2CNCと呼ばれるイーサネット通信キットを提供しています(Haasなど対象コントローラー向け)。これにより、よく書かれたステップバイステップの手順で接続設置が容易になります。
工作機械技術が進化し続ける中、最新の工作機械は協働自動化をより良くサポートするよう構築されています。「工作機械メーカーは、これが重要な競争優位性だと気づきました」とURの戦略的マーケティングおよびアプリケーション開発シニア・マネージャー、Joe Campbell氏は言います。「そのため、これまで以上に協調的です。インターフェースを阻害するのではなく、促進する方向です」
その結果、最新工作機械との統合は容易になり、その容易さはさらに増すでしょうと、URのカスタマー・サービス地域責任者Karl Sheppard氏は付け加えます。
氏は、中小規模機械工場がこれらのコボットを自社施設に迅速に統合する能力を持つ上で、プラグアンドプレイ通信が最も重要な側面だと考えています。「インターフェースのギャップを埋めることが究極の鍵です」
インテグレーターは必要か?
一部の工場はインテグレーター(機械工場床にコボットを統合するために現地に来る会社)を利用し、他は自社で統合します。これは工場のロボット/コボット専門知識と、自社でコボットを設置することへの快適さによります。
ロボット・インテグレーターは様々なコボット・ブランドとの作業経験が豊富で、異なるインターフェースと設置に精通していますとSheppard氏は説明します。初回コボット・ユーザーの工場なら、インテグレーター利用の方が安心できるかもしれません。
しかし、機械工場とそのエンジニアの方が、インテグレーターよりも統合プロセスにおいて重要になり得ると氏は考えます。なぜなら、自社の機械と自動化ニーズを最もよく知っているからです。
エンド・オブ・アーム・ツーリングは自作すべきか?
多くの工場がコボット用のエンド・オブ・アーム・ツーリングを自作します。社内にその能力があるからです。自作すればコスト削減になり、自社の正確なニーズに合わせて品質と設計を管理できます。
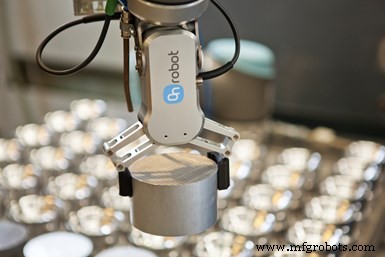
自作しない場合、他の選択肢もあります。例えば、OnRobotグリッパーはUR+認定で、URコボットとハードウェア・ソフトウェア両面でシームレスに統合されます。グリッパーのすべての制御ソフトウェアがURコボットのティーチ・ペンダントに統合されています。
しかし、こうしたプロジェクトを社内で引き受ける前に検討すべき他の懸念もあります。「安全性、配線、CNCとの通信を考慮しなければなりません」とSheppard氏は説明します。ハンドシェイク・コマンドをプログラミングまたは通信する方法を知っていることが極めて重要です。
こうした詳細を自社で処理することに不安がある場合、UR+コンポーネントの購入が選択肢です。UR+パートナー・プログラムでは、URロボット向けにカスタマイズされ認定された、様々なURパートナー企業開発のハンドリング・グリッパーを提供しています。
リスク・アセスメントは必要か?
はい。コボットにも、従来のロボットと同様にリスク・アセスメントが必要です。実は、URコボットには17段階の安全プロトコルがあり、各工場固有の安全要件に合わせて調整されます。
このリスク・アセスメントに基づく設置調整は、コボットの方がロボットよりはるかに容易です。「以前ならリスク・アセスメントをして、柵を大きくする、これを2フィート後ろにずらす、など物理的な変更が必要でした」とSheppard氏は従来ロボット設置について語ります。「今は、コボットなら力や速度、その他の変数を数秒でソフトウェア的に変更してリスク・アセスメントに適合させられます。統合容易性の観点から、文字通り数時間で変更し、ハードウェアに反映させて稼働可能です」
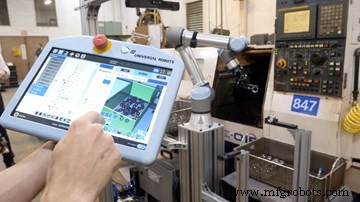
コボットはプログラミングと使用の容易さで知られます。このコボット・ティーチ・ペンダントはユーザーフレンドリーなだけでなく、防塵・防水仕様です。
自動化のリスク・アセスメント経験がない未経験の工場には、Campbell氏はRobotics Industry Association(RIA)ウェブサイト(robotics.org)を訪れ、同サイトが提供するロボット安全性とリスク・アセスメントの基礎トレーニングを受講することを、リスク・アセスメント・プロセス開始前に推奨しています。
「RIAにはコスト・パフォーマンスに優れたトレーニング・パッケージがあります」とCampbell氏。「しかし、チームにそれをやる時間のある人がいないなら、社外に依頼すべきかもしれません。RIAには熟練コンサルタントがおり、企業を訪問して支援します。」初回コボット統合ではコンサルタント雇用を検討し、初回経験後はプロセスを理解できるため、次回からはコンサルタント不要になるでしょうと氏は推奨します。
技術仕様ISO/TS 15066:2016も、コボット統合を促進する良い出発点です。この仕様は、コボット・システムと人間と共有される環境の両方について、より高度な事前リスク・アセスメントを行うためのガイダンスを提供します。
Universal Robots USA Inc. | 844-462-6268 | universal-robots.com
Landscape Photo Credit: Universal Robots
自動制御システム