



CNCモーション制御システムを「クルマの運転」に例えてわかりやすく解説
最近、家族の誰かにCNC工作機械で使われるモーション制御システムを説明する機会がありました。その人は製造業のバックグラウンドが全くなく、当然こんなに複雑で技術的なものに触れた経験もありません。身近でシンプルなものに例えて、容易にイメージできるアナロジーが必要でした…クルマの運転です。
このトピックは本質的に非常に複雑で技術的ですが、このアナロジーなら主題をうまくシンプル化しつつ、興味を持つ人には十分な基本理解を提供できると思います。もちろん、こうした高度な技術を徹底理解するには大学で半学期かかるでしょうが、私たち一般人には運転アナロジーで十分です。まず、前提知識を整理します。私たちの脳内で始まる指令が、CNC制御装置を経由し、最終的にマシンのリニア軸の動きとして現れるまでの基本を理解する必要があります。
パートプログラム(会話型またはGコード)を、単なる指令リストだと考えてください。それらの指令はCNC制御装置によって整理され、マシンの各軸ごとのカテゴリーに振り分けられ、対応する軸に渡されます。指令が特定軸のサーボドライブに到達すると、その指令は指令通りに軸を動かすために必要なシンプルな電圧要件に分解され、その電圧がモーターに印加されます…モーターが回転し、軸が動きます。軸が動く間、その現在位置はモーター端に取り付けられたエンコーダー、または軸に沿って取り付けられたガラススケールによって継続的に監視されます。この監視デバイスがサーボドライブにフィードバックを提供し、必要に応じて電圧指令を修正します…電圧が高ければモーターが速く回り、軸が遅れを取り戻し;電圧が低ければモーターが遅く回り、軸が指令モーションより先行しすぎるのを防ぎます。
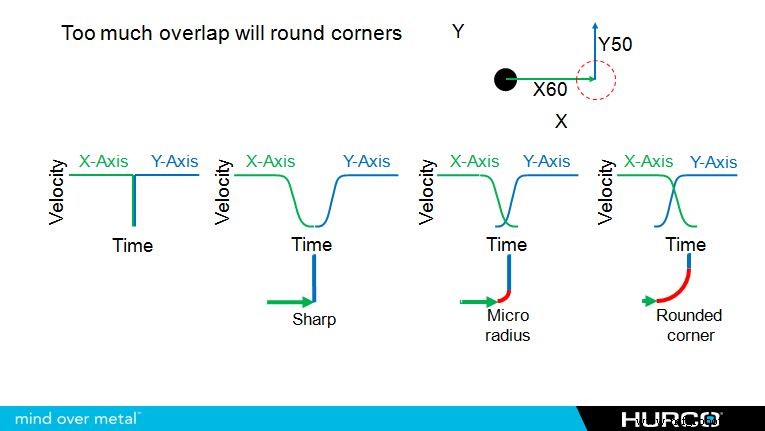
では、運転アナロジーを適用しましょう。まず指令が必要です…目的地までのルートを「カッターツールパス」、道中の制限速度標識を「指令送り速度」とします。あなたの脳がCNC制御装置、筋肉がサーボドライブ、手足が各軸を制御するサーボモーター。目とスピードメーターがフィードバックです。人生に完璧はないので、指令位置に許容公差を設けます…道路全体の幅を「位置決め公差」とし、舗装路の上にいればOKとします!
アナロジー1:真っ直ぐな放棄ハイウェイ
真っ直ぐな放棄ハイウェイに駐車しているとします。道路は矢のように真っ直ぐ前方に伸びています。中央の黄色線に沿って1マイル走行せよ、制限速度100mphという指令です。脳が足の筋肉にアクセルを踏むよう指令し、車が動き出します。黄色線を追うため、脳は目からの視覚フィードバックを使って腕の筋肉を制御し、車を直進させます。スピードメーターのフィードバックに応じて、脳は足首の筋肉を制御し、アクセル圧を増減して指令速度100mphを維持します。位置決め公差はここでは問題になりません。極端にシンプルですが、これでアナロジーの適用が見えたはずです。さらに一歩二歩進めましょう。
アナロジー2:曲がりくねった丘陵道路
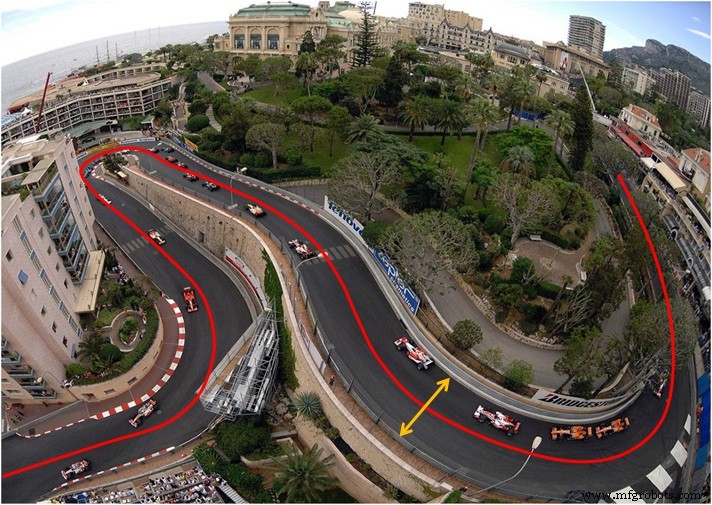
同じ指令(黄色線追従、1マイル、100mph、道路幅=公差)で、次は最後の直線道路から先、1マイル分は曲がりくねった丘陵道路です。指令制約内で運転するのはより困難になります。100mphで加速しますが、すぐに最初の障害…完全な90度右カーブが現れます。現在速度ではこのカーブをクリアできないと気づき、減速します。指令速度にできるだけ近い速度で、道路から外れない滑らかな軌道を見つけなければなりません。視覚デバイスからのフィードバックに反応し、脳は必要な動きと速度・軌道の調整指令を出し、カーブをクリアします。
ほぼ同時に、さらに厄介な障害…S字カーブ、前半は上り坂、後半は下り坂。基本的には90度カーブと同様に速度と軌道を制御しますが、今度は標高変化にも反応しなければなりません。前半の登坂ではアクセル圧を増やし、後半では圧を減らし、必要ならブレーキを踏み、重力に負けて指令速度100mphを超えないよう制御。このアクションとリアクションが、最終目的地…プログラム終了まで、遭遇する全障害に対して繰り返されます。
モーション制御を語る上で「ブロック先読み(ブロックルックアヘッド)」も議論しなければなりません。通常、制御装置が事前に処理できるブロック数で測定され、制御装置が将来の障害に備えてより良く準備できるようにします。運転アナロジーでは、ダッシュボードに搭載されたLCDディスプレイがコースマップを表示し、現在の障害での軌道を調整して、将来の障害をよりスムーズにクリアできる位置に備えられる…といったイメージです。カッターツールパスが複雑になればなるほど、最も滑らかで速いルートを維持するためにより多くの先読みが必要になります。全工作機械メーカーがブロック先読みを何らかの形で扱っていますが、効果には差があります。
ハーコのWinMax制御には「UltiMotion」という、特許取得済みのソフトウェアベースモーション制御システムがあります。これは**可変ブロック先読み**を提供し、必要に応じて最大10,000ブロック先まで先読み可能。特に先読みが多く必要な複雑なツールパスで、サイクルタイムを最大30%短縮できます。シンプルなカッターパス(上記アナロジー1・2のような)では、必要な先読みは遥かに少なく、制御装置のRAMメモリがより多く解放され、他の用途に有効活用できます。この「現在のニーズに適応する」独自能力を持たない制御装置では、利用可能なRAMを再利用できず、こうした可変性の恩恵を受けられません。
CNCマシン
- 世界トップクラスのCNC工作機械ブランド7選|精度と信頼性で選ぶ
- Siemens 808D CNCルーター制御システム:包括的入門ガイド
- エジプトのお客様が来場、先進CNCマシンを検討
- 地中海のお客様が先進CNCルーターで工場研修を実施
- ノルウェーのお客様がCNCルーター工場を視察:グローバル生産体験
- 弊社CNCルーターの信頼できるお客様レビュー
- 革新的ソリューションのための精密CNC試作サービス
- CNC加工:自動車業界向け精密ソリューション
- CNC加工における品質管理の強化:精度と顧客満足のための戦略
- CNC加工コストの理解:主要因と最適化方法
- CNC加工における品質管理・検査の必須ガイド:工程別アプローチと実践ポイント