



堅牢なAIシステム構築:産業向けアルゴリズムのエラープルーフィング
マシンビジョンカメラのグリッチ、未校正センサー、予測不能な影は、産業AIシステムにおいて潜在的にコストがかかり危険なエラーを引き起こす可能性があります。しかし、研究者たちはエラープルーフィングアルゴリズムの開発や、エラー確率を低減するシンプルな対策に取り組んでいます。
産業分野における人工知能の応用
産業分野でのAI(人工知能)応用は多数あります。ロボティクスプラットフォーム、マテリアルハンドリング、包装、マシンテンディング、組み立て、検査、BAS(ビルオートメーションシステム)などです。より具体的な例として、ドローンと群れ技術による仕分け、移動、搬送、生産プロセスにおける異常検知があります。
AIは、マシンビジョン、ロボットアーム、リモートセンシング、プロセス制御に依存する産業オートメーションにおいて、重要だがしばしば見過ごされがちな側面となっています。
しかし、AIツールはデータを入力として与えると正確な出力に変換するシンプルなブラックボックスではありません。時として出力が間違っており、それが懸念の種となっています。
産業アプリケーションにおけるエラーのタイプ
コンピューターは指示されたことを実行するため、すべてのエラーの根底には人間がいます。設計エラー、アルゴリズムエラー、エンジニアリングエラー、悪いデータのいずれであっても、人間が根本原因です。これは産業AIにも適用されます。産業AI内のエラーは、大きく分けて2つのカテゴリーに分類されます:アルゴリズムバイアスとマシンバイアスです。
アルゴリズムバイアスは、繰り返し可能でシステミックなエラーを伴います。このようなエラーは複数の形で現れます:アルゴリズムロジックの固有のエラー、アルゴリズム出力の想定外の使用、AIシステムに提供されるデータの問題などです。
マシンバイアスは、限定されたデータセットでシステムを訓練した結果、誤った出力を導く場合に発生します。
AIエラーを制御下に置く重要性
アルゴリズムバイアスの例として、自動品質管理システムで使用されるAI搭載マシンビジョンシステムを考えます。このようなアプリケーションは、AIへ供給される正確な測定値に大きく依存し、部品が公差内にあるかどうかを判断します。不正確な測定値がAIに提供されると、誤った部品ラベリングが生じます。
マシンビジョンAIの背後にあるアルゴリズムが100%正しくても、悪いデータは悪い出力を意味します。合格品が廃棄され、不良品が顧客へ出荷される可能性があります。これにより、問題の原因を特定する過程で不必要なコストとダウンタイムが発生します。
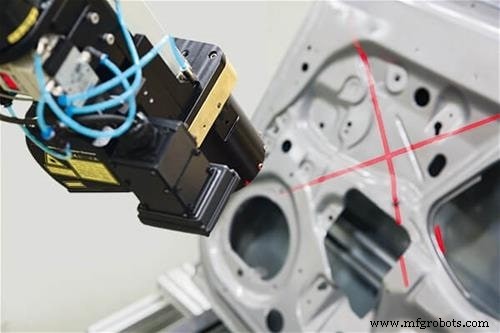
特定の環境やアプリケーションで使用する前に訓練を必要とするAIシステムもあります。こうした場合、システムに提供される訓練データが極めて重要です。例えば、明るい場所での条件のみに限定された訓練データを受け取ったシステムは、光のない環境で動作しなければならないときに問題を抱えることになります。
AIのエラープルーフィング(AIの訓練)
AIと機械学習の背後には人間の要素があるため、完全にエラープルーフにすることはできません。しかし、AIシステム内のエラーを最小化する方法はいくつかあります。例として、MITで開発された深層学習アルゴリズムCARRL(Certified Adversarial Robustness for Deep Reinforcement Learning)があります。これは、データのノイズやシステムを混乱させる敵対的努力を考慮に入れ、自律システムがある程度の懐疑心を持つよう促すことで支援することを目的としています。
カーネギーメロン大学でも深層学習モデル向けAIアルゴリズムの研究が進められています。RATT(Randomly Assign, Train and Track)と呼ばれるこのアプローチは、ラベルなし・ノイズ含みの訓練データを用いて真のエラーリスクの上界を確立します。この上界を用いて、AIモデルが新しい入力データにどれほどうまく適応するかを判断できます。また、プリンストン大学の研究者たちは、訓練データにエラーが存在する場合でもAIシステムが効果的に学習できるアルゴリズムを研究しています。
エラープルーフィングに影響を与える標準化も進行中です。NIST(米国立標準技術研究所)は、AI技術の信頼性評価に焦点を当てたAI標準へ積極的に貢献しています。NISTはまた、AIシステムにおけるバイアスリスクを低減するアプローチを提案しています。
米国CISA(サイバーセキュリティ・インフラセキュリティ庁)は、2020年のパネル「Genius Machines」で明らかになったように、AIアルゴリズムとデータ収集の審査基準をすでに検討しています。この取り組みはNISTのものとともに、説明責任を重視しています。
AIシステムにおけるエラーへの対処
あなたが責任を持つAIシステムをエラープルーフにすることは、人間の要素が関与するため不可能かもしれません。しかし、エラーの可能性を最小化する方法は確かにあります。
AIシステムからエラーが来ていると疑われる場合、自動的にアルゴリズムを責めるのではなく、エラーを研究してパターンを探してください。例えば、自律ビンピッキングロボットがエラーを起こしているなら、誤って仕分けられたアイテムに共通点があるか、ロボットの環境(照明、影など)に性能に影響を与える変化がないかを確認します。マシンビジョン部分のシステムで、汚れたカメラレンズの問題がある可能性もあります(自律移動ロボットに見られるような)。
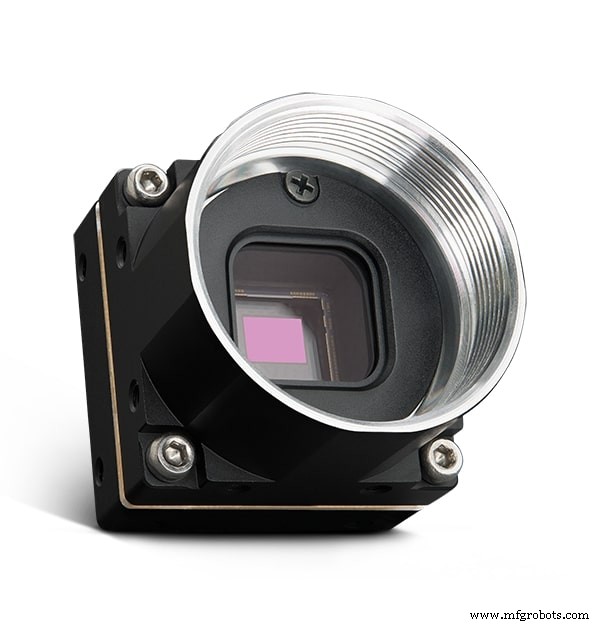
プログラミングの鉄則は、悪い入力は常に悪い出力をもたらすということです。産業AIシステムによって生成されるエラーを最小化する第一歩は、センサーから始めて、そのデータを可能な限り正確に保つことです。AIシステムへ入力データを提供するセンサーは定期的に校正すべきです。
ユーザーがデータの許容範囲を設定できるAIシステム内のツールは、許容範囲を慎重に検討した上で実装すべきです:厳しすぎればAIはほとんど価値を提供せず、緩すぎれば過剰なエラーを生成します。これらの値は調整可能であることを忘れないでください。
また、前述の通り、カメラを清潔に保ちましょう。マシンビジョンシステムはさまざまな環境条件下で堅牢に設計されていますが、汚れたレンズで視界が損なわれたときに依然として良好に動作するとは限りません。他の産業用センサーも、スケールの堆積、腐食性環境への曝露、機械的問題、経年劣化によって精度が損なわれる可能性があります。
AIはプロセス制御から品質検査まで、産業分野で幅広く使用されています。人間の要素が関与するため、これらのAIシステムもエラーの影響を受けます。エラープルーフィングアルゴリズムが開発されていますが、これらの手法は完全に成熟しておらず、産業アプリケーションで広範にテストされたわけでもありません。NISTやCISAなどの組織がエラープルーフィング標準に向けて取り組んでいますが、まだ開発段階です。しかし、いくつかのシンプルな対策で、あなたのAIシステムにおけるエラー確率を低減できます。
産業用ロボット
- 産業用IoT(IIoT):定義、範囲、産業への影響
- C++データ型完全ガイド:基本型、修飾子、ベストプラクティス
- C言語データ型完全解説:int、float、charなど
- C言語のデータ型完全ガイド:整数、浮動小数点、void型
- C言語共用体:複数データ型の効率的なメモリ管理
- C#データ型完全ガイド:値型、参照型、ポインタ型
- MATLABデータ型完全ガイド:15種類の基本型と変換・判定関数
- Python データ型マスター: 実践ガイド
- Javaカプセル化マスター:データ隠蔽の実践ガイド
- Javaコレクションアルゴリズム完全ガイド:ソート、シャッフル、検索など
- Java型キャスト完全ガイド:拡大変換から縮小変換まで