



ビンピッキング自動化で生産を最適化:検討すべき重要ポイント
この記事を読む理由:ビンピッキングは長年にわたり、自動化において最も困難なプロセスの一つとされてきました。この技術は生産を様々な面で最適化できますが、依然として対応が難しいタスクも存在します。本記事では、ビンピッキングで自動化可能なプロセス、潜在的な課題、そしてその解決策を解説します。
ビンピッキングとは
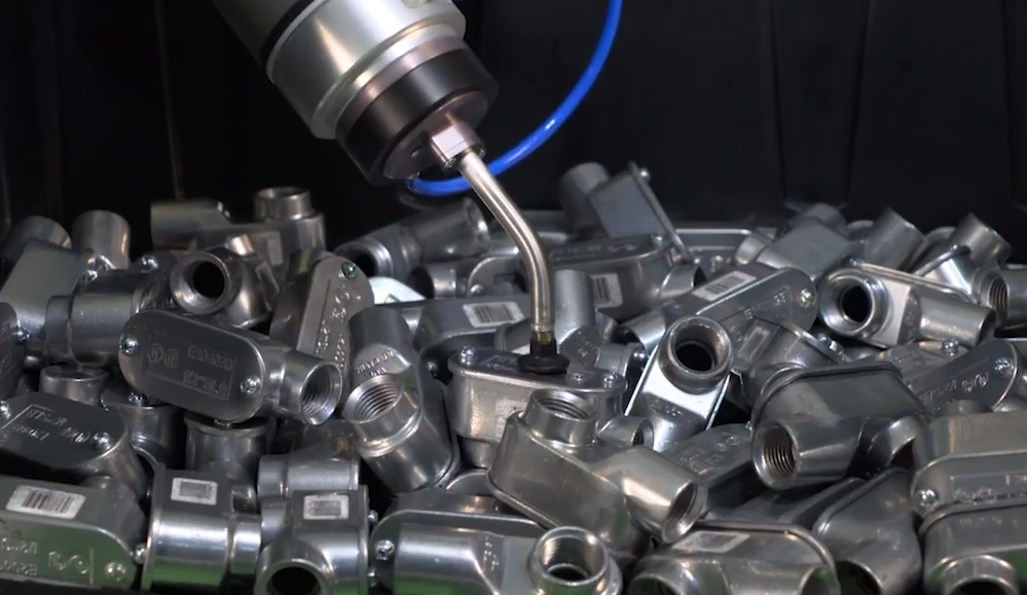
ビンピッキングの目的は、ビンの中にランダムに配置・配向された同類の物体を、ビジョンシステム、ロボット、グリッパーを用いて取り出すことです。ビジョンシステムは通常、物体の3Dスキャンを行い、その点群(空間内の点の集合で物体を構成するもの)を取得して物体を認識します。
その後、ロボットがビン内に進入し、物体を把持してビンから出し、搬送先(通常は箱や何らかの治具)へ移動させます。
ビンピッキングのロボティクス部分における課題と解決策
一部のアイテムに到達しにくい
ビンピッキングの大きな問題の一つは、ロボットがビン内のすべての部品を取り出せないことです。80〜85%程度の部品であれば、ビジョンシステムが取りやすい物体(例えば上部にあるもの)を指示するため、把持は容易です。
難しいのは、互いに絡み合っていたり、ビンの隅にあったりする最後の部品を把持することです。これには2つの解決策があります。1つ目はビンを再設計し、より実用的な形状にすることです。例えば円錐形にすれば、すべての部品が常に中央に集まります。
2つ目は、ビンを振動させること(モーターで自動的に)です。これにより部品の位置と配向が再配置され、絡み合いが解消されます。カメラはそれらをより容易に識別できるようになります。
グリッパーが回収アイテムを破損する恐れ
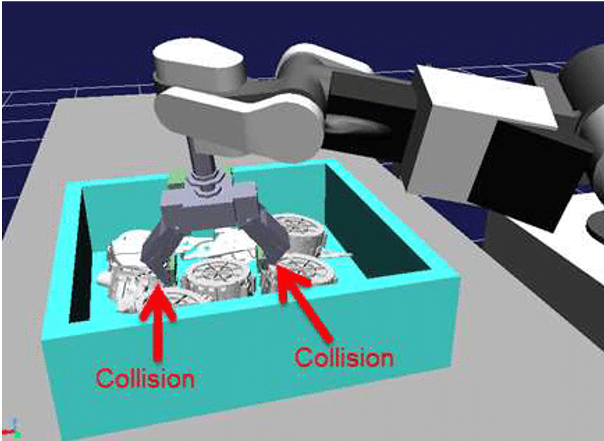
もう一つの問題は、ある物体を取ろうとする際にグリッパーが他の物体と衝突する可能性があることです。特に壊れやすい部品の場合、残りの部品を傷つけないよう把持戦略を精密にする必要があります。
解決策として、障害物回避機能付きの精密な経路計画アルゴリズムがあります。ロボティクスにおける経路計画とは、点Aから点Bへの最適な連続経路を見つけるプロセスです。障害物回避が含まれていれば、障害物に衝突せずに同じタスクを実行できます。
ビン内の物体が異なる形状や性質を持つ場合(例:リンゴとオレンジ)、ソフトグリッパーや吸着カップ付きのバキュームグリッパーを使用すれば、あらゆるサイズ・形状に対応可能です。
ビンピッキングのビジョン部分における課題と解決策
ビンピッキングソリューションのビジョンシステムには、2Dカメラまたは3Dカメラが使用されます。言うまでもなく3Dカメラ(2台のカメラで3D画像を作成)は高価ですが、より効果的です。また、前述の点群を生成する3Dレーザースキャナーも使用可能です。
照明、遮蔽、エッジ検出がプロセスを複雑にする
ビジョンにおける繰り返し発生する問題には、照明、遮蔽、エッジ検出があります。これらは2Dと3Dの両方のビジョンシステムに適用されます。
照明:各物体から他の物体へ影が落ちるため、カメラが物体を検出しにくくなります。カメラの隣やロボットの手首に追加照明を取り付けることで解決できます。
遮蔽:別の物体が上に乗っているため、対象物体がカメラから完全には見えない状態です。ここでもビンを振動させることで、物体がより検出しやすくなります。
エッジ検出:物体の輪郭(エッジ)を特定する課題です。ビンピッキングのように多数の物体が隣接している場合、さらに困難になります。この問題の解決策は、使用するソフトウェアと手法に依存します。
ビンピッキングによる自動化の可能性を見極める方法
自社のプロセスをビンピッキングで自動化することを検討している場合、以下のポイントが自動化の可能性を示唆します:
- 大量の小型部品:システムが適切にセットアップされていれば、ロボットはネジやワッシャーなどの部品を高速かつ確実に取り出せます。
- 無秩序なアイテム:前工程やサブサプライヤーから秩序立って部品を受け取れないプロセス。多くの場合、構造化された形で納品してもらう方が効果的であり、ビンピッキングを完全に回避できます。
- マットな表面の部品:切削加工された金属部品のように高反射の部品では、照明の面から課題が生じます。ほとんどのカメラシステムでは、ビンピッキング用のアイテム検出が困難です。
- サイクルタイムが約10秒以上のプロセス、かつピッキング済み部品のバッファがあること。ビンピッキングシステムがアイテムを検出・把持するには一定の時間を要します。
結論
開発者にとってビンピッキングはまさに「聖杯」です。しかし顧客にとっては必ずしもそうではありません。通常、部品の納品形態をランダムなビン投入ではなく秩序立ったものにすることで、ビンピッキングソリューションの使用を回避するのが賢明です。
これには多少のコスト増が伴いますが、ビンピッキングを使用するよりも安価で、より高速な処理が可能になることが多々あります。
しかし、それが不可能な場合やコストが極めて高くなる場合もあります。そのようなケースでは、ビンピッキングを活用できることは大きなメリットです。
自社のプロセスが前出の4つのポイントすべてに当てはまるなら、ビンピッキングに非常に適している可能性があります。ソリューション選定の際は、まだ実験段階のものもあれば、数年かけて成熟し堅牢性を証明したものもあることを認識しておく必要があります。
産業用ロボット
- 信頼できるPCBメーカーの条件 後編:環境・テスト・サプライチェーン・アフターサポート
- 戦略的な機器再設計でピーク生産性を実現:効率向上のアプローチ
- 信頼できるウレタン製造パートナー選定の重要基準
- 事前設計ロボットワークセル選定で評価すべき重要要素
- ACモーター vs DCモーター:負荷に合わせた正しい選択
- 信頼できる建設機械修理会社選び:見極めるべき重要ポイント
- 中古プレスブレーキ購入で失敗しない:プロが教える5つの現地確認ポイント
- アイアンワーカー選定時に考慮すべき重要ポイント
- 信頼できる製造設備パートナーを選ぶための重要基準
- 機械ブローカー選びで失敗しない:最高値を引き出す5つのチェックポイント
- 信頼できる金属サプライヤー選定の重要基準