



ロボットのワークエンベロープ完全ガイド:定義、種類、製造現場でのメリット
ロボットを構成するパーツは多数あります。ロボットアームは最も目立つ部分であり、人々が目にする部分です。また、大半の作業を担うのもアームです。しかし、裏方で最も重要な役割を果たす、あまり注目されないもう一つの要素があります。それが「エンベロープ(ワークエンベロープ)」です。
本記事では、ワークエンベロープとは何か、なぜ重要なのか、製造現場で用いられるロボットワークエンベロープの種類、そしてそれらがもたらすメリットについて解説します。最後までお読みいただき、ロボットアプリケーションに関する知識を深めてください。
ワークエンベロープとは何か
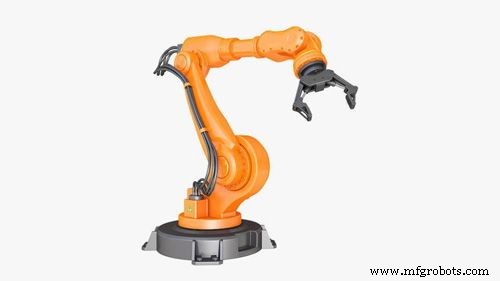
ワークエンベロープとは、ロボットの可動範囲のことです。産業用ロボットには移動用の脚や車輪がありません。固定された場所に設置され、そのベースがロボットを保持し安定性を与えます。このベースのことをワークエンベロープと呼びます。ロボットマニピュレータがあらゆる方向に動いて作業を行う際に形成される形状がワークエンベロープです。ロボットが到達できる最大距離は、ワークエンベロープの大きさによって決まります。
つまり、ロボットはワークエンベロープの範囲内でしか作業できません。ロボットアームにどれだけ柔軟性を持たせても、最大限の動作はワークエンベロープに依存します。ワークエンベロープのルールを覆せる唯一のロボットはガントリーロボットです。ワークエンベロープは、ロボットアームが期待通りに機能するために慎重に設計される必要があります。
なぜワークエンベロープが重要なのか
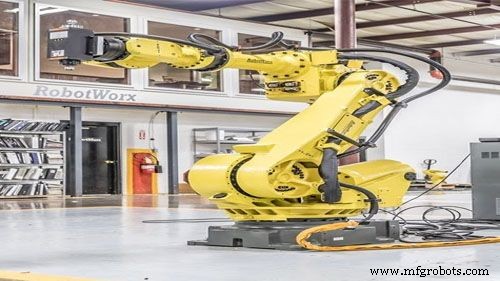
ワークエンベロープはロボットアームの「綱」のような役割を果たします。ロボットアームが到達できる領域を定義するためです。人間がロボットと並行して作業する現場では、安全なゾーンを設定し、工場床でのケガのリスクを低減できます。産業用ロボットを選定する際は、エンベロープの種類とサイズに細心の注意を払うべきです。ロボットで行うすべてのことが、エンベロープの制約を受けるからです。
できるだけ広い範囲をカバーするロボットが欲しければ、大きなワークエンベロープを持つ機種を選ぶべきです。しかし、そこには新たな課題が生じます。大きなワークエンベロープは一般に大型機器を意味し、設置スペースが不足していれば、思い通りにはいきません。
ロボットワークエンベロープの種類
製造業で標準的に用いられるロボットワークエンベロープは約7種類あります。それぞれ固有の形状と設計を持ち、特定の作業に適しています。以下に概説します。
1. 直交座標型(カルテシアン)ワークエンベロープ
直交座標型構成のエンベロープで、直方体の形状を持ちます。ワークエンベロープ内外にデッドゾーン(到達不能領域)がなく、このエンベロープを持つロボットは、最大搬送荷重を無理なく操作できます。直交座標ロボットまたはガントリーロボットで見られるタイプです。
2. 円筒型ワークエンベロープ
名前の通り円筒形の構成で、中心が空洞になっており、ロボットアームの伸縮を大きく制限します。この構造はロボット構造内部と周辺に大きなデッドゾーンを生みます。このタイプのエンベロープを持つロボットは、大幅な移動を必要としない迅速な小作業に適しています。
3. 極座標型(ポーラー)ワークエンベロープ
2つの部分球の間の体積を掃くような構成です。この設計は、ロボットアームが垂直面と水平面で行える最大角度運動を制限します。これらの物理的制約により、ロボットの上下に巨大なデッドゾーンが生じます。極座標ロボットで見られるタイプです。
4. 回転型(リボルート)ワークエンベロープ
床面積よりも大きなエンベロープを持つ特異な構成です。ロボットアームは非常に大きく広いワークエンベロープの上に立ち、それは完全な球体または部分的に開いた球体となります。ワークエンベロープの観点からは最も複雑な構成の一つです。
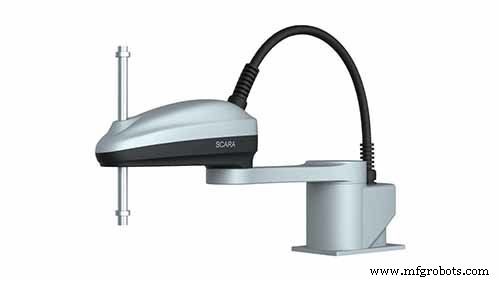
5. SCARAワークエンベロープ
SCARAロボット特有の構成で、ハート型または腎臓型の形状をしています。中央を貫く顕著な中空円があり、非常に広い水平面での動作を可能にし、横方向の移動を容易にします。しかし、垂直方向の余地はほとんどなく、上下動作は制限されます。
6. 脊椎型(スパイン)ワークエンベロープ
最もシンプルなワークエンベロープです。スパインロボットが半球体のワークエンベロープ内にあり、ロボットアームが任意の方向に動作するのに十分なスペースを提供します。構造全体のサイズは、スパインに存在する関節の数に依存します。
7. 振り子型(ペンデュラム)構成
分割された断面を持つ馬蹄形に近い構成です。ワークエンベロープはやや制限されますが、この設計の利点は、ロボットをワークエンベロープ上の作業に最も都合の良い位置に取り付けられる点です。これにより、最高効率が得られる最適な場所にエンベロープを配置する自由度が得られます。
ワークエンベロープの解釈
各ワークエンベロープは複雑な設計を持ち、それぞれの正確な機能を定義する多様な特性を生み出します。しかし、だからといって目にした最初のワークエンベロープを選べばよいわけではありません。ロボットのワークエンベロープを解釈する際には慎重さが求められ、以下の理由がその重要性を物語っています。
到達点の認識
エンベロープは、ロボットアームが到達できる作業体積を表します。この点がどこにあるかを知る必要があり、通常はエンドエフェクタの取り付けプレートの中心に位置します。これにより、エンドエフェクタが保持するツールはすべて除外されます。
デッドゾーンの存在
ワークエンベロープ内には、ロボットアームが到底到達できない領域があります。これらはデッドゾーンと呼ばれ、どうにもなりません。
最大搬送荷重と最大到達距離の違い
カタログ値として示される最大搬送荷重は、特定のアームスパンにおいてのみ達成可能であり、最大到達距離と混同してはなりません。
結論
ワークエンベロープは、ロボットアームやその他機械の機能に不可欠です。ロボットアームの形状と設計を大きく左右します。ここに紹介した7タイプが世界中で広く使用されていますが、まだ主流になっていない新しいバリエーションも開発されている可能性があります。ワークエンベロープとその性能向上のための調整についてさらに知りたい方は、弊社ウェブサイトをご覧ください。あらゆる疑問にお答えします。
産業用ロボット
- 優秀なメンテナンスプランナーの条件:必須スキルと労働効率へのインパクト
- ロボットコーヒーバリスタが家庭のコーヒー体験を変える未来
- Wi-Fi通話完全解説:仕組みとメリット、なぜ重要か
- 協働ロボット(コボット)入門:現代産業における人間とロボットの共存
- 標準作業の理解:品質向上とムダ削減の鍵
- スタンディングワークオーダー:管理オーバーヘッド削減と可視性向上の仕組み
- 最適な品質と効率を実現する産業用塗装ロボットの選び方
- 自律ロボット:できること、できないこと
- 産業用ロボットビジョン:ビジョンから自己プログラミングへ
- 成功する自動化のためのプレミアムロボットシミュレーションソフトウェアの主要機能
- 新たなキャリア:ロボットが創出する新しい職業