



ロボットマニピュレータ vs ロボットアーム:違い・種類・用途を徹底比較
あらゆる産業用ロボットアームは、コントローラ・エンドエフェクタ・ドライブ・センサ・マニピュレータ等の構成要素で成り立ちます。中でも**ロボットマニピュレータ**は、最も重要な「運動機構・本体構造」を担うコンポーネントと言えます。 マニピュレータは、**操作者が直接触れずに物体を操作・把持・移動させる装置**として発明されました。初期は放射性物質・生物学的危険物の遠隔ハンドリング(ホットセル・グローブボックス操作)が主目的でしたが、その「遠隔・柔軟・精密操作」の原理が、現代の産業用ロボットアーム・医療ロボット・宇宙ロボットへ継承・発展しています。 構造は**アーム型多リンク機構**で、クロススライド(直動スライド)等のセグメントが重なり合い、物体を確実に把持・操作します。これにより、**通常のロボットアーム以上の「到達性・回避性・把持自由度」**を獲得しています。 大型製造現場では、重量物の搬送・高所パレタイズ・狭隙間へのアクセス等で威力を発揮。医療分野では、低侵襲手術(ダビンチ等)で**人体内部の狭小空間を精密に操作**し、周辺臓器損傷リスクを極小化するコア技術となっています。 マニピュレータの柔軟性を支える関節は、自由度の観点から2分類されます。 これらを組み合わせ、タスク要求自由度(通常6自由度以上)を実現します。 関節構成・キネマティクスにより、以下のタイプに大別されます。 **全軸プリズマチックジョイント(直動)**。X-Y-Z直交直線運動のみ。自動車製造の接着剤塗布・シーリング・ディスペンス等、**直線軌道・高精度・高速**用途に最適。プログラミング容易(直交座標=作業座標)。欠点:作業範囲に対し設置面積大、デッドスペース多、他ロボット・人との共存困難。 **水平2軸回転(J1, J2:平行軸)+垂直1軸直動(J3:クイル)+手首1軸回転(J4)**。人腕に類似した動作で、**水平剛性高・垂直コンプライアント**の独自特性。高速・高精度・高剛性で、**組立・ピックアンドプレース・ネジ締め・パレタイズ**に圧倒的シェア。欠点:手首自由度低(通常1軸)、複雑姿勢・傾斜把持が苦手。 **回転1軸(J1:旋回)+直動2軸(J2:上下, J3:前後)**、場合により円筒ジョイント併用。円筒状ワークエンベロープを効率カバー。SCARA並みの高速性を持ちつつ、**垂直・水平両方向への到達性・空間利用効率が優秀**。ピックアンドプレース・把持・グラップリング等、高速多方向作業に強み。 人腕模倣の**全軸回転ジョイント(3軸リボルート:J1腰, J2肩, J3肘+手首3軸)**。SCARA類似外観だが、**全方向への高い柔軟性・到達性**を持つ。組立・溶接・ハンドリング等、幅広い用途で歴史的実績。欠点:SCARA比で剛性・精度劣る、特異点管理必須。 球面ワークエンベロープを持つ固定ベース型。**回転ジョイント2軸+直動ジョイント1軸**の高度な組合せ。球面座標系で制御。ピックアンドプレース・パレタイズ等反復作業用途。構造複雑・制御難易度高で、現代ではニッチ用途に限定。 ロボットアームにマニピュレータ機構を組込むことで、**柔軟性・到達性・狭隙間アクセス・高精度反復**を獲得し、以下用途で必須技術となっています。 ロボットマニピュレータは、単なるアーム構造ではなく、**「環境適応性・タスク柔軟性・人協調安全性」を統合した高度運動機構**として、製造・医療・宇宙・サービス分野で急速に普及しています。自動化を本気で推進する企業は、従来の「単機能ロボットアーム」から**「マニピュレータベースの柔軟自動化セル」**へのパラダイムシフトが不可避です。 弊社では、産業用マニピュレータ・協働ロボット・カスタムマニピュレータシステムの設計・製作・導入支援を行っております。詳細な仕様・事例・デモ依頼は、ウェブサイトよりお問い合わせください。ロボットマニピュレータとは
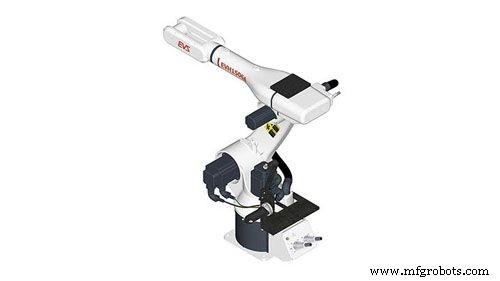
ロボットマニピュレータの関節タイプ
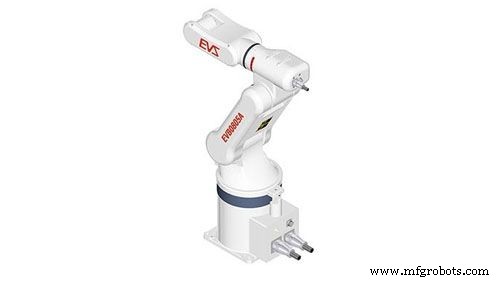
代表的なマニピュレータ型ロボット5分類
1. 直交座標ロボット(Cartesian Coordinate Robot)
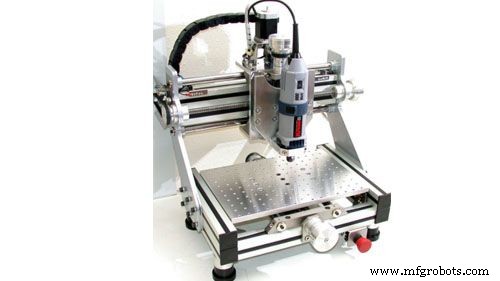
2. SCARAロボット(Selective Compliance Assembly Robot Arm)
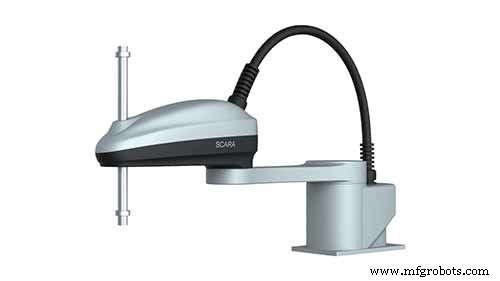
3. 円筒座標ロボット(Cylindrical Robot)
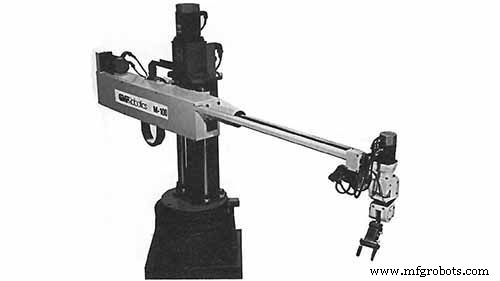
4. PUMAロボット(Programmable Universal Machine for Assembly)
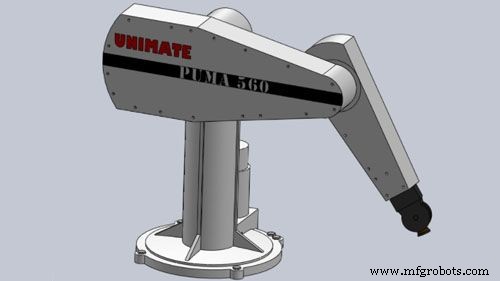
5. 極座標ロボット(Polar / Spherical Robot)
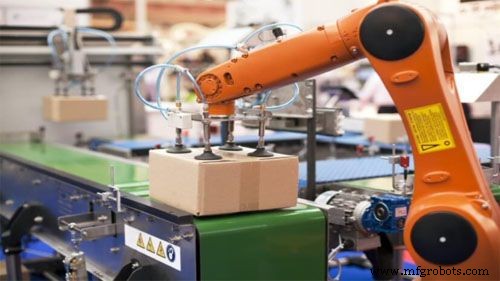
ロボットマニピュレータの主な用途
結論:マニピュレータは産業ロボットの「次世代標準」へ
産業用ロボット
- PLCとRTUの主な違いと市場動向
- メキシコと米国の通関業務の主な違い:実務ガイド
- SCADAとHMI:主な違いとインダストリー4.0での役割
- GコードとMコードの違いを理解する:CNCオペレーター必須の基礎知識
- ロボットマシンテンディング:メリット・デメリット・投資検討ポイント
- RPAとテスト自動化:主な違いとビジネスインパクト
- アルミ vs スチール ピアノヒンジ:重量、強度、耐食性で選ぶ最適素材
- 電解研磨とパッシベーション:最適な金属仕上げの選び方
- ベリリウム銅と純銅の違い:特性・用途・安全性を比較解説
- Java vs C#:10の主要な違いを徹底解説
- Java vs Python:核心的な違いと適切な言語選択