



ファナック、力覚センサとビジョンで産業用ロボットを強化-高度な触覚知能を実現
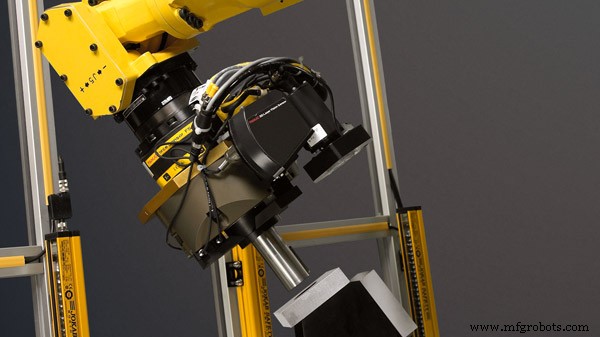
産業用ロボットは今、力覚センサとロボット ビジョンを組み合わせることで触覚知能を獲得しつつあります。これら2つの技術は、製造現場におけるロボットの実証済み有効性を高めるために導入されました。自動化の世界が進むにつれ、技術の指数関数的な向上に伴い、産業用ロボットは継続的にアップグレード、強化されています。
その結果、これらの進歩によりロボットがより精密で欠陥の少ない効率的なアプリケーションを制覇するようになり、製造は日々より高度化しています。メーカーはこれらのプロセスを継続的に改善し、生産品質を向上させながら、コスト削減を達成しています。
ファナックの力覚センサ
ファナックの力覚センサは、人間に近い触覚を実現し、EOAT(エンド エフェクタ)に加わる力とトルクを6自由度すべてで検出します。職人のような精度を提供し、ロボットに「感覚」を与えることで、輪郭加工、測定、研磨などの要求の厳しい機械組立や材料除去作業を支援します。さらに、ロボット研磨機は許容差の直接測定を設定することで、一貫性と繰り返し性のある環境を構築し、2%以内の精度で作業できます。
これらの力覚センサは、物体の嵌合、位置決め、バフ掛け、トリミング、組立時に速度と力を制御するのを助け、製品品質とプロセスの完全性を真に向上させます。前述の通り、外部から加わる力とモーメント(X、Y、Z、ヨー、ピッチ、ロール)を検出できます。
力制御とビジョンが役立つアプリケーション
ファナックの力制御センサとビジョンを活用できるアプリケーションは多岐にわたります。主なものとして、機械部品の精密嵌合、歯車の噛み合い、定圧押し込み、製品寿命試験(自動車ドア操作、スイッチ操作、定圧が必要なアプリケーション)、一方のワーク平面と他方のワーク平面の位置合わせ、研削、フレキシブル パート フィーディングなどが挙げられます。
力覚センサ オプション
ファナック ロボティクスの力覚センサは、センサ ヘッド、センサ アダプタ、センサ ケーブルで構成されます。力覚センサのセットアップには、リモート/治具取り付け型とフェイスプレート取り付け型の2つのオプションがあります。
- フェイスプレート取り付け型:ロボット フェイスプレートにセンサを取り付け、ロボットがセンサを保持してワークに提示します。
- リモート/治具取り付け型:センサを治具やロボットから離れた場所に取り付けます。ロボットがワークを保持してセンサに提示します。センサを別の場所に取り付けることでエンド エフェクタの重量を軽減し、ロボットが異なるツールを搭載できるようになります。さらに、さまざまなジョブやアプリケーションに対応するため、6軸ロボットに適した最大250kg(15、40、100、250kg)のペイロード クラスに対応する5種類のセンサ サイズが用意されています。力覚をさらに高めるため、複数のアルゴリズムとインテリジェント機能が利用可能で、全体的な性能を向上させます。
- 定圧押し込み:ロボットが指定時間、一方向に柔らかく一定の力で押し続けます。
- 面合わせ:ロボットが保持するワークの面と対象物の面を位置合わせし、一致させます。ロボット保持部品とサブアセンブリの接触面の間で均一な位置合わせを提供します。
- 軸挿入/ベアリング挿入/溝挿入/角挿入/クラッチ挿入:軸の角度と位置を穴に合わせることで、さまざまな形状の挿入を可能にします。
- 位相合わせ挿入:歯の位相合わせ(キー溝挿入、歯車噛み合いなど)を行い、最終挿入前に回転・噛み合わせを行います。
- 穴探索:挿入される軸や物体を穴に対して直角に動かし、穴を探索してから挿入します。
- 等高線追従機能:グラインダなどの工具で一定の力を加えながらワーク表面をなぞります。研磨、研削、ポリッシングで不均一な表面を扱う場合、この機能は工具と表面に一定の力を加え、元の教示ラインと異なっていても不均一な表面を追従できます。加工対象ワークが重い/大きい場合はテーブルに固定し、グラインダをロボットに取り付けます。ワークが小さい場合は工具をテーブルに固定し、ロボットがワークを保持します。いずれの場合も設定された力を加えながら実行されます。
- TPプログラム自動生成 ON:正確な等高線エッジを必要とするプロセス向けに、ワークの軌跡を記録し、TPプログラムを自動生成します。
- 二方向押し込み ON:ロボットが同時に下方向と内方向に押し込みます。
- 探索機能:挿入動作前のアプローチ位置の位置・姿勢誤差を最小限に抑えるよう設計されています。
力制御と統合されたiRVision
iRVisionも統合され、部品位置の特定と評価をさらに強化します。統合ロボット マシン ビジョンは、ロボット コントローラに組み込まれたカメラ インターフェースです。カメラはロボットに取り付けたり、離れた場所に設置したりできます。iRVisionは、ワークを毎回同じように配置する必要をなくすよう設計されています。カメラを使用して各ワークの位置を測定し、ロボット動作を調整してワークに合わせる視覚センサー システムです。
iRVisionはあらゆる自動化プロセスに最適な追加機能です。その他のメリットとして、複数部品の同時ハンドリング、設置面積の削減、部品切り替えの容易化、多方向での部品認識、2D/3Dでの部品位置特定、組立時のエラー プルーフィング、スループット向上、治具コストの削減または排除などがあります。
追加利用可能機能
すべてのセンサが良好な状態にあることを確認するため、ファナックには内蔵力覚センサ診断があり、命令を用いて各力覚センサを検証します。また、力覚に連携する複数のソフトウェア機能により、力制御性能を判定できます。リアルタイムで表示される力覚センサ データは、力制御パラメータ調整の性能影響を明確に示し、ティーチング時間を短縮するとともに、生産実行時の即時フィードバックを提供し、問題診断を容易にします。
「ティーチ ペンダント プログラム自動生成」は、力制御による等高線追従プロセスで監視されたワーク エッジを再生します。このプログラムは、移動速度が低い場合やロボットが逆転する場合に速度と押し込み力を一定に保つために重要です。ファナック iRVisionの「画像からポイント」機能を用いて、位置情報を含む自動TPプログラムを生成します。iPendantユーザー インターフェース デバイスにより、力制御動作中の実際の力変動を常時表示できます。
ROBOGUIDE(ファナック ロボティクスのオフライン プログラミング ソフトウェア)は、実際のツーリング、ロボット、ワークセル部品の3Dモデルを使用してすべてを精密に検証し、コストと時間を節約することで、アプリケーション開発を支援します。
力制御に推奨されるロボット
ほとんどの力覚センサはIP67等級で、LR Mate 200iC、M-10iA、M-20iA、M-710iC、R-2000iBなど多様なロボット モデルで使用可能です。
ファナック力覚センサとiRVisionを今すぐ導入!
力覚センサとiRVisionが生産ラインで不可欠になった理由は明らかです。組立であれ研磨であれ、この組み合わせにより生産性と高精度が向上します。ロボットへの完全統合による高速処理、実証済み標準機能のサポート、堅牢なハードウェアとインテリジェントなソフトウェアによるサイクル タイム短縮なども大きなメリットです。また、簡単な統合と部品点数の削減によりセットアップが迅速かつ容易で、最大稼働時間を維持できます。
産業用ロボット
- QR・RFID・体温検知統合アクセス制御システム(Raspberry Piベース)
- Raspberry Piでセンサーとアクチュエータを制御:加速度計、サーボ、データストリーミング
- Raspberry Piと湿度センサーで作る自動エアロポニックスシステム
- Arduino Portenta H7にMAX6675でサーモカップル温度センサーを接続する
- Fanuc制御CNC旋盤での精密工具オフセット技術
- マシンビジョンとイメージングを革新する新興テクノロジー:高度な自動化へ
- ビジョン&イメージング技術が伝統的製造業を超えてイノベーションを推進
- マシンビジョン&イメージング技術:現代自動化の基盤
- 触覚センサーの仕組み:種類、原理、応用
- 誘導型近接センサー:回路設計、機能、実用応用
- 皮膚型ソフト触覚センサー搭載ロボットグリッパーで精密把持を実現