



触覚センサーの仕組み:種類、原理、応用
WSG-DSAグリッパーフィンガーは、高解像度の触覚トランスデューサーDSA9205iをWSGのベースジョーに直接組み込んでいます。グリッパーコントローラーとのシームレスな統合により外部ケーブルが不要となり、把持時のリアルタイム圧力プロファイルフィードバックが可能です。この記事では、様々な触覚センサーの種類とその機能について説明します。
触覚センサーとは
触覚センサーは、環境との物理的相互作用を検出する電子デバイスです。人間の触覚は通常、皮膚感覚(皮膚)と運動感覚(筋肉と関節)でモデル化されます。皮膚センサーは機械的圧力、痛み、温度に反応し、運動感覚センサーは筋肉、腱、関節からのデータを取得します。
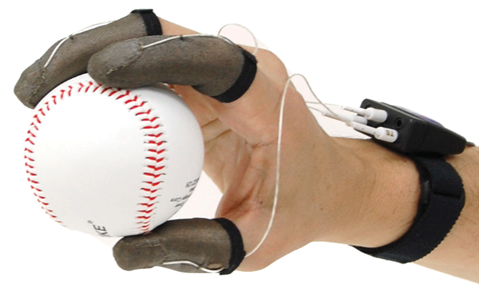
触覚センサーの種類
触覚センサーは大きく3つのグループに分類できます:
- 力/トルクセンサー
- 動的センサー
- 熱センサー
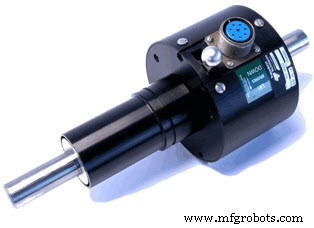
力/トルクセンサー
触覚アレイと組み合わせると、力/トルクセンサーは精密な力制御に不可欠なデータを提供します。マニピュレーターの遠位リンクなど、様々なポイントでの負荷を検出でき、スキンセンサーとして使用する場合は高帯域幅の測定が可能です。内在的な触覚センシングセットアップでは、センサーは正確な接触位置と関連する力またはモーメントを明らかにします。
動的センサー
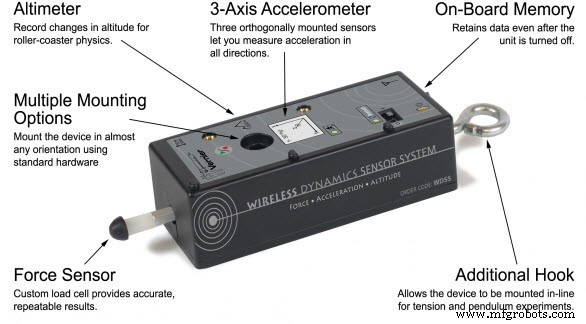
動的センサーは、ロボットハンドのフィンガーストリップや皮膚に配置されたコンパクトな加速度計です。パチニ小体を模倣し、接触の開始と解除、テクスチャのある表面を滑る際の振動を検出します。第二のタイプである応力率センサーは、指先が小さな表面の不規則性を滑る際の急速な変化を取得します。これらのデバイスは、PVDFなどの圧電ポリマーを使用して機械的ひずみを比例電気信号に変換することが多いです。
熱センサー
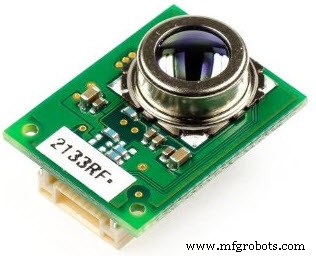
熱センサーは、温度勾配と熱伝導率を測定することでロボットが材料特性を識別するのを助けます。一般的な構成では、ペルチェ接合とサーミスタを組み合わせ、物体表面のきめ細かな温度マッピングを可能にします。
動作原理と回路図
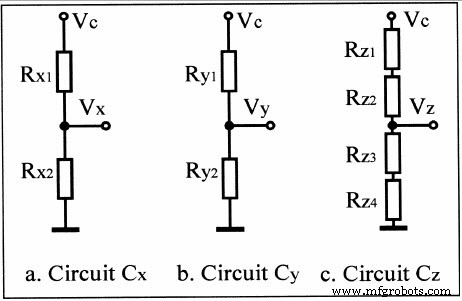
触覚センサーは、表面接触力をロボットのコントローラーが解釈できる電気信号に変換します。3次元センサーは、法線、せん断、接線方向の力を取得し、力制御マニピュレーションと滑り防止に不可欠です。MEMSベースの技術がこれらのデバイスを頻繁に支えており、圧電抵抗または容量性要素とプリアンプ回路をコンパクトなパッケージに埋め込んでいます。
ロボティクスにおける触覚センサー
NASAのロボットミッションでは、惑星探査と国際宇宙ステーションでのメンテナンス作業に触覚センサーを使用しています。これらのシステムは、シンプルな力検出抵抗から高度な量子トンネリング複合材料へと進化し、過酷な環境での信頼性の高いフィードバックを可能にしています。
触覚センサーの応用
- ロボティクスと産業オートメーション
- コンピュータハードウェアとタッチインターフェース
- セキュリティと監視システム
- 家電製品(タッチスクリーン)
- 医療と義肢デバイス
触覚センサーの利点
- 既存ハードウェアとのユーザーフレンドリーな統合
- ケーブルフリーでコンパクトな設計
- 要求の厳しいロボットアプリケーションでの実証済み信頼性
- 0.01Nから数ニュートンまでの力範囲に対応可能な拡張性
この概要は、触覚センサーがいかに触覚を行動可能なデータに変換し、ロボットに人間のような知覚を与えるかを示しています。より深い洞察や特定のプロジェクトについて議論する場合は、下記のコメント欄にご自由にお書きください。
写真クレジット:
- 触覚センサー squarespace
- 力/トルクセンサー transducertechniques
- 動的センサー vernier
- 熱センサー images-amazon
センサー