



組み込みシステム向けビジュアルSLAM開発の効率化
SLAM(Simultaneous Localization and Mapping:自己位置推定と環境地図作成の同時実行)は、ロボット、ドローン、自律走行車両などのデバイスが、周囲の環境のリアルタイムマップを作成しながら、そのマップ内での自分の位置を特定することを可能にします。SLAMは、カメラ、LiDAR、ソナー、レーダー、慣性計測装置(IMU)など、多様なアルゴリズムとセンサーで実装できます。
低コストでコンパクトなカメラの普及により、単眼ビジュアルSLAMは、火星探査車、農業用機械、配送ドローン、都市型自律プラットフォームなど、多くのロボットにとって標準的なソリューションとなっています。ビジュアルSLAMは、屋内倉庫や衛星信号が遮断・劣化する高層ビル密集地など、GPSが利用できない環境で特に威力を発揮します。
本記事では、特徴検出、マッチング、誤差補正のための主要モジュールとアルゴリズムを網羅し、コアとなるビジュアルSLAMワークフローを解説します。また、SLAM演算を専用ビジョン処理ユニット(VPU)にオフロードするメリットについて、CEVA-SLAM SDKを例に説明します。
ダイレクトSLAMと特徴ベースSLAM
すべてのビジュアルSLAMシステムは、連続するカメラフレーム間でポイントを追跡し、それらの3D位置を三角測量しながらカメラの姿勢を推定します。また、投影された特徴点の位置と実際の特徴点の位置の差である再投影誤差を継続的に最小化します。主な違いは、画像情報をどう利用するかにあります。
ダイレクトSLAMは画像全体を比較するため、豊富な環境詳細が得られますが、処理負荷が高くなります。一方、本記事の焦点である特徴ベースSLAMは、コーナー、ブロブ、その他の顕著な点といった明確な画像特徴を抽出し、これらのみを姿勢推定に用います。特徴ベース手法は一部の画像データを捨てることになりますが、組み込みハードウェアにおいて特に、よりシンプルで高速、かつ省電力なソリューションを提供します。
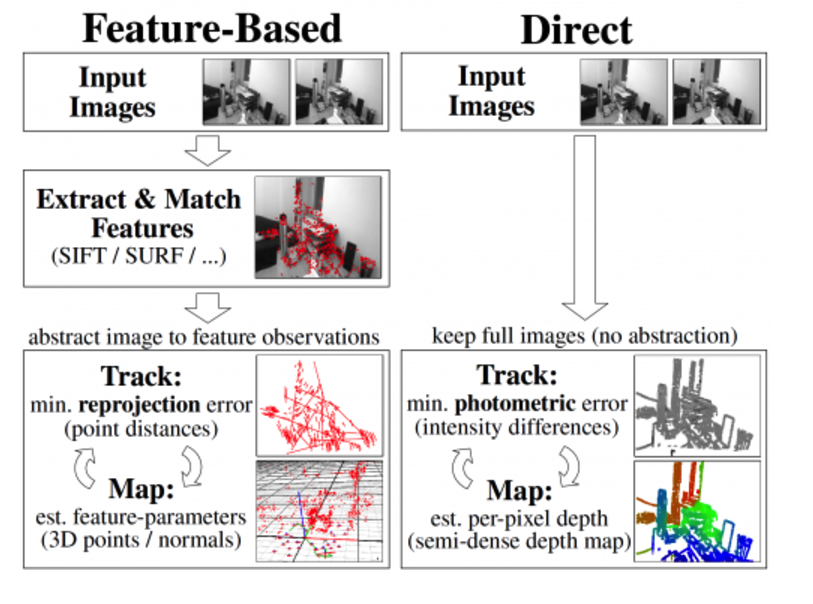
図1: ダイレクトSLAMと特徴ベースSLAMの比較 (出典: https://vision.in.tum.de/research/vslam/lsdslam)
ビジュアルSLAMのワークフロー
特徴ベースSLAMは、以下の4つの必須ステージを経て進行します:1) 特徴抽出、2) 特徴記述、3) 特徴マッチング、4) ループクロージャ。これらのステージは、さまざまなSLAM実装に適応可能な、確立されたビルディングブロックのセット上に構築されています。
特徴抽出
特徴抽出では、画像をコーナー、エッジ、ブロブ、ドアや窓などの複雑な構造といった顕著なポイントの簡潔なセットに集約し、コンパクトなベクトルとして表現します。代表的なアルゴリズムには、ガウシアン差分(DoG)や、高速でリアルタイム処理に適したFAST9コーナー検出器があります。
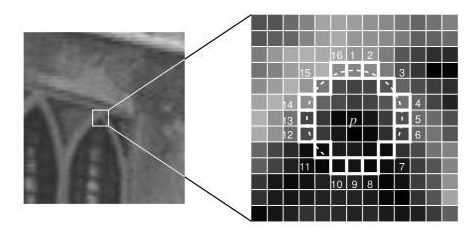
図2: SLAM特徴抽出 (出典: https://medium.com/towards-artificial-intelligence/oriented-fast-and-rotated-brief-orb-1da5b2840768)
特徴記述
特徴点が検出されると、周囲のピクセルパッチが記述子(ディスクリプタ)に変換されます。これは他の記述子と比較可能なコンパクトな表現です。ORBやFREAKは、独自性と計算効率のバランスに優れた、広く使われている記述子アルゴリズムです。
特徴マッチング
連続フレームからの記述子は、ビットベクトル間のハミング距離を計算することでマッチングされます。このメトリクスは、XOR演算とポップカウント演算を用いてハードウェア上で効率的に評価できるため、リソース制約のあるデバイスでも高速なマッチングが可能です。
ループクロージャ
ループクロージャは、システムが以前訪れた場所に戻ったことを検出します。非隣接フレーム間に制約を導入することで、蓄積されたドリフトを大幅に低減します。最先端のループクロージャ技術には、バンドルアジャストメント、カルマンフィルタ、パーティクルフィルタなどがあります。
特徴ベースSLAMは、高速処理、低メモリ使用量、可変照明・モーションブラー・遮蔽へのロバストな性能により、組み込みソリューションに特に適しています。具体的なアルゴリズムの選択は、アプリケーションのマップタイプ、センサー構成、精度要件、その他の制約に依存します。
実装上の課題
ビジュアルSLAMの計算強度は従来のCPUを圧倒し、消費電力の増大とフレームレートの制限を招きます。CEVA-XM6のような専用VPUは、ビジョンタスクを加速するために必要な特殊アーキテクチャを提供し、低消費電力、強力なALU、高スループットメモリアクセス、画像処理専用命令を備えています。
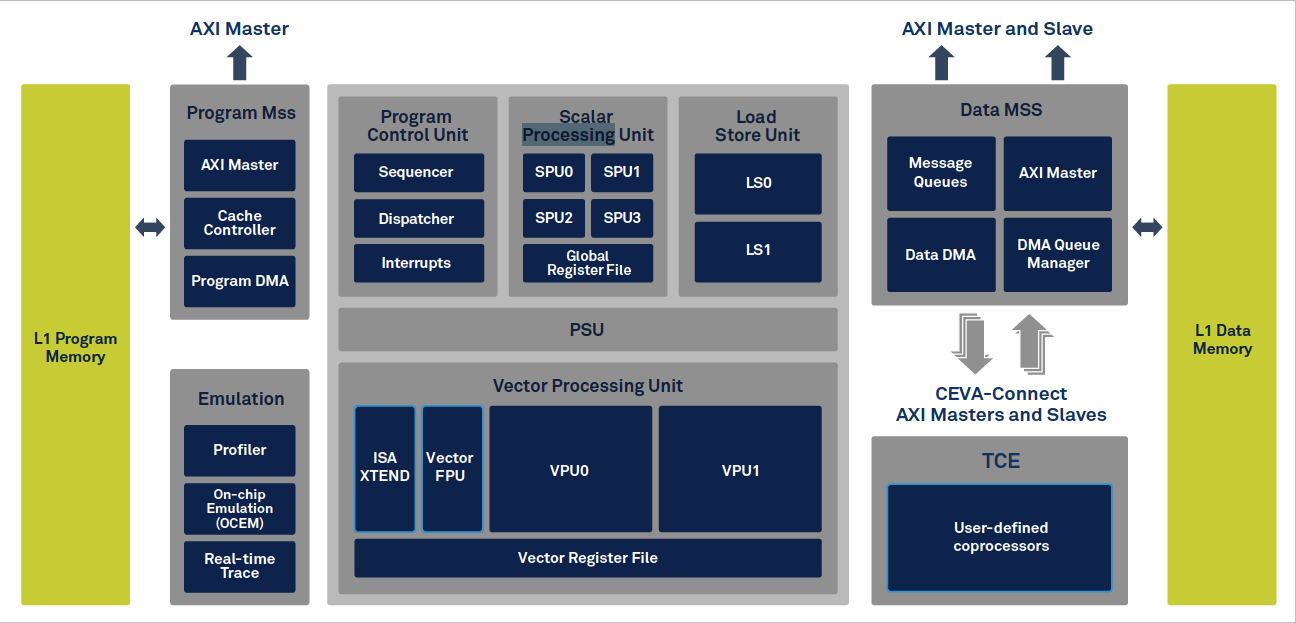
図3: CEVA XM6ビジョン処理ユニット (出典: CEVA)
VPUを用いても、開発者は課題に直面します:特徴マッチング、バンドルアジャストメント、その他の線形代数を多用する演算のための効率的なコード記述;コストのかかる非連続メモリアクセスを避けるためのメモリレイアウト管理;VPUとホストCPUの統合。ハイレベルライブラリと最適化済みルーチンは、VPUの潜在能力を最大限に引き出すために不可欠です。
CEVA-SLAM SDKによる開発加速
CEVA-SLAM SDKは、CEVA-XM6ハードウェアと豊富なビジョンライブラリを統合した包括的なツールチェーンです。特徴検出、記述子抽出、マッチング、バンドルアジャストメント、線形代数演算のための事前最適化済みルーチンを提供します。ユニークな並列ロード命令が非連続メモリアクセスに対処し、専用ハミング距離命令がマッチングを高速化します。
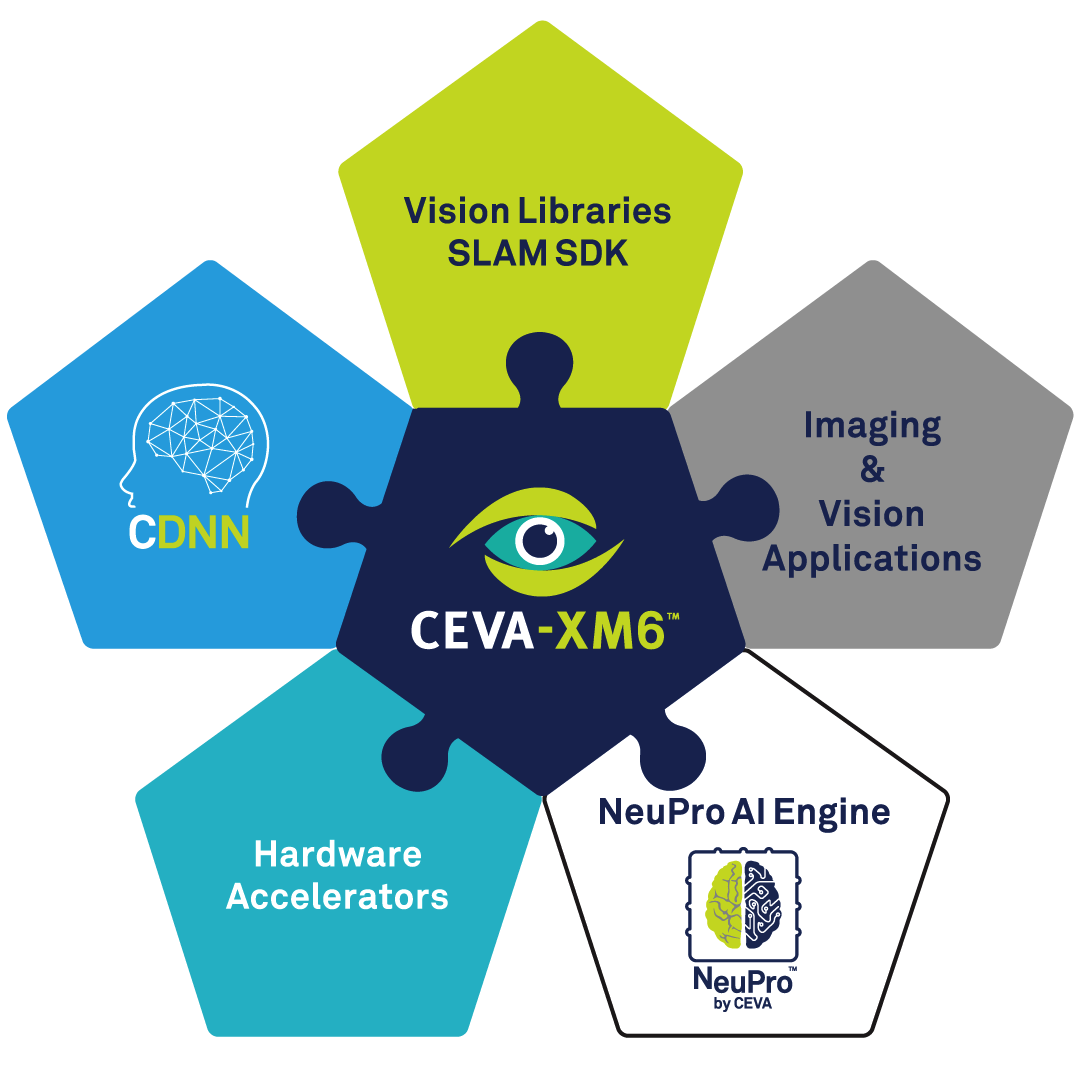
図4: CEVA SLAM SDK (出典: CEVA)
ベンチマーク実装では、SDKはわずか86 mWの消費電力で60 fpsのSLAMトラッキングを達成しました。これは汎用CPUでは困難な性能レベルです。
結論
ビジュアルSLAMは、自律ロボット、ドローン、スマートビークルの基盤技術として急速に浸透しつつあります。組み込み導入が拡大する中、コーディング効率と消費電力が決定的な要因になります。VPUが重いビジョンワークロードをオフロードする一方で、高性能・低消費電力のSLAM開発は依然として非自明です。CEVA-SLAM SDKのような専用ツールキットを活用することで、開発者は市場投入までの時間を短縮し、信頼性が高くエネルギー効率に優れたSLAMソリューションを提供できます。
埋め込み
- 3Dソフトウェアにおける相互運用性の重要性:ワークフロー効率の向上
- 適切なコントローラ選び:PLC、PAC、DCS、IPCの違いと選定基準
- インダストリー4.0を守る:製造業固有のサイバーセキュリティ課題への対応
- インダストリー4.0でビジュアルマネジメントが成功を導く理由
- AIがグローバルサプライチェーンをどう変革するか
- 押出しが3Dプリントの精度を支える理由
- 産業用バイブレーター:あらゆる分野で効率を向上
- 象牙からベークライトへ:現代プラスチックの進化をたどる
- フタロシアニン顔料:用途、産業、そして品質が重要な理由
- 産業横断的な塩基性染料の応用
- 顔料ブルー:主要用途・メリット・業界リーダーが信頼メーカーを選ぶ理由