



TrinamicとMaxim Integrated、産業用ロボットのエンドオブアームツーリング開発を加速するリファレンスデザインを発表
産業用ロボティクスのエンドオブアームツーリング(EoAT)開発を加速する新しいリファレンスデザインが登場しました。統合モーション制御付きシングル軸サーボコントローラ/ドライバを組み合わせたこのソリューションは、Trinamic(現在Maxim Integratedの一部)がAPECで披露し、自動化環境でのラピッドプロトタイピングと導入への影響を強調しました。
TMCM-1617-GRIP-REFは、フィールド指向コントローラ(FOC)と3つの通信ポートを単一のコンパクトモジュールに統合したオープンソースリファレンスボードです。Maxim IntegratedのMAX22000産業グレードIC、MAX22515 IO-Linkトランシーバ、設定可能な高精度アナログI/O、ドライブ動作モード設定用のMAX14906 4チャネルデジタルI/Oを統合しています。
Maxim Integratedは、2相バイポーラステッピングモーター向けの合理化されたソリューションとしてTMCM-1321サーボコントローラ/ドライバを強調しました。磁気エンコーダと光学エンコーダ用デジタル入力を組み込むことで、クローズドループ制御を実現し、電力損失を低減、速度と同期を最適化します。
オープンソースプラットフォーム
「TMCM-1617-GRIP-REFは、従来別々のボードを占有していた複数の回路を統合し、ロボットアーム末端での配線と設定を簡素化します」と、Maxim Integratedの産業通信担当バイスプレジデントJeff DeAngelis氏は説明します。「24グラムの軽量フットプリントと、電力とデータのデュアルワイヤインターフェースが導入を合理化し、TMCL-IDEソフトウェアエコシステムが多様な開発機能を提供します。」
TrinamicのビジネスマネジメントディレクターJonas Proeger氏が指摘したように、ボードのブロック図(図1)には、力検知用ロードセル、近接センサ、EtherCAT、IO-Link、RS-485通信のサポートが含まれます。RS-485ポートは100 Mbpsで動作し、レガシーシステム向けの馴染み深い高速オプションを提供します。
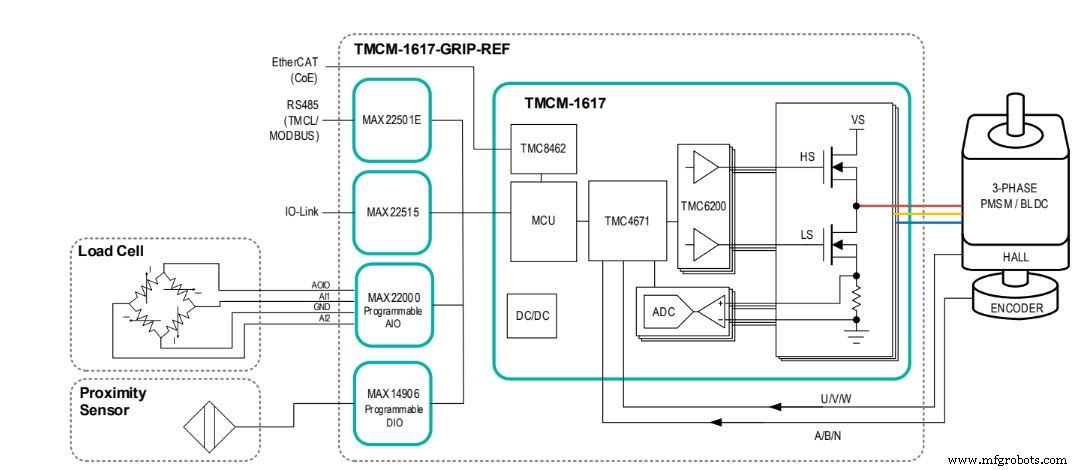
図1: TMCM-1617-GRIP-REFのブロック図(出典: Maxim Integrated)
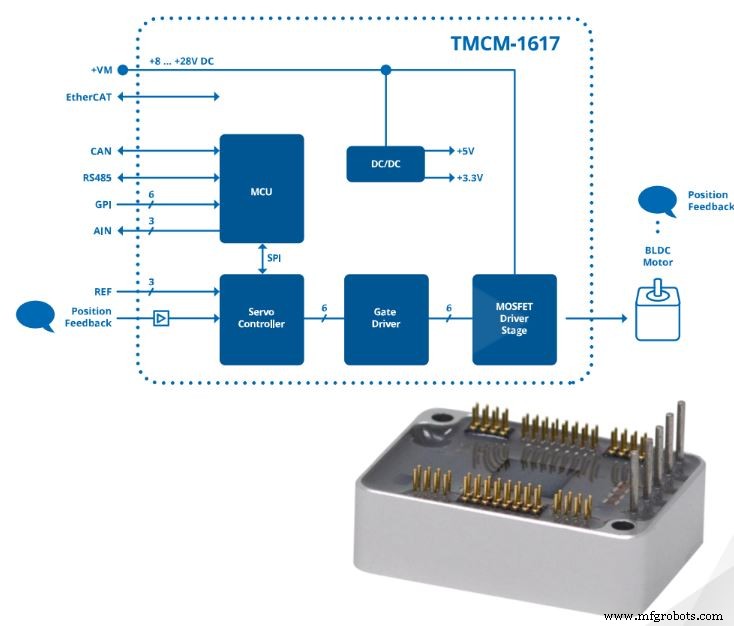
図2: TMCM-1617 – 最小サーボコントローラ(出典: Maxim Integrated)
Trinamicの製品定義ディレクターStephan Kubisch氏は、外部ペリフェラルを追加電源なしでサポートするオンボード電源レールの重要性を強調しました。同氏は、「精密電流制御が直接全体システム効率の向上につながります」と付け加えました。
最先端バスアーキテクチャと統合診断を組み合わせることで、Maxim Integratedはこのリファレンスデザインが工場生産性を向上させ、エッジ側人工知能を可能にすると主張しています。MAX22515の堅牢な保護—逆電圧、短絡、ホットプラグ、±1.2 kV/500 Ωサージ保護—が、過酷な産業環境での信頼性ある動作を保証します。
将来を見据えると、モーターとモーション制御の複雑さは、エッジでリアルタイム決定を行い、データをクラウドに供給するスマートで分散型のソリューションを要求します。
サーボコントローラ/ドライバ TMCM-1321
TMCM-1321は、2相バイポーラステッピングモーター向けのシングル軸モジュールで、磁気エンコーダ、デジタル入力、クローズドループロジックを備え性能を最適化します。その小型フォームファクタと256分割マイクロステッピング機能によりノイズフリー動作を実現し、選択可能なランププロファイル(リニア、Trinamic SixPoint™、S字ランプ)で高速移動時間を可能にします。
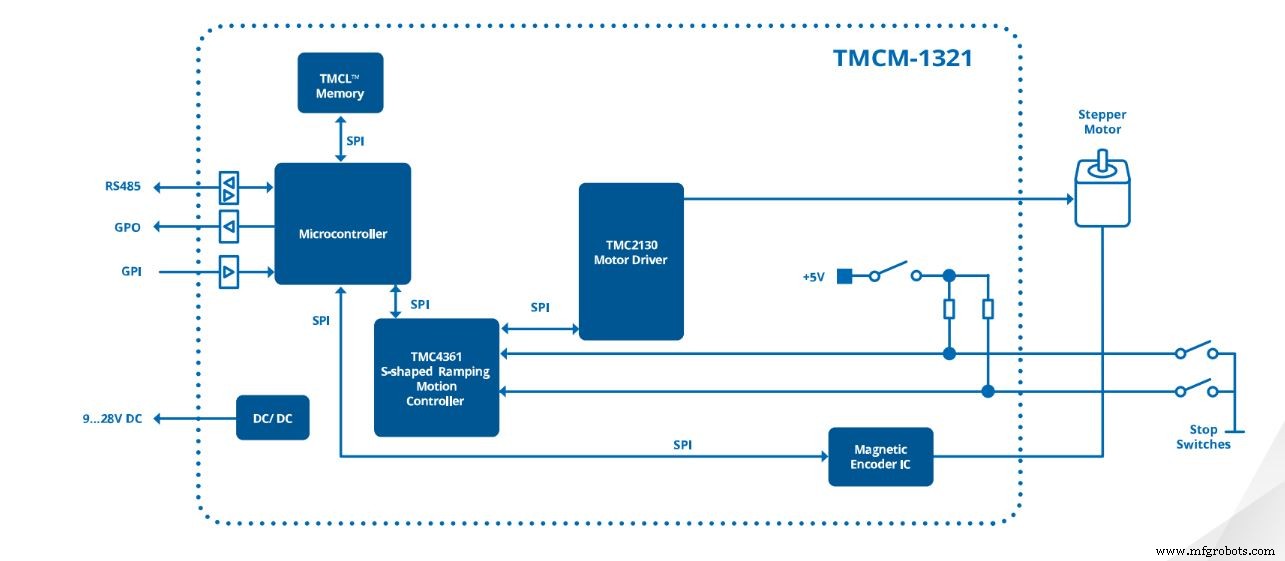
図3: TMCM-1321のブロック図(出典: Maxim Integrated)
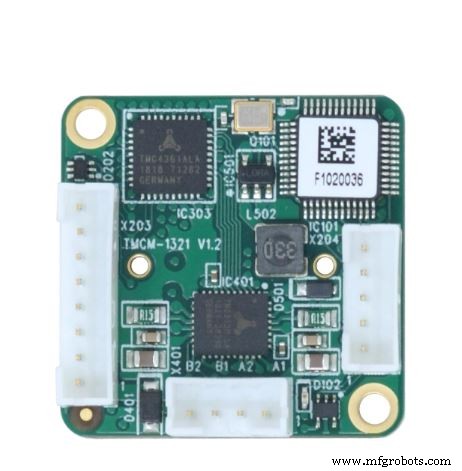
図4: TMCM-1321ボード(出典: Maxim Integrated)
このモジュールは、最大0.7 A RMSコイル電流と24 V DC電源電圧をサポートし、エンドスイッチ、ホームスイッチ、または汎用信号として使用可能な3つのデジタル入力を備えます。
モーター制御ドライブは多くの産業アプリケーションの基盤であり、高精度によってコスト削減と効率向上をもたらします。TMCM-1321の多様な負荷における精密なローター位置決めは、この能力を例証しています。
>> この記事は元々姉妹サイトのPower Electronics Newsで公開されました。
関連コンテンツ:
- ロボットシステム向けモーター制御の設計
- Adaでロボットを作る、パート2: モーターを駆動する
- 決定論的マルチ軸モーター制御設計課題の解決
- ソフトウェアがBLDCモータードライバ設計を容易にする
- 開発キットがデジタルパワー、モーター制御設計のプラットフォームを提供
- 小型化モーター駆動設計のための高速反応フィードバックシステムの設計
さらにEmbeddedの情報を得るには、Embeddedの週刊メールニュースレターを購読してください。
埋め込み
- 産業用モーターの種類、機能、応用:リニアモーターとBLDCモーターを中心に
- 産業制御のコンバージェンス:現代製造業への主なメリット
- 産業用制御盤の完全ガイド:設計・規格・実用応用
- 電気制御盤設計のマスター:主要原則とベストプラクティス
- 産業設計プロトタイピングが製品開発に果たす重要な役割
- Renesas、産業用ロボットの高度サーボ制御向けRX72Tマイクロコントローラーを発表
- Skyworks、Wi‑Fi 6アプリケーション向け一体型5GHz FEMを発表
- 先進ロボットシステム向け精密モーター制御のエンジニアリング
- Infineon、Arm Cortex-M0統合のIMC300モーターコントローラー発表——柔軟性を強化
- 統合ドライバーが高出力ステッピングモーター設計を簡素化
- LatticeとEtron、エッジAIワークロード向けコンパクト低消費電力メモリコントローラを発表