



効率的ロボット組立のための設計最適化
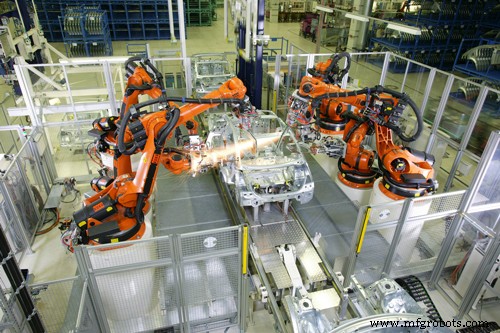
自動車、コンロ、医療機器、コンピュータ部品……これらに共通することは?組立ロボットが今まさにそれらを構築していることです。ロボット組立は、世界中で毎日使用される製品の製造で急速に普及しています。「北米製造で組立プロセスをコスト効率よくする唯一の方法はロボティクスと自動化だ」とファナックアメリカのChris Blanchette氏(ナショナルアカウントマネージャー、組立・航空宇宙、ミシガン州ロチェスターヒルズ)。証拠は数字に表れ、ロボット産業協会によると組立受注が前年同期比96%増、2014年上半期は記録的売上!
ロボット組立システムの完璧な設計はリスクが高く難しいと思われるかもしれません。ご安心ください、それこそがRobotWorxが存在する理由です!次のリソースをまとめ、次の組立自動化システム設計をお手伝いします。
組立アプリケーションの特定:
RobotWorxでカバーするすべてのアプリケーションをご覧ください。
組立ロボットは対応できないアプリケーションがほとんどありません。自動車部品溶接、パレタイジング、ディスペンシング、部品移動・保持、塗装、ソーラーパネル構築など、あなたに最適な組立設計があります。
組立ロボットの選定:
RobotWorxのロボット組立製品一覧をご覧ください。
組立ロボットには多くのロボット構成があります。
1. 6軸ロボット:最適な強度、柔軟性、リーチで所望タスクを完了。コンパクト、高い器用さ、機敏であらゆる角度から組立に対応。組立分野でますます重要な役割を果たす。推奨:ファナックR-2000iA/165F、モトマンHP6。
2. SCARAロボット:「選択的コンプライアンス組立ロボットアーム」の略。高速組立に最適な4軸ロボット。アームがX-Y方向に選択的にコンプライアントだがZ方向は剛性で、丸ピンを丸穴にバインドなしで挿入など多くの組立操作を支援。推奨:モトマンHM-20-1000、KUKA KR 10。
3. デルタロボット:ペイロードは小さいが、比類ない加速と速度。ベースのモーターが3連結アームを動かす天吊りスパイダーのような形状。主要メカニカル軸がロボット面板上で直列ではなく並列に作用し、高速・高精度を実現。分速10mmが典型的で、ツールチップでの繰り返し精度も向上。小部品組立に最適。推奨:ファナックM3iA/6s、モトマンMPP3。
4. デュアルアーム:複雑な組立アプリケーションを緩和。一方の部品を保持しながら他方を挿入など。チューブ・ホース等の柔軟部品では、デュアルアームが協調してツーリングを簡素化し、シンプルな方法でアプリケーション実行可能。推奨:モトマンDIA10。
5. 協働ロボット:産業用ロボティクスで急速に台頭する分野で組立にも参入。安全柵なしで人間の同僚と組立ラインで協働動作可能なよう特別に設計。推奨:ファナックCR-7iA、ユニバーサルロボット協働ロボット。
組立ソフトウェアの選定
RobotWorx推奨ソフトウェアをご覧ください。
現在のマシンビジョンソフトウェアはロボットを精密な部品位置と検査へ誘導する上で非常に有益。さらにフォースセンシングで組立ロボットに6自由度の触覚を付与。EOATにかかる力とトルクを測定し、ロボット制御システムにフィードバックしてエンドエフェクタのハイブリッド力コンプライアンス運動制御を実現。これらが組立ラインとクリーンルームを変革。
部品が小さくなるにつれ組立公差が厳しくなるエレクトロニクスでは、必要な精度、一貫性、最小コストがロボット組立を生産プロセスの不可欠な部分にしています。
「次世代モバイルデバイスやウェアラブルの組立に要求される真に微細なタスクを人間はこなせない」とJabil CircuitのRush LaSelle氏(オートメーションディレクター)。「製品ライフサイクルがカスタム工作機械を支えるほど長くない。」
「エレクトロニクス製造の世界では、ロボットソリューションと柔軟な自動化が、今や活用できるレベルの精度に達している」とRush LaSelle氏。「中国等の労賃上昇で、皆が低コスト代替を探している。」
幸い、複雑な組立とセンサーベース技術はより良く、より安く、よりユーザーフレンドリーになっています。ユーザーインターフェースは高度で、高度熟練作業者が不要に。ビジュアルサーボで10ミクロン超の精密組立が実現。
EOATの選定
EOATオプションの詳細をご覧ください。
エンドエフェクタは各組立ロボット向けに標準品またはカスタム品を購入可能、製造要件に対応。グリッパー、バキュームカップ、3ジョーチャック、高速スピンドル、シリンダー、ドリルなど多様。
標準EOATは大量生産品で、複数サプライヤーと連携し最良品を提供。容易に入手でき、ロボット構築時間を延ばさないが、多数製品向け設計で特定ニーズに完璧でない場合も。
カスタムルート選択時、システム設計エンジニアがアプリケーションに最適なエンドエフェクタを決定し、仕様通りに製造。構築時間は増えるが、最終的にカスタムEOATが生産時により良い機能性を発揮。RobotWorxが企業に委託し、潜在的に社内EOAT製作も可能。
正しいEOAT選定でグリーピング(摸索)が正しく実行可能。ロボットがEOATを組立位置近くに移動し、グリーピングモードへ移行。部品周りをゆっくり段階的に、異なる事前プログラムパターンで動かし、接触して力・動き・方向を感知、それに従って部品を駆動・結合。センシングと制御能力が鍵なので、仕事に適した正しいEOATに投資することが重要。
ワークスペースの選定
RobotWorxエキスパートによるカスタムワークセル開発支援をご覧ください。
組立は複数操作を異なるツーリングで組み合わせた複雑なシステムでワークセルのフットプリントを縮小可能。最終的に部品が一度に組立・検査されるシステムに。
ロボットワークセルはロボット、コントローラ、部品ポジショナー、安全環境など周辺機器を含むシステム完成に必要。カスタムセルは顧客仕様で構築され、産業現場でよくある制約と課題に対応。標準ワークセルでは実行できないアプリケーションに最適。
組立事例
ロボットは現在、川崎モーターサイクルのギアボックス組立など多くの複雑な組立アプリケーションで成功。川崎は多様なバイクタイプに対応するため、異なるギアボックス構築の柔軟性が鍵。元々はベアリングケースを表面に固定し、手で押してベアリングをボアに圧入。
ロボット組立により、異なるギアボックス用治具を持つ柔軟なセルを作成可能。設計でクランクケースを搬送し、ベアリング装着治具上で保持、プレスが降下してケースをベアリングに圧入。これによりロボットが位置制御からソフト吸収モードへ移行しクランクケースをベアリング上で保持、再び位置制御モードに戻り次の作業へ。
次の組立設計にはRobotWorxを選択
フォースセンサーとビジョンで拡張されたアジャイルロボットは無敵。協調する組立ロボットが tirelessly( tirelessly)、正確に、速く、精密に働く姿は、自動化の非常に有望な未来を反映しています。
RobotWorxはファナック、モトマン、ABB、ユニバーサルロボッツ、KUKAロボティクスの認定インテグレーターとして、これらのロボットアセンブラーを定期的に構築。エンジニア、技術者、営業のチームが、お客様のアプリケーションニーズと施設スペース要件に適した組立ロボット、エンドエフェクタ、コントローラ、安全パッケージ選定をお手伝いします。
産業用ロボット
- 製造向けPCB設計の最適化:主要戦略とベストプラクティス
- 組立設計(DFA):製品製造効率を高める手法
- ロボット用電池選定ガイド:鉛・ニッケル水素・リチウムイオン・リポの特性比較とCレート読み方
- プリント基板実装を成功させるための重要ポイント
- 効率的なマルチパートアセンブリのためのプロフェッショナル設計ガイドライン
- アセンブリ向け設計(DFA)マスター:主要原則とベストプラクティス
- あなたの工場はロボット統合の準備ができているか?実践ガイド
- 組立ロボット入門:精密自動化で製造を変革
- 過酷な倉庫環境に耐える堅牢な産業用ロボットソリューション
- ロボット自動化:インダストリー4.0における効率と成長の推進
- ロボットパレット組立:多品種環境での生産性向上