



電池駆動IoTデバイス向けモータドライバの最適化
IoTシステムでバッテリ寿命を延ばすモータドライバ設計をマスターする
スマートメーター、衛生センサ、ビデオドアベル、ロボット玩具、身の回り品、電子錠など、電池駆動のIoTデバイスは、モーター、ソレノイド、リレーに依存することが多々あります。電池の化学特性、電圧降下、モーターの電流消費の相互作用は、独自の設計課題を生み出します:電池放電時の確実な動作維持、待機電力の削減による稼働時間の最大化、起動時とロック時の大電流ピークの管理。
以下は、これらの課題を乗り越え、堅牢で長寿命な電池駆動モーターシステムを提供するための実証済み戦略です。
電池駆動モーターシステムの概要
モータドライバに供給される電圧は、電池化学、放電深度(DoD)、動作温度、負荷電流、セルの直列/並列構成など複数の要因に依存します。電池モデリングは複雑になり得ますが、VOCV(開放電圧)、RBAT(内部抵抗)、実測VBATを用いたシンプルな開放回路モデルが、設計者にとって明確な出発点となります。ブロック図は図1を参照してください。
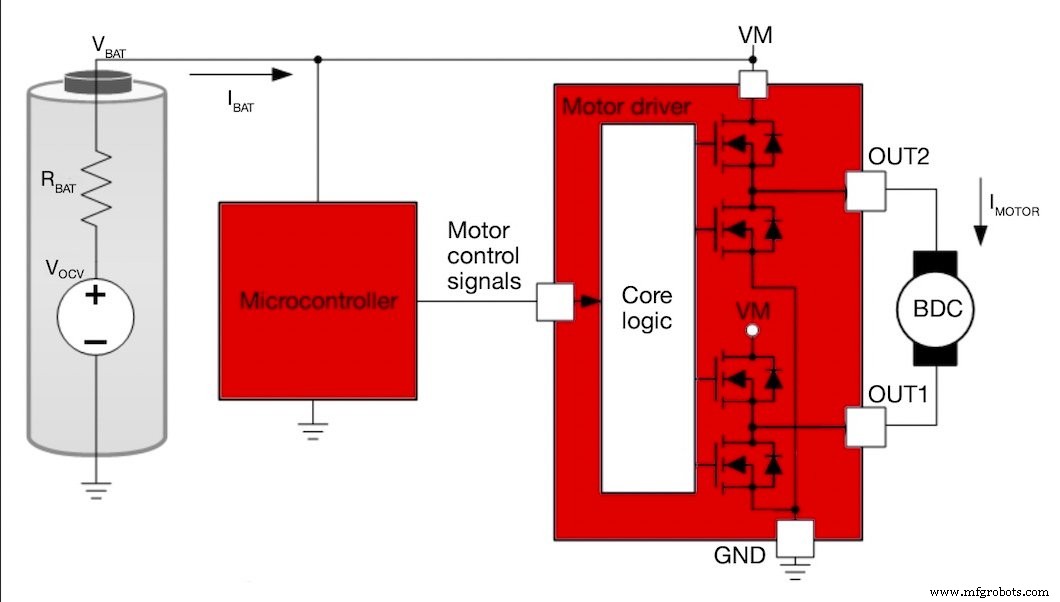
図1. モータドライバとモーターを備えた電池駆動システムのブロック図。
以下の表は、一般的な電池化学における典型的な電圧範囲、内部抵抗、容量を示しています。これらの数値はメーカーデータシートから導出され、部品選定の実用的な参照資料となります。
| 電池化学とスタック構成 | VBAT(満充電) | VBAT(放電時) | RBAT | 容量 |
| 単3アルカリ乾電池×2(Duracell OP1500) | 1.7 V/セル |
0.8 V/セル |
100-250 mΩ/セル |
2,400 mAh* |
| 単4アルカリ乾電池×3(Panasonic LR03AD) | 1.55 V/セル |
0.8 V/セル |
135 mΩ/セル(平均) |
2,640 mAh |
| 単3アルカリ乾電池×4(Energizer E91) | 1.5 V/セル |
0.8 V/セル |
150-300 mΩ/セル(新品) |
2,500 mAh* |
| リチウムイオン×1(Panasonic NCR18650BF) | 4.2 V | 2.5 V | 77 mΩ* | 3,200 mAh |
| リチウムポリマー×2(Farnell SR674361P) | 4.2 V/セル |
2.75 V/セル |
160 mΩ/セル |
2,000 mAh |
*他の電池データシートパラメータから計算されたパラメータ
表1. 各種化学とスタック構成のおおよその電池パラメータ。
電池が放電するにつれ、VOCVは低下し、RBATは上昇します。負荷電流(IBAT)により、端子電圧はVBAT = VOCV – IBAT·RBATだけ低下します。図2は、典型的なアルカリ電池とリチウムイオン電池におけるこれらのパラメータの経時変化を示しています。
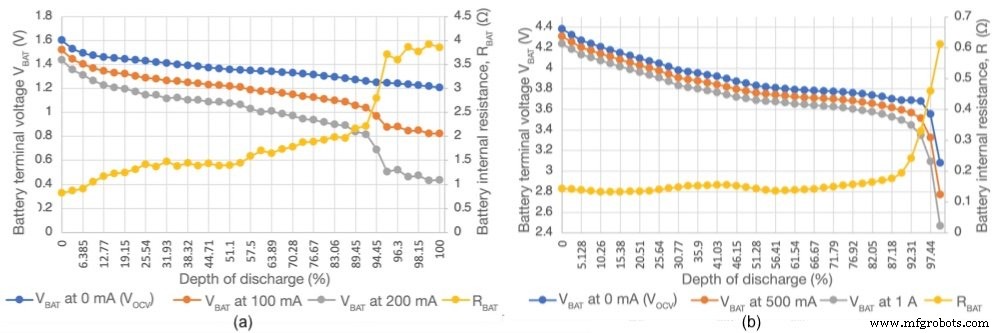
図2. TI化学データに基づく、様々な負荷電流下でのアルカリ(a)とリチウムイオン(b)電池のVBATとRBAT曲線。
放電深度(DoD)は、電池が満充電容量(mAh)に対してどれだけ使用されたかを表します。100% DoDは電池が完全に枯渇したことを意味します。
広いVBAT範囲への設計
VBATはDoDとIBATによって変化するため、モータドライバの電源レール定格は、想定される電圧の全範囲をカバーする必要があります。例えば、24Vシステム向けに指定されたドライバは、最小4.5Vレールを必要とする場合があり、これは4セルアルカリパックが完全放電する前にアンダーボルテージロックアウトが作動する可能性があります。
Texas InstrumentsのDRV8210とDRV8212は、1.65V〜11V入力向けに設計されており、2セルリチウムイオンスタック(最大8.4V)とほぼ放電した2セルアルカリスタック(最小1.65V)の両方を快適にカバーします。適切な電圧ウィンドウを持つドライバを選択すれば、追加のブーストコンバータが不要になり、モーターを電池寿命を通じて動作させられます。
低消費電力待機モードへの設計
ほとんどのIoT展開では、モーター駆動コンポーネントは1日数回、あるいは年に1回しか動作しません。したがって、システムの待機電流が全体のエネルギー消費を支配します。待機電流を削減することは、長い電池寿命には不可欠です。
戦略には以下が含まれます:
- アイドル期間中に周辺デバイスを切り離すロードスイッチの組み込み
- 超低待機電流の部品選定。例えば、DRV8210/DRV8212のスリープ電流は<84.5 nA
- ロジックピンに不必要にバイアスをかける抵抗分圧回路を排除し、アイドル時にプルダウン抵抗を0Vに設定
大電流管理によるエネルギー消費削減と動作寿命延長
モーター起動時とロック時の大電流ピークはエネルギーを浪費し、RBATでの電圧降下により低電圧ロックアウトを引き起こす可能性があります。図3は典型的な突入電流とロック電流プロファイルを示します。
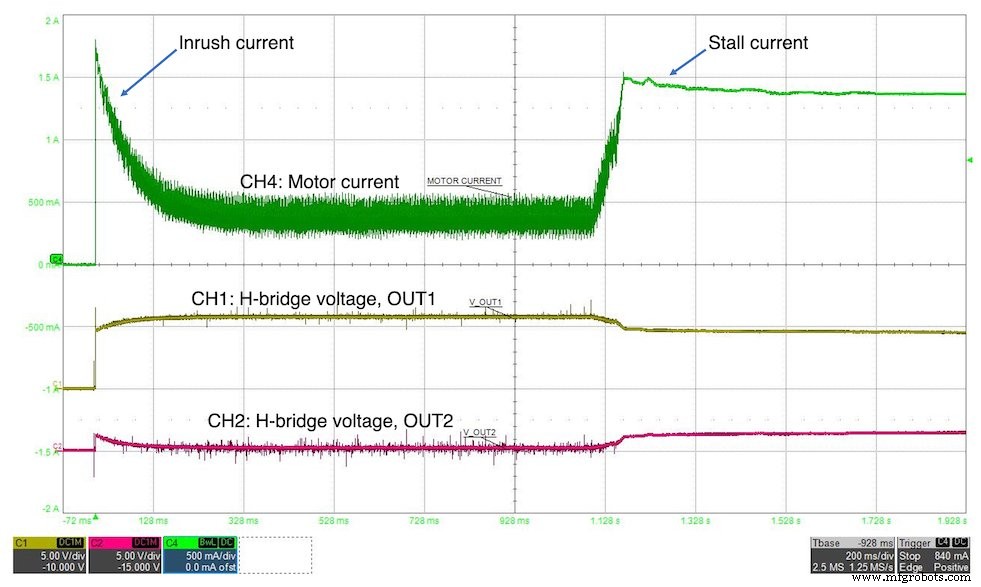
図3. 突入電流とロック電流。
これらのピークを緩和する2つの技術:
- ソフトスタート。 モーター起動時にPWMデューティサイクルを0%から100%へ徐々にランプアップし、突入電流とそれによる電圧降下を許容範囲内に抑制。図4は、DRV8210を使用した枯渇した4セル単4電池スタックでのハードスタート(a)とソフトスタート(b)の挙動を対比。
- ロック検出。 センス抵抗でモーター電流を監視。検出電圧が定義された期間にわたって閾値を超えた場合、ファームウェアがドライバを無効化し、長時間のロック電流を防止。図5はロック検出実装、図6は達成された電流低減を示す。
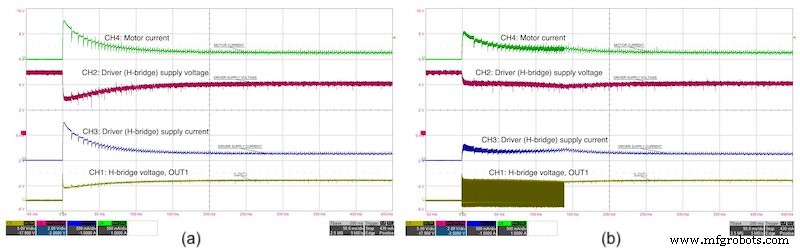
図4. DRV8210を用いた枯渇した4単4電池でのハードスタート(a)vs ソフトスタート(b)の突入電流。
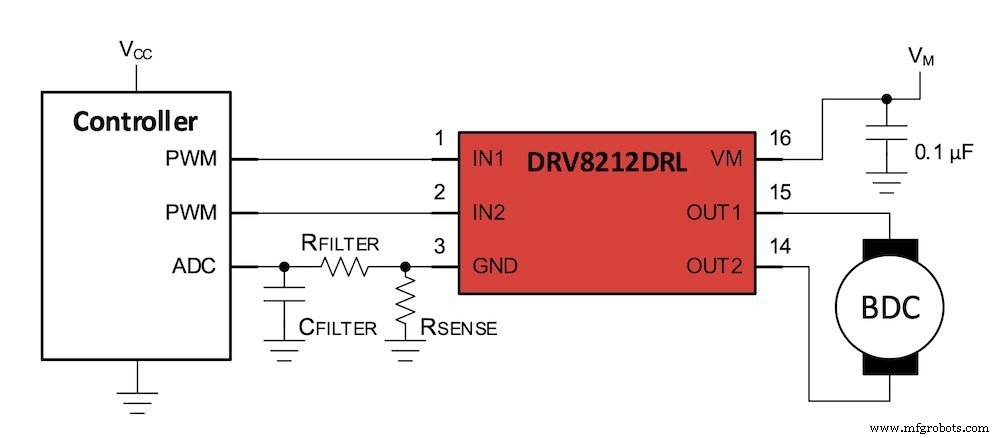
図5. DRV8212を使用したロック検出ブロック図。
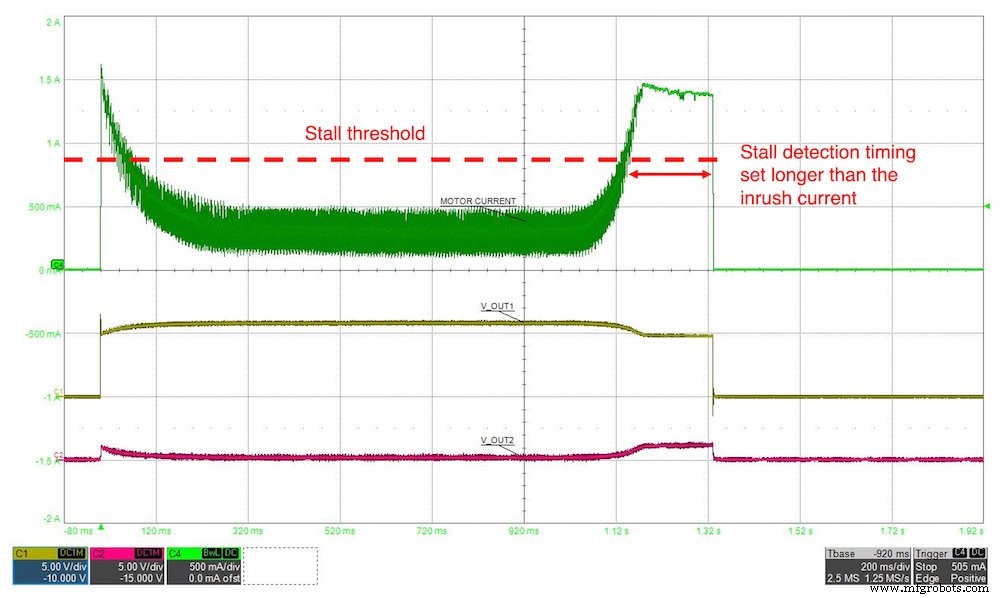
図6. ロック検出あり/なしでのモーター電流。
電池容量はmAhで定格されるため、大電流イベントの大きさと継続時間の両方を制限することで、パックの実用的な寿命を延ばせます。
結論
電池駆動モーターシステムの設計には、電圧変動、待機消費、ピーク電流への慎重な配慮が必要です。電池の電圧範囲をカバーするドライバの選択、超低消費電力スリープモードの実装、ソフトスタートとロック検出ロジックの適用により、設計者はスマート衛生ユニット、モーター駆動ブラインド、電子錠などのアプリケーションでデバイス寿命を大幅に延長できます。
インダストリーアーティクルは、業界パートナーがAll About Circuitsの読者に有用なニュース、メッセージ、技術を共有するためのコンテンツ形式です。編集コンテンツでは適さない形で提供されます。すべてのインダストリーアーティクルは厳格な編集ガイドラインの対象であり、読者に有用なニュース、技術的専門知識、ストーリーを提供することを意図しています。インダストリーアーティクルで表明される見解と意見はパートナーのものであり、必ずしもAll About Circuitsまたはそのライターのものではありません。
モノのインターネットテクノロジー
- IoTセキュリティを解明:接続デバイスを守る
- セルラーIoT:コスト、バッテリー寿命、データ使用量の比較検討
- スマート製造とIoT:次期産業革命を牽引
- LoRa技術がIoT導入を加速、日常生活を変革
- 強力なリーダーシップがIoT導入を推進する
- 組み込みIoTシステムを保護する6つの実証済みステップ
- レガシーとIoTの融合:SaaSで実現するスマート製造
- ギャップを埋める:ERPとMESシステムが産業用IoT革命にどう適応するか
- アトモシックとSMKが提携、超長寿命IoTデバイスを実現
- 産業用IoT:スマート・ファクトリーの約束へのリアリティ・チェック
- 産業用IoT大気質監視:生産性向上とコスト削減