



モーション・位置・近接センサー:主な違いと実用的な用途
現代エレクトロニクスにおいて、センサーはインテリジェントシステムの骨格です。デバイスに動作検知、距離測定、非接触物体検出を可能にします。本ガイドではモーション(赤外線)センサー、位置センサー、近接センサーの3つの一般的センサータイプに焦点を当て、原理、利点、欠点、実世界での応用を解説します。
核心的な違いの理解
3つのセンサーファミリーはすべて物理変化を解釈する役割を持ちますが、異なる原理で動作します:
- モーション(IR)センサー:赤外線放射の変化を検知して動きを感知
- 位置センサー:絶対位置または相対位置を測定、リニアまたは角度変位技術を使用
- 近接センサー:設定範囲内の物体(金属・非金属問わず)の存在を非接触で検知
モーションセンサー(赤外線)
IRセンサーとも呼ばれ、赤外線を放出または環境のIR放射を検知します。一般的に以下に分類:
- アクティブIR:光を放出し反射を検知
- パッシブIR(PIR):移動熱源からの赤外線放射変化を検知
典型的応用:セキュリティシステム、自動照明、ジェスチャー認識。
動作原理
IR LEDが光を放出し物体で反射。フォトダイオードが反射光を検知し、電圧変動が動きの強度と相関。内部回路が変化を増幅しデジタル信号を出力。
位置センサー
位置センサーは基準点からの変位を定量化します。いくつかの種類があります:
- 抵抗式(ポテンショメトリック)
- 静電容量式
- 誘導式(渦電流)
- ホール効果式
- 光学式(ファイバーオプティックまたはレーザー)
- 磁歪式
- リニア電圧差動トランス
これらは自動車ドライブバイワイヤ、航空機フライバイワイヤ、産業オートメーション、医療機器で極めて重要です。
動作原理
位置センサーは始点からの移動距離を測定し、コントローラーに絶対またはインクリメンタルデータを提供。出力は通常、変位に比例した電圧または周波数。
近接センサー
近接センサーは物理接触なしで近くの物体を検知。分類:
- 誘導式 – 金属ターゲット向け
- 静電容量式 – 金属・非金属両方対応
- 磁気式 – 磁界利用
- 光学式(レーザー、赤外線)
- 渦電流、ドップラー、その他先進タイプ
一般的用途:組立ライン安全、タッチパッド検知、速度制御、自動品質検査。
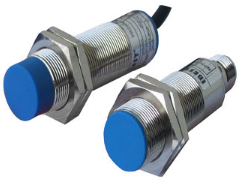
誘導式近接センサー例
誘導式センサーは高周波発振器で駆動されるコイルを使用。金属ターゲットが磁界に入るとエネルギー吸収で発振周波数が変化。閾値回路がこの変化をオン/オフ出力に変換。
利点と欠点
- 利点: 高精度、高速スイッチング、過酷環境で堅牢、検知範囲>6 cm
- 欠点: 金属ターゲット限定、固定動作範囲
典型的なアプリケーション
- 製造現場での金属検出
- 自動組立と包装
- 速度と位置監視
- 安全インターロックと近接警告
プロジェクトに適したセンサーの選び方
センサー選定時の考慮点:
- ターゲットの性質(金属 vs 非金属)
- 要求される測定精度と速度
- 環境条件(温度、振動、粉塵)
- 消費電力とフォームファクター
具体的なプロジェクトに関するご質問はお気軽に。センサー選定、統合、トラブルシューティングの専門知識でサポートします。
よくある質問
センサーの機能とは? センサーは動作、距離、温度などの物理現象を電気信号に変換し、制御システムが処理可能にすることで、自動応答とデータ取得を可能にします。
写真クレジット
- モーションセンサー – sproboticworks
- IRセンサー動作 – cluster006
- 近接センサー動作原理 – katlax
センサー
- 資産稼働率 vs OEE:製造パフォーマンスの主要指標を明確化
- ガスvsディーゼル発電機:用途に最適な選択をするための徹底比較
- 大量生産 vs カスタム生産:主要違いを解説
- 金属加工と溶接:主な違いを解説
- 型枠(シャッタリング)とフォームワークの違いを解説
- 「エレクトリック」と「エレクトロニック」の違い:正しい使い分け
- センサーとトランスデューサーの明確な違いと実用応用
- クラウドvs仮想化:主な違いとビジネスインパクト
- Webホスティング vs クラウドホスティング:あなたのWebサイトに最適なのはどちら?
- FRP vs GRP: 高性能用途における繊維強化プラスチックの理解
- FRP vs ファイバーグラス: 主な違いと産業メリットを理解する