



ワイヤレス赤外線センサー駆動ロボット車両の構築
ロボット車両は電気機械的設計とインテリジェントな制御を組み合わせ、自律または半自律的な動作を可能にします。このガイドでは、赤外線(IR)センサーと無線周波数(RF)通信によって駆動されるワイヤレスシステムに焦点を当てます。
ワイヤレスロボット車両とは
ワイヤレスロボット車両は、RFまたはIRリンクを通じて遠隔操作可能な自動化マシンです。危険な環境、産業オートメーション、教育プロジェクトでますます使用されています。センサーとマイクロコントローラーを統合することで、これらのロボットはナビゲーション、障害物回避、直接的な人間の介入なしでのタスク実行が可能です。
IRセンサーの仕組み
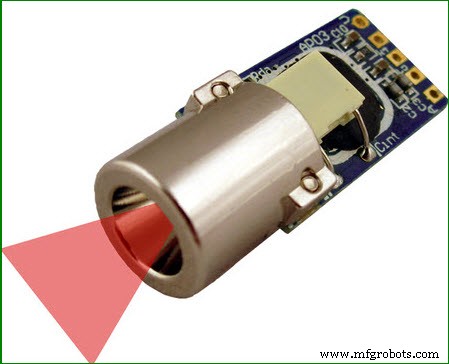
IRセンサーはLEDから赤外線を放射し、フォトダイオードで反射放射を検出します。センサーの出力電圧は受信したIR光の量に応じて変化し、近接、ライン境界、障害物の検出を可能にします。一般的なバリエーションには、ライン追跡センサー、近接検出器、障害物カウンターがあります。
RFリモコン式ワイヤレスロボット
ワイヤレスシステムの核心は、433MHzのRF送信機と受信機の組み合わせです。両モジュールはコンパクトで、3V〜12Vで動作し、アクティブ時の消費電流は最小(4.5mA)です。
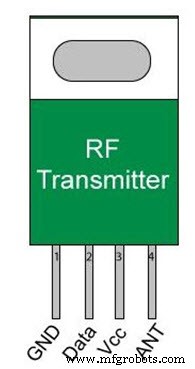
RF送信機
送信機はプッシュボタンによって駆動され、方向(前進、後退、左、右)を制御するためのロジックハイ信号を送信します。3V〜6Vで動作し、最大12Vの出力が可能です。以下の回路図はボタン接続を示しています。
RF受信機
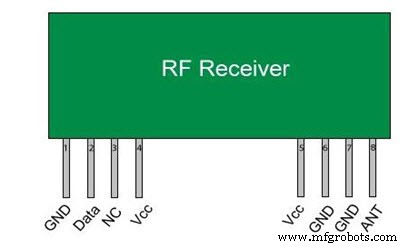
5Vで動作し、3.5mAを消費します。RF信号をデコードし、コマンドを8051マイクロコントローラーに転送し、モーターを駆動します。
システムアーキテクチャ
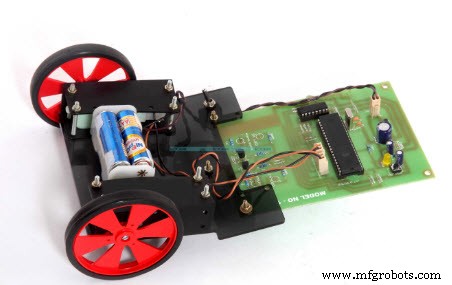
ロボットの制御ロジックは8051マイクロコントローラーにあります。IR受信機はテレビリモコンのRC5信号をデコードし、RF受信機は送信機からのコマンドを解釈します。モータードライバーはこれらの信号をDCモーターのアクションに変換し、4方向の移動を可能にします。
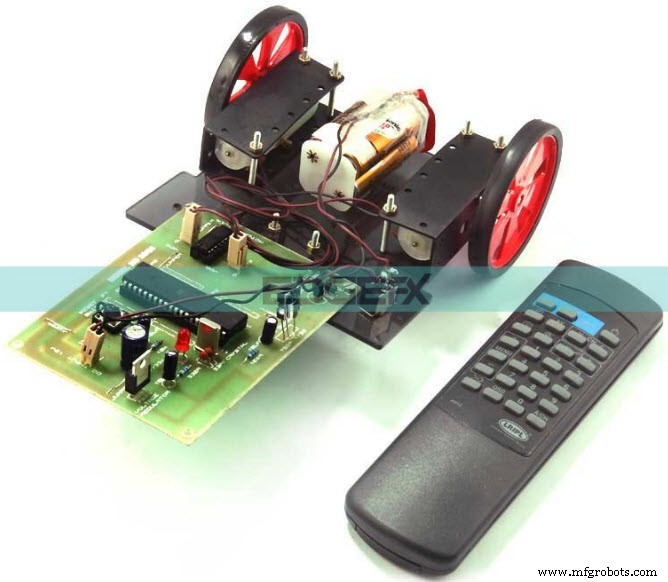
適切なアンテナを使用すれば、RFリモコンは最大200mの実用的な範囲を提供し、一般的なIR距離を上回ります。より長距離の制御には、DTMFや携帯電話RFモジュールの統合により機能をさらに拡張できます。
この基盤があれば、自律ナビゲーション、障害物回避、スマートフォンベースの制御などの高度な機能を試すことができます。
このシステムの設計やトラブルシューティングについて質問がありますか?コメントでご意見をお聞かせください。ちなみに、このセットアップにおけるIRセンサーの主な役割は何でしょうか?
センサー
- ZigbeeセンサーとGravioエッジプラットフォームでインタラクティブレーザープロジェクターを構築
- MCP3008 ADCでRaspberry Piにアナログセンサーを読み取る
- 学生たちがB&R技術で高度なロボットゴミ分別システムを構築──Smart Green Island Makeathon
- ロボット溶接用スマートセンサー統合:投資すべきタイミング
- 霧中安全輸送を前進:サンドア国立研、自律走行車向けセンサーを霧施設でテスト
- 生体模倣電子皮膚センサー、精密な動作追跡を実現
- 革新的超薄MXene歪みセンサー、ロボットアームの精度と安全性を飛躍向上
- 超薄型・電池不要MXene歪みセンサーが産業用ロボットアームを革新
- インクジェット印刷グラフェン:3Dプリントエレクトロニクスの未来
- IoT World 2日目:DDSでスマート窓シェードをさらに賢く
- Redpine Signals、デュアルバンドWi-Fi/Bluetooth 5/Thread/内蔵AIエンジン搭載のオールインワンIoT SoC「RS9116N-DBT」を発表