



SRF04搭載 全自動水位コントローラー:住宅・商業用向け構築ガイド
SRF04、L293D、PIC16F84Aを使用した全自動水位コントローラー
自動水位コントローラーの概要
水槽・タンクの水位監視と制御は、多くの住宅および商業施設で最も重要な業務の一つです。特に住宅ビルでは、自動手段がなく、タンクの水位を頻繁に監視するのが煩雑で不便です。実は、水不足地域では水のオーバーフローが大きなコストとなります。
この問題の唯一の解決策は、水位を自動的に監視・制御する仕組みを導入することです。距離センサ、電流プローブ、超音波レンジャーなど様々な手法がありますが、ここでは超音波レンジャーを用いた方式に焦点を当てます。
- 関連プロジェクト:雨水検知アラーム回路 - 雪・水・雨検出プロジェクト
水位コントローラーのシステム概要
システムはタンク上部に設置した超音波測距センサで構成されます。トリガー信号を受けると超音波パルスを発信し、タンク内の水面で反射した信号を受信します。発信から受信までの時間差から信号の伝播距離、つまりタンク上部からの水位を推定します。
マイクロコントローラーが超音波レンジャーにトリガー信号を送信し、エコー受信時に2つのパルス間のタイムラグを計算します。これは水位に直接比例します。タイムラグはタイマーで計測し、そのカウントパルス数が信号の伝播距離、すなわち水位を表します。
ここではレンジャーをタンク上部に設置しているため、タンク上部からの水位を基準に給水制御を行います。例えば、測定距離が0〜1cmならタンクはオーバーフロー状態で、マイコンはモーターを逆回転させて余分な水を排出する制御信号を送ります。2〜5cmなら満水でモーターを停止。5cm以上ならほぼ空で、モーターを正回転させて給水を開始します。
自動水位コントローラーの回路図
画像をクリックで拡大
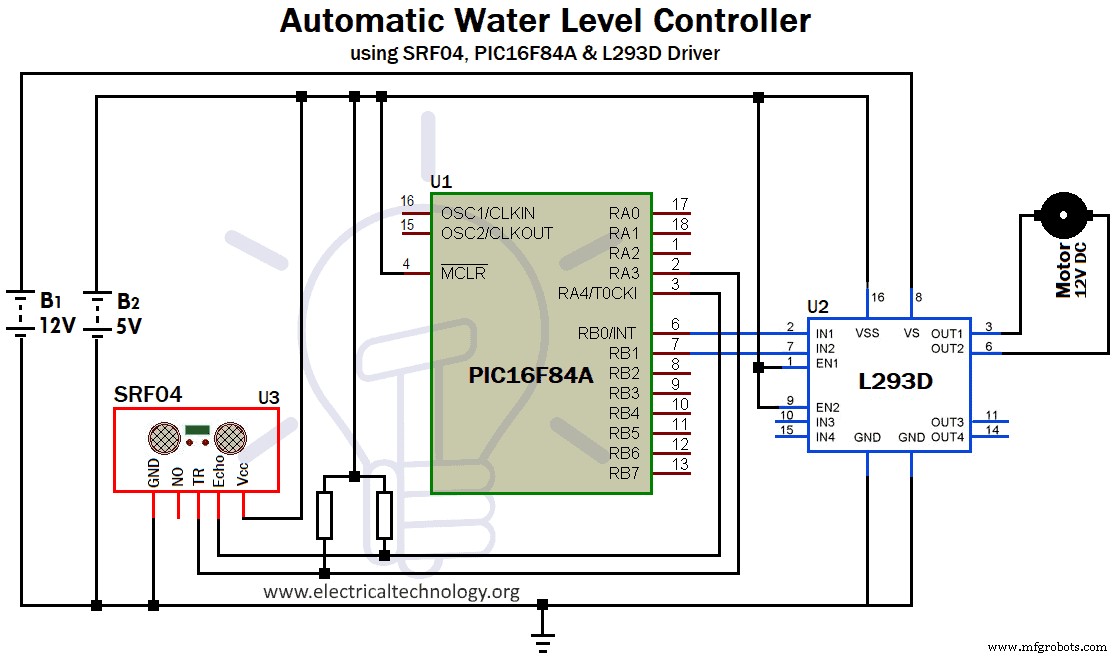
図1:水位コントローラー
部品説明
回路設計に使用する部品は以下の通り:
- 超音波測距センサ SRF04
- PICマイクロコントローラー PIC16F84A
- モータードライバ L293D
- DCモーター
- 1kΩ抵抗 2個
各部品の概要
超音波測距センサ SRF04:
SRF04は多くのロボット応用で障害物検知に使用される高品質超音波レンジャーです。10マイクロ秒のトリガー信号が必要です。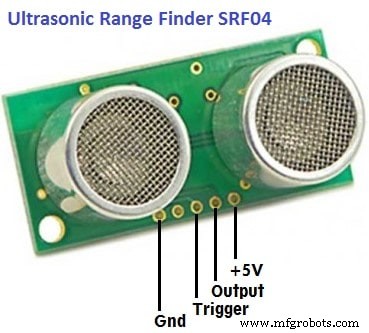
図2:SRF04超音波測距センサ
トリガーされると、40kHzで8パルスの超音波を発信し、同時にエコーラインをHIGHにします。反射信号(エコー)を受信するとエコーラインをLOWに戻します。
したがって、エコーパルスの幅が信号の伝播距離、つまりレンジャーから対象物までの距離を表します。エコーラインは距離に比例した幅のパルスとなります。1cmの場合、エコーパルス幅は58マイクロ秒です。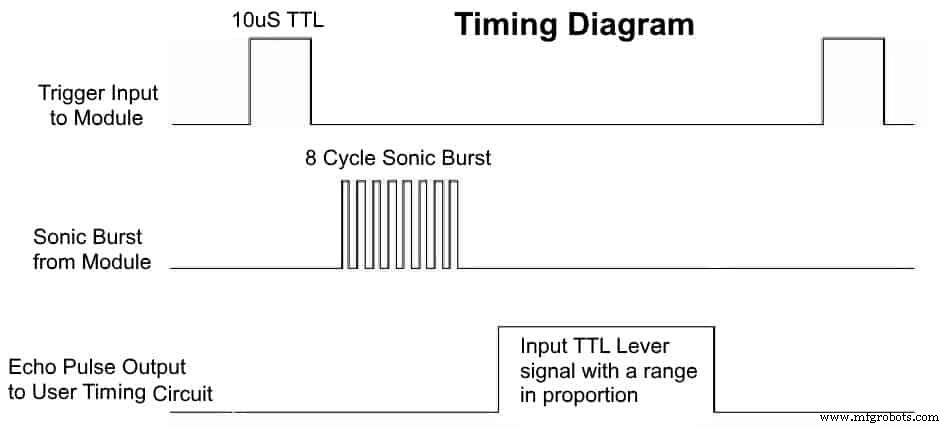
図3:SRF04タイミング図
PICマイクロコントローラー PIC16F84A:
図4:PICマイクロコントローラー PIC16F84A
CMOS互換、8ビット、18ピン、フラッシュメモリ搭載マイクロコントローラーで、単一の8ビットタイマー(8ビットプログラマブルプリスケーラー付き)を備えます。タイマー動作は以下のレジスタで制御:OPTION_REG、TMR0、INTCON。OPTION_REGは8ビットレジスタで、第5ビット(T0CS)がタイマー/カウンター動作選択です。ビットセットでカウンター動作、クリアでタイマー動作。TMR0はタイマーレジスタ、INTCONは割り込みレジスタで、第5ビット(T0IE)がタイマーフラグ(タイマーオーバーフロー時にセット)です。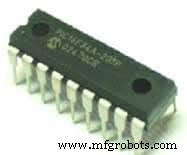
モータードライバ L293D:
図5:モータードライバIC L293D
16ピン、HブリッジベースのDCモータードライバIC。2つのモーターを両方向駆動可能。2つのイネーブルピン(ピン1、9)をHIGHにするとIC動作がイネーブルになります。マイコンとDCモーターのインターフェースとして機能します。4つの入力ピン(各Hブリッジに2つずつ)を持ちます。モーター制御真理値表は以下の通り。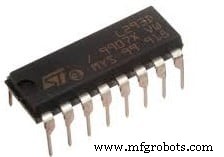
| IN1 (Pin 2) | IN2 (Pin 7) | EN1 (Pin 1) | モーター動作 |
|---|---|---|---|
| HIGH | HIGH | HIGH | OFF |
| LOW | LOW | HIGH | OFF |
| HIGH | LOW | HIGH | ON(時計回り) |
| LOW | HIGH | HIGH | ON(反時計回り) |
| X | X | LOW | OFF |
注:SRF04はTTL互換、PIC16F84AはCMOS互換デバイスであるため、電圧レベル変換のために1kΩのプルアップ抵抗を使用しています。
自動水位コントローラーの動作と仕組み
プログラムは、マイコンから超音波レンジャーへ10マイクロ秒パルスを送信してトリガーするよう記述されています。これは遅延関数で実装します。タイマーレジスタTMR0に10進数200をロードし、55カウントさせます。
SRF04からの出力であるエコー信号は、ピンRA4(タイマークロックピン、外部クロックパルスをタイマーに供給)で受信します。エコー信号がHIGHからLOWへ遷移するとタイマーが作動します。タイマーがカウントする間、割り込みフラグビットT0IEを監視します。セットされるとタイマーを停止します。
この手順を次のエコーパルスでも繰り返します。タイマーが動作した回数を計算し、これがエコーパルスの数を表します。各エコーパルスは58マイクロ秒=1cmに相当するため、5パルスなら5cmです。このカウント値(整数変数に格納)を用いてDCモーターを制御します。
カウント値が2〜5なら、マイコンはRB0とRB1(L293DのIN1、IN2に接続)にHIGH信号を送りモーターを停止。5〜20ならIN1にHIGH、IN2にLOWを送りモーターを時計回り(正回転)で起動。0〜1ならIN1にLOW、IN2にHIGHを送りモーターを反時計回り(逆回転)で起動します。
SRF04使用自動水位コントローラーのメリット
- シンプルで便利なシステム
- 低コスト部品使用による低コストシステム
- 自動化により手動水位制御の手間を解消
- 機械的部品を使用しないため、機械的摩耗や腐食のリスクがない
自動水位コントローラーのデメリット
- 超音波測距センサSRF04は多くの電子部品使用により減衰の影響を受けやすく、適切な絶縁が必要
- センサとアクチュエータを互いに近接配置する設計のため、水タンクが水ポンプの近くにある場所向け。一般的に言えば、水タンクが屋上にあり水中ポンプを使用する多くの建物では、この自動水位コントローラーシステムはそのままでは使用できません。ただし、通信回路を追加することで改良可能です。
産業技術
- 自動ウォーターポンプの仕組みと重要性
- PWM電力コントローラ:パルス幅変調ランプドライバの構築
- ポリウレタンは本当に防水か?吸水性を理解する
- 手動vs自動の部品表(BOM):自動化が効率を駆動する理由
- クラウドキッチンにおける完全・半自動化キッチンの7つの主要メリット
- スマート漏水検知の建物安全とコスト削減へのトップ4メリット
- Biz4Intellia IoT水漏れ検知が産業効率を高める5つの主な利点
- 高度インテリジェント水位監視・制御:産業用水管理の効率と持続可能性向上
- Biz4Intelliaスマートレベル監視ソリューションの7つの主要メリット
- スマートIoT河川監視システムで水管理と洪水予防を強化
- 最先端無水染色技術:テキスタイルの持続可能性向上と廃棄物削減