



慣性と慣性ミスマッチをマスターするための7つのエキスパートリソース:最適なモーター選定のために
慣性と慣性ミスマッチをマスターするための7つのエキスパートリソース:最適なモーター選定のために
適切なモーターを選定する際、負荷慣性とモーター慣性、そしてそれらの相互作用を理解することは、信頼性の高い性能に不可欠です。
カップリング、シャフト、ベルトが完全に剛体であれば、トルクと速度だけでモーター選定が決まります。現実には、すべてのコンポーネントにコンプライアンス(弾性)があり、機械的共振を生じさせ、速度、精度、寿命を損なう可能性があります。
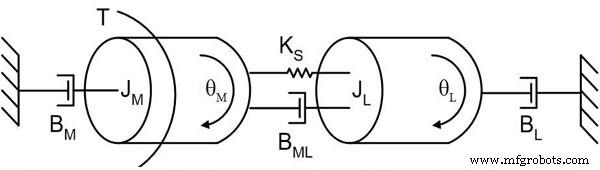
コンプライアンスのあるシステムでは、共振挙動がロータ慣性(JM)、負荷慣性(JL)、カップリング剛性(KS)、印加トルク(T)、粘性減衰(BML, BM, BL)に依存します。Kevin Craig 氏(Hofstra University)提供。
すべてのコンプライアンス要素は、モーターが負荷を駆動するときに共振周波数で振動を導入します。したがって、正確なモーター選定は慣性概念の確かな理解にかかっています。
慣性は物体の速度変化に対する抵抗です。負荷慣性(慣性モーメント)は回転軸に対して測定されます。サーボシステムの全慣性モーメントは、モーター慣性と負荷慣性の合計です。慣性比(負荷慣性 ÷ モーター慣性)は、モーターが負荷をどれだけうまく駆動できるかを定量化します。
モーターメーカーは許容負荷慣性限界を公表しており、これを超えるとストール、過剰振動、性能低下を招きます。普遍的な「理想」比はなく、各アプリケーションごとに独自の計算が必要です。
高い負荷対モーター慣性比は帯域幅を狭め、モーターにより多くの仕事を強制し、セトリングタイムを長くし、これらすべてが性能を低下させます。ギアボックスはギア比の二乗の逆数により負荷慣性を効果的に低減し、より高速・小型モーターソリューションを可能にします。あるいは、より高い慣性を持つモーターを選択することが適切なシステムもあります。
最新サーボは高度なドライブアルゴリズムを組み込み、共振を緩和することで、設計者がより高い慣性比を安全に採用できるようにしています。
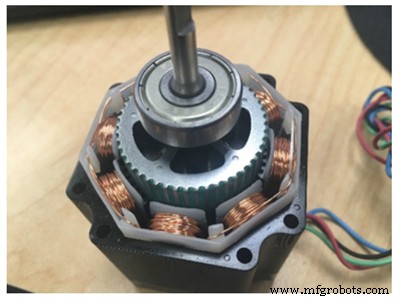
ロータ慣性は材料、寸法、設計(写真の「車輪」コンセプトなど)の変更で調整可能。Credit: A3.
以下は、慣性、慣性ミスマッチ、モーター選定ベストプラクティスの理解を深める 7 つの高評価リソースです:
- Understanding the Mysteries of Inertia Mismatch:慣性とカップリング剛性による不安定性の方程式と実用的解決策を詳細に解説した A3 アーカイブ記事。
- Servo Motor Sizing Basics – Yaskawa America:ピークトルク、RMSトルク、慣性比、速度考慮をカバーする無料 e-ラーニングモジュール。
- Robot Academy Inertia Videos – Queensland University of Technology:モーション制御とロボティクスシナリオにおける慣性を説明するビデオコレクション。
- Motor Sizing Basics: Load Inertia – Oriental Motor:主要モーターメーカーによる負荷慣性の基礎を明確にする簡潔ガイド。
- Online Inertia Ratio Calculator – Destaco:特定アプリケーションの慣性比計算を簡素化するインタラクティブツール。
- Understanding Inertia Ratio and Its Effect on Machine Performance – Mitsubishi Electric:慣性比の基本を説明し、単純な選定ルールへの警鐘を鳴らすホワイトペーパー。
- Solutions to Reduce Stepper Motor Resonance – A3 Archives:モーターと負荷慣性のチューニングによるステッパー共振緩和の洞察ある戦略。
産業用ロボット
- サーボモーター修理・トラブルシューティングの専門ガイド
- エンジンスターターモーターの仕組みとトラブルシューティング完全ガイド
- 非再生可能エネルギー資源:定義、種類、影響
- ネジとボルトの違い:種類、用途、選び方のポイント
- パワートレインとドライブトレインの違い|構成部品と役割を図解
- 製造業リーダー向けCOVID-19ガイダンスとリソース
- ハイブリッド製造:主なメリット、課題、業界への影響
- ロボットシミュレーションが成功を導く理由:メーカーとユーザーへの3大メリット
- ルネサス、RX24T & RX24U MCUラインアップに高温度Gバージョン追加 – モータ制御向け
- Nanotec CL4-E:BLDC&ステッピングモータ向けコンパクト高性能モータコントローラ
- リーンとシックス・シグマ:製造卓越性のための実践ガイド