



多層パーセプトロン訓練:最適性能のための実証戦略
隠れノード層追加でパーセプトロン性能大幅向上可能だが、隠れノードが訓練をやや複雑化
AACニューラルネットワークシリーズで、特にパーセプトロン類のデータ分類について学んできました。
シリーズ復習か新エントリへダイブ:
- ニューラルネットワークを用いた分類の実行方法:パーセプトロンとは?
- シンプルなパーセプトロンニューラルネットワーク例を用いたデータ分類方法
- 基本パーセプトロンニューラルネットワークの訓練方法
- シンプルなニューラルネットワーク訓練の理解
- ニューラルネットワーク訓練理論入門
- ニューラルネットワークにおける学習率の理解
- 多層パーセプトロンによる高度な機械学習
- シグモイド活性化関数:多層パーセプトロンニューラルネットワークにおける活性化
- 多層パーセプトロンニューラルネットワークの訓練方法
- 多層パーセプトロンの訓練公式とバックプロパゲーションの理解
- Python実装のためのニューラルネットワークアーキテクチャ
- Pythonで多層パーセプトロンニューラルネットワークを作成する方法
- ニューラルネットワークを用いた信号処理:ニューラルネットワーク設計における検証
- ニューラルネットワークの訓練データセット:Pythonニューラルネットワークの訓練と検証方法
多層パーセプトロンニューラルネットワークとは?
前回記事で単層パーセプトロンが現代ニューラルネットワークアーキテクチャ期待性能出せないこと実証。線形分離可能関数限定システムでは、実世界信号処理シナリオで発生する複雑入出力関係近似不能。解決策は多層パーセプトロン(MLP):
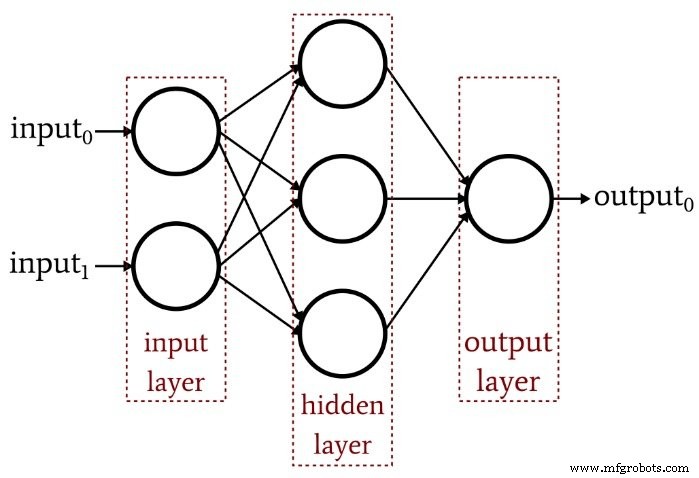
隠れ層追加でネットワークが「普遍近似器」になり、極めて高度分類達成可能。だがニューラルネットワーク価値は訓練品質に完全依存。豊富多様な訓練データと効果的訓練手順なしにネットワークは入力サンプル分類「学習」せず。
なぜ隠れ層が訓練複雑化するか?
前回記事で単層パーセプトロン訓練に用いた学習規則振り返り:
\[w_{new} = w+(\alpha\times(output_{expected}-output_{calculated})\times input)\]
この式の暗黙仮定:観測出力ベースで重み更新、ゆえに単層パーセプトロン重みが出力値に直接影響必須。蛇口お湯/水栓2つで温度調整するようなもの。全体温度と栓操作関係は単純、数学苦手でも少し栓いじれば望み温度見つけられる。
だが今、お湯/水パイプ流量が栓位置と複雑非線形関係ならどう?お湯栓ゆっくり回しても流量不規則変動。水栓も同じ。この条件下で理想温度決定—特に「出力」が2つ混乱制御関係組み合わせで達成必須—は遥か困難。
これが隠れ層ジレンマ理解。入力-隠れノード接続重みは概念的にそれら機械的不安定栓と類似—入力-隠れ重みは出力層へ直接パス持たず、これら重みとネットワーク出力関係が複雑すぎ、上記単純学習規則効かない。
新訓練パラダイム
元パーセプトロン学習規則が多層ネットワーク適用不能なら、訓練戦略再考必要。勾配降下法と誤差関数最小化を導入。
留意点:この訓練手順は多層ニューラルネットワーク固有ではない。勾配降下法は一般最適化理論由来、MLP採用手順は単層ネットワークにも適用可能。しかし理解では、MLP型勾配降下法は(理論上少なくとも)単層パーセプトロンには不要、上記単純規則が最終的に仕事完遂するため。
MLP実際重み更新方程式導出には威圧的数学含むため、ここでは知的説明回避。本稿残り目的はMLP訓練2鍵側面—勾配降下法と誤差関数—概念的導入、次記事で新活性化関数組み込み継続。
勾配降下法
名の通り、勾配降下法は誤差関数最小値へ勾配ベースで降下する手段。以下図は勾配が重み修正方向と最小値距離情報与える様子伝達。
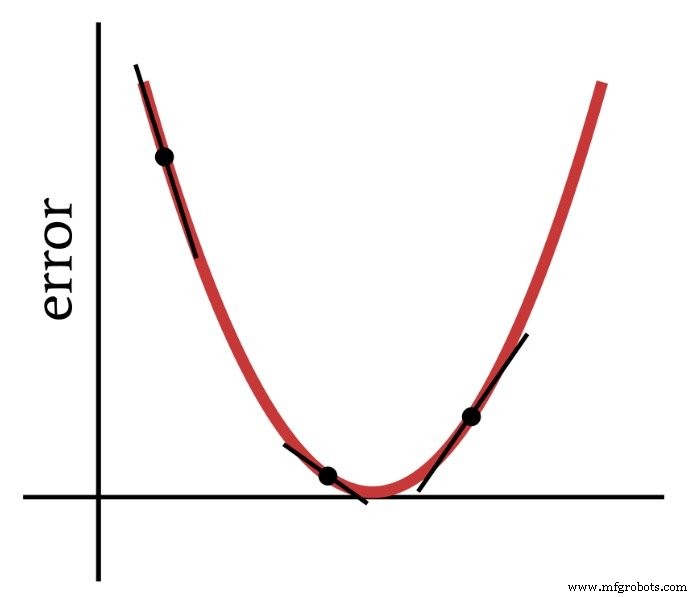
したがって誤差関数微分がMLP訓練計算重要要素。実際ここでは偏微分必要。勾配降下法実装時、各重み修正を修正対象重みに関する誤差関数勾配に比例させる。
誤差関数(別名損失関数)
ニューラルネットワーク誤差定量化一般法:期待(ターゲット)値と計算値差を各出力ノードで二乗、全二乗差合計。これを「二乗差和」や「二乗誤差和」等呼称、LMS(least-mean-square、最小二乗平均)略称も見かけ、訓練目標が平均二乗誤差最小化だから。この誤差関数(E表記)数学的表現:
\[E=\frac{1}{2}\sum_k(t_k-o_k)^2\]
kが出力ノード範囲、tがターゲット出力値、oが計算出力値。
結論
多層パーセプトロン成功訓練土台構築、次記事でこの興味深いトピック継続探求。
産業用ロボット
- ネットワークトポロジの理解:ポイントツーポイントからリングとスターまで
- ネットワークセキュリティキーを見つけて保護する:Wi-Fiを守る簡単な手順
- 人工ニューラルネットワークが無線通信性能を向上
- ショップフロアネットワークのセキュリティ評価:備えはできていますか?
- インダストリー4.0に向けた明日への労働力準備:デジタルファクトリーの研修戦略
- ニューラルネットワーク訓練における局所的極小:神話か現実か?
- 自動車電気技師になるには:トレーニング、職務、キャリア展望
- CEVA、エッジ深層ニューラルネット推論向け次世代AIプロセッサ「NeuPro-S」発表
- 産業用IoTデバイスの堅牢化:サイバー攻撃を防ぐ多層セキュリティアーキテクチャ
- 接続ネットワークが現代農業をどう変革しているか
- インテリジェントネットワークがビジネス効率と成長を推進する仕組み