



6軸、SCARA、直交ロボット:主要な違いを解説
ロボットアームの需要が高まっており、多くのメーカーがタスク自動化により速度と生産性を向上し、精度を改善しようとしています。特に、6軸ロボット、選択的コンプライアンスアーティキュレート/組立ロボットアーム(SCARA)、直交ロボット(カルテシアンロボット)は、産業自動化で最も一般的に使用されるロボットアームの一つです。市場に複数のロボットアームタイプがある中、それぞれの能力と違いを知り、アプリケーションに最適なロボットを選定することが重要です。
6軸ロボットとは
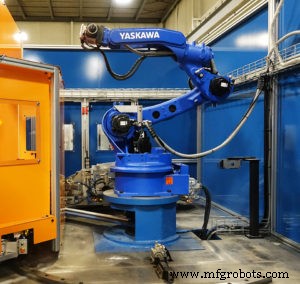
6軸ロボットは台座に取り付けられ、3タイプの中で最も多方向の動きと制御を提供します。6軸により、ロボットアームはX、Y、Z平面で移動し、ロール、ピッチ、ヨー動作で姿勢制御できます。
より高い柔軟性により、6軸ロボットは以下を含むより幅広い用途に最適です:
- 溶接
- パレタイジング
- マシンテンディング
SCARAロボットとは
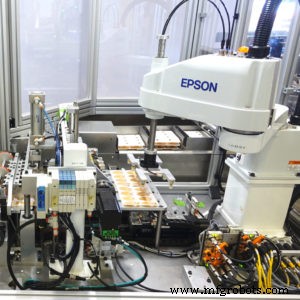
SCARAロボットはしばしば人間の腕に例えられます。台座に取り付けられ、その円形作業包絡は4軸動作で作られます:X、Y、Z平面、Z平面末端の第4シータ軸でエンドオブアームツーリングを回転。これによりSCARAは水平面でより柔軟に動けます。
SCARAロボットは、高速、反復可能、明確なポイントツーポイント動作を必要とする用途に最適です(以下を含むが不限):
- パレタイジングとデパレタイジング
- マシンローディングとアンローディング
- 小型部品組立
直交ロボット(カルテシアンロボット)とは
直交ロボットはガントリーロボットとも呼ばれ、モーターとリニアアクチュエータを使用して天井グリッドからツールを位置決めします。直交ロボットの作業包絡は長方形で、そのサイズはグリッドで決まります。十分な天井スペースがあれば、グリッドを必要に応じて大きくできます。
直交ロボットは3方向の動き(X、Y、Z)を持ちます。その剛性により非常に高精度で、直線挿入と多くのマテリアルハンドリング用途に最適です。
6軸 vs SCARA vs 直交:最適なロボット選定
6軸、SCARA、直交ロボットは、ピックアンドプレース、組立、梱包などに優れたソリューションを提供します。しかし前述の通り、各ロボットタイプには独自の特徴と利点があり、最適なタイプ選定は設計のコストと成功率に影響します。アプリケーション用ロボット選定時の考慮事項:
可搬重量
最大ペイロード(ロボットアームが持ち上げられる重量)はロボットごとに異なります。ロボットアーム比較時、ロボットの可搬重量がペイロード総重量を超えることが重要です。SCARAと6軸ロボットはすべての関節がアーム末端にあるため、可搬重量に制限があり、小型部品組立に適しています。一方、直交ロボットは天井グリッドにより大きなペイロードに対応でき、より大型部品へのアクセスに優れます。
姿勢・向き
姿勢・向きも、直交、SCARA、6軸ロボット選定時の考慮要素です。ここでは向きに2つの意味があります:
- ロボットの取り付け方
- ロボットが部品を動かす方法
両方が選定時に整合する必要があります。例えば、天井取り付けの直交ロボットは、必要な動きが少なく床面スペースが限られる用途に適するかもしれません。より複雑な部品ハンドリングで広い可動域が必要なら、様々な角度と位置で部品を回転できるSCARAや6軸ロボットがより適する可能性があります。
速度と距離
統合されるロボットアームタイプはサイクルタイムに影響するため、ロボットの速度定格が出力と生産性目標と相関することが重要です。一般的な経験則として、直交ロボットはSCARAや6軸ロボットと比較して、高速マテリアルハンドリングと組立用途により一般的に使用されます。また、天井グリッドがあるため、直交ロボットは長距離の部品移動に適し、SCARAと6軸ロボットは台座上でより制限されます。
ロボティクス統合のエキスパート
Steven Douglas Corpでは、すべての新プロジェクトを評価し、アプリケーションに最適なロボット技術を統合します。FANUC、Epson、Yaskawa/Motomanなどのロボットインテグレータとして、コントロールエンジニアリングチームは豊富な経験とトレーニングを持ち、お客様の部品とアプリケーションに最適なロボットを推奨、実装、プログラミングできます。今後の自動化プロジェクトについてSDCにご相談ください。過去のプロジェクトもご覧いただけます。
産業用ロボット
- WEDM-LS、WEDM-MS、WEDM-HSの理解:主な違いを解説
- インダストリー4.0 vs 5.0:何が変わり、なぜ重要か
- 鍛造・プレス・鋳造:それぞれの主要な違いを理解する
- 金属加工 vs 金属溶接:何が違うのか?
- 自律ロボット vs HMI:現代製造における真の違いを理解する
- RPAとテスト自動化:主な違いとビジネスインパクト
- DCモーターとACモーターの違い:主要な差異と購入ガイド
- 圧縮空気システムにおける圧力と流量の理解
- SCFM、ACFM、ICFMの理解:エアコンプレッサ流量指標の違い
- センサーとトランスデューサーの明確な違いと実用応用
- クラウドvs仮想化:主な違いとビジネスインパクト