



Motoman MRCティーチペンダント:1994年からデュアルロボット同期を先駆ける
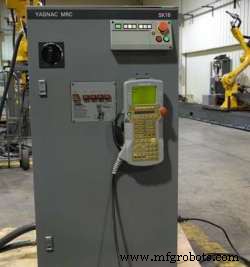
すべての歴史はどこかから始まります。Motoman Roboticsにとって、ティーチペンダントの歴史はMotoman MRCティーチペンダントから始まります。Motomanが最初に持ったティーチペンダントではありませんが、多くの分野で最初でした。
1994年登場の革新的機能
1994年に導入されたMRCティーチペンダント、部品番号JZNC-MPP10E、JZNC-MPP20E、JZNC-MPP22Eは、時代を先取りしていました。1台のペンダントで2台のロボットを同期制御できる最初のロボットティーチペンダントでした。SKシリーズ向けに作られ、JZNCMPP10E MRC Motomanティーチペンダントはロボットの作業負荷を300%増加させるのに役立ちました。前のティーチペンダントであるMotoman ERCよりも多くの軸を制御できました。
新機能の導入
それらの機能に加えて、Motoman MRC JZNCMPP20Eティーチペンダントは、マルチタスキング、サーボフロート、S-moveなどのロボット新機能も導入しました。もう一つの興味深い改善は、実際のPCを通じてロボットジョブを編集できる機能で、それ以前には聞いたことがありませんでした。
総じて、Motoman JZNCMPP22E MRCティーチペンダントは、Motomanのロボティクスの未来への推進であり、現在の地位に至る多くのステップの最初のものでした。
産業用ロボット
- 安川モトマン:現代製造業向けロボティクスソリューションのリーダー
- Motoman XRCティーチペンダント:最大27軸制御の先進マルチアックス操作
- Fanuc RJ3iBティーチペンダント:人間工学設計の16軸高度制御
- Motoman UP165の主要コンポーネントと特徴を理解する
- Fanuc RJ3iCティーチペンダント:カラータッチパネルで高性能自動化を制御
- Fanuc R-30iBティーチペンダント:高速・ユーザーフレンドリー・省エネの新標準
- Fanuc RJ3ティーチペンダント:軽量・人間工学設計で先進ロボティクスを制御
- Motoman DX100ティーチペンダント:8台72軸制御と省エネを実現
- Motoman SV3XL内部構造:長リーチ・デュアル機能ロボットの動作原理
- Motoman UP50の内部構造:主要コンポーネントが精度を駆動する仕組み
- Motoman K6の内部構造:6軸設計が実現する高精度動作