



ポジショナ、ターンテーブル、マニピュレータ? 2026年溶接自動化エキスパートガイド
EVST編集チーム著 · 最終更新:2026年6月11日
溶接ポジショナ、ターンテーブル、マニピュレータは、いずれもワークまたはトーチを動かしてシーム溶接を効率化しますが、それぞれが異なる制約を解決します。ポジショナはワークを再配向し、あらゆるシームを最適なフラットポジションに導きます。ターンテーブルはロードステーションと溶接ステーション間でワークをインデックスし、ロボットが溶接している間にロード作業を可能にします。マニピュレータは溶接ヘッドを大型または固定されたワーク上で移動させ、回転治具の能力を超えるリーチを実現します。適切な機器選定は、主な制約が「ワークの向き」「サイクルオーバーラップ」「トーチリーチ」のいずれであるかにかかっています。
3つの機械、それぞれの定義
1つのセルに3つすべてが収容されることもあるため混同されがちです。各機械のコアな役割を明確にすれば、意思決定はシンプルになります。
溶接ポジショナ
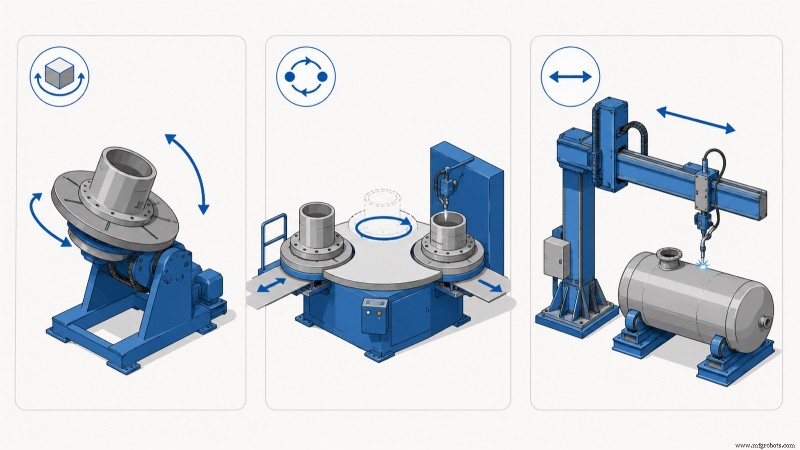
ポジショナはワークを把持し、回転・傾斜(または両方)させて、各シームをフラットな水平位置に導きます。ここで溶接品質と堆積率が最大化されます。溶接作業者がアウトオブポジションのシームに苦労している場合、ポジショナが最も大きな速度と品質の改善をもたらします——AWS D1.1ガイドラインによれば、移動速度が最大30%向上します。
溶接ターンテーブル(インデックステーブル)
一般的な2ステーションのロータリーインデックステーブルで、ワークをロード/アンロードステーションと溶接ステーションの間で交互に切り替えます。ロボットや溶接作業者が作業中に、オペレータは次のワークをロードしたり、完成品をアンロードしたりできます。このオーバーラップによりステーション稼働率が向上し、ロボットのアークオンタイムをサイクルの約50%から80%以上へ引き上げることがよくあります。
溶接マニピュレータ
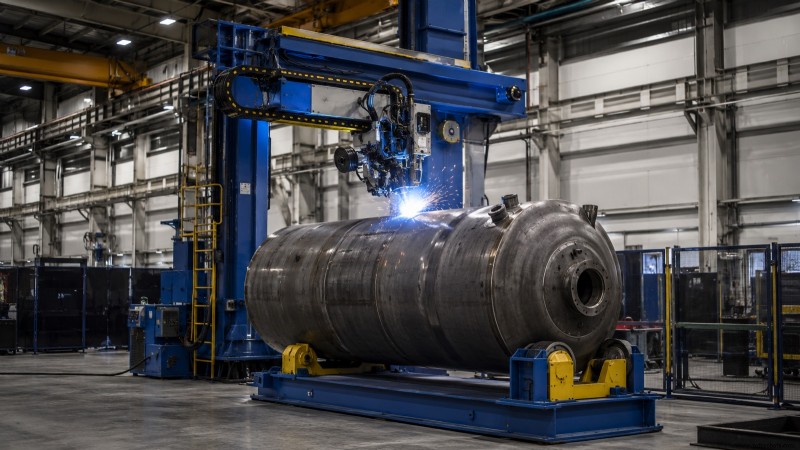
コラム&ブームとも呼ばれ、ワークではなくトーチを動かします。垂直コラムが水平ブームを支え、トーチ(場合によってはワイヤフィーダやフラックスシステムも)を、自由に回転できない大型タンク、容器、長尺構造物上で移動させます。通常、ワークをブーム下で回転させる単軸ポジショナと組み合わせて使用されます。
| 機種 | 動くもの | 主な役割 | 勝つ場面 |
|---|---|---|---|
| ポジショナ | ワーク(回転/傾斜) | シームをフラットポジションへ | 可動ワーク上のシームがアウトオブポジション |
| ターンテーブル/インデックステーブル | ワーク(ステーション間インデックス) | ロードと溶接のオーバーラップ | ロード/アンロード時間がスループットのボトルネック |
| マニピュレータ(コラム&ブーム) | トーチ/ヘッド | 大型固定ワーク上のシームへのリーチ | ワークが大きすぎて自由に配向できない |
選び方:ボトルネックに機械をマッチさせる
最も明確なアプローチは、現在のプロセスにおけるボトルネックを特定し、それを解消する機器を選ぶことです。
制約が「溶接ポジション」の場合
溶接作業者がオーバーヘッドや急角度で作業していたり、ロボットが適切なワークアングルを維持できない場合、制約は配向にあります。ポジショナはワークをフラットに再配向することでこれを解決。AWS D1.1が確認する通り、フラットポジションではより高い電流と移動速度が可能で、品質と速度の大幅な向上が見込めます。2軸ポジショナは多平面シームに、単軸ユニットは円筒形状に適します。
制約が「ロード時間」の場合
ロボットや溶接作業者がワーク待ちでアイドルしている場合、ボトルネックはサイクルオーバーラップです。2ステーションターンテーブルはロードをクリティカルパスから外し、ロボット稼働率を30〜40%向上させ、低コストでスループットを底上げします。
制約が「ワークサイズ」の場合
大型容器、タンク、長尺構造物など、自由に回転できないワークの場合、制約はリーチです。マニピュレータ(通常は単軸ポジショナと併用)を用いれば、ワークがブーム下で回転する間にトーチがシームに沿って移動できます。これは圧力容器やパイプスプール製造で標準的です。
組み合わせて使うのが一般的
実務では、溶接セルが「どれか1つ?」と問うことは稀で、「どの組み合わせ?」と問うのが普通です。重板金セルでは、単軸ポジショナで容器を回転させ、コラム&ブームマニピュレータでヘッドをシームに沿わせる組み合わせが典型的。ロボットジョブショップセルでは、ロードオーバーラップ用の2ステーションターンテーブルに、各面に2軸ポジショナを搭載し、1台のロボットが一方を溶接している間にオペレータがもう一方をリロードする構成もあります。各機械を「配向」「オーバーラップ」「リーチ」という機能で命名すれば、3つが共存してもレイアウト決定が明確になります。
自動化セルでは、これら3システムすべてがロボットPLCによって制御される協調運動軸となります。ロボット、電源、ポジショナの仕様と見積もりは、EVSTの溶接ロボットセル選定ガイドで一緒に提示されます。
コストと複雑さ、簡単に
概ね、単軸ポジショナが最もシンプルで低コスト。2ステーションターンテーブルは第2治具セットとインデックス機構が加わる。コラム&ブームマニピュレータは構造とリーチの関係で最も資本集約的になりがちです。しかし、真の比較は「目標スループットにおける良品溶接あたりのコスト」です。ロボット稼働率を倍増させるターンテーブルなら投資回収は早いが、年2回しか溶接しないワークのために巨大なマニピュレータを買えば採算が合わないかもしれません。ポジショナの詳細なROI分析については、EVSTの溶接ポジショナコストとROIガイドを参照してください。
EVSTのワークハンドリング製品群
成都に本社を置き、製造拠点を温嶺に持つEVSTは、単軸・2軸・3軸クラスの溶接ポジショナを、完全なロボット溶接セルの一部として、QJAR溶接ロボットおよび電源統合とともに提供しています。ポジショナはインデックスステーションやヘッド搭載構造と組み合わせ可能で、ワーク配向、ロードオーバーラップ、トーチリーチを、個別の機械としてではなく、特定のワークファミリに合わせて統合的にエンジニアリングできます。
EVSTのロボットおよび溶接自動化ラインは、IATF 16949自動車グレード品質認証を取得し、CE、SGS、TUVのサードパーティ認証も取得しています。最適解は通常組み合わせであるため、EVSTは最悪ケースのワークとスループット目標に対してハンドリング機器をサイジングし、単一機械を孤立して販売するのではなく、統合ソリューションとして提供します。
よくある質問
溶接ポジショナとターンテーブルの違いは?
溶接ポジショナはワークを回転・傾斜させて各シームをフラットに導き、配向の問題を解決します。ターンテーブル(インデックステーブル)はワークをロードステーションと溶接ステーション間で入れ替え、サイクルオーバーラップの問題を解決します。これらはよく組み合わされ、ターンテーブルの各面にポジショナを搭載することもあります。
溶接マニピュレータは何に使う?
溶接マニピュレータはワークではなくトーチを動かします。自由に回転できない大型容器、タンク、長尺構造物に最適。通常、ワークをブーム下で回転させる単軸ポジショナと組み合わせます。
ポジショナとマニピュレータ、どちらが必要?
ワークサイズで判断します。ワークを回転・傾斜してシームをフラットにできるならポジショナで十分、かつシンプルです。ワークが大きすぎて自由に配向できず、トーチがシームまで移動する必要があるなら、マニピュレータ(通常は単軸ポジショナ併用)が必要です。多くの重板金セルでは両方を使用します。
1つのセルでポジショナ、ターンテーブル、マニピュレータを併用できる?
はい、よくあります。それぞれが異なる制約(配向、ロードオーバーラップ、リーチ)を解決するため、セルで組み合わされることが多いです。自動化セルでは、ロボットコントローラの下で協調運動軸としてコミッショニングされます。
どのオプションが最大のスループット改善をもたらす?
ボトルネックによります。溶接作業者がアウトオブポジションで作業しているなら、ポジショナが最大の品質・速度改善をもたらします。ロボットがロード待ちなら、2ステーションターンテーブルが最大の稼働率改善をもたらします。ワークが大きすぎて配向できないなら、マニピュレータがイネーブリングマシンになります。まず制約を特定し、それを解消する機械を選びましょう。
次のステップへ
ポジショナクラスのエンジニアリング詳細については、溶接ポジショナガイドをお読みください。お客様のワークにEVSTポジショナをマッチングし見積もりを取得するには、ポジショナ選定ページをご覧ください。完全なロボット溶接セルについては、溶接ロボットガイドとセル選定ガイドをご参照ください。調達に関するご質問は、お問い合わせページからEVSTセールスへご連絡ください。
著者について:EVST編集チームは、自動化プロジェクトを評価するエンジニアとオペレーションリーダー向けに、産業用ロボティクスとインテリジェントマニュファクチャリングについて執筆しています。EVST(EVS TECH CO., LTD)は2018年成都設立、600件以上の自動化プロジェクトを納入、100ヶ国以上へ出荷実績。IATF 16949自動車グレード認証、およびQJAR、協働ロボット、SCARA、デルタ製品ファミリ全体でCE/SGS/TUVサードパーティ認証を取得しています。
産業用ロボット
- 人手不足ならコボットを労働力に追加しよう
- ロボット溶接が手作業溶接を凌駕する理由:産業界への主要メリット
- Beamex:先進的サイバーセキュリティでより安全なデジタル未来を切り拓く
- SEYMOUR TRI-21:精密ロボティクスがマイクロニードル組立を革命する
- ロボットがロボットを作る:産業オートメーションの未来
- Lexicon Tech Solutions、HowToRobot自動化でレーザー刻印を10倍高速化
- 2021年以降を形作る主要製造トレンド
- 精密カットのための適切なトリミングロボットソフトウェア選定
- NASA先端ロボティクスソフトウェア:宇宙探査の成功を支える技術
- プリエンジニアードロボットワークセル選定前の5つの重要評価ポイント
- ロボットのワークエンベロープ完全ガイド:定義、種類、製造現場でのメリット