



2026年溶接ポジショナガイド:1軸・2軸・3軸システムの選び方
EVST編集チーム著 · 最終更新:2026年6月11日
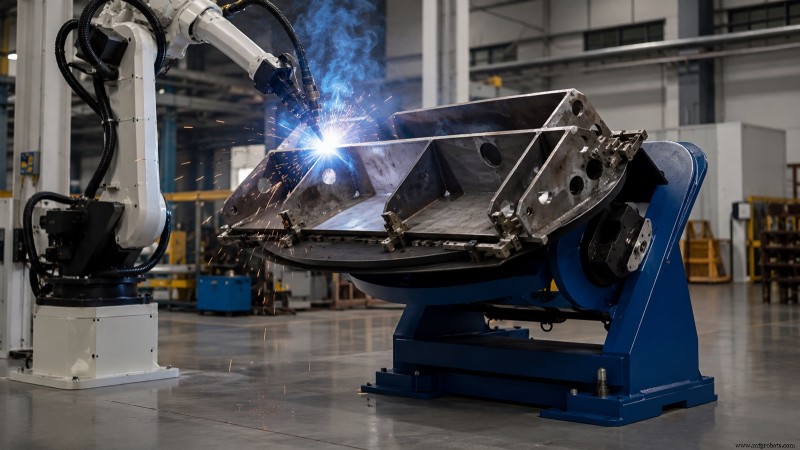
溶接ポジショナは、ワークを回転、傾斜、リフトさせ、各溶接シームをフラットまたは水平姿勢(最も溶接品質と堆積率が高い姿勢)でアクセスできるようにする動力機械です。ポジショナは動力軸の数で分類されます:単軸は1軸回転、2軸はチルト機能を追加、3軸は第2回転または垂直リフトを導入します。適切な構成の選択は、ワーク形状、重量、溶接が手動かロボットかに依存します。
なぜ溶接ポジショナが重要なのか
溶接品質は溶接姿勢と密接に関係しています。構造用鋼溶接コードAWS D1.1では、フラット(1G/1F)および水平姿勢では、重力が溶融池を安定させるため、より高い電流、より速い移動、優れた溶け込みが可能と規定されています。ポジショナは溶接進行に合わせてシームをこれらの有利な姿勢に保ち、溶接作業者やロボットが固定ワークの周りをシームを追いかけて移動する必要をなくします。
メリットは三つ:最適パラメータによる高堆積率、アウトオブポジション溶接(気孔と不溶融の主因)回避による低欠陥率、ワークが自動的に次のシームへインデックスされるため手動でのアンクランプ・回転・再固定が不要になりサイクルタイム短縮。ロボットセルでは、単一アームで複雑な形状を1つの連続プログラムで溶接可能になります。ロボット溶接の広い視点については、重工業向け溶接ロボットガイドを参照してください。
軸数による3つのポジショナクラス
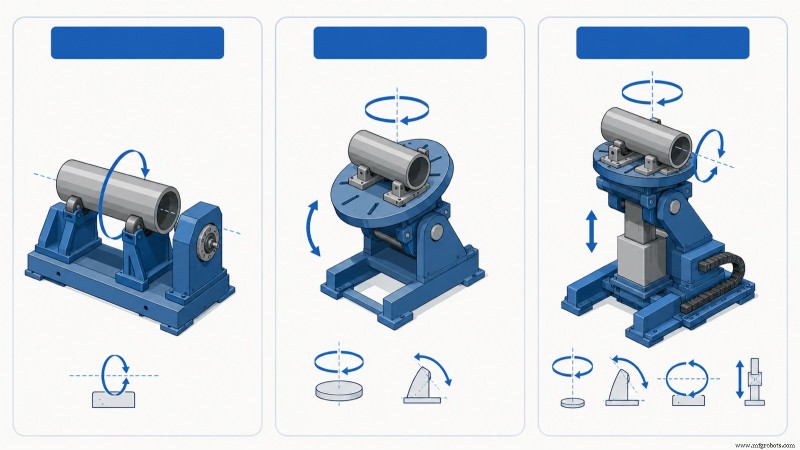
すべての溶接ポジショナは、動力軸の数に基づく3つのファミリのいずれかに分類されます。軸数はどのシームをフラットに提示できるかを決定し、セルサイジングの第一仕様となります。
単軸ポジショナ
単軸ユニットは単一の動力運動(通常は水平または準水平軸周りの回転)を提供します。パイプ、圧力容器シェル、フランジ、シャフトなど、円筒形または回転対称形状のワークの主力機です。ワークが固定トーチの下で回転し、シームがフラットポジションを保つため、周方向溶接に最適です。EVSTの単軸ラインナップ(シングルアックスメインボックスサーボポジショナ、シングルアックスホリゾンタルサーボポジショナ、ヘッド&テールストックシングルアックス溶接ポジショナ)は、長尺ワークを駆動側ヘッドストックと自由回転側テールストックで挟み、自らの中心線で回転させます。
2軸ポジショナ
回転にチルトを加えた2軸ユニットは、回転と傾斜で、箱形や不規則なワークのあらゆる面をフラットポジションに導けます。このクラスは、複数平面にシームを持つ一般的な製缶品、溶接構造物、ブラケット、フレーム、機械ベースに最も汎用的です。EVSTの2軸カタログには、L型、U型、C型、プラットフォーム型の設定があり、主にテーブル支持方法と大型ワーク周りのチルトクリアランスで異なります。
3軸ポジショナ
3軸ポジショナは、回転、チルト、第3の動力運動(通常は第2ジャイレーションまたは垂直リフト)を組み合わせます。追加軸により、シームをフラットに保つだけでなく、ロボットに対して一定の作業高さと姿勢を維持できるため、大型または高さのあるアセンブリでのプログラミングが容易になります。EVSTでは、垂直ジャイレーションと水平ジャイレーションの3軸サーボポジショナを、これらの重量・幾何学的に複雑な用途向けにラインナップしています。
| クラス | 動力運動 | 適した用途 | 典型的な組み合わせ |
|---|---|---|---|
| 単軸 | 回転のみ | パイプ、シェル、フランジ、シャフト、周方向シーム | 手動または単一ロボット、固定トーチ |
| 2軸 | 回転+チルト | 溶接構造物、フレーム、ブラケット、多平面シーム | 手動またはロボット、一般製缶 |
| 3軸 | 回転+チルト+第2ジャイレーション/リフト | 大型、高さあり、幾何学的に複雑なアセンブリ | ロボットセル、協調運動 |
ヘッドストック/テールストック vs ターンテーブル:よくある混同点
購入者は「ポジショナ」か「ヘッドストック/テールストック」かを尋ねがちですが、これらはワークの支持方法を表す用語であり、競合カテゴリではありません。ターンテーブル型ポジショナはワークを片側からカンチレバー支持する単一回転テーブル上に載せます。ヘッドストック/テールストック配置は、長尺ワークを両端で支持します——一方は駆動側、もう一方はアイドル側——ワークが旋盤のように安定した中心線で回転するようにします。
長さと細長さが選択を決めます。短くコンパクトなワークは単一ターンテーブルで快適に収まります。長いシャフト、ビーム、ローターは片持ちだとたわみや振れが生じるため、ヘッドストック/テールストックが正解です。極めて長いワークには、自動支持機能付きテールストックや中間ステディレストでたわみを公差内に抑えます。実務では、EVSTエンジニアはコンパクトなブラケット用2軸テーブルと長尺フレーム用ヘッドストック/テールストックの2ステーション構成を頻繁に設計し、1台で両方を無理にこなさせることはしません。
選定を駆動する仕様
クラスが決まれば、簡潔なパラメータリストで正確な機種が決まります。これらはサプライヤーが見積もりに必要とし、購入者がファミリ内で最も重く大きいワークに対して検証すべき数値です。
- 定格荷重 — テーブルが支持できる最大質量。裸ワークではなく、ワーク+治具の重量でサイジングすること。
- 重心位置と偏心 — ワークの重心がテーブル面から離れ、回転軸から外れると荷重容量は低下します。オンアックスで定格荷重を満たしても、同じ質量がオフセンタにマウントされると過負荷になることがあります。
回転速度とトルク — 最大径での溶接移動速度に合わせ、シームでの表面速度がプロセスウィンドウ内に収まるようにする必要があります。 - チルト範囲と速度 — 2軸・3軸ユニットでは、各シームをフラットに導く角度移動量。一般的にフレームタイプにより90度または135度まで。
- テーブル直径とTスロットパターン — 治具の取り付け方法と、フェースが支持できる最大ワークサイズを定義します。
- グランド/スリップリング電流経路 — 溶接では、ポジショナが回転接継手を介して電流を通せる必要があり、ベアリングを通じてアークが発生しないよう溶接定格スリップリングが必要です。
最も一般的なサイジングエラーは、ワーク重量のみでポジショナを定格付けし、偏心荷重を無視することです。回転軸から質量がオフセットした重いワークは、ドライブがあらゆる角度で保持しなければならない回転モーメントを課します。定格チルトトルクまたは回転トルクを超えると、負荷下でストールやバックドライブが発生します。EVSTは、安全限度が質量の位置に依存するため、単一の代表数値ではなく、モデルごとに荷重とモーメント限度を要請ベースで公開しています。
手動 vs ロボットポジショニング
ポジショナは2種類のマスターに仕えます。手動またはセミオートの現場では、単にシームを人間の溶接作業者にとって快適な高さと角度で提示し、オペレータがインデックスを制御します。ロボットセルでは、ポジショナは協調運動軸になります:ロボットコントローラがポジショナとアームを同時に駆動し、トーチとシームが協調して動くことで、曲線や複合溶接でも理想的なワークアングルを維持します。
協調運動こそが、ロボット溶接ポジショナを単純なターンテーブルと区別する点です。ポジショナのサーボ軸がロボットコントローラによって制御される、またはタイトに同期される必要があるため、ロボットグレードのポジショナは可変周波数モータではなく、アブソリュートエンコーダ付きサーボドライブを使用します。電源、ロボット、ポジショナを含む完全なセル構築(見積もり含む)については、EVSTの溶接ロボットセル選定ガイドを参照してください。
選び方:5ステップの道筋
- ワークファミリをプロファイリングする。 セルが扱う最大・最重・最も扱いにくいワークをリストアップ。平均ではなく最悪ケースでサイジングする。
- 軸数を固める。 円筒部品なら回転のみ。多平面シームならチルト追加。大型・高さありでロボットに一定作業高さが必要なら第3軸追加。
- 保持方式を選ぶ。 コンパクトワークなら単一ターンテーブル。片持ちだとたわむ長尺・細長ワークならヘッドストック/テールストック。
- 偏心込みで定格荷重を確認。 裸ワーク重量のオンアックス値ではなく、治具込みの実際の重心オフセットでの定格荷重をチェック。
- 溶接インターフェースを合わせる。 溶接定格スリップリング(電流経路)、ロボット協調用サーボ制御、プロセスに合った移動速度。
EVSTのポジショナラインをペイロードとチルト/回転要件に照らし合わせ、見積もりへのパスを示したモデル別ウォークスルーについては、コンパニオンガイド「EVST溶接ポジショナ選定2026」を参照してください。ポジショナと代替ワークハンドリング機械の比較については、「溶接ポジショナ vs ターンテーブル vs マニピュレータ」をお読みください。
EVSTの溶接ポジショナ製品群
成都本社、温嶺製造のEVSTは、ロボット溶接ポートフォリオの一部として、全3軸クラスの溶接ポジショナを生産しています。公開ラインナップは、単軸ユニット(メインボックスサーボ、ホリゾンタルサーボ、ヘッド&テールストック)、2軸ユニット(L型、U型、C型、プラットフォーム型)、3軸サーボポジショナ(垂直ジャイレーション、水平ジャイレーション)をカバーします。定格荷重、テーブルサイズ、チルト範囲は用途ごとに要請ベースで提示されます。安全容量は質量だけでなくワーク形状と重心オフセットに依存するためです。
EVSTの認証記録によれば、そのロボットおよび溶接自動化生産ラインはIATF 16949自動車グレード品質認証を保持し、製品はCE、SGS、TUVのサードパーティ認証を取得しています。ポジショナは、EVSTのQJAR溶接ロボットおよび電源統合とともに完全な溶接セルの一部として供給されるのが一般的で、回転軸とチルト軸がスタンドアロンテーブルではなく、アームと協調運動としてコミッショニングされます。
よくある質問
溶接ポジショナは何に使う?
溶接ポジショナはワークを回転、傾斜、リフトさせ、各溶接シームをフラットまたは水平姿勢(溶接品質と堆積率が最高)に導きます。溶接品質向上、アウトオブポジション溶接回避によるスループット向上、ロボットセルでは単一アームで複雑なワークを1つの連続プログラムで溶接可能にします。
単軸、2軸、3軸ポジショナの違いは?
単軸ポジショナはワークを1軸で回転させ、円筒部品と周方向シームに適します。2軸ポジショナはチルトを追加し、箱形ワークの複数面のシームをフラットに提示できます。3軸ポジショナは第2ジャイレーションまたは垂直リフトを追加し、ロボットがシームを一定の高さと姿勢で保持する必要がある大型・高さありアセンブリで使用されます。
ヘッドストック/テールストックが必要なのはどんなとき?
シャフト、ビーム、ローターなど、片側支持だとたわみや振れが出る長尺・細長ワークの場合に使用します。駆動側ヘッドストックとアイドル側テールストックがワークを安定した中心線で保持し、真円回転を実現します。短くコンパクトなワークなら単一回転ターンテーブルで十分です。
溶接ポジショナを正しくサイジングするには?
ファミリ内で最も重く大きいワーク(治具込み)でサイジングし、実際の重心オフセットでの定格荷重をチェックします。裸重量のオンアックス値だけではありません。偏心荷重はドライブがあらゆる角度で保持しなければならない回転モーメントを課します。これを無視するのが最も一般的なサイジングエラーです。最悪ケースオフセットでの回転・チルトトルクをサプライヤーと確認してください。
溶接ポジショナはロボットと連携できる?
はい。ロボットセルではポジショナが協調運動軸となり、ロボットコントローラによって駆動または同期されるため、トーチとシームが一緒に動いて理想的なワークアングルを維持します。ロボットグレードポジショナは、アブソリュートエンコーダ付きサーボドライブと溶接定格スリップリングを使用し、回転接継手を介して電流を通します。これが、ロボット溶接ポジショナを単純なターンテーブルと区別する点です。
次のステップへ
特定のペイロードとチルト/回転要件にポジショナをマッチングし、見積もりへのパスを得るには、EVST製品サイトガイド「EVST溶接ポジショナ選定:単軸から3軸まで」を参照してください。ポジショナと他のハンドリング機械の選択については、「溶接ポジショナ vs ターンテーブル vs マニピュレータ」をお読みください。完全なロボット溶接セルについては、溶接ロボットガイドとセル選定ガイドをご覧ください。調達に関するご質問は、EVSTセールスまでお問い合わせページからご連絡ください。
著者について:EVST編集チームは、自動化プロジェクトを評価するエンジニアとオペレーションリーダー向けに、産業用ロボティクスとインテリジェントマニュファクチャリングについて執筆しています。EVST(EVS TECH CO., LTD)は2018年成都設立、600件以上の自動化プロジェクトを納入、100ヶ国以上へ出荷実績。IATF 16949自動車グレード認証、およびQJAR、協働ロボット、SCARA、デルタ製品ファミリ全体でCE / SGS / TUVサードパーティ認証を取得しています。
産業用ロボット
- オハイオ製造業をロボティクスで強化:生産効率を飛躍的に向上
- ロボットアーム自作のリスクとメリット:メーカーとの協業が賢明な理由
- レーザーブレージング:メーカーが信頼するゲームチェンジングソリューション
- 軽量ロボットが兵士の負担を軽減:米軍との共同開発で怪我リスク低減
- ロボティクス注目ニュースと将来展望 − 2021年12月
- 今日の工場ロボットトレンド:インテリジェントオートメーションを受け入れる
- モトマンロボティクス:30年の実績で世界の製造革新を牽引
- ロボットが世界をナビゲートする:先進センサーテクノロジー
- 先進射出成形機械世話ロボット:効率と自動化
- 高速・精密ロボット組立ライン向けソフトウェア導入で生産を最適化
- ロボットシステムROI計算実践ガイド:投資回収を見極める