



4Dイメージングレーダーチップセット、次世代自動車センサ向けに精密物体識別を実現
レーダーが熱い注目を集めています。物体識別/分類とより高い緯度(垂直)分解能を約束する進歩により、従来レーダーでは不可能だった機能が実現されつつあります。これらの新技術により、レーダーは高度自動運転車を開発する完成車メーカーとTier 1サプライヤーの間で、最も求められるセンサとして台頭しています。
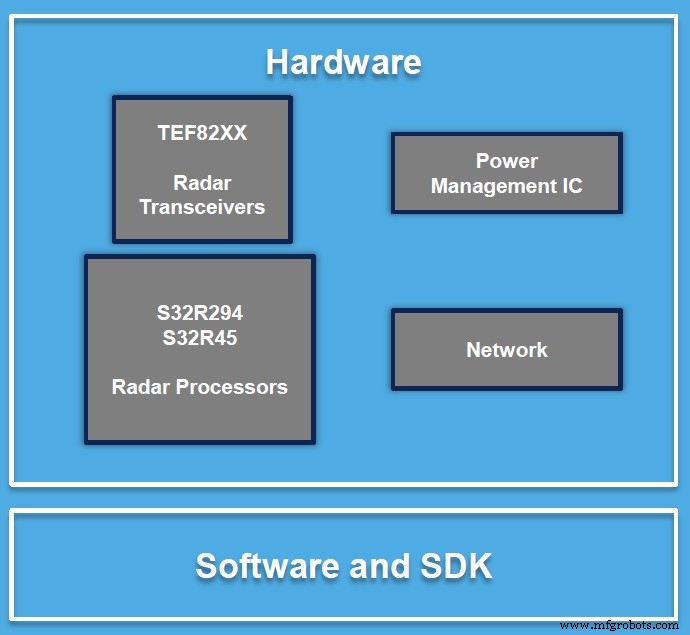
レーダーシステムソリューション (出典: NXP)
自動車業界の高い期待に応えるべく、NXPセミコンダクターズは、同社のS32R45レーダープロセッサと、TEF82xxと呼ばれる新しい77 GHzトランシーバで構成される新しいレーダーセンサチップセットのサンプル出荷を開始したと発表しました。
5年前に「Dolphin」と呼ばれる最初のレーダーチップでRF CMOSレーダーを切り開いたNXPは、自動車レーダーソリューションの主要サプライヤーであり続けています。
「NXPの4Dイメージングセンサは、距離と速度だけでなく、『仰角、方向、到来角』を測定し、より高い分解能で物体を識別できます」と、ラジオ周波数処理担当エグゼクティブバイスプレジデント兼ジェネラルマネージャーのTorsten Lehmann氏はEE Timesのインタビューで説明します。水平面だけでなく垂直面も理解できる4Dイメージングレーダーがあれば、車両は物体の「下をくぐる」か「上を越える」かを判断できるとLehmann氏は言います。
「高速道路を時速80 kmで走行中、後方から時速200 kmで小さく反射率の低いオートバイが接近するシーンを想像してください」と同氏。カメラやLiDARとは異なり、これらの改良型レーダーは最初は遠くにあるオートバイを識別し、2つの物体が異なる速度で移動していることを認識できるとLehmann氏は説明します。
(出典: NXP)
これまでレーダーだけが300 m超の距離で、高速移動物体を認識できるセンサでした。カメラもLiDARも、その距離と速度を同時に扱うことはできません。
より高解像度のイメージングレーダーの出現により、NXPを含む多くのレーダーサプライヤーが、レーダーを「最悪の気象と照明条件下で機能する唯一の高速センサ」として位置づけようとしています。
拡張性
4Dイメージングレーダーを語るのはNXPだけではありません。Continentalは2020年9月、Xilinx FPGAを用いて自動車業界初の量産対応4Dイメージングレーダーを展開すると発表し、2021年に乗用車への搭載を予定しています。
77 GHz RF CMOSトランシーバの量産経験とS32R45レーダープロセッサを持つNXPは、汎用FPGA実装と比較して、同社の4Dイメージングレーダーチップセットがコストと電力効率を大幅に改善できると主張します。ただし、コスト/電力削減の程度については言及を避けました。
VSI Labs創業者兼社長Phil Magney氏は「数年前からこの分野を注視しています。皮肉なことに、最初に聞いたのは数年前のNXPプレゼンテーションでした。当時は、新しいレーダーが点群を生成できるため、LiDARの潜在的競合として提示されていました。」と語ります。
显然、NXPは長期にわたり4Dイメージングレーダーの立ち上げを計画してきました。
しかしNXPのアピールポイントはシフトしています。点群生成能力をアピールするだけでなく、新しいレーダーソリューションスイートが提供する「拡張性」を強調するようになりました。
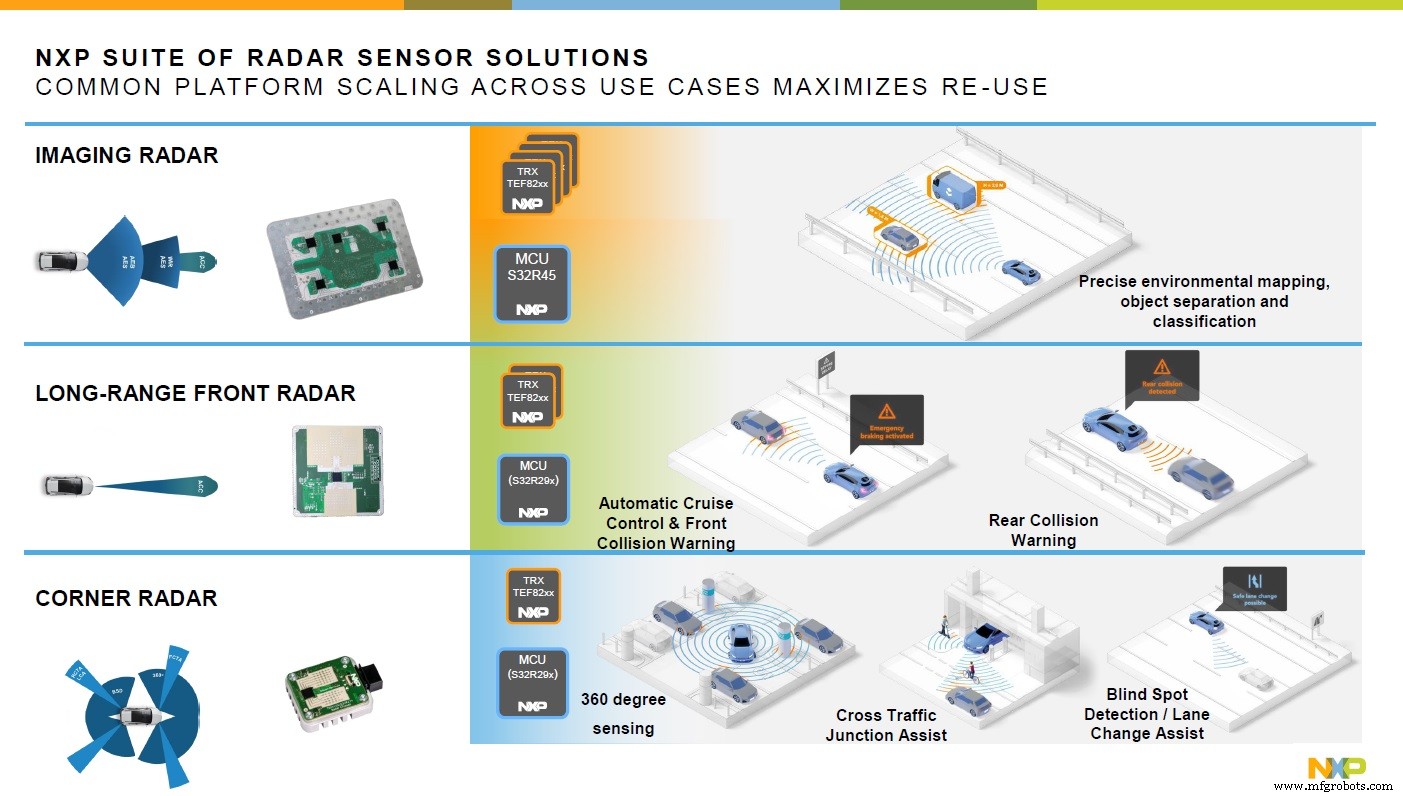
NXPは今、「コーナーレーダー、長距離フロントレーダー、イメージングレーダーまで、さまざまなユースケースにスケールする共通プラットフォーム」を謳っています。これは、盲点検知と自動緊急ブレーキ機能でより高い性能を求める新車評価プログラム(NCAP)要件をクリアする技術を探す業界にとって重要です。NCAPは推奨センサ技術を指定しませんが、NCAP要件を満たすべくプレッシャーを受ける完成車メーカーは、コーナーとフロントで物体を検知できるより優れたレーダー技術を求めているとLehmann氏は説明します。
クリックで全体表示
(出典: NXP)
レベル1~2車両の盲点検知とレーンキープアシストには、NXPの単一TEF82xxトランシーバとS32R45レーダープロセッサの組み合わせで対応可能です。アダプティブクルーズコントロールと前後衝突警告をL2~L3車に追加するには、1つではなく2つのトランシーバが必要です。L4~L5自動運転車で要求される物体分離と分類には、4つのカスケード接続トランシーバと1つのレーダープロセッサを組み合わせます。
鍵は、より高い自動化への移行過程で、多様なブランドとモデルに対応しなければならない完成車メーカーが、ソフトウェアとハードウェアを再利用できる単一プラットフォームを使える点です。
4Dイメージングレーダーへの移行
しかし、自動車レーダーの進化はマーケティング用語で混乱しています。
従来レーダー(いわゆる2D)はイメージングレーダーへと移行しました。「イメージングレーダーは本質的にアレイを作り、測定密度を劇的に高めます」とMagney氏は説明します。「従来の2Dレーダーは粗く、物体あたり単一ポイントしか生成しません。しかしイメージングレーダーなら多くのポイントを生成し、追跡対象をより良く理解できます。」まとめると、「イメージングレーダーは垂直分解能を生み出し、従来レーダーは単一平面で動作します。」
では、3Dと4Dイメージングレーダーはどう違うのでしょうか。
「時間が第4次元として使われていると思います。いくつかの他社でもそう聞きますし、それが彼らの使い方です」とMagney氏は指摘します。しかし同氏は付け加えます。「正直、4Dはマーケティング的誇大表現以上のものではないと思います。なぜなら時間要素はドップラーから導かれるからです。そうなら従来2Dも3Dと呼べることになります。」
つまり、時間要素はレーダーが提供するものにとって常にクリティカルでした。同じ質問をNXPのLehmann氏に尋ねると、4Dイメージングセンサの第4要素は「横方向分解能」だと答えました。4Dイメージングレーダーは環境をより良く把握し、車両が物体の下をくぐれるか上を越えられるかを判断します。
緯度(垂直)分解能
「より高い緯度分解能」はより高い垂直分解能を意味するとMagney氏は指摘します。「これは単独で、より重要な機能の一つです。」
この議論はJoshua Brown事件を想起させます。2016年5月、フロリダ州USハイウェイ27Aで、Brown氏のTesla Model Sが進路を横切るトレーラーと衝突し、ドライバーが死亡しました。カメラと従来2Dレーダーを搭載したTeslaは、巨大トレーラーの下をくぐれると判断し、真っ直ぐ突っ込んだと広く報じられています。
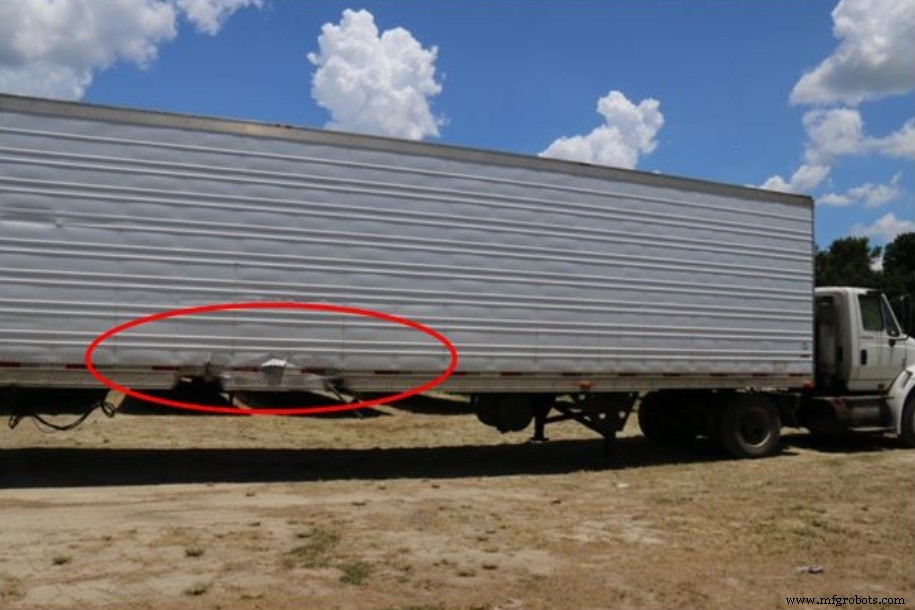
写真はセミトレーラー右側面。赤楕円内がJoshua Brown氏のTesla S衝突損傷箇所 (出典: 米国家運輸安全委員会)
4Dイメージングセンサなら、このような死亡事故を防げたでしょうか? Magney氏は「はい、このタイプのレーダーは従来レーダー由来の誤検知を起こしにくく、Tesla事故を許さなかったでしょう。」と答えます。
高性能トランシーバとレーダー処理
NXPの新TEF82xx(75 mm × 75 mm)は、40 nmプロセス技術ベースの第2世代RF CMOSで構築されています。同社によれば、前世代比でRF性能が2倍になり、センシングが強化されるとのことです。
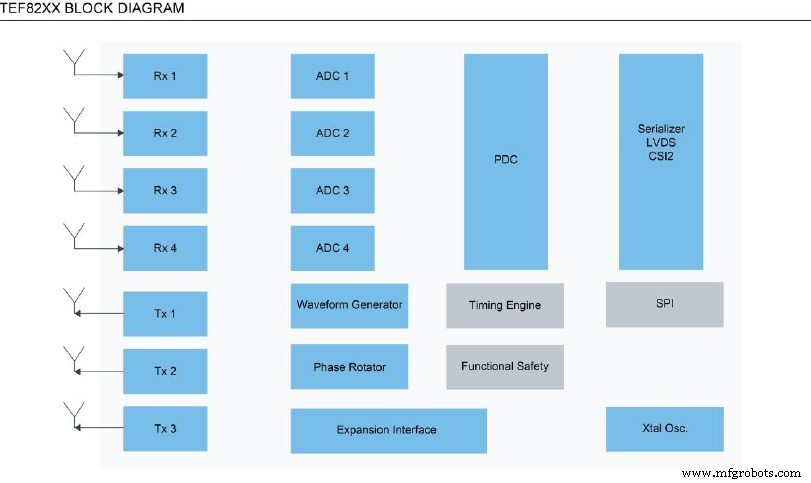
新トランシーバチップは、ターゲット周辺で4倍の位相ノイズ低減を実現し、より良い物体分離を可能にします。ビームステアリング用の6ビット位相回転器と高度な変調MIMOサポートを搭載します。
NXPの新S32R45レーダーは16 nm FinFETプロセスで構築されます。L4~L5車向けに「精密な環境マッピングと強化されたシーン理解」のため、最大4倍のカスケードトランシーバサポートを提供すると同社は主張します。
クリックで全体表示
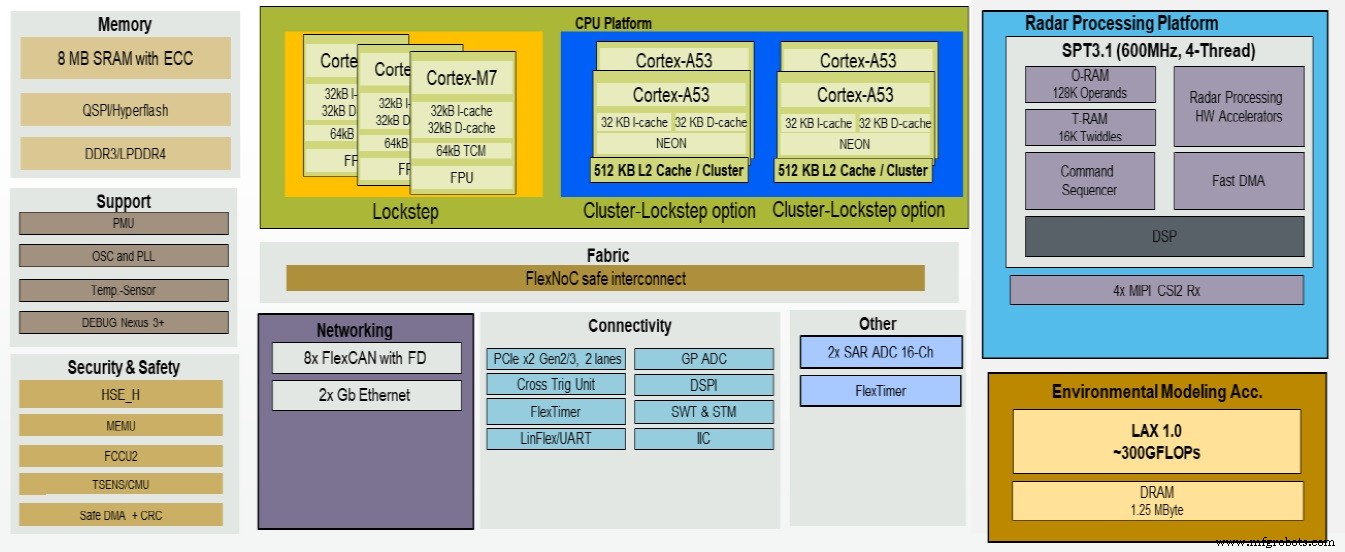
S32R45ブロック図 (出典: NXP)
S32R45が新しいレーダーアクセラレーションを実現できる点は重要です。具体的には、「線形代数レーダーアクセラレータ」を新たに搭載し、ARM Cortex-A53コア比で最大64倍の性能を提供するとNXPは述べます。これは「超解像到来方向(DoA)アルゴリズムと真のMIMO動作を、悪天候下でも実行可能にする」とNXPは主張します。
再燃する議論: LiDAR vs レーダー
NXPは新4Dイメージングレーダーが1度未満の角度分解能を提供すると主張します。ではLiDARとどう比較されるのでしょうか。
Lehmann氏は「Waymoが使うような機械回転型の高性能LiDARなら、0.1°や0.5°未満の角度分解能で、はるかに粒度の高い点群を生成できます」と述べます。しかし、そうしたLiDARは「大型で数千ドルコストがかかります。」
Magney氏は「TeslaがModel 3プラットフォームでイメージングレーダー採用を検討しているという噂があり、それはLiDAR不使用への良い回答になるでしょう。イメージングレーダーは点群を生成します。LiDARより解像度は低いものの、従来レーダーからは劇的な改善です。」と観測します。System Plus Consultingの分解調査で、TeslaがContinentalの2Dレーダーを使用していたことがEE Timesで報じられています。
しかしMagney氏によると、Teslaはより長いレンジを求めてContinentalからBoschに切り替えたとのこと。これらは両方とも従来レーダーの制限を持つ2Dレーダーです。「私見ですが、Teslaがイメージングレーダーに移行するのは賢明です。イメージングレーダーは点群を生成します。LiDARより解像度は低くても、従来レーダーからは巨大な改善です。」とMagney氏。
総括すると、Magney氏は「LiDARをバスの下に突き落とすつもりはまだありません。」と強調します。
同氏の見解では、LiDARは現在でもレーダーに大きなアドバンテージを持ち、新レーダーでそのギャップが縮まりつつあってもです。「LiDARの鍵となる用途の一つは、ベースマップに対する相対的ローカライゼーション実行能力です。これは都市型ロボタクシーとシャトルに不可欠で、このタスクでLiDARを置き換えるのは難しいと思います。」
Magney氏は結論づけます。「4Dレーダーが登場してもLiDARは消えません。LiDARを置き換えるというより、新レーダーが従来レーダーの制限のいくつかを克服すると言うべきでしょう。」
提供時期
NXPの新レーダーチップセットは本日サンプル出荷中で、2021年に量産予定です。コーナーレーダー、フロントレーダー、4Dイメージングレーダーは2021年下半期までに順次リリースされ、すべて第2四半期以降に利用可能になるとLehmann氏。価格についてはコメントを控えました。
>> この記事は元々姉妹サイトEE Timesで公開されました。
埋め込み
- Apacer、「Apacer for Industrial」製品ID発表 – IoT、AI、5Gソリューションの信頼性向上へ
- Microchip、コンパクトPolarFire FPGAソリューション発表 – 超高解像度4Kビデオ&イメージング向け
- Kymati:産業とモビリティ向け精密レーダーソリューションのパイオニア
- Arbe、自動車グレード初の30 fps 4Dイメージングレーダープロセッサを発表
- Imec、世界初のスパイキングニューラルネットワークレーダーチップを発表:消費電力100分の1、レイテンシ10分の1を実現
- PicoCoreMX8MM:NXP i.MX 8M Mini搭載の超コンパクトARMモジュール
- congatec、NXP i.MX 8M Mini搭載SMARC 2.0モジュール発表
- Mini-CircuitsとVayyar、4Dミリ波イメージング開発キット「VTRIG-74」を発表
- C# クラスとオブジェクト:堅牢な OOP の基礎
- Javaシングルトンパターン完全解説:安全な実装と活用法
- Javaオブジェクト直列化: オブジェクトの持続化と復元(Serializable/transient/ObjectOutputStream)