



LiDARをADASに統合し歩行者安全性を強化
今日アメリカで販売されている新車のほとんどには、歩行者自動緊急ブレーキ(PAEB)を標準またはオプション機能として装備した先進運転支援システム(ADAS)が搭載されています。最新鋭のADASが高速道路と高速走行を改善した一方で、歩行者と自転車利用者との衝突緩和という基本的ニーズは、ほとんど対応されていません。
全米高速道路交通安全局(NHTSA)によると、毎年6000人以上の歩行者がアメリカで交通関連事故で死亡しています。高速道路安全協会の報告では、これらの死亡事故の75%が夜間に発生しています。カメラとレーダー技術ベースのADASを活用しても、この課題への対処は不十分であることが証明されています。NHTSAと全米自動車協会(AAA)による独立テストでは、PAEBシステムが暗い条件下で歩行者を保護することに頻繁に失敗することが明らかになりました。
暗い条件下でのPAEBテスト

PAEBシステムは、暗い条件下での性能向上により、年間数千人の命を救える可能性があります。2009年から2018年にかけて、歩行者死亡者は53%増加しました。この増加の90%は夜間の衝突によるものだと、高速道路安全保険協会(IIHS)と高速道路安全協会の報告で指摘されています。NHTSAは2018年、米国での6,283人の歩行者衝突死亡者の76%が暗い条件下で発生したと報告しています。
AAAとNHTSAの評価では、PAEB機能が夜間の衝突回避に頻繁に失敗することが示されています。AAA報告書は「歩行者検知システムの低照度条件下での性能に関する公開情報はほとんどない。車両/歩行者衝突統計に基づけば、この環境は特に評価が重要だ」と述べています。さらに、「このパラメータは非常に挑戦的だが、多くの自然環境で照明が不足していることを考えれば、合理的なテストシナリオだ」と加えています。「PAEBの暗い条件下でのテストは、その空白を埋めるものだ」としています。
AAAは4台の車両テストで、暗い条件下で道路を横断する歩行者に対して、どの車両もドライバーに警告せず、自動減速もしなかったことを発見しました。これらの結果に基づき、AAAは「ドライバーは夜間運転や視界不良環境での現在の歩行者検知システムからの支援に頼ってはならない」と助言しています。分析を締めくくるにあたり、AAA報告書は「各テスト車両のオーナーズマニュアルには、統合歩行者検知システムが夜間や雨、雪、霰、霧などの悪天候で歩行者を識別できない可能性があると記載されているが…夜間条件下での歩行者検知システムからの支援が有益であり、おそらく最も必要とされる時期であることは疑いようがない」としています。
しかし、NHTSAの新車評価プログラム(NCAP)、欧州新車評価プログラム(Euro NCAP)、IIHSが採用する現在のプロトコルを調べると、夜間条件下での性能が車両安全評価とアワードの基準としてテストされることは稀です。
Velodyne LiDAR(カリフォルニア州サンノゼ)は、評価機関がPAEBテストプロトコルに暗い条件下でのシナリオを含めることを提案しています。このアプローチを取ることで、PAEB機能を備えた車両の消費者が自車の性能限界を理解し、自動車メーカーが年間数千人の命を救えるADAS機能の改善を促進できます。より正確には、これらのテストは環境照度1ルクス未満、テスト車両のロービームヘッドライト使用、街灯なしで実施すべきです。
LiDARとカメラ/レーダーPAEBシステムの比較
LiDARベースのPAEBソリューションは、カメラとレーダーの組み合わせに比べて固有の強みを持っています。
カメラは非常に高い分解能を持つ可能性がありますが、通常、物体の車両からの距離を計算するために複数のモジュールと追加処理を必要とします。また、人間の目と同様に、カメラは暗い条件下では比較的性能が劣ります。2018年運輸省(DOT)報告書は、「ビジョンベースシステムは[レーダーベースシステムより]定止した人を検知しやすいが、明るい環境での昼間動作に限定される」と述べています。
カメラと比較して、DOT報告書はレーダーが夜間でもよく機能し、距離測定を提供できることを指摘しています。しかしレーダーは、物体の正確な位置を知覚したり、互いに近い複数の物体を区別したりするのに十分な高分解能を持っていません。レーダーは定止または低速移動物体の検知にも失敗する可能性があります。これらの欠点の結果、カメラとレーダーベースのPAEB機能は夜間条件下での歩行者保護に苦戦しています。
熱画像は、PAEBアプリケーションでのカメラとレーダーの潜在的補完として時折提案されてきました。しかし、この技術には独自の弱点があり、現在のカメラとレーダーシステムの弱点を適切に解決するものではありません。光学カメラと同様に、車両システムの熱センサーデータによる物体検出能力は、センサーが物体と周囲のコントラストを正しく知覚・伝送する能力に依存します。その結果、両センシングモダリティは背景に溶け込む物体を見逃す可能性があります。熱画像の場合、これはカメラでの類似色や光学的錯覚ではなく、類似の熱特性の融合によるものです。
対照的に、LiDARはカメラ、レーダー、熱センサーのこれらの特徴的欠点のいずれにも悩まされません。LiDARは独自の光源として機能するため、暗闇でも日中でも良好に動作します。また、シーン内の複数オブジェクトを追跡しながら、正確なリアルタイムフリースペース検出に十分な高分解能で、迅速かつ正確な測定データを提供します。
現在利用可能な手頃なLiDARベースPAEBソリューションは、すべての照明条件下で性能を大幅に改善します。これは、規制・テスト機関がダークテストを評価プロトコルに追加すれば確認されるでしょう。
LiDARベースPAEBシステムとカメラ/レーダー技術のテスト比較
容易に入手可能な技術を実装することで夜間PAEB性能の改善が達成可能であることを実証するため、Velodyneは自社のLiDARベースPAEBシステムを、カメラとレーダーを中心とした高評価PAEBシステムと比較テストしました。テストは、ドライバー制御速度で30mphを目標に直線トラック上で、日没1時間後、環境照度1ルクス未満で実施されました。
2台のテスト車両は試行中、ロービームヘッドライトを点灯していました。テストで使用された定止した子供と大人の歩行者ダミーターゲットは、IIHSやEuro NCAPなどの組織が定める現在のテストプロトコルと互換性があります。
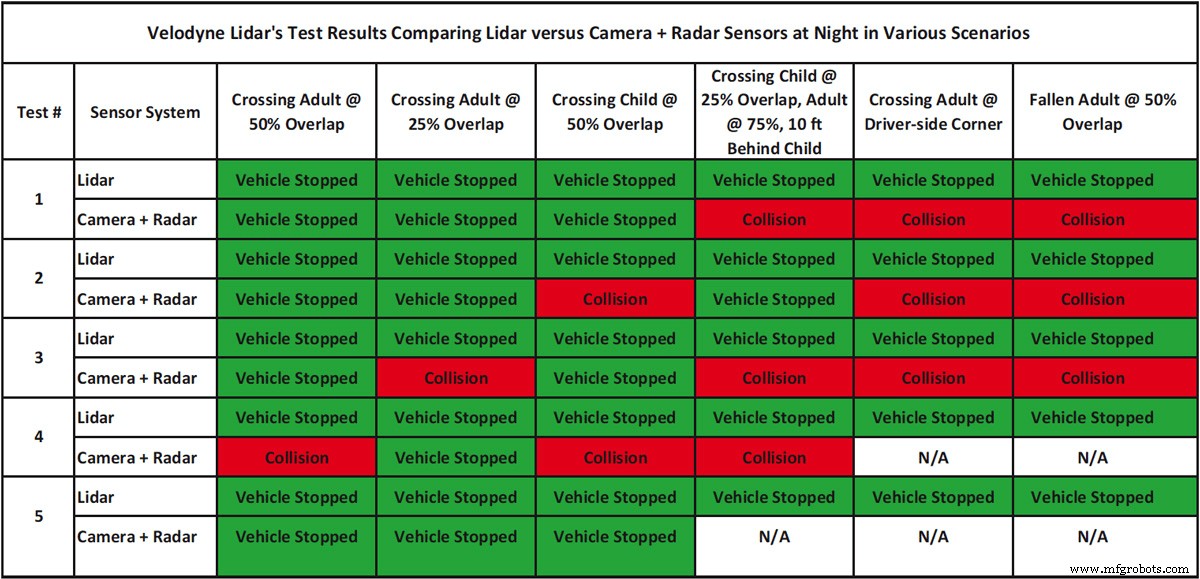
評価されたシナリオには以下が含まれます:
横断する大人、50%オーバーラップ(テスト車両幅の中心)
横断する大人、25%オーバーラップ
横断する子供、50%オーバーラップ
横断する子供25%オーバーラップ、大人75%オーバーラップ、子供の後方10フィート
横断する大人、ドライバー側コーナー
倒れた大人、50%オーバーラップ
Velodyneは各シナリオで両車両を5回テストし、または車両がターゲットと3回衝突するまでテストし、ターゲットと車両への損傷を最小限に抑えました。
夜間テストの結果は、カメラとレーダーベースの
PAEBシステムが暗い条件下で頻繁に失敗するというAAAとNHTSAの調査結果を支持しています。テストでは、子供、複数の歩行者、車両コーナーの大人、車両前方に倒れた大人が関わるシナリオで、特に失敗率が高いことがわかりました。
対照的に、VelodyneのVelarray H800センサーとVella™ソフトウェアを搭載したLiDARベースPAEBシステムは、テストされたすべてのシナリオで5回中5回、衝突を回避するために間に合うように停止しました。これらのハードウェアとソフトウェアコンポーネントは、ISO-26262標準で定義される自動車機能安全要件への準拠を開発中です。VellaとVelarrayを組み合わせたVelodyneのPAEBソリューションは、都市部、郊外、高速道路での時速80mphまでの走行向けに設計されています。
結論
暗い夜間条件が歩行者にとって危険であることが示されているため、Velodyneは車両評価機関にPAEBテストを環境照度1ルクス未満の条件を含むよう拡大することを提案します。AAAとNHTSAによるテストは、夜間性能が現在のPAEBシステムにおける主要な改善機会であることを示しています。テストはLiDARベースソリューションが効果的で実装準備ができていることを示しています。
この記事は、Velodyne LiDAR(カリフォルニア州サンノゼ)の創業者兼取締役会議長、David Hallによって執筆されました。詳細については、Hall氏(メールアドレスはスパムボットから保護されています。表示にはJavaScriptが必要です)またはこちらをご覧ください。
センサー
- 信頼性の卓越性:より安全で収益性の高い運営への鍵
- より安全な未来を築く:スマート食品安全ソリューションの推進
- 作業者と技術者のための包括的安全プロトコルを開発する
- CNC旋盤オペレーターのための安全ガイドライン:職場での必須ルール
- 重機移動時の必須安全ヒント:事故防止と集中力維持
- フォークリフト操作の必須安全ガイドライン
- 重機輸送の必須安全5原則:事故リスクを最小化する準備と実践
- 天井クレーン作業の安全性を確保する3つの必須ポイント
- クレーンチェーンホイストの安全メンテナンス:現場で実践すべき3つの重要ポイント
- 洋上リグ作業員の安全を守る7つの必須ガイドライン
- 産業現場で実践すべきトップ9の実証済み安全プラクティス