



コンベア速度の計算:生産効率向上のための実践ガイド
コンベアシステムの速度は、そのアプリケーションに大きく依存します。人の歩行速度程度で動くコンベアもあれば、高速ボトリングラインのように非常に高速を要する用途もあります。
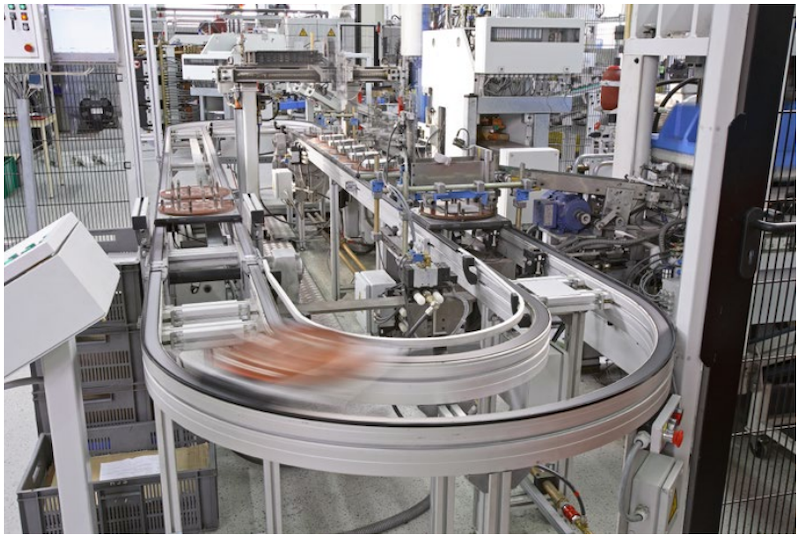
一般的に、生産現場で使用されるベルトまたはチェーンコンベアには、連続動作型とシャトル型の2タイプがあります。
両タイプとも、マシン速度やその他の要因によってコンベア速度が決まります。トラックコンベアシステムも、連続コンベアまたはシャトルコンベアとして使用可能で、典型的なベルト・チェーンコンベアと同じ課題を抱えます。コンベア速度の計算方法に入る前に、まずコンベアの種類を見て、なぜシステム速度を知る必要があるかを理解しましょう。
搬送システムの概要
連続動作型、シャトル型、サーボ駆動型のいくつかのコンベアタイプを確認します。
連続動作コンベア
このタイプは、ボトリングラインや食品生産で典型的に見られます。製品製造を止めると弊害が生じるあらゆる工場で、連続動作生産が見られます。製品はプロセスマシン間を止まることなく搬送されます。このコンベアスタイルは通常非常に高速で、処理を行うマシンの速度のみによって制限されます。
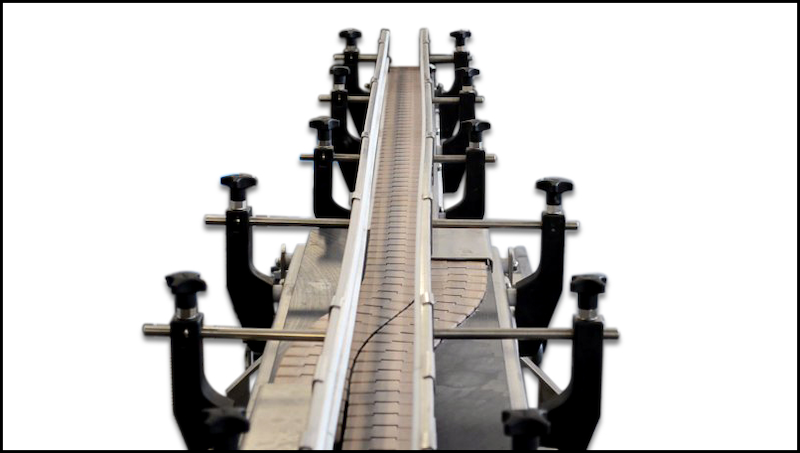
シャトルコンベア
シャトルコンベアは通常、低摩擦の連続走行ベルトまたはチェーンで構成されます。パーツや製品をクランプするシャトルがベルト/チェーン上を移動し、シャトルが停止するときにスリップします。シャトルはマシンプロセスからマシンプロセスへ移動し、各マシン(ステーションまたはセル)で停止して加工されます。このコンベアスタイルの速度は、通常、ライン全体のタクトタイムまたは最速プロセスによって決まります。
サーボ駆動コンベア
サーボ駆動コンベアは、必要に応じて起動・停止し、精密な位置へ移動します。インデックステーブルに似ています。サーボモーターがコンベアを駆動するため、速度は製品の重量と安定性によってのみ制限されます。液体を移送する場合、製品が攪乱されないよう加減速値を調整する必要があります。
これらのコンベアタイプで速度が重要な理由を理解したところで、速度計算に入ります。
コンベア速度の計算
コンベアベルト速度は、駆動ローラーの円周 × モーターの回転数(RPM)で計算します。ギア減速がある場合は、RPMに減速比を適用してから円周を掛けるのを忘れないでください。
コンベアベルト速度 = 駆動ローラー円周 × モーターRPM
一般的なトラックコンベアも、ACモーターでトラックを駆動する場合は上記と同じ式を使用します。サーボ駆動ベルトコンベアの場合、速度はサーボモーターの制御システム内で計算できます。あらゆるサーボコンベアは、システムのタクトタイムと搬送される材料の種類に大きく依存して速度を計算します。
コンベア速度を決める要因
必要なコンベア速度を決定する際、考慮すべき要因があります。これは一般的な指針であり、網羅的リストではありません。他には、壊れやすい製品や包装ニーズなども考慮されます。
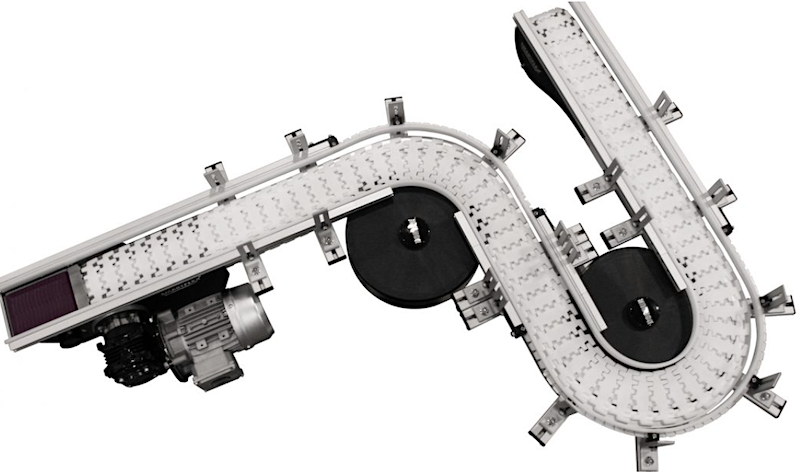
モーター速度: 典型的なACモーターのRPMは1750〜3500程度で、コンベアには速すぎます。ギアボックスや減速装置で総モーターRPMを下げる必要があります。システムサイクルタイムと駆動ローラーサイズが分かっていれば、必要なRPMを簡単に計算できます。
製品重量: コンベア上の製品重量が増すと、製品を動かすために必要な力も増大します。製品重量はベルトの加減速にも影響します。停止時にシャトルや製品がベルト上で滑る低摩擦ベルトコンベアには最大積載量があります。これを超える場合は、チェーンコンベアや重荷重用ローラーコンベアへの切り替えが必要です。サーボトラックコンベアは、シャトルが磁力で保持されるため、積載荷重の影響を受けやすいです。
マシンサイクルタイム: システムのサイクルタイムは、設備メーカーと購入顧客の双方にとって重要です。つまり、コンベアは設計されたサイクルタイムレートで製品をシステム全体を通して搬送しなければなりません。
制御系: 典型的なACモーター駆動ベルトコンベアには、デジタル出力とモータースターターコンタクター以上のものは不要です。モーターを頻繁に停止する場合、インバーター(VFD)を採用すると省エネになります。サーボ駆動コンベア(トラックまたはベルト)には、サーボドライブとコントローラー(通常PLC)が必要で、サーボモーターをさまざまな位置へ指令します。これらの制御系は高価で、用途によっては過剰に複雑になる可能性があります。
制御技術者として、コンベア速度を把握し、システム内の各ステーションまたはセルが必要なパーツにアクセスできることを確認することは重要です。ステーションをスターブ(部品不足)させないことが重要で、それが全体のタクトタイム低下を招くからです。あらゆるコンベアの速度は設計段階で計算可能であり、この段階で必要に応じてシステム改善を容易に行えます。
自動制御システム
- バンドソー最適鋸挽き速度の選定:実践ガイド
- コンベアシステム完全ガイド:仕組み、種類、導入メリット
- 主要コンベアタイプ14選:効率的なマテリアルハンドリングのために
- 「アメリカン・システム・オブ・マニュファクチャリング」:歴史・手法・影響
- 人的要素:自動化プロジェクト成功の鍵
- ロボティクスに革命を:高度なハンドアイビジョンシステムで動作性能を向上
- ロボットコンベアシミュレーションのマスター:実証済みベストプラクティス10選
- 業界別最適コンベアベルト選定ガイド:失敗しない重要ポイント
- コンプレッサーシステムの総ライフサイクルコストの計算方法
- AAEON、NVIDIA Jetson TX2搭載エッジAIプラットフォーム「BOXER-8150AI」を発表-8ポートUSB 3.0で高速カメラ接続
- 携帯型点字ディスプレイの理解:主要洞察と革新