



フラットベルト駆動とVベルト駆動の違いと性能比較
機械とは、エネルギーを消費して特定の任務を遂行する機構の集合体と定義できます。大半の機械は機械的動力によって駆動され、それは回転軸のトルクに他なりません。原動機は他のエネルギー形式を機械的エネルギーに変換するために使用されます。例えば電動機は電気エネルギーを機械的動力に変換します。しかし、こうした原動機は機械ユニットから離れた場所に設置されるため、別の伝達システムが必要です。ここで機械的動力伝達システムの出番です。これは駆動要素(原動機など)から被動要素(機械ユニットなど)へ運動、トルク、動力を伝達します。ギヤ駆動、ベルト駆動、チェーン駆動、ロープ駆動の4つの機械駆動がこの目的で利用されます。
ベルト駆動は摩擦駆動の一種で、摩擦によって運動と動力が伝達されます。まず二つのプーリーを駆動軸と被動軸に取り付けます。無端ベルトをプーリーに適切な張力を保ちながら部分的に巻き掛けます。ベルト駆動は短〜長距離動力伝達に適し、固有的に過負荷と振動からシステムを保護します。プーリーとベルト間の摩擦力が動力伝達を助けるため、ベルト駆動の能力は主に摩擦特性、接触角、初期張力によって制限されます。伝達能力を高める一つの方法は、巻き掛け角または接触角を増やすことです。これはオープンベルト駆動をクロスベルト駆動に置き換えることで可能です(他に制約がなければ)。
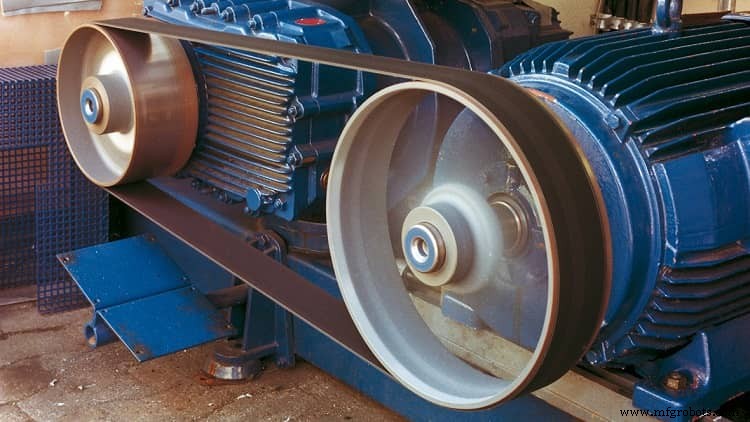
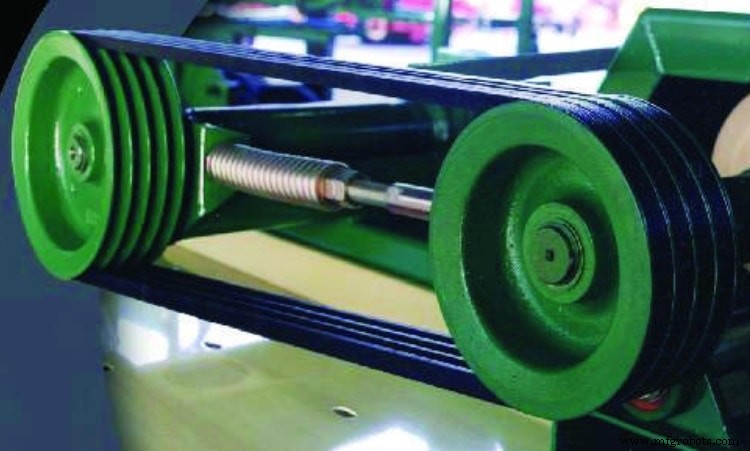
動力伝達能力を向上させるもう一つの方法は、ベルトとプーリーの接触面積を増やすことです。これはVベルト駆動の採用によって実現されます。フラットベルト駆動では長方形断面の継ぎ目付きベルトが使用され、ベルトの片面のみがプーリーと接触します。伝達能力は低いですが、長距離動力伝達に圧倒的に使用されます。オープンとクロスの2配置が可能です。Vベルト駆動は台形断面(断面)の無端ベルトと、対応するV溝を持つプーリーを使用します。ここではベルトの両側面がプーリーと接触し、伝達能力を高めスリップを低減します。しかし、駆動軸と被動軸が短距離離れている場合に特に適しています。フラットベルト駆動とVベルト駆動の様々な違いを以下の表形式で示します。
表:フラットベルト駆動とVベルト駆動の違い
| フラットベルト駆動 | Vベルト駆動 |
|---|---|
| フラットベルトは長方形断面で、幅が厚さより大幅に大きい。 | Vベルトは台形断面で、大きい側の幅は厚さとほぼ同じ。 |
| フラットベルトは継ぎ目付き(ヒンジ)。したがって振動と騒音を発生する。 | Vベルトは無端で作られる。したがって運転が滑らかで静か。 |
| フラットベルト駆動ではベルトの片面のみがプーリーと接触する。 | Vベルト駆動ではベルトの両側面がプーリーと接触する。 |
| フラットベルトの動力伝達能力はスリップしやしいため比較的低い。 | Vベルトは摩擦増大によりスリップなしでより多くの動力を伝達可能。 |
| 長距離動力・運動伝達に推奨される。 | 短〜中距離動力・運動伝達に好適。 |
| スリップも達成可能な減速比を制限。最大1:4程度まで。 | より高い減速比、最大1:7まで達成可能。 |
| ステッププーリーシステムの場合、フラットベルトは回転を止めずに一径プーリーから別径へシフト可能。 | Vベルトはステッププーリーシステムに使用不可。プーリー間シフトが非現実的。。 |
| フラットベルトと対応プーリーは構造がシンプル。したがってこの配置は安価。 | Vベルトと対応プーリーは構造が複雑。したがって高コスト。 |
ベルトの構造
ベルトの構造: フラットベルトは一点でヒンジ接合されて無端ベルトになります。幅が厚さより大幅に大きい長方形断面を持ちます。ベルトの内面のみがプーリーと接触できます。プーリーは円筒形で外面のみがベルトに接触します。したがってプーリー外面とベルト内面の摩擦力が、駆動軸から被動軸へ運動と動力を伝達するために利用されます。一方、Vベルトは台形断面を持ち、ベルトの大きい側の幅は厚さとほぼ同じです。プーリーもV溝を持ちベルトを収容します。プーリーのV角はベルトの二つの非平行面間の角度と一致すべきです。
騒音と振動
騒音と振動: 前述の通り、フラットベルトはナットとボルトでヒンジ接合されて無端化されます。この接合部には常に溝が存在します。ベルト内面の非対称性により、フラットベルト駆動は相当な騒音と振動を発生します。これが時に超高速での用途を制限します。一方、Vベルトは無端で製造されるため接合部が存在しません。したがって振動が少なく、運転も静かです。
ベルトとプーリーの接触
ベルトとプーリーの接触: 前述の通り、フラットベルトの内面のみが円筒プーリーの外面と接触します。Vベルトの場合、二つの傾斜面が同時にV字プーリーの両側面と接触します。
動力伝達能力
動力伝達能力: すべての機械駆動と同様、ベルト駆動の基本目的は一軸から他軸へ運動と動力を伝達することです。ベルト駆動は摩擦駆動の一種なので、動力伝達能力は主に噛み合い面の摩擦特性に依存します。負荷が摩擦力を超えるとスリップが自動的に起こります。ベルトとプーリーの摩擦係数が高いほど伝達能力は高くなりますが発熱と摩耗も増大します。摩擦係数を直接増やす代わりに、フラットベルトの代わりにVベルトを採用することで間接的に高められます。Vベルトの実効摩擦係数は、フラットベルトの2〜3倍(ベルトのV角に基づく、通常40°)高いことを証明できます。したがって、Vベルト駆動は同材質のフラットベルトより大幅に高い動力をスリップなしで伝達できます。
軸間距離
軸間距離: 適切な機械駆動は駆動軸と被動軸の中心距離に基づいて選択されます。例えば、ギヤ駆動は小中心距離、典型的に1mまでに適しています。チェーン駆動はアイドルスプロケットの助けを借りて小〜中距離、通常3mまで採用可能。ベルト駆動は1m未満から15mまで幅広い中心距離に利用可能です。フラットベルト駆動は特に長距離動力伝達に適し、Vベルトは短距離のみ(通常1m未満)に好適です。
減速比
減速比: 機械ユニットは原動機によって駆動されます。通常原動機の駆動軸は機械の被動軸で必要とされるより高速で回転します。したがって回転速度の低減が必要で、これは駆動プーリーと被動プーリーの直径を変えることで達成できます。しかし、すべての機械駆動は一定範囲内で速度比を変更できます。フラットベルト駆動は最大1:4の減速比を提供可能。これ以上は望ましくないスリップ増大を招きます。より高い実効摩擦係数により、Vベルトはより高い減速比、最大1:7まで提供可能です。
ベルトのシフト
ベルトのシフト: 単一機械ユニットが操作の異なる段階で異なる速度を必要とする場合があります。また、単一原動機が複数の機械を駆動し、それぞれが異なる運転速度を必要とする場合もあります。こうしたシナリオでは、異なる直径の複数プーリーを一軸に取り付けたステッププーリーが採用されます。フラットベルト採用時は、ベルトを運転中に一プーリーから別プーリーへ容易にシフトできます。これにより駆動ユニット(機械的なベルト長調整はベルト張力維持に強く要求される)を停止せずに被動軸の回転速度を変更可能です。こうしたシフト機能はVベルト駆動にはありません。専用のV溝プーリーが必要だからです。
経済的側面
経済的側面: フラットベルトと対応プーリーの構造はシンプルです。フラットベルトの長さはナット・ボルトで継ぎ目があるため複数回調整可能。耐久性と簡単な構造によりこの駆動ユニットは安価です。Vベルトと対応プーリーは高コスト。長さ調整不可のため使用寿命が短いです。
フラットベルト駆動とVベルト駆動の科学的比較をこの記事で提示しました。著者は本トピックの更なる理解のため、以下の参考文献を参照することを推奨します。
- Design of Machine Elements by V. B. Bhandari (Fourth edition; McGraw Hill Education).
- A Textbook of Machine Design by R. S. Khurmi and J. K. Gupta (S. Chand; 2014).
産業技術