



Raspberry PiとGPSのシームレス連携:簡単セットアップと信頼性の高いデータ取得
Raspberry Pi用GPSについて、GPSモジュールとRaspberry Piを組み合わせたプロジェクトをお探しのGPSアプリケーションファンの方へ。まさに最適な記事です。
実際、簡単な接続とインターフェースでPiをGPS受信機に変身可能。高価なGPS受信機には及びませんが、GPSデータへのアクセスが可能になります。
どうやって実現するのか? 必要なものと、GPSモジュールとRaspberry Piの接続方法をガイドします。
GPSをRaspberry Piに接続するには?
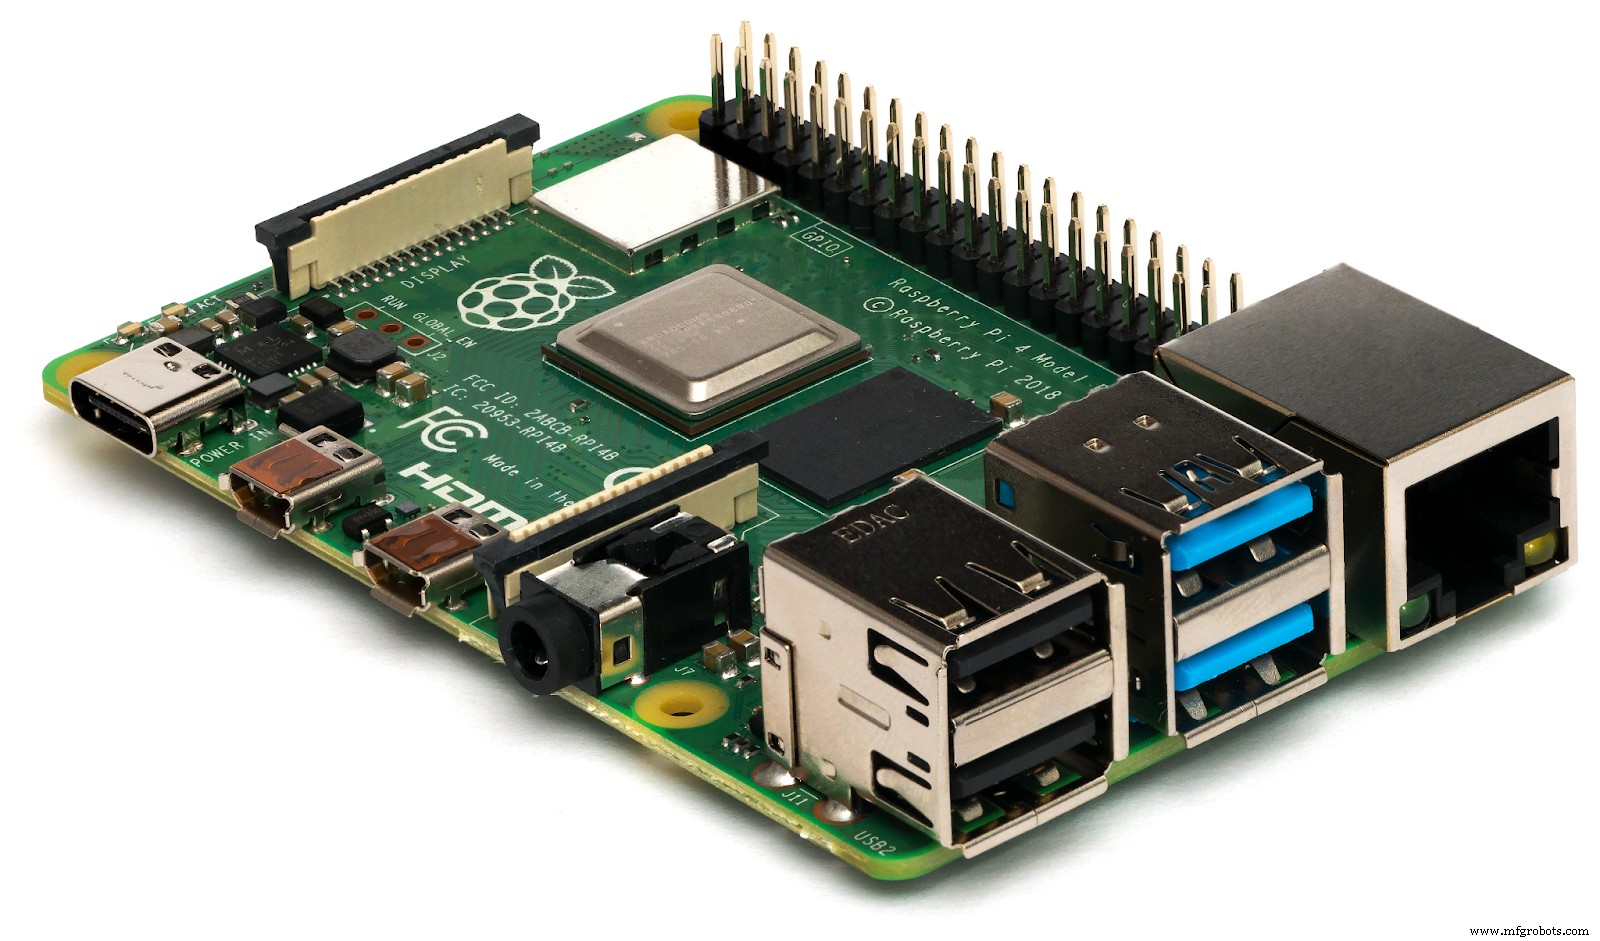
Raspberry Pi
Wi-Fiやセルラー接続が利用できない状況ではGPSが頼りになります。頻繁に屋外でRaspberry Piを使用するなら、スマホや高価なGPS受信機なしでGPSデータ取得が可能です。
開始前に以下のコンポーネントを準備:
- GPSモジュール
- Raspberry Pi
- ジャンパーワイヤー
- モバイルバッテリー(携帯用)
GPSモジュールをRaspberry Piに接続する手順:
ステップ1:GPSモジュールをRaspberry Piに接続
Raspberry PiのRX/TXピンを使用したシンプルなシリアル接続でGPSモジュールを接続可能。モジュールのTX出力をPiのRX入力へ、RX入力をTX出力へ接続。その後、モジュールのVCCとGNDピンをPiの3.3V(ピン1)とグランド(ピン6)に接続。
ピンアウト図でわかりやすく解説:
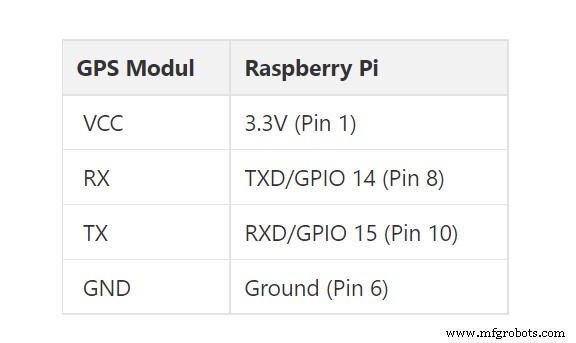
注意:デバイス破損防止のため、正しい電圧のみ使用してください。
ステップ2:RaspbianをGPS通信用に設定
接続完了後、PiのOSを設定してGPS通信を有効化。既存Raspbian OSでは設定問題が発生する場合がありますが、クリーンインストールで回避可能。
以下のコマンドで設定開始:
以下の画面が表示されます:
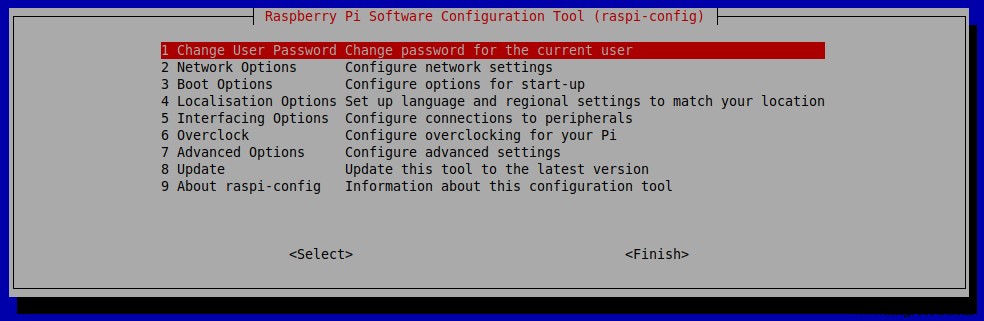
Raspberry Piソフトウェア設定ツール
「Interfacing Options」→「P6 Serial」へ進み、シリアルログインシェルを無効化、シリアルポートを有効化。メインメニューに戻り「Finish」を選択し、Raspberry Piを再起動。
ステップ3:必要ソフトウェアのダウンロード
このプロジェクトに必須のソフトウェア「gpsd」。以下のコマンドでインストール可能:

gpsdとは? シリアルGPSモジュールと連携し、多様な通信規格をサポートするインターフェースデーモン。テスト読み取りや動作確認に使用できます。
インストール後、以下のコマンドでPiがGPSモジュールからデータを受信しているか確認:
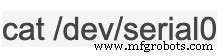
このコマンドはシリアルポート経由のGPSモジュールデータを出力。初回テストでは以下のような出力になります:
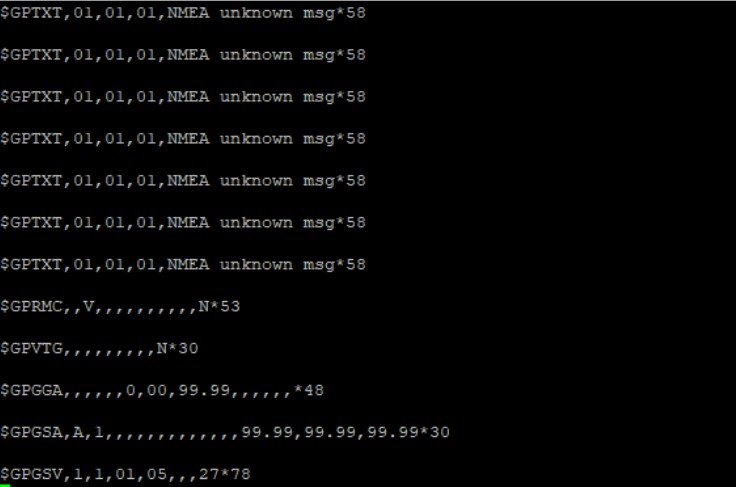
出力がガベージのように見えても心配無用。重要なのはRaspberry Piがデータを受信できていること。問題("no data received"や"port closing instantly")が発生したら接続を確認してください。
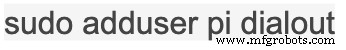
スーパーユーザー権限なしではコマンド実行できない場合、以下でpi-userをdialoutグループに追加:
ステップ4:位置データの取得
テストと接続完了後、Raspberry Piの正確な位置を取得可能。まず、gpsdサービスの自動バックグラウンド実行を停止。このプロジェクトで不要なためではなく、デフォルト設定が互換性がないためです。
サービス停止コマンド:

このコマンドではサービス停止のみで、ブート時の自動開始は防止されません。無効化するには:

その後、gpsdの新インスタンスを作成。正しいシリアルポートデータをソケットにリダイレクト:

以下のコマンドでGPSデータ表示:
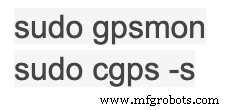
コマンド実行後、初回結果は不完全に見えますが慌てないでください。正確な位置取得には約30分のデータ収集が必要(特に初回ブート時、屋内の場合)。窓際に向けて屋外環境を作れば高速化可能。
cgpsでゼロ出力、gpsmonでエラーが発生しても慌てず、以下のコマンドで解決:

実行後、gpsmonとcgps両方でスムーズに動作するはずです。
PythonとCでのインターフェース
GPSモジュールをPython/CとRaspberry Piで連携可能。プログラミング言語でGPSデータ取得できます。
Pythonでは、GPSモジュールから取得するNMEA GPGGA文字列から時刻、緯度、経度情報を取得。ターミナルに出力し、Google Mapsで正確な位置を特定可能。必要なPythonプログラムを用意しました。
出力情報取得後、Google MapsのURLリンクを呼び出して位置確認:
https://maps.google.com/?q=<latitude>,<longitude>
Google Maps
C言語(WiringPi)
WiringPiライブラリ(C言語)でNMEA GPGGA文字列を抽出・出力ウィンドウに表示・読み取り可能。Cプログラムは別途用意。出力形式が異なり、Google Mapsで位置確認可能。
Raspberry Pi 3以上ではUARTシリアルポート/dev/ttyS0を使用。Pi 2以下では/dev/ttyAMA0を推奨。
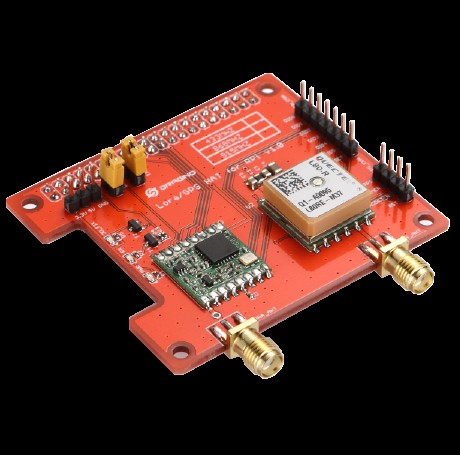
Raspberry Pi GPS HAT
GPS HAT
Pi GPS HATでRaspberry Piに高精度な時刻と位置情報を追加可能。主な特徴:
- 内蔵パッチアンテナで屋外での卓越した性能
- +u.FLコネクタで外部アクティブアンテナ接続可能
- 消費電流わずか20mA
- 内蔵リアルタイムクロック(RTC)
- GPSが正確な位置を取得すると点滅するLED搭載
Raspberry Pi GPSナビゲーションロボット
ロボット製作
Raspberry Pi GPSコンボで作れる楽しいプロジェクトの一つがGPSナビゲーションロボット。GPSウェイポイントを設定し、スマホでロボットを制御可能。ウェイポイント設定時、ロボットが目的地への最適コースを判断し、到着時にアラート。全てRaspberry Pi GPSベースで動作。
まとめ
GPSをRaspberry Piに接続すれば、多様なプロジェクト可能性が広がります。前述の通り、ナビゲーションロボット、気象観測ステーション、ドローントラッカー、車両追跡システムなども構築可能。
GPSモジュール
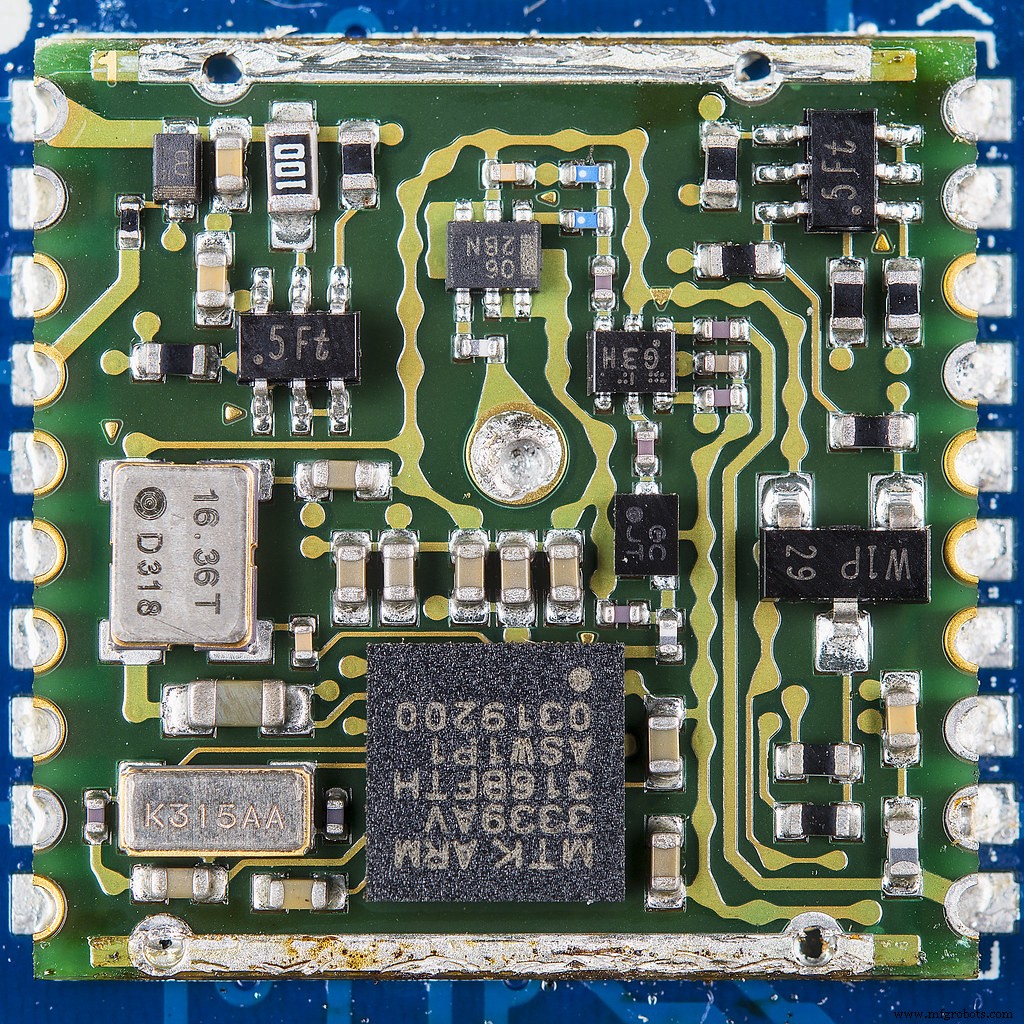
GPSモジュールは安価でセットアップも比較的容易。十分なデータ抽出に時間がかかり、受信感度不足でフラストレーションを感じることもありますが、屋外では優れた性能を発揮します。
GPSモジュールをRaspberry Piとインターフェースしたいですか? さらなるご質問がありますか? ぜひお問い合わせください。
産業技術
- Raspberry Pi 2でDS18B20温度センサー読み取りガイド
- Raspberry PiでMaxim 1-WireセンサーとDS2482 I2Cブリッジを用いた温度測定
- Raspberry Piでサーバークローゼットの温度を正確に監視
- Raspberry Pi、DHT11、ThingSpeakで作る初めてのIoTプロジェクト
- Raspberry Piの可能性を最大限に引き出す必須アクセサリー
- HC-SR501 PIRモーションセンサーをRaspberry Piで接続・調整・プログラミングする方法
- Arduino & Raspberry Pi でインターネット制御ビデオストリーミングロボットを構築
- Raspberry Pi で自作セグウェイ(自己平衡ロボット)を構築
- ウォータージェットカッターの効率を最大化する4つの実証済みヒント
- 板金エンクロージャ用ヒンジ選定ガイド:ピアノ・リフトオフ・アジャスタブルトルク
- 農業機械のクラッチ不調を見逃すな:5つの危険サイン