



30分で作るミニバグロボット:Arduino Pro Mini & MG996Rサーボ
必要な部品と材料
| 部品 | 数量 | 備考 |
|---|---|---|
| SparkFun Arduino Pro Mini 328 (3.3V/8MHz) | 1 | |
| MG996R サーボ(Tower Pro) | 2 | 前脚・後脚用 |
| スライドスイッチ | 1 | 電源ON/OFF |
| ケーブルタイ (10本パック) | 1 | フレーム固定用 |
| ジャンパーワイヤー | 1 | |
| Li-ionバッテリー 1000mAh | 1 | 旧携帯電池でも可 |
| ピンポン球 | 1 | 頭部(ゴーグル着用で加工) |
| スチールワイヤー (1mm) | 1 | 脚部材 |
| グルースティック | 1 | 脚先のグリップ用 |
使用アプリ・オンラインサービス
- Arduino IDE
プロジェクト概要
背景
YouTubeで見かけたシンプルな歩行ロボットを参考に、手持ちのパーツ(サーボ、古い携帯バッテリー、衝動買いしたPro Mini)で約30分で製作しました。
組み立て手順
- サーボ加工:後脚用サーボの配線反対側のマウントアームを切断。前脚用は前方、後脚用は下方を向くようケーブルタイ/接着剤で固定。
- 電源準備:バッテリーの+/-に赤/黒線をハンダ付け(Li-ionなら不要)。ミニブレッドボードをバッテリーに接着。
- フレーム組み立て:バッテリー+ブレッドボードをサーボユニットにケーブルタイで固定。
- 頭部(ピンポン球):楔形に切り込みを入れ(ゴーグル必須!破片が飛びます)、Arduinoが収まるか確認後、本体に接着。
- 脚部:1mmスチールワイヤーをサーボのウィングマウントに曲げて固定。先端にグルースティック片を熱圧着してフットとする。
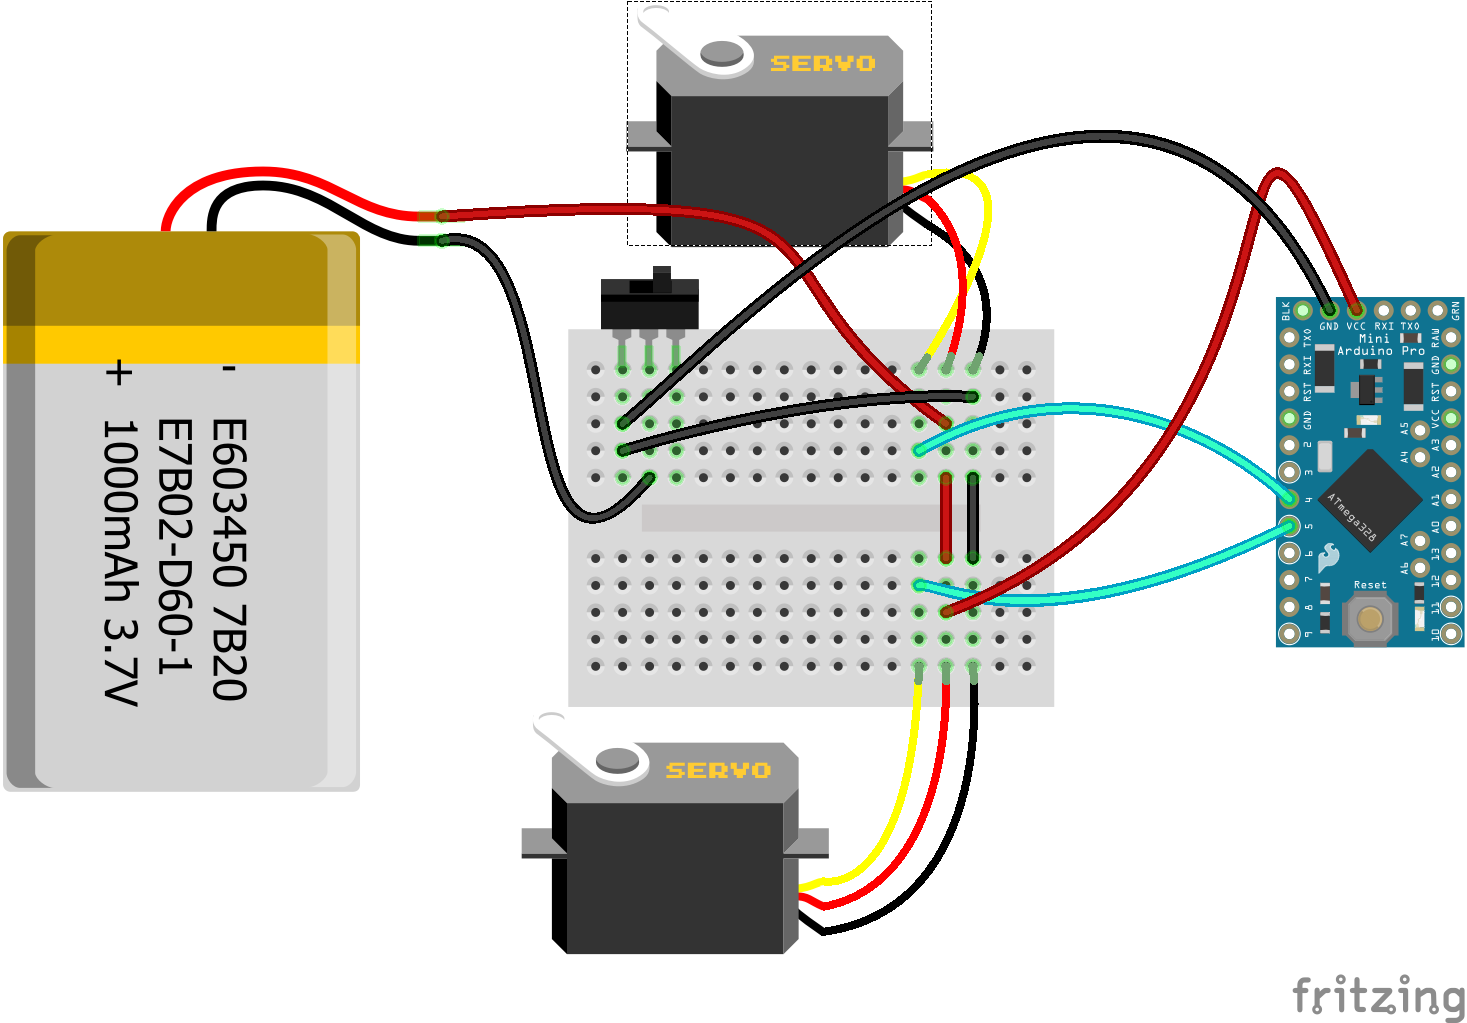
- 回路・書き込み:Pro Miniへの書き込み方法は公式ガイド参照。セットアップ最後に5秒待機(脚取り付け用)あり。
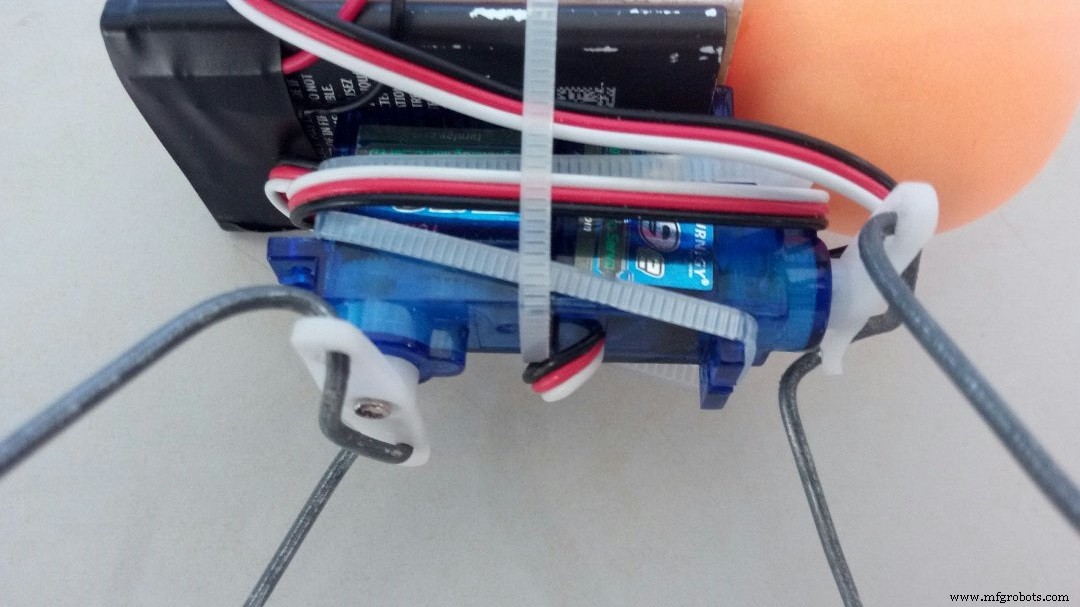
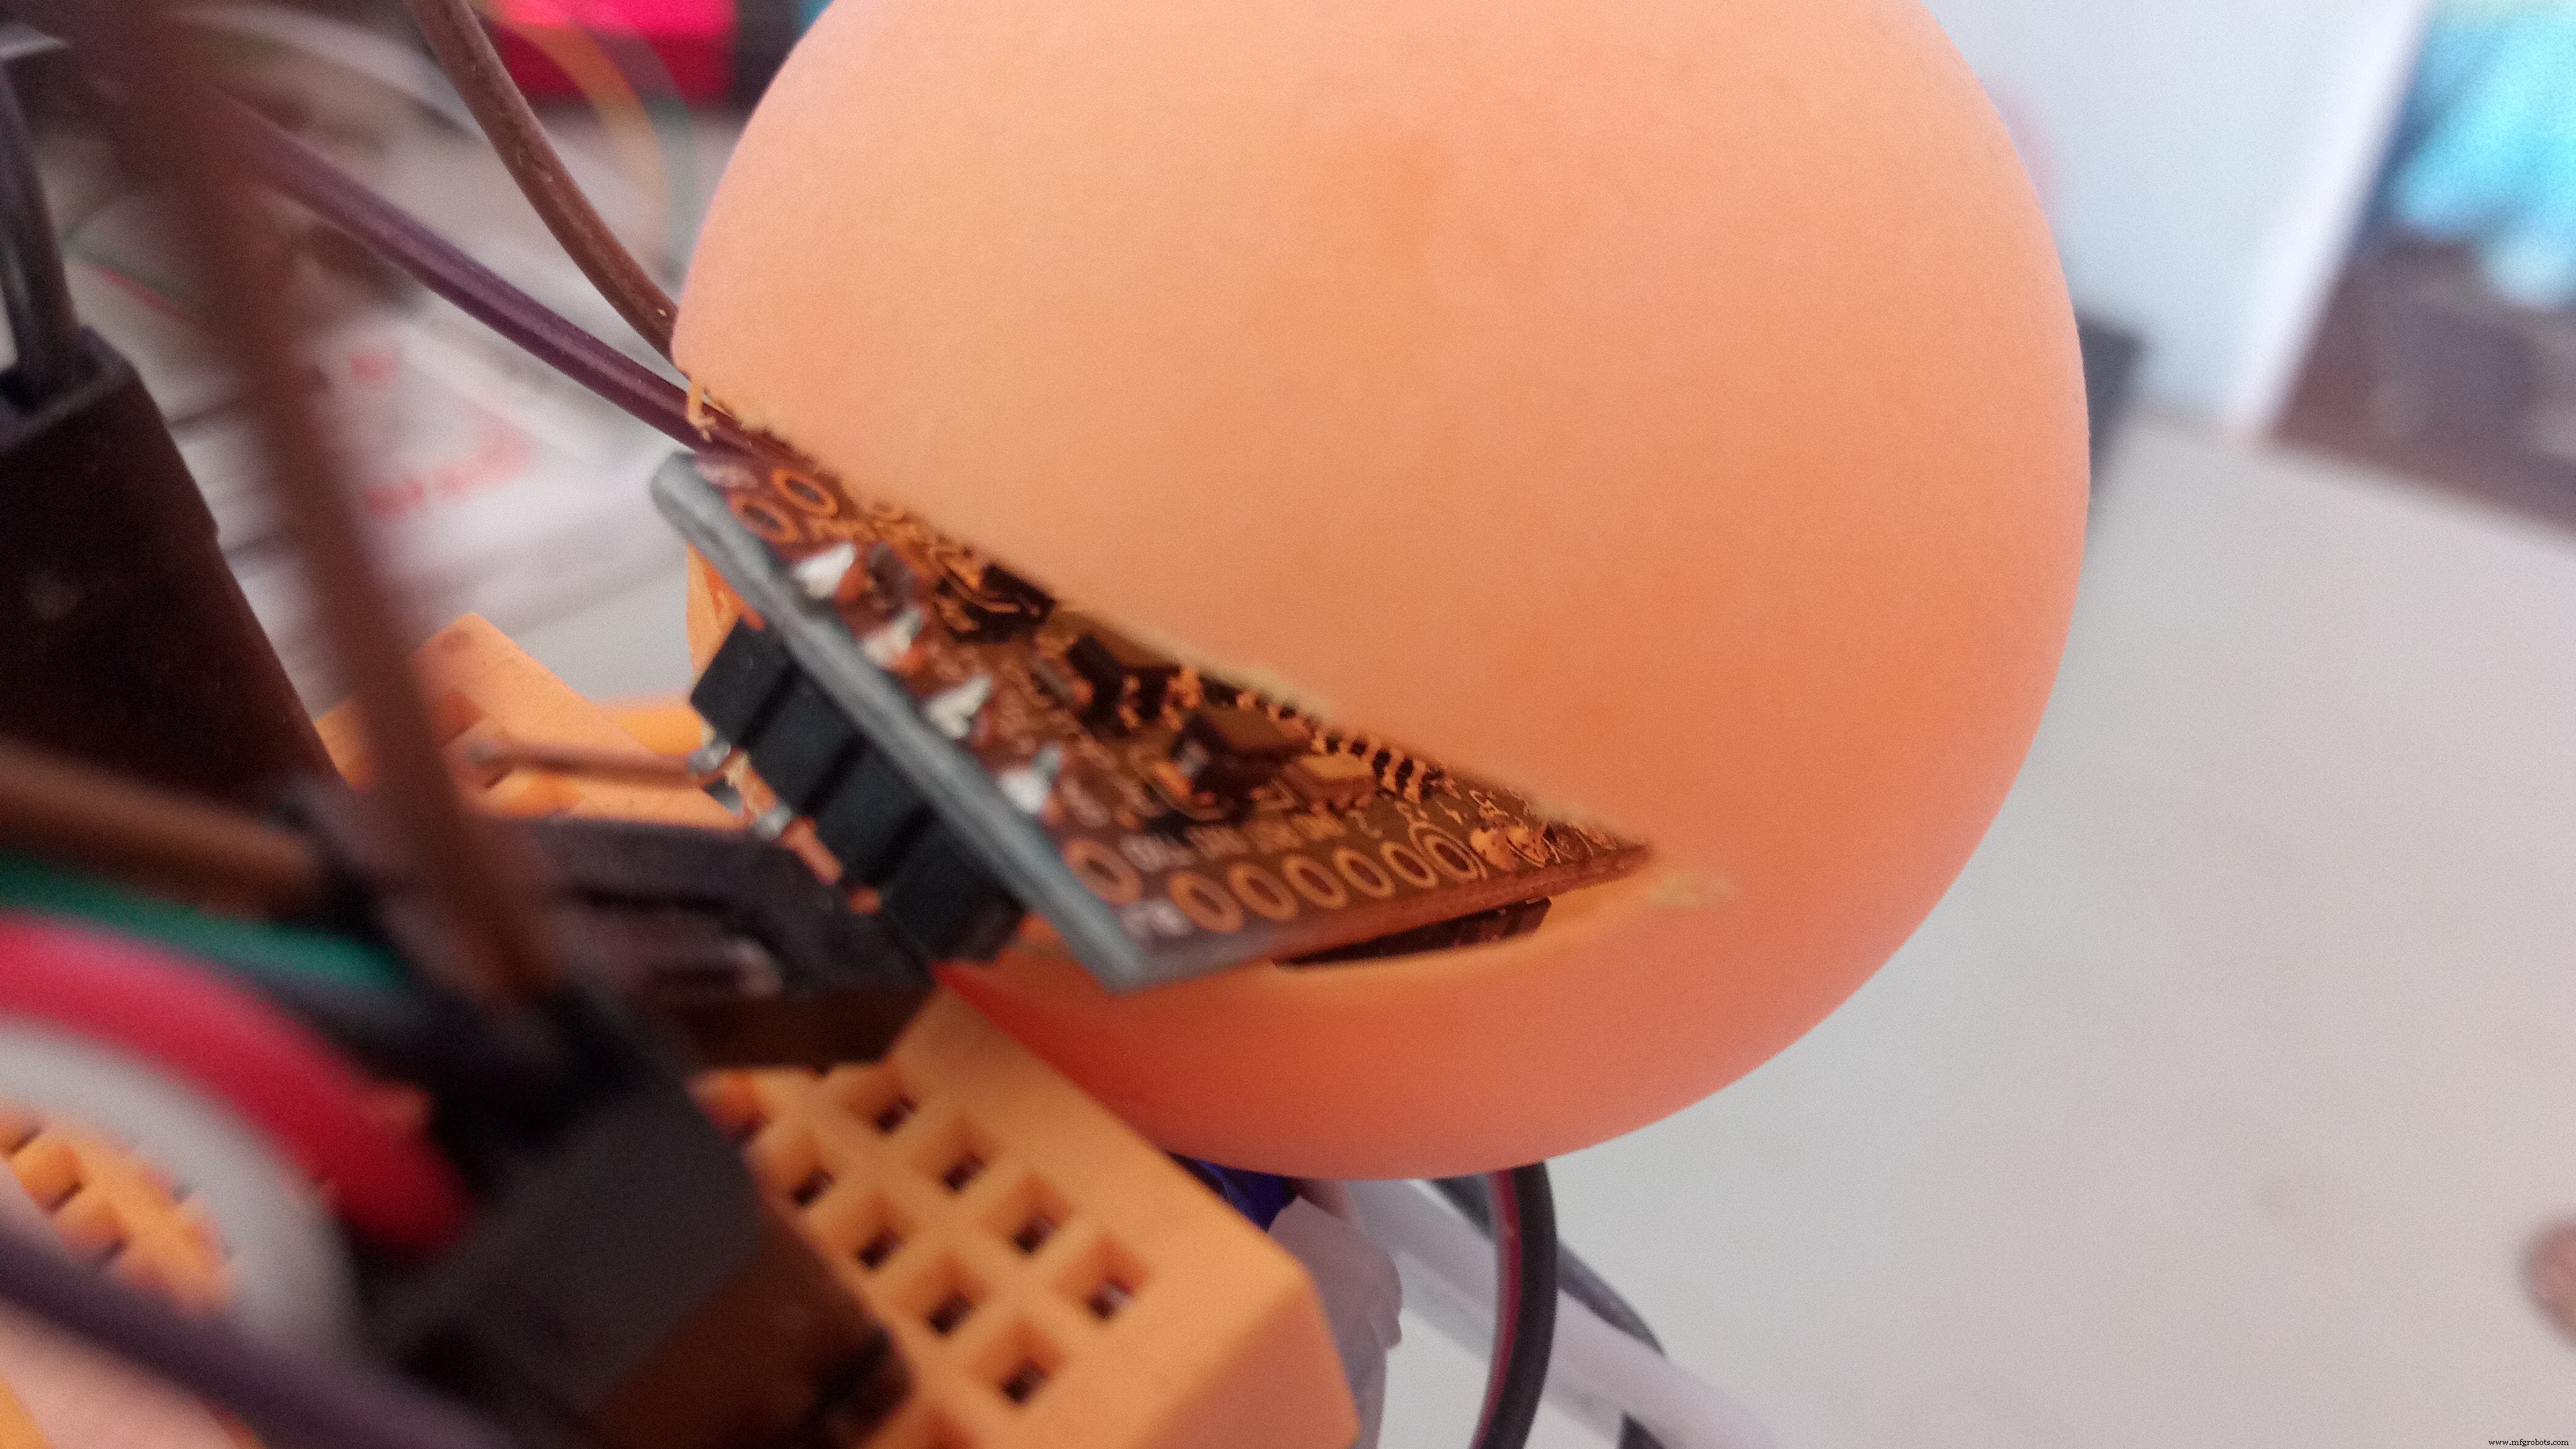
デモ
うまくいけば、こんな可愛らしいロボットが完成します。コメント欄のClaudioGaspさんのトリケラトプス版も必見です!
ソースコード
#include <Servo.h>
#define FRONT_PIN 4
#define BACK_PIN 5

Servo frontLegs, backLegs;

void setup() {
  pinMode(13, OUTPUT);  // LED点滅用
  frontLegs.attach(FRONT_PIN);
  backLegs.attach(BACK_PIN);
  frontLegs.write(90);  // 中立位置
  backLegs.write(90);
  delay(5000);  // 脚取り付け猶予(5秒)
}

void loop() {
  digitalWrite(13, HIGH);   // LED ON
  delay(200);
  frontLegs.write(70);      // 前脚動作
  delay(200);
  backLegs.write(70);       // 後脚動作
  digitalWrite(13, LOW);    // LED OFF
  delay(200);
  frontLegs.write(110);     // 逆方向
  delay(200);
  backLegs.write(110);
}
回路図(Fritzingファイル)
bug_Yr3jFYFuNQ.fzz
製造プロセス
- 集積回路(IC):現代エレクトロニクスを支える微小強力チップ
- Arduinoデジタルダイス: LCD表示の乱数ジェネレーター自作
- スマートホーム連携向けマルチポジション温度センサーシステム
- DIY Arduino USBゲームコントローラー - 高性能ゲームパッドを自作
- MotionSense: ArduinoとESP8266で作るスマート侵入検知システム
- 3Dプリンター火災予防:スマートセンサーセーフティシステム
- MOSMusicプロジェクトキット: MOSFET、Arduinoで音楽同期照明制御
- ボール盤の主要構成部品と機能:ベースからモーターまで完全解説
- 内燃機関の主要コンポーネント:構造と機能
- SPICEネットリスト構文マスター:コンポーネント命名、受動・能動素子、電源定義
- マイクロエレクトロニクス:微小化電子技術の科学