



効果的なファジィロジックコントローラー設計:ステップバイステップガイド
ファジィロジックコントローラーは、文字通り私たちの周りにあふれています。アンチロックブレーキシステムから、衣類を洗う洗濯機まで。しかし、それらは本当に機能するのでしょうか? そして、それらを使用するメリットは何でしょうか?
ラダーロジックとファジィロジック
ファジィロジック制御を学ぶ良い出発点は、ラダーロジックがファジィロジックと互換性があるかを判断することです。ラダーロジックは、シーケンシャルロジックが必要なときにPLC(プログラマブルロジックコントローラ)をプログラミングするための一般的なルールベースアプローチです。ラダーロジックプログラムの各ラング(段)は、バイナリまたは離散的な論理方程式を表します。
ラダーロジックは左から右へ、上から下へ読まれることを念頭に置くと、ラングの右端が出力条件を表します。そのラングの出力条件は、出力の左側にあるラダーロジックシンボルの結果に依存します。
図2に示す基本的な単一ラングを例に取ります。A/C(エアコン)が作動するのは、スイッチがONであり、かつHighTemp(高温)またはHumid(多湿)のいずれかがONのときのみであることがわかります。
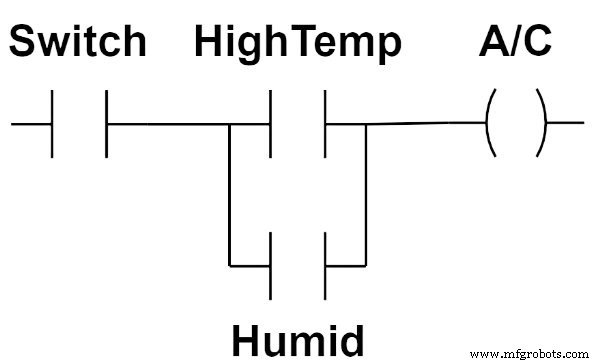
ルールとして表現すると、このラングは以下の形になります:
A/C = Switch AND (HighTemp OR Humid)
ラダーロジックがルールとして表現できるため、ファジィロジック制御への採用が容易です。別の見方をすれば、ラング左側のラダーロジックシンボルで表されるIF条件に結果が依存し、出力がTHEN結果を表すと考えられます。
IF (Switch AND [HighTemp OR Humid]) THEN A/C
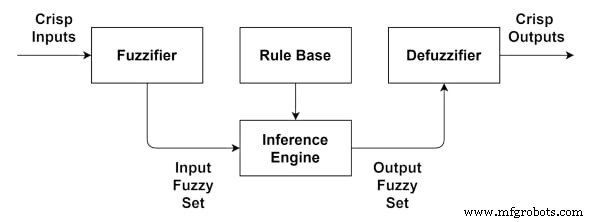
このアプローチはファジィロジックルールを用いて確実に実装可能です。この場合、クリスプ入力は温度と相対湿度になります。これらの値のセンサー読み取り値は、ファジファイアによってファジィ入力へ変換されます。推論エンジンには、上記のルールを含むさまざまなルールが含まれます。推論エンジンのルールに基づき、ファジィ出力セットがデファジファイアへ提示され、そこからクリスプ出力が制御システムへ提供されます。要するに、ラダーロジックはファジィロジックを用いて実装可能です。
ファジィロジックコントローラー設計の基本ステップ
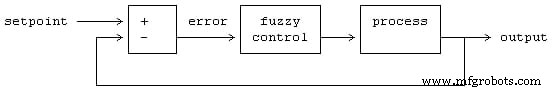
ファジィロジック制御システム(略称:FLC)は、制御システムの開発・実装における代替アプローチです。
前提となる仮定を認識する
FLC設計プロセスを始める前に、いくつかの重要な前提があります:
- 制御問題の解が存在する。
- 「最適解」の代わりに「十分良い解」で許容される。
- 入力、出力、状態変数を観測し、制御に使用できる。
- 以下の形で知識ベースが存在する:
- 言語的ルール、および/または
- ルール抽出可能な入出力データセット。
- FLCは許容可能な精度範囲を達成するよう設計される。
- 安定性と最適性は明示的に扱わないが、オープンな課題として残る。
ファジフィケーションのための変数特定と設定
FLC設計の第一歩は、関与する入力、出力、状態変数を特定することです。次に、変数のファジィ部分集合を決定します。例えば、温度入力を5つの部分集合に分け、各々に説明的な言語ラベルを付与します:{「寒い」「涼しい」「適温」「暖かい」「暑い」}。
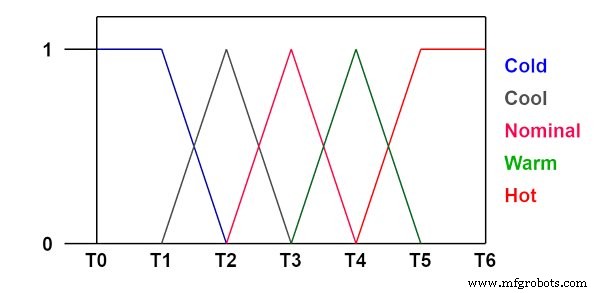
変数の部分集合が選択されたら、これらの部分集合を表現するメンバシップ関数を設定します。メンバシップ関数の選択肢には、三角形、台形、シグモイド、ガウシアンがあります。これがファジファイアを構成し、クリスプ入力をファジィ値へ変換します。推論エンジンの出力用にも、ファジィ部分集合と関連するメンバシップ関数を設定する必要があることに注意してください。
ファジィロジックルールの生成
従来のラダーロジックコントローラーをファジィロジックコントローラーへ変換する作業は、ファジィロジックルールの生成から始まります。
前提で示唆された通り、これは既存の言語的ルールの形を取るか、専門家の助けを借りて開発できます。ルールは入出力データセットから生成することもできます。ラダーロジックの場合、ファジィロジックルールをラダーダイアグラムから直接読み取ることができます。結果は、ファジィシステムのルールベースとなります。
推論エンジンとデファジファイアの実装
推論エンジンの実装にはいくつかの異なるアプローチがあります。制御分野では、Mamdani型とSugeno型の2つが最も一般的です。両タイプの推論エンジンは、ルールベースからのファジィ出力をOR演算子で結合し、その後その出力をデファジファイしてクリスプ値を取得します。
ファジィロジックコントローラーの応用
ファジィロジックコントローラーは極めて広範囲で使用されています。例えば、エレベーターでは待ち時間短縮、階間移動最小化、エネルギー使用量削減のためにファジィロジックコントローラーが採用されることがよくあります。階間移動を最小化することで、重要コンポーネントの摩耗が減り、耐用年数が延びるという付加的メリットもあります。
もう一つの興味深い例は、デジタルビデオカメラとカムコーダーです。撮影中にオペレーターがカメラを動かしたり振動させたりしても、ファジィロジック制御が自動的に補正します。
産業現場では、ファジィロジックは産業プロセスとシステムの制御によく使用されます。例えば、金属熱処理に使用される温度・プロセスコントローラーではファジィロジックが効果的です。典型的な熱処理には、正しい冶金特性を得るために高精度な昇温と保温サイクルが必要です。ゴムの加硫や塗装面の溶剤乾燥といった類似アプリケーションもFLCの恩恵を受けます。これらはすべて、通常PID(比例積分微分)コントローラーを利用する制御プロセスの例です。CNC(数値制御)機械加工、多くの自律ロボティクス、マシンビジョン、リモートセンシングもファジィロジックコントローラーに依存することが多いです。
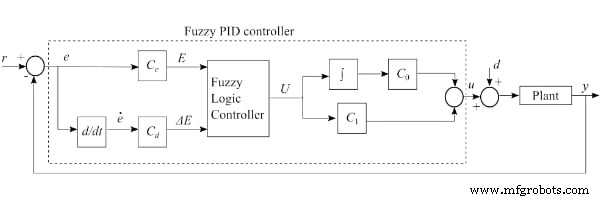
ファジィロジック制御の利点と欠点
ファジィロジック制御は、不正確なデータやシステムの非線形性に直面しても機能し続けられます。また、人間の経験と知識を制御システムに統合でき、高度にカスタマイズ可能です。ファジィロジック制御システムは、一般的に従来のアプローチより開発コストが安く、より効率的、堅牢、信頼性が高い傾向があります。
制御分野では特に、FLCはモデルや目的を従来の制御システムアプローチのように厳密な用語で定式化する必要がありません。さらに、ファジィ制御は他の制御システムと容易に融合できます。
もちろん、ファジィ制御システムにも欠点があります。ファジィロジックはAI(人工知能)のサブセットですが、機械学習の一種ではないため、適応し学習することはできません。適応型ファジィロジックコントローラーも存在しますが、その設計と複雑さはここで議論しているタイプのファジィコントローラーを大きく超えます。
また、コントローラーが依存するルールは最終的に更新が必要になりますが、ファジィロジックコントローラーは実装準備が整うまで広範なテストと検証を必要とします。
いつファジィロジックコントローラーを使用すべきか? 精密なモデルと目的で表現するのが極めて困難な複雑な制御問題、不正確なデータと非線形振る舞いが関与する場合、人間の経験と専門知識をシステムに貢献できる場合に最適な選択肢となります。あなたは制御システムでファジィロジックをどう活用していますか? それともPIDコントローラーのみを使用していますか?
産業用ロボット
- 最適なパフォーマンスのための透明プラスチック部品設計
- 製造向け設計 (DFM): エンジニアとデザイナーのための実践ガイド
- 適切な産業オートメーションコントローラー選定の完全ガイド
- 適切なコントローラ選び:PLC、PAC、DCS、IPCの違いと選定基準
- ケーブル&ハーネス設計の効果的ドキュメント化:ベストプラクティスとプロセスガイダンス
- PCB干渉対策の完全ガイド:EMC適合を確実にするプロフェッショナル手法
- HDI設計マスター:高密度エレクトロニクスのためのエキスパートヒント
- 堅牢な3Dプリント・リビングヒンジの設計:実践ガイド
- VR(仮想現実)活用で産業用ロボット設計を最適化
- アンテナ配置の重要性:ワイヤレス PCBライフサイクルの再設計
- VHDLでPWMコントローラを実装: 設計、シミュレーション、FPGAデモ