



CNCとロボットシミュレーションでポストプロセッサーエディターを使う方法
シミュレートされたロボットやCNCマシンを使っているが、正しく動作しない。ポストプロセッサーエディターを使う時期が来たのでしょうか?
ポストプロセッサーは何をし、なぜ編集したくなるのでしょうか?
オフラインプログラミングを使用しているなら、ポストプロセッサーと何らかの形で関わったことがあるはずです。例えば、RoboDKでロボットをロボット加工や他のロボット用途向けにプログラミングしているかもしれません。あるいは、CNCマシンをサポートするCAD/CAMシステムを使用しているかもしれません。
気づいていなくても、物理マシンをプログラミングするためにこのようなシステムを使用するたびに、ポストプロセッサーを使用しています。
ポストプロセッサーは、シミュレーション環境と物理マシンの橋渡し役です。シミュレーション上の指示を、ロボットが使用できるコードに変換します。
しかし、プログラムがこのコードを生成する方法を変更したい場合はどうすればよいでしょうか? そこでポストプロセッサーエディターが登場します…
なぜポストプロセッサーを編集する必要があるのか?
ほとんどの人は、ポストプロセッサーを編集する必要はありません。
RoboDKを使用している場合、例えば、Robot Libraryからロボットモデルをダウンロードするだけです。各モデルは、RoboDK内の80以上のポストプロセッサーのいずれかにすでにリンクされています。シミュレートされたプログラムを物理ロボットに送信すると、ポストプロセッサーが「裏で」コードを変換します。
しかし、ポストプロセッサーを編集する必要がある状況もあります。
すべてのロボットメーカーは独自のプログラミング言語を使用し、独自のロボットコントローラーで動作します。各コントローラーにはさまざまな設定オプションと機能があります。ポストプロセッサーは、これらすべてのカスタム設定オプションを設定する場所です。
例えば、Techmanロボットコントローラーには、ロボットを再プログラミングする前にユーザーにパスワードを求めるセキュリティオプションがあります。ポストプロセッサーで、このパスワードの有効化/無効化と設定ができます。すべてのロボットにこのオプションがあるわけではありません。
ポストプロセッサーエディターとは?
ポストプロセッサーエディターは、ロボットまたはCNCのポストプロセッサーファイルを編集する専用ソフトウェアです。これにより、多くのプログラミングシステムで唯一の選択肢である標準テキストエディターを使うよりも、ポストプロセッサー編集がより直感的になります。
そのようなソフトウェアの一例が、RoboDKに含まれるポストプロセッサーエディターです。
RoboDKのポストプロセッサーはPythonプログラミング言語で記述されています。サポートされている各ポストプロセッサーには、コンパイル済みライブラリ(PYCファイル)と、すべての設定プロパティを保持する編集可能なPythonスクリプトがあります。
これらの設定ファイルは、設定を完全に制御したい場合は標準テキストエディターで編集できます。しかし、RoboDKはより直感的なポストプロセッサーエディターも提供しています。これにより、コードに関わることなく、選択したロボットのパラメータを変更できます。
ポストプロセッサーを簡単に編集する方法
RoboDKでは、ポストプロセッサーエディターを使用するのが最も簡単な編集方法です。各パラメータを最も使用する可能性が高いタイミングと推奨値についての情報を提供します。このツールで、あなたのロボットのユースケースの大半をカバーできます。
各ポストプロセッサーには設定プロパティのリストが含まれます。これらはロボットメーカーによって異なります。
一部のポストプロセッサーはプロパティが非常に少ないです。例えば、Mecademicロボット用のポストプロセッサーには、プロパティが1つだけ含まれます(プログラムファイルのファイルタイプ)。
他のポストプロセッサーには多くのプロパティが含まれます。例えば、ABBロボット用のABB_RAPID_IRC5ポストプロセッサーには、ロボットのデフォルト速度から外部ターンテーブルの設定フラグまで、16のプロパティがあります。
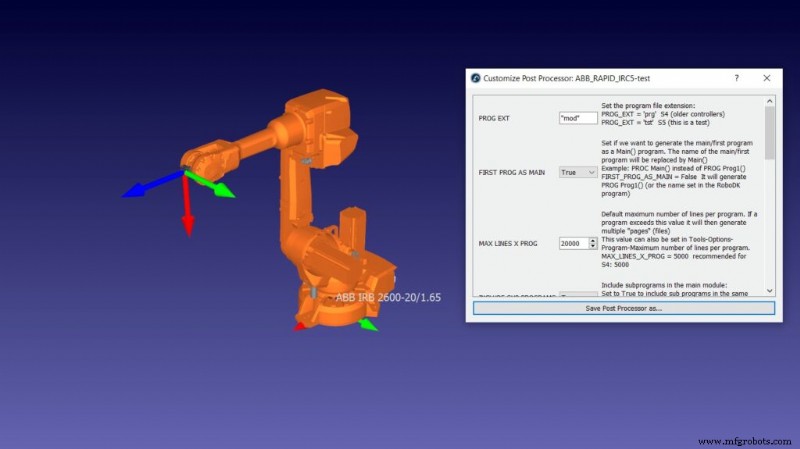
どのロボットを使用していても、RoboDKエディターでポストプロセッサーを読み込むのが最もシンプルな編集方法です。利用可能なすべての設定プロパティを見て、あなたのアプリケーションに最も適したものを決められます。
シンプルなポストプロセッサー編集ガイド
ポストプロセッサーエディターを開くと、利用可能なプロパティの一覧が表示されます。
どのプロパティを調整し、どの値を設定するかどう決めればよいでしょうか?
具体例でプロセスを示します… AUBOの協働ロボットシリーズ用のAUBOポストプロセッサーを見てみましょう。
AUBOポストプロセッサーには以下のプロパティが含まれます:
- PROG EXT — これはプログラム拡張子で、多くのポストプロセッサーに含まれます。RoboDKが生成するファイルタイプを指定します。
- SPEED MS と SPEED RAD — これは直線移動のメートル/秒、円運動のラジアンでの速度を指定します。
- ACCEL MSS と ACCEL RADSS — これはロボットの加速度をメートル/秒²、円運動加速度のラジアン/秒²で指定します。
ご覧の通り、プロパティは命名規則から目的が明確なことが多いです。しかし、目的がすぐにはわからないプロパティでも、エディターに説明があり、多くの場合推奨値も記載されています。
それでも特定のプロパティの目的がわからない場合は、ロボットのマニュアルで情報を探すか、RoboDKフォーラムで質問できます。
新しいRoboDKポストプロセッサーエディターの場所
RoboDKエディターでロボットのポストプロセッサー編集を始めましょう!
エディターの有効化と使用方法については、ドキュメンテーションページでご確認ください。
質問がありますか? 下のコメントで教えてください。またはLinkedIn、Twitter、Facebook、Instagram、RoboDKフォーラムで議論に参加してください。また、豊富な動画コレクションをチェックし、RoboDK YouTubeチャンネルを購読してください
産業用ロボット
- 予防保全ソフトウェア完全ガイド:機能・メリット・導入手順
- TEEP(総実効設備性能):スケジューリングと生産能力計画のための戦略的KPI
- P-F曲線解説:信頼性中心保全(RCM)をマスターする
- PIC18マイクロコントローラ:特徴、性能、使い方
- リファレンスデシグネータの理解:PCBアセンブリ接続をラベル付けする方法
- エアコンプレッサーの圧力低下:原因と信頼性確保のための予防策
- 適切なコンパクター選定:効率的廃棄物管理のための包括的ガイド
- 産業用クラッチ徹底解説:種類、用途、正しい選び方
- アイアンワーカー機械:現代の加工に不可欠なツール
- リモートコミッショニング:産業オペレーションの効率と柔軟性を解き放つ
- 適切なIoTプラットフォームの選び方:実践ガイド