



NEMA 23 ステッピングモータ完全ガイド:仕様・ピン配列・ドライバ駆動・用途・選定ポイント
モータはシステム内のエネルギー変換に不可欠なコンポーネント。電子工作愛好家にとって、高効率・高信頼性のモータ選定は最優先事項です。本記事ではNEMA 23ステッピングモータの仕様、ピン配列、駆動方法、応用例を実践的に解説します。
1. NEMA 23 ステッピングモータとは
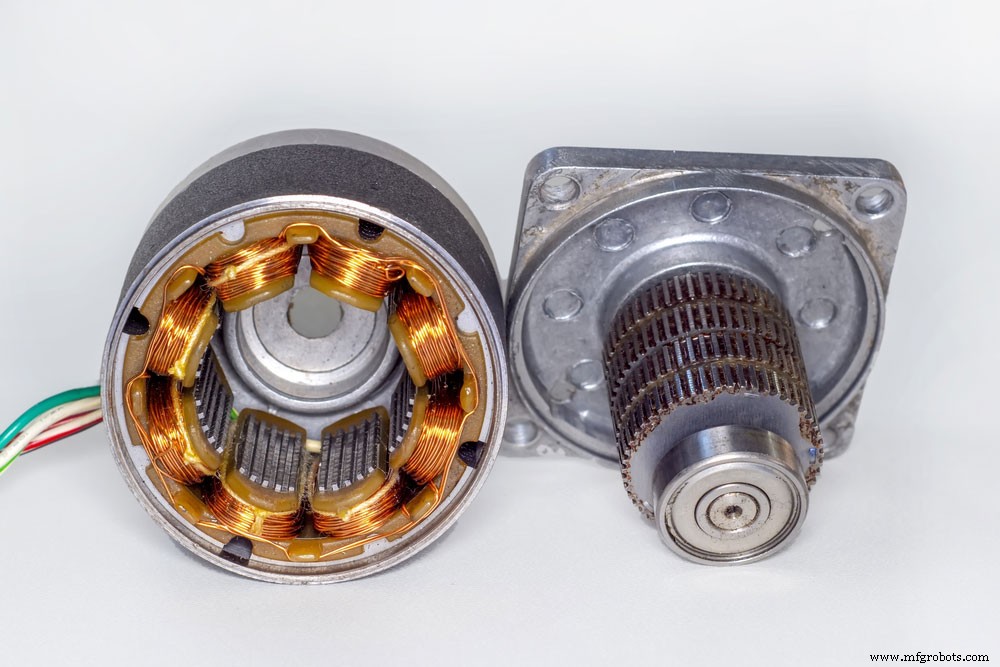
NEMA 23は、高トルクのハイブリッドバイポーラステッピングモータ。2相励磁で動作し、ステップ角 1.8° が特徴。1回転 = 200ステップ(360°/1.8°)。デュアルシャフト仕様もあり。最大トルクを動作速度域で発揮する設計で、振動・騒音を低減。精密モーション制御に最適。
2. ピン配列・配線
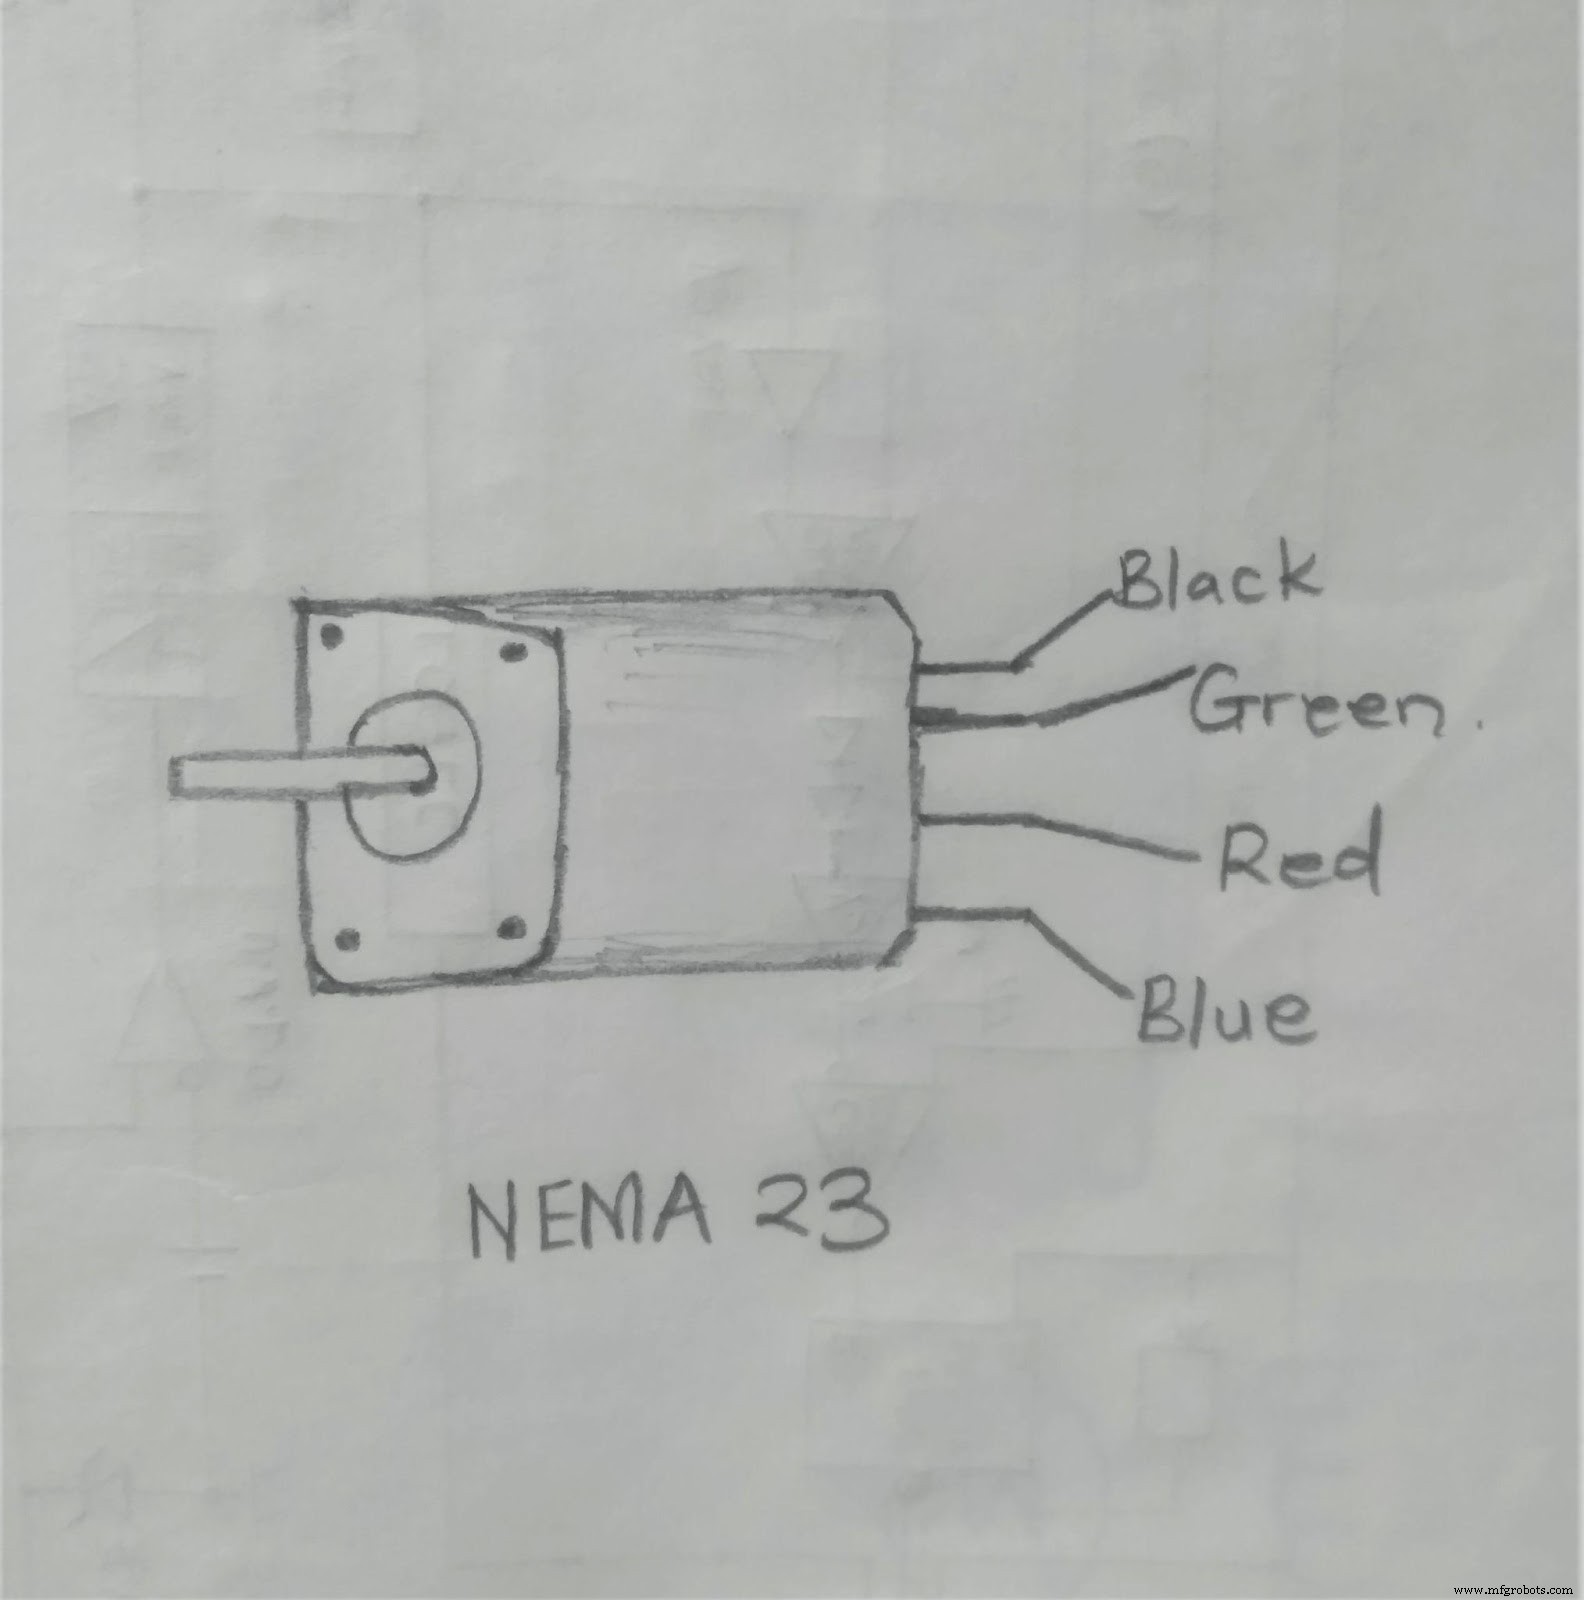
4線式(黒、緑、赤、青の露出リード線)。
- コイルA:黒・緑
- コイルB:赤・青
2つのHブリッジで制御可能だが、必ずステッピングモータドライバ(A4988、DRV8825、TB6600等)を介して駆動すること。直接駆動は破損リスク大。
3. NEMA 23 主要仕様
- 駆動電圧:3.2V (定格/相電圧)
- 定格電流/相:2.8A
- モータ長:3.1インチ(約78.7mm)
- ステップ角:1.8°
- ステップ数/回転(SPR):200
- 相数:4(2相バイポーラ駆動時)
- 保持トルク:270 oz-in (約191 N·cm)
- 騒音レベル:低(3dB)
- リード線数:4
- シャフト径:0.250インチ(6.35mm)
- 相インダクタンス:3.6mH
- 最大シャフト長:約0.810インチ(20.6mm)
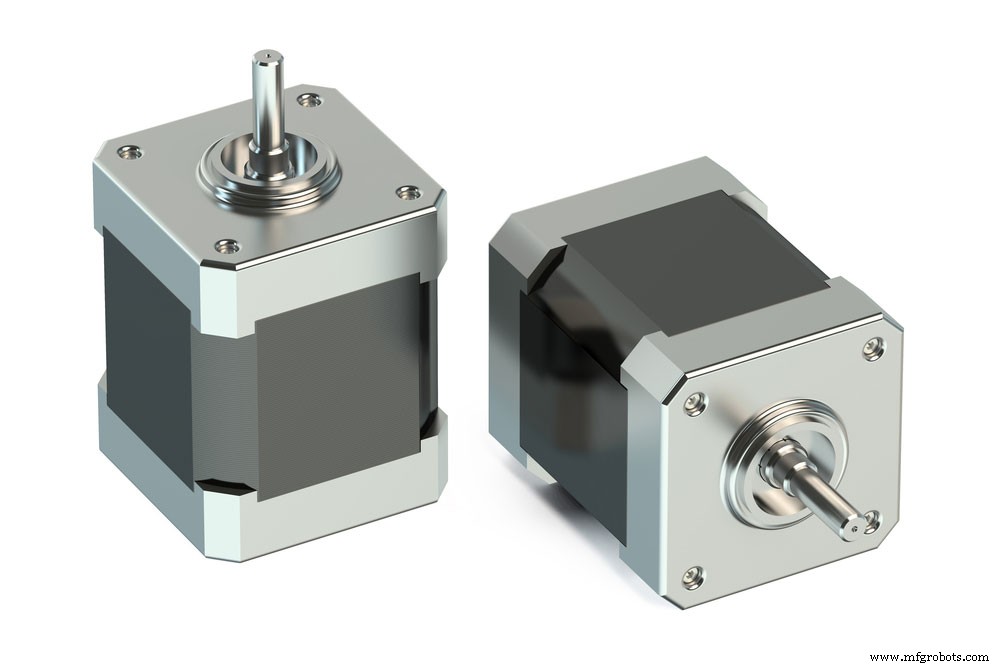
4. 他のステッピングモータ/モータとの比較
ステッピングモータ系列: NEMA 14、NEMA 17、NEMA 34、28BYJ-48(5Vユニポーラ/ギアード)
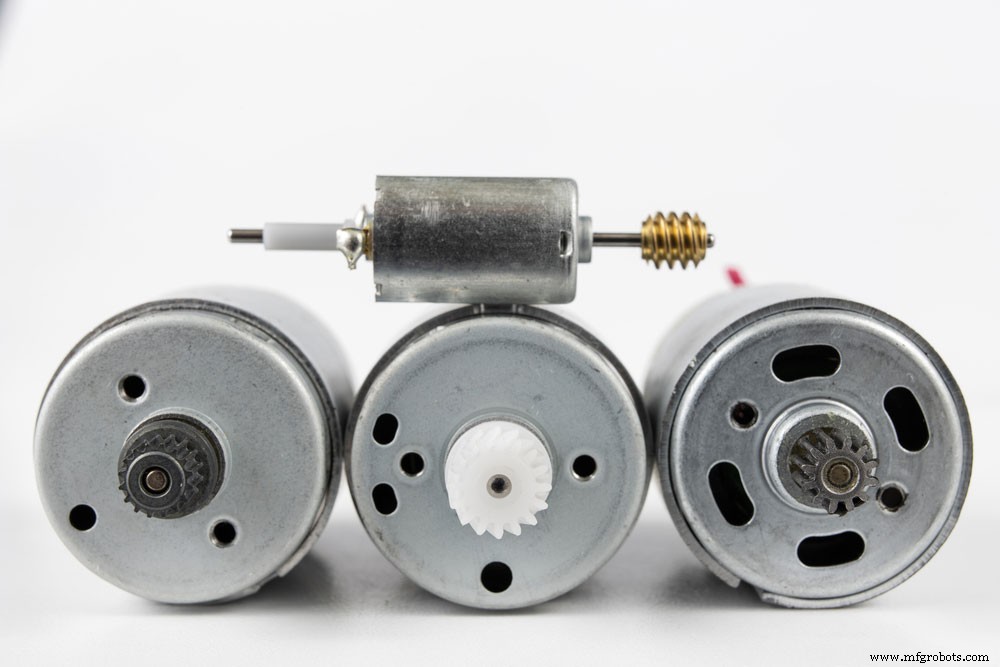
その他モータ: BLDC(ブラシレスDC)、DCブラシモータ、12V DCモータ、サーボモータ
5. NEMA 23 ステッピングモータの使い方
高トルク・高速域性能発揮には大電力必要。Hブリッジ直結ではなく、専用ステッピングモータドライバ使用が必須。コイル励磁論理シーケンスに従い通電切替で回転。
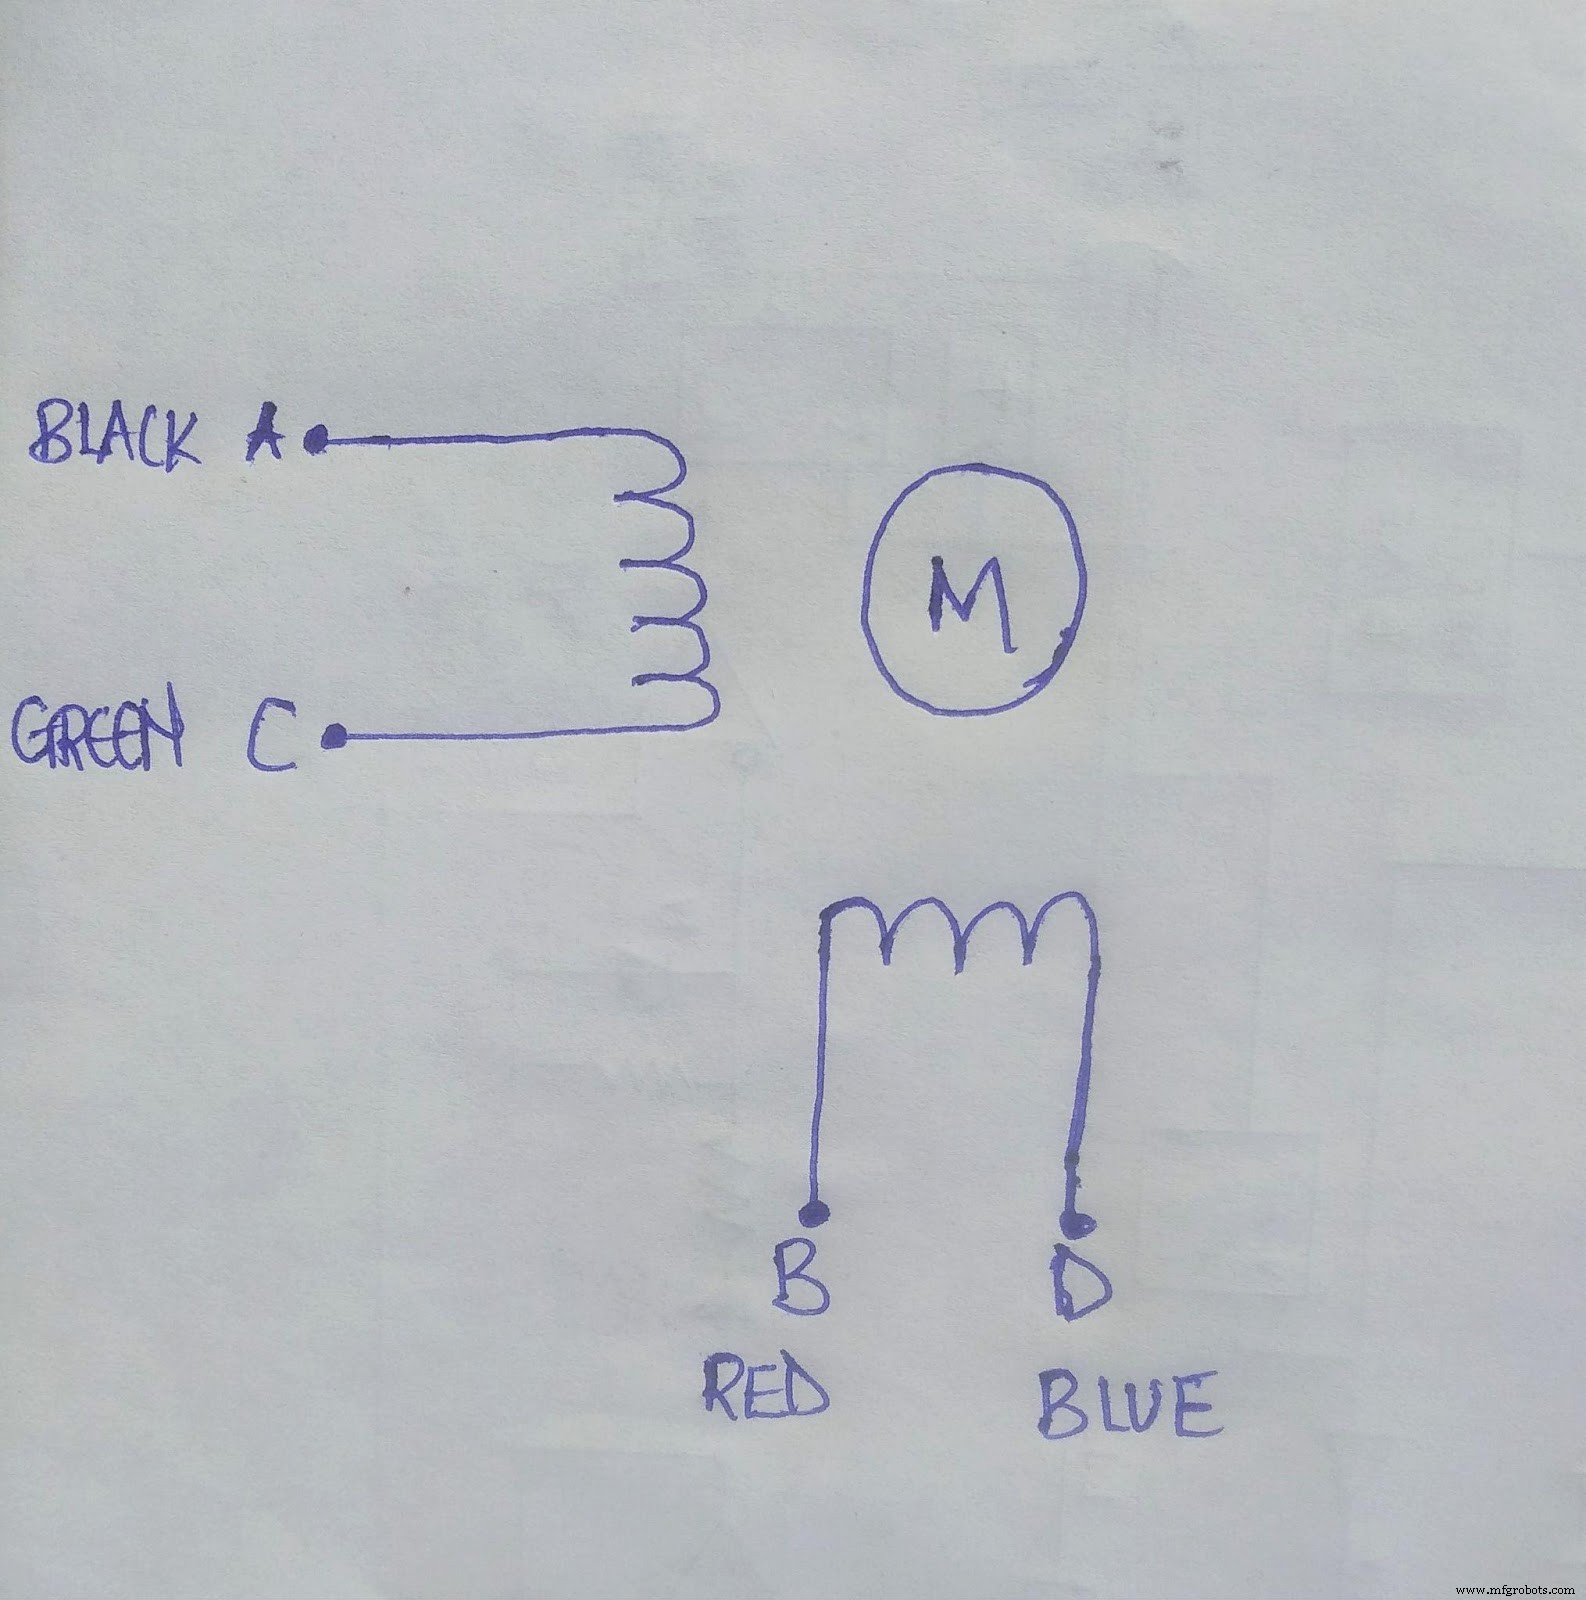
4線すべて色分け済み。コイルを論理順序で励磁することで回転。マイコン(Arduino等)でシーケンス生成容易。専用ドライバならSTEP/DIR信号のみで制御可能。デジタル回路自作も可。
※データシートで詳細電気仕様・タイミングチャート必確認。
6. 主な応用分野
- 3Dプリンタ(X/Y/Z軸駆動、エクストルーダ)
- CNC工作機械(ルータ、レーザー、ミリング)
- 実験室自動化(液体ハンドリング、サンプル移送)
- ロボティクス(関節駆動、移動ロボット)
- 医療用画像装置(CT/ MRIテーブル位置決め等)
- 産業オートメーション(搬送、組立、検査装置)
- 防犯カメラ(パン/チルト機構)
まとめ
NEMA 23ステッピングモータは、優れたトルク特性、低振動・低騒音、標準化されたマウント/シャフトで、信頼性高く扱いやすい電子部品です。関連モータプロジェクトで更なる学習をご希望の方は、お気軽にお問い合わせください。専門チームが電子部品に関するあらゆるご質問にお答えします。
産業技術
- ArduinoとA4988ドライバーでステッピングモーターを制御: ステップバイステップガイド
- リトファネ作成ガイド:3Dプリンターで写真を立体印刷|最適フィラメント選び
- ブラシレスDCモーターとESCの動作原理 - 技術概要
- ステッピングモーター完全解説:種類、構造、動作原理、応用例
- ロボットプロジェクトに最適なモータードライバーとコントローラーの選び方
- DIYタイマー徹底解説:設計・動作原理・実用例と2つの自作回路
- スマホのIRブラスター完全ガイド:赤外線リモコンをスマホで使う方法
- VFD(可変周波数ドライブ)回路図解説:構成・種類・自作インバーター設計まで完全ガイド
- トランジスタの飽和とは:見分け方と効果的な活用法を徹底解説
- PIC18マイクロコントローラ:特徴、性能、使い方
- リファレンスデシグネータの理解:PCBアセンブリ接続をラベル付けする方法