



RoboDKのオールインワン製造セル:生産効率化、コスト削減、効率向上を実現
あらゆる工程をこなす、たった一つの製造セルがあればと思うことはありませんか? 研究者チームがRoboDKを使ってそれを実現しようとしています。
現在の部品製造プロセスを考えてみてください。
たくさんの工程がありますよね? あるセルで原材料をワークピースにし、別のセルで荒加工、さらに別のセルで仕上げ加工、また別で表面処理…。最終的に作業現場は機械で溢れ、オペレーターはあちこち走り回って対応に追われます。
これらすべての工程をたった一つのセルで完結できたら、どれほど便利でしょう。
この問いに対し、研究者グループがEUのHorizon 2020資金プログラムへのプロジェクト提案で取り組みました。
登場… HYROMAN
HYROMANは、2017年に提出されたEUプロジェクト提案の名称です。
EU(欧州連合)は研究プロジェクトの資金提供をラウンドごとに行っています。現在のラウンドはHorizon 2020と呼ばれ、過去5年間で60万件以上の申請がありました(採択率はわずか3%)。
HYROMANは「HYbrid RObotic MANufacturing」の略です。プロジェクトの狙いは、すべての製造工程を一つのロボットセル内で完結できるプラットフォームを開発することです。
提案書では、HYROMANは「機敏でコスト効率の良い生産を可能にする、破壊的イノベーションをもたらす製造システムの構築を意図している」と説明されています。
HYROMANプラットフォーム
提案の中核は「HYROMANプラットフォーム」で、「生産時間、工場床面積、必要な設備投資を最小限に抑える高度なロボットシステム」と定義されています。
このプラットフォームは、以下の3つの核心的な製造工程を一つのセルに統合します:
- 付加製造(アディティブマニュファクチャリング) — 金属ブロックから削り出す代わりに、「堆積ツール」(3Dプリンティング)で部品の粗形状を積層造形します。エクストルーダーツールをロボットのエンドエフェクタとして取り付け、この工程を行います。
- 除去製造(サブトラクティブマニュファクチャリング) — 次に、セル内の2台目のロボットがマシニングツールを用いて部品から余分な材料を除去します。
- 変形製造(トランスフォーマティブマニュファクチャリング) — 最後に、2台目のロボットがマシニングツールを表面処理用エンドエフェクタに切り替え、部品表面の微細構造を変化させて最終品質に仕上げます。
実際には、これら3工程を1台のロボットで行うことも可能です。しかし、付加製造は他の2工程より時間がかかるため、2台のロボットを使うのが合理的です。さらに、3Dプリンティング工程に複数のロボットを使えば、セル全体のスループットを向上させられるかもしれません。
HYROMANでのRoboDK活用法
HYROMANが優れている理由の一つは、プログラミングプラットフォームとしてRoboDKを採用している点です。RoboDKなら、3つのプログラミング工程すべてを同一環境で簡単に実現できます。
提案のために、チームはソフトウェアを使ってセルの第一段階(3Dプリンティング)のシミュレーションを構築しました。これには3Dプリンティングウィザードを使用しました。しかし、これはまだ始まりに過ぎません。RoboDKの統合プログラミングウィザードを使えば、すべての3段階を容易に実現できます。
HYROMANチームが同じソフトウェアで付加、除去、変形製造を行う方法は以下の通りです:
付加製造 — 3Dプリンティングウィザード
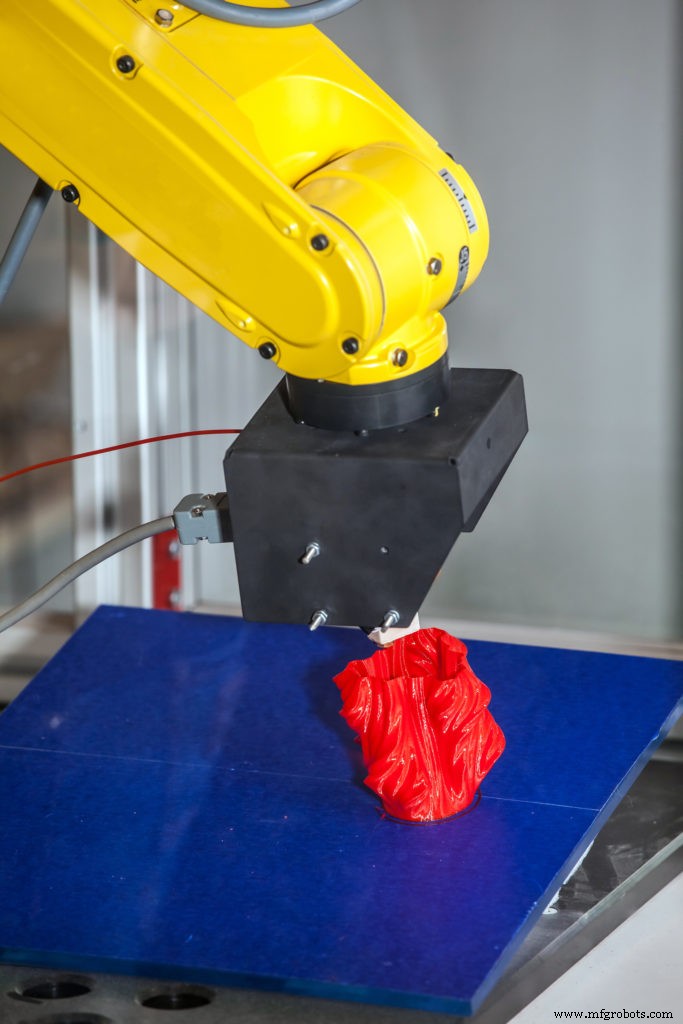
第一歩は、付加製造で部品の粗形状を3Dプリントすることです。
RoboDKの3Dプリンティングウィザードを使えば、CADモデルからロボット命令列を簡単に生成できます。入力にはGCODEファイルが必要で、無料ソフトウェアSlic3rで生成可能です。
3Dプリンティングには多くの可能性があります。最近、RoboDKを使って食品を3Dプリントするチームや、建築用途でコンクリート3Dプリントを行う事例を紹介しました。
以下のRoboDKでの3Dプリンティング例と、実践手順のドキュメントページを参照してください。
除去製造 — ロボットマシニングウィザード
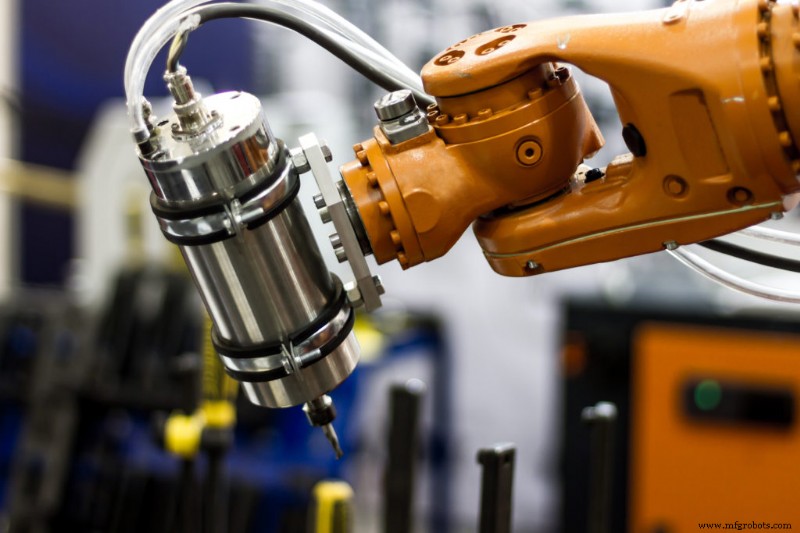
第二歩は、ロボット対応工作機械を用いて部品の微細なディテールをマシニングすることです。
RoboDKのマシニングウィザードは、3Dプリンティングと非常に似たプロセスを踏みます。GCODEまたは他のNCファイルを入力として使用しますが、材料を追加する代わりにツールで材料を除去します。
ロボットマシニングがビジネスにどう役立つかは、記事「ロボットマシニングがいかにあなたの生活をシンプルにするか」を参照してください。
以下のRoboDKでのロボットマシニング例と、ドキュメントページを参照してください。
変形製造 — カーブフォローウィザード
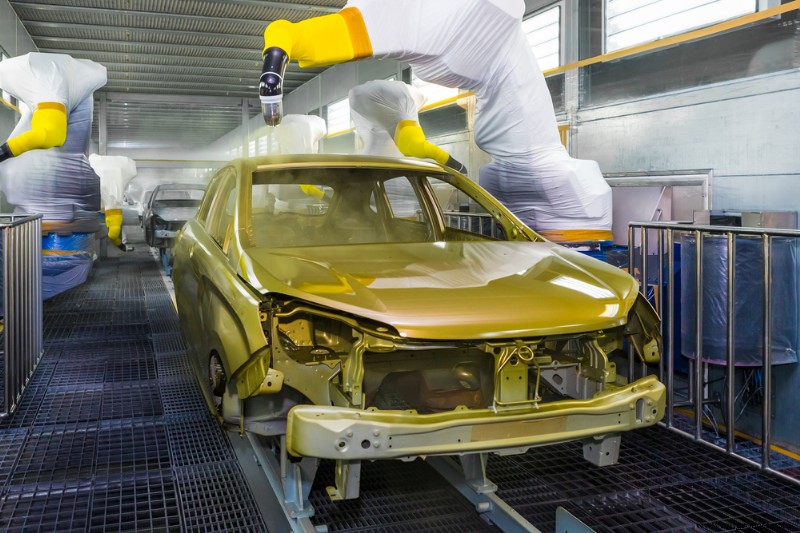
最終工程は表面処理で、最終製品の材料特性を向上させます(耐摩耗性、はんだ付け性、耐食性などの改善)。
ロボットの正確な動きは表面処理の具体的手法によりますが、多くの手法ではロボットを曲線軌道に沿わせたり、個別のポイントに移動させたりする必要があります。このため、RoboDKのカーブフォローおよびポイントフォローウィザードが最も有用です。
これらの動作は、表面仕上げアプリケーションを検査や塗装タスクとよく似たものにします。詳細は「製造業者のためのロボット検査ガイド」を参照してください。
以下のRoboDKでのカーブフォロータスク(塗装)例と、ドキュメントページを参照してください。
RoboDKであなたのプロセスを改善する方法
HYROMANは素晴らしいアイデアです。しかし、すべての3工程を同じロボットセルで行わなくてもメリットは得られます。3つのタスクのうちどれか一つを導入するだけでもプロセス改善が可能です。
あなたのビジネスにとって最も有用なのはどのタスクでしょう?(ロボット3Dプリンティング、ロボットマシニング、ロボット表面仕上げ)
自分に合うものを選び、上記のリンクから詳細を学んでください。
オールインワン製造セルで何を実現できますか? 下のコメント欄、またはLinkedIn、Twitter、Facebook、Instagram、RoboDKフォーラムで議論に参加してください。
産業用ロボット