



コボット vs 産業用ロボット:2026年に最適なソリューションを選ぶ方法
EVST編集チーム著 · 最終更新:2026年6月10日
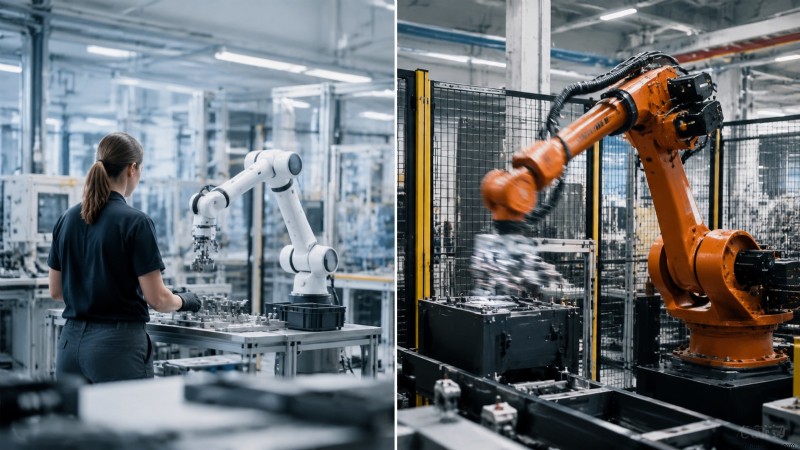
ペイロードが低い(3〜30kg)、人と並んで作業するレイアウトメリットがあり、ライン変更が頻繁な場合はコボットを選択。コボットは柵なしで稼働でき、迅速に再配置可能です。ボリュームとペイロードが高く、サイクルタイムがクリティカルで、セルを専用ガード内で運用できるなら従来型産業用ロボットを選択。決定は「どちらの技術が新しいか」ではなく、アプリケーションの要求によって決まります。このガイドは、正しい判断のためのフレームワークを提供します。
本質的な問い
「コボットを買うべきか、産業用ロボットを買うべきか?」という問いは、通常、より有用な問いの置き換えです:私のアプリケーションは、ペイロード、速度、安全性、柔軟性の面から実際に何を要求しているか? そして、どちらのロボットクラスがそれらの要求を最も低い総コストで満たせるか? このようにフレーミングすれば、要件を書き出せば選択はほとんどの場合明確になります。混乱は、価格や速度といった単一の軸で両者を比較しようとするから生じます。
2026年時点で、両クラスとも成熟しています。FANUC、ABB、KUKA、安川電機、EVSTなど主要サプライヤーが従来型産業用アームと協働モデルの両方を提供しており、選択は「どのベンダーを信頼するか」ではなく「どのアーキテクチャがタスクに適しているか」の問題です。以下のセクションで、実際に決定を動かす要因に分解して解説します。
正面比較
以下のマトリックスは、ほとんどのプロジェクトを決定づける要因で2クラスを比較しています。これを最初のフィルターとして読み、ご自身のアプリケーションが最も重視する要因で重み付けしてください。
| 要因 | 協働ロボット(コボット) | 従来型産業用ロボット |
|---|---|---|
| ペイロード範囲 | 通常 3〜30 kg | 5〜800+ kg |
| 速度 / サイクルタイム | 安全のため制限あり;分離監視で高速化可能 | 高速、スループットに最適化 |
| 繰り返し精度 | ±0.02〜±0.1 mm | 通常 ±0.02〜±0.05 mm |
| 安全ガード | リスクアセスメント後、多くは柵なし | 柵、ライトカーテン、インターロック必須 |
| 床面積 | コンパクト、ガードスペース不要 | 大きい、安全ペリメータ含む |
| セットアップとプログラミング | ハンドガイディングと簡易インターフェース;高速再配置 | ティーチペンダントまたはオフラインプログラミング;半永久的 |
| ロボット購入価格 | 同等リーチならアーム単価は低い | 同等リーチならアーム単価は高い |
| 総セルコスト | ガード回避で低コスト | 高い;ガードと統合コストが加算 |
| 適した用途 | 低ペイロード、高品種、人隣接タスク | 大量生産、高ペイロード、継続サイクル |
コボットが勝つ場面
コボットが明確な優位性を持つ3つの状況があり、これらは通常重なり合います。
- 低ペイロード、人隣接作業。 マシンテンディング、卓上組立、ねじ締め、軽量包装、検査など、ワークが軽くオペレータが近くで作業する場面。柵なしレイアウトは床面積を節約し、オペレータの機械アクセスを維持します。
- 多品種少量生産。 製品切り替えが頻繁な場合、コボットの高速再配置とハンドガイドティーチングは、柵付きセルでは真似できないチェンジオーバーコスト削減をもたらします。
- 限られた床面積と自動化スタッフ。 ロボティクスチームを持たない中小メーカーは、シンプルなプログラミングとガード不要のメリットを享受できます。
国際ロボット連盟(IFR)2025年世界ロボットレポートによれば、協働ロボットは台数成長率で最も急成長しているセグメントであり、主に自社初のアプリケーションを自動化する中小メーカーによって牽引されています。柵なし・低オーバーヘッドな導入こそが、その購買層に自動化を手の届くものにしています。柵なし運用を可能にする安全メカニズムについては、コボットの仕組みガイドを参照してください。
従来型産業用ロボットが勝つ場面
従来型産業用ロボットが依然として正解であり、しばしば唯一の実行可能な選択肢となるのは:
- ペイロードがコボットの枠を超える。 概ね30kg以上——重量物ハンドリング、大型ケースのパレタイジング、スポット溶接——では従来型アームのみが適用可能。EVSTのQJARシリーズは、これらのタスク向けに800kgペイロードクラスまで拡張されています。
- サイクルタイムが拘束条件。 1秒1秒のサイクルタイムにコストがかかる大量生産ライン。柵付き産業用アームは、人間が作業範囲を共有しないためフル速度で稼働できます。
- セルを専用化できる。 同じ部品を何年も生産し続けるプロセスでは、半永久的な柵付きセルのコストは長期ランで償却され、ガードコストは1部品あたり無視できるレベルになります。
- 環境が過酷。 高熱、大量スパッタ、継続的な重負荷は、溶接・鋳造向けプロセス特化型を含む従来型アームの堅牢な構造を有利にします。
大量生産現場からの業界観察によれば、コボットの安全速度制限が、高スループットラインからコボットを除外する最も頻繁な要因です:速度・分離監視を用いても、高速と継続的な人間の立ち入りを両立するセルは存在せず、従来型柵付きアームがスループットで勝ちます。
コストの全体像:アーム価格 vs セルコスト
よくある誤りは、ロボット購入価格だけで両者を比較することです。コボットアームは通常、同等リーチの従来型アームより安価ですが、重要なのは総セルコストです。
従来型産業用セルには、フェンス、ライトカーテン、インターロックゲート、安全ペリメータが占有する床面積のコストがかかります。リスクアセスメントが柵なし運用を許可すれば、コボットセルはそれらの大部分を回避でき、適切なアプリケーションではここがコボットの総コスト優位性の源泉です。しかし、節約は自動的ではありません:鋭利な工具、重いワーク、高速が必要なアプリケーションでは、コボットセルでも追加ガードや速度・分離センサーが必要になり、差は縮まります。アームだけでなく、両オプションでフルセルをモデル化してから決断してください。
実務では、EVSTエンジニアが中小メーカーの初回自動化プロジェクトをスコープする際、コボットオプションがアーム価格だけで示唆されるよりも頻繁に総セルコストで勝つのは、これらの購入者が実際に運用するボリュームにおいて、回避されたガードと床面積コストが、従来型アームの低いヘッドライン速度を上回るからです。中小製造業向け回収モデルについては、コボットROI計算ツール、コボット価格帯については2026年コボット価格ガイドを参照してください。
5つの質問による意思決定フレームワーク
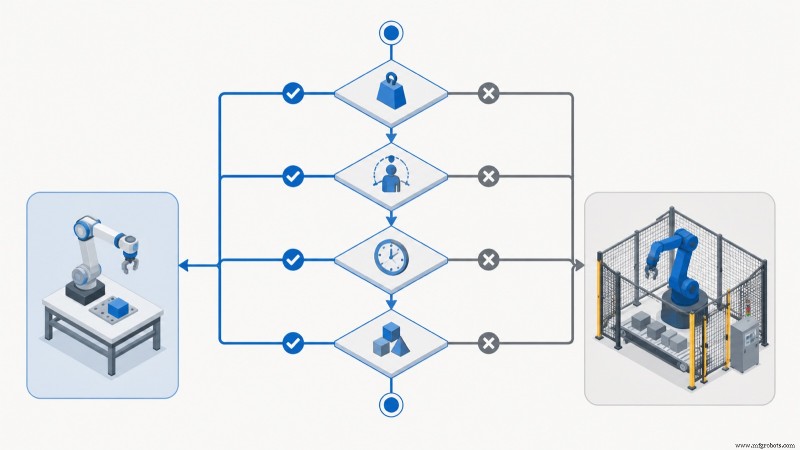
アプリケーションを以下の5つの質問で順に通してください。回答は通常、どちらかのクラスを明確に指し示します。
- ペイロード(ワーク+ツール+マージン)は30kgを超えるか? Yesなら従来型産業用ロボット。Noなら次へ。
- オペレータが動作中に作業範囲内または隣接にいる必要があるか? Yesならコボット有利。Noなら次へ。
- 大量生産でサイクルタイムが主要コストドライバか? Yesなら従来型産業用ロボット。Noなら次へ。
- ラインが頻繁に製品やタスクを切り替えるか? Yesならコボット有利(高速再配置)。
- セルを専用化・柵囲いしても、必要な床面積を失わないか? Yesならどちらでも可、コストで決断。Noならコボット有利。
多くの実際の工場では、結局両方を導入します:高品種・人隣接・低ペイロードステーション(マシンテンディング、組立)にはコボット、大量・高ペイロード・専用ライン(パレタイジング、スポット溶接)には従来型アーム。両者はプラント全体で競合ではなく補完関係にあります。
2026年のサプライヤーランドスケープ
主要ロボットサプライヤーはすべて両クラスを提供しており、単一ベンダー関係を望むマルチロボット工場にとってはシンプルです。FANUC、ABB、KUKA、安川電機はそれぞれ広範な従来型と協働レンジを展開。EVSTも成都本社、温嶺製造、100ヶ国以上へ出荷という体制で両クラスをカバー:3kg〜30kgクラスの協働ロボット(危険雰囲気向け防爆モデル含む)に加え、800kgペイロードクラスまで拡張するQJAR従来型産業用シリーズ、SCARA、デルタ製品ファミリを擁します。EVSTの協働ロボット生産ラインはIATF 16949自動車グレード認証取得、全レンジでCE、SGS、TUVサードパーティ認証取得済み。
EVSTのプロジェクト記録によれば、同社は7年間で10以上の業界にわたり600件以上の自動化プロジェクトを納入しており、この基盤がスコーピング段階でのコボットと従来型アームのアプリケーションマッチングを支えています。中国系サプライヤー比較については、2026年中国トップ10産業用ロボットメーカー分析とサプライヤー評価ガイドを参照してください。
よくある質問
コボットは単に遅い産業用ロボットなのか?
いいえ。コボットは小型産業用ロボットと機械的に類似していますが、人と柵なしで安全に作業できるようセンシングと制御を追加し、接触力を制限する設計(丸みを帯びたエッジ、低移動質量、ピンチポイントなし、速度制限)を備えています。速度制限は安全機能であり、性能不足ではありません。速度・分離監視により、オペレータが防護ゾーンにいないときは機械的最大速度近くで走行可能です。
コボットは産業用ロボットのすべてをこなせるか?
いいえ。概ね30kg以上のペイロード、サイクルタイムが主要コストとなる大量生産ラインでは、従来型産業用ロボットが正解かつしばしば唯一の選択肢です。コボットは低ペイロード、高品種、人隣接タスクで優れます。多くの工場で両方を併用しています。
どちらが安いか、コボットか産業用ロボットか?
コボットアームは通常、同等リーチの従来型アームより安価ですが、重要なのは総セルコストです。リスクアセスメントが許せばコボットセルはフェンスとライトカーテンを回避でき、そこがコスト優位性の源泉です。アプリケーションが追加ガードを必要とすれば差は縮まります。アームではなく、フルセルで比較してください。
コボットに安全フェンスは必要か?
必ずしも必要ではありません。フェンスが必要かは、アーム+ツール+ワーク+タスクという完全なアプリケーションのリスクアセスメントによります。多くの低ペイロード・低速アプリケーションはアセスメント後に柵なしで稼働します。しかし、鋭利な工具、重い・鋭利なワーク、高速要求があれば追加ガードや速度・分離監視が強制されることがあります。枠組みについてはコボット安全基準ガイドを参照してください。
工場がコボットと産業用ロボットの両方を使うべきなのはいつか?
一般的です。典型的なプラントでは、高品種・人隣接・低ペイロードステーション(マシンテンディング、組立)にコボット、大量・高ペイロード・専用ライン(パレタイジング、スポット溶接)に従来型アームを配置します。単一サプライヤーから両方を調達すれば、サービスとスペアパーツがシンプルになります。
次のステップへ
コボットが柵なしで稼働できる安全メカニズムを理解するには、協働ロボットガイドをお読みください。特定のコボットをサイジングするには、EVST製品サイトガイド:コボットペイロード選定 3kg〜30kgをご覧ください。投資回収を試算するには、コボットROI計算ツールをご利用ください。調達については、EVSTセールスまでお問い合わせページからご連絡ください。
著者について:EVST編集チームは、自動化プロジェクトを評価するエンジニアとオペレーションリーダー向けに、産業用ロボティクスとインテリジェントマニュファクチャリングについて執筆しています。EVST(EVS TECH CO., LTD)は2018年成都設立、600件以上の自動化プロジェクトを納入、100ヶ国以上へ出荷実績。IATF 16949自動車グレード認証、およびQJAR、協働ロボット、SCARA、デルタ製品ファミリ全体でCE / SGS / TUVサードパーティ認証を取得しています。
産業用ロボット
- 製造業の利益向上:物流効率が不可欠な理由
- ロボット自動化で食品生産の汎用性を向上
- ロボット溶接:労働力不足解消と安全性向上でROIを向上 - 第3部
- 中古製造用ロボット:新品半額で同等性能、30年実績の信頼性
- 再生ロボットメンテナンス入門:ピークパフォーマンスを維持する
- 経済不確実性の中、ロボット製造への投資は正解か?
- 安川電機Motomanプラズマ切断ロボット:比類なき精度と一貫性
- ロボット溶接システム導入ガイド:製造業者必見の投資判断ポイント
- ステューブリロボティクス、開発・メンテナンス向け先進ソフトウェアスイートを発表
- 「KUKA」の意味とは? 社名の由来とモデル記号ガイド
- キャタピラーの先進ロボットアーク溶接技術:品質・生産性・環境を三位一体で改善