



高精度連続波ToFシステムの設計:包括的な概要
連続波(CW)飛行時間(ToF)カメラは、比類のない深度精度を提供し、モダンなマシン ビジョン、自動車安全、コンシューマー アプリケーションに不可欠です。この記事では、CW CMOS ToFカメラ システムのコア アーキテクチャを紹介し、従来の3Dイメージング ソリューションを上回る理由を説明します。今後の投稿では、ここで議論された照明サブシステム、光学、電力管理、深度処理アルゴリズムについてさらに深く掘り下げます。
はじめに
高解像度3D深度イメージングは、安全クリティカルなマシン ビジョンの前提条件になりました。信頼性の高い深度データにより、ロボット ワークセルと協調ロボットが、大規模な反射空間や移動物体の中でも人間の近くで安全に動作できます。従来の低解像度距離計ではこれらの要求を満たせません。対照的に、CW CMOS ToFカメラは市場で最高のパフォーマンスを提供し、ビデオ ボケ、顔認証、ドライバー注意力監視、車内設定などのアプリケーションを可能にします。
表1. 連続波飛行時間システムの特徴
| システム機能 | イネーブラ |
|---|---|
| 深度精度と正確さ | 変調周波数、変調方式、深度処理 |
| ダイナミック レンジ | 読み出しノイズ、生フレーム レート |
| 使いやすさ | キャリブレーション手順、温度補償、眼安全監視 |
| 屋外動作 | 940nmでの感度、照明電力と効率 |
| 2D/3D融合 | ピクセル サイズ、深度と2D IR画像 |
| マルチシステム動作 | 干渉光のピクセル内キャンセル、カメラ同期 |
連続波CMOS飛行時間カメラの概要
深度カメラは、オンボード光源からシーンへ、そして戻ってくる光の往復時間を計測することで距離を測定します。センサーのピクセルが帰還信号を記録し、位相ベースのアルゴリズムがこれを深度マップに変換します。
クリックでフルサイズ画像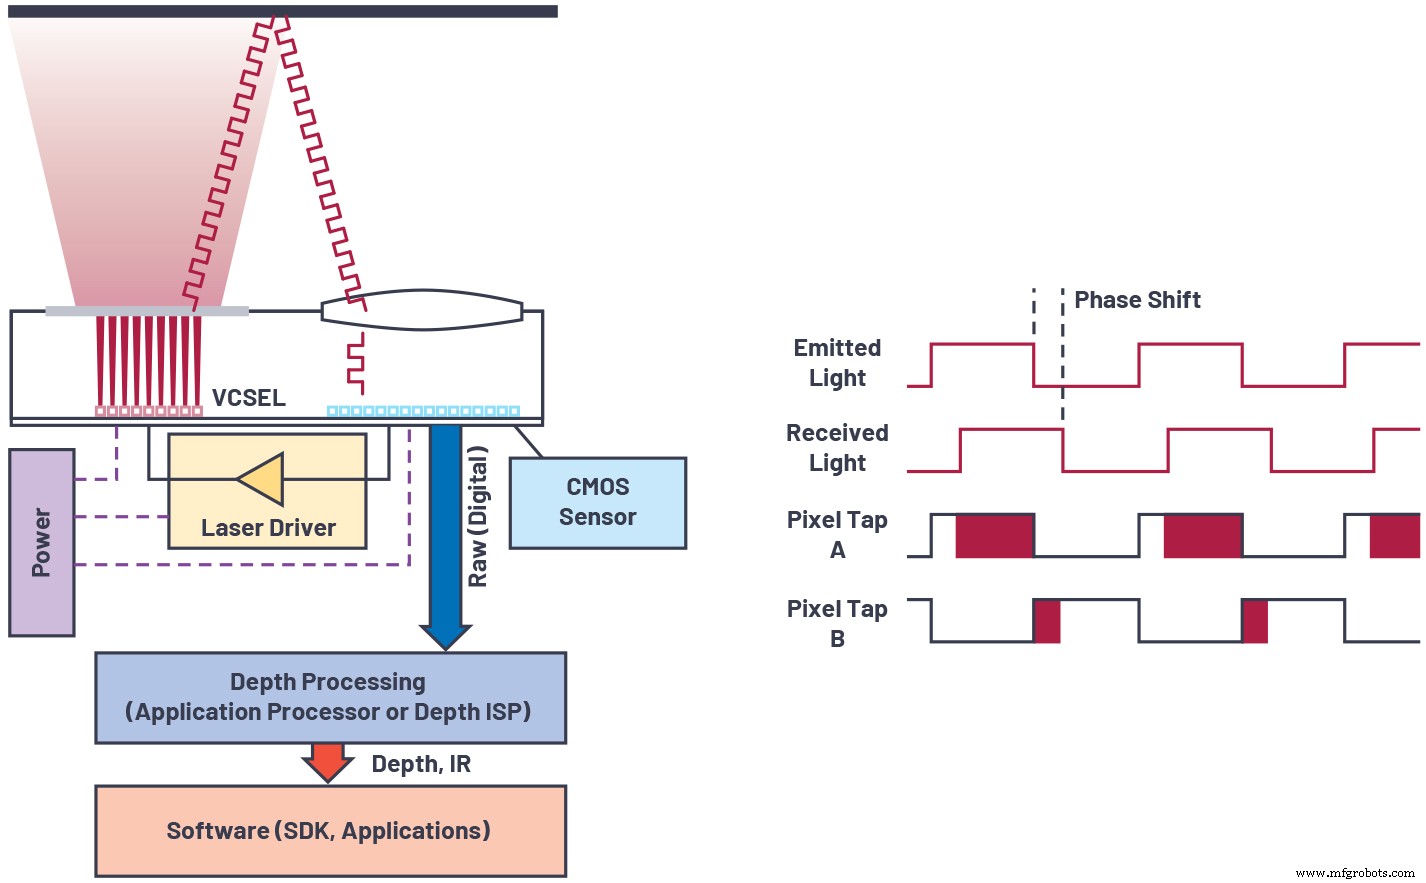
図1. 連続波飛行時間センサー技術の概要.(出典:Analog Devices)
典型的なCW ToFシステムは以下で構成されます:
- 850nmまたは940nmの近赤外光源(VCSELまたはエッジエミッティング レーザーダイオード)、通常フラッド照明
- 高周波で光源を変調するレーザー ドライバー
- 帰還信号を復調するピクセル アレイを持つCMOSセンサー
- 環境光を除去するレンズと狭帯域フィルター
- 生フレームから深度を抽出する処理ロジック
変調は連続波で、しばしば50%デューティサイクルの矩形波に近似されます。矩形波は信号対雑音比を改善しますが、深度をバイアスする高周波高調波を導入します。カメラは送信信号と受信信号の位相オフセットφを測定し、以下のように深度を計算します:

高い変調周波数は、光子ショットノイズ、読み出しノイズ、マルチパス干渉の影響を減らし、それにより深度誤差を低減します(図2参照)。しかし、位相がより速くラップするため、明確な範囲が短くなります。マルチ周波数位相アンラッピング(大きな範囲用の低周波波と精度用の複数の高周波波を使用)により、このトレードオフを克服します(図3)。
クリックでフルサイズ画像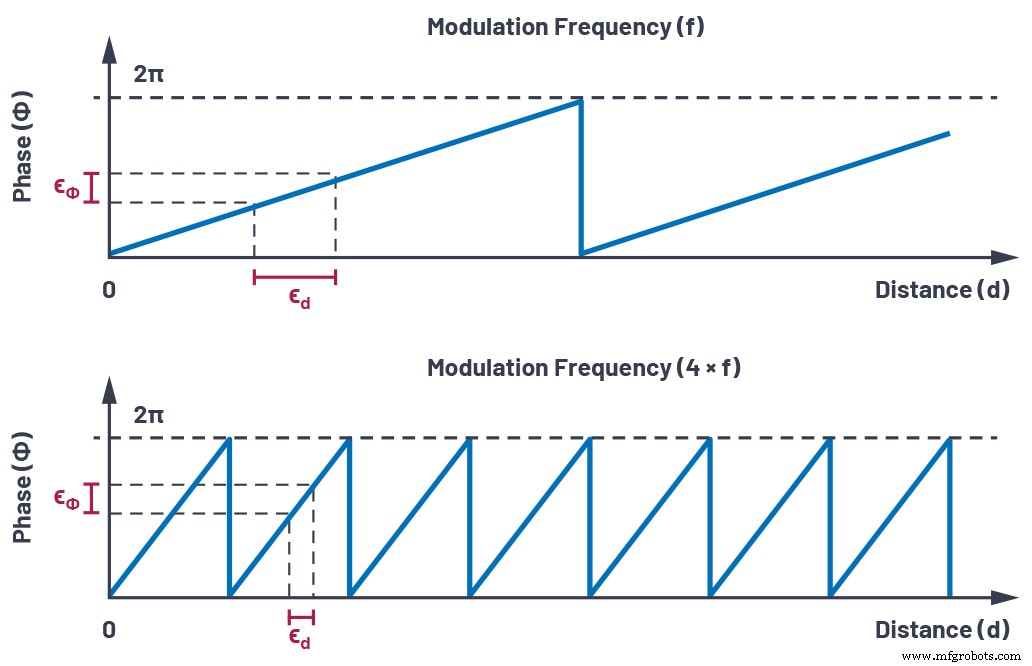
図2. 位相誤差が距離推定に与える影響.(出典:Analog Devices)
クリックでフルサイズ画像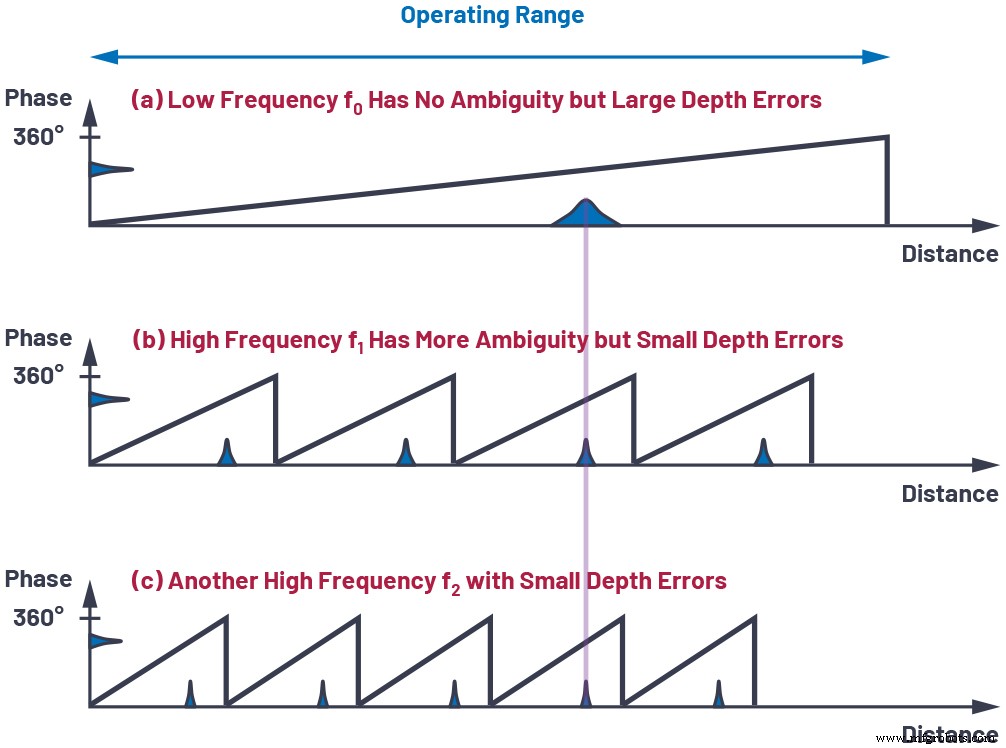
図3. マルチ周波数位相アンラッピング.(出典:Analog Devices)
各周波数の最適な重みを選択することで、深度ノイズが選択された変調周波数の二乗平均平方根に逆比例するようになり、与えられたノイズ予算で積分時間または照明電力を削減できます。
パフォーマンスに不可欠なその他のシステム側面
以下のコンポーネントは最高のパフォーマンスのために設計される必要があります:
イメージ センサー
数百MHzでの高い復調コントラスト、850/940nmでの高い量子効率、低い読み出しノイズが深度精度に不可欠です。
照明
高速な立ち上がり/立ち下がり時間、クリーンな波形、クラス1眼安全制御により、最大使用可能信号と安全基準への準拠を確保します。
光学
低主光線角度、高開口レンズと狭帯域フィルターの組み合わせにより、光集積効率を最大化し、環境光を抑制します。これは屋外使用に不可欠です。
電力管理
低ノイズと良好な過渡応答を持つレギュレーターが、レーザーとピクセル変調に必要な高ピーク電流を供給し、バッテリー寿命を損なわずに済みます。
深度処理アルゴリズム
堅牢なノイズ フィルタリング、位相アンラッピング、幾何学的キャリブレーションにより、生ピクセル データを正確な深度マップ、ポイント クラウド、補助画像(振幅、信頼度)に変換します。これらのアルゴリズムはモジュール上または外部プロセッサーで実行できます。
クリックでフルサイズ画像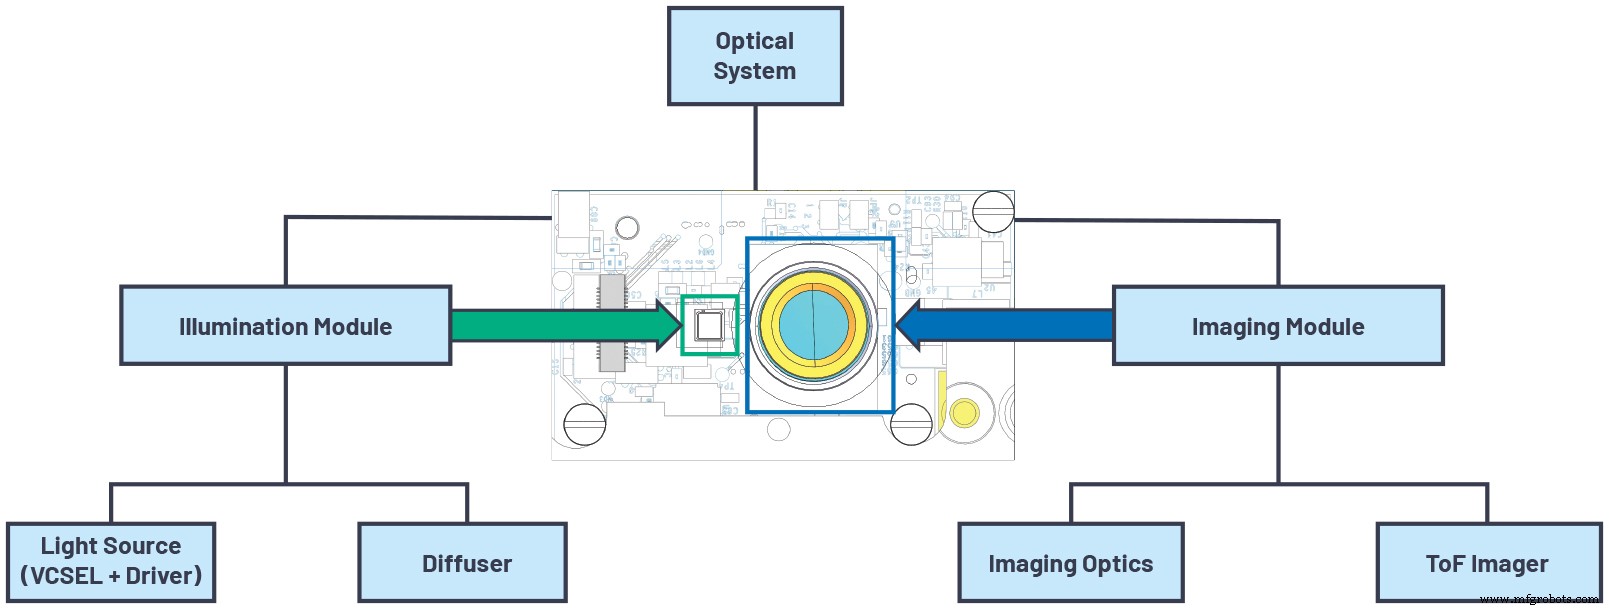
図4. 光学システム アーキテクチャ.(出典:Analog Devices)
システムレベル コンポーネント サマリー
表2. 3D飛行時間カメラのシステムレベル コンポーネント
| コンポーネント | 主な特徴 |
|---|---|
| ToFイメージャー | 高解像度、高復調コントラスト、高QE、高変調周波数、低読み出しノイズ |
| 照明源 | 高光学出力、高変調周波数、眼安全機能 |
| 光学 | 高光集積効率、最小迷光、狭帯域 |
| 電力管理 | 低ノイズ、良好な過渡応答、高効率、高ピーク電力供給 |
| 深度処理 | 低消費電力、複数出力形式対応(深度マップ、ポイント クラウド、信頼度) |
結論
連続波ToFカメラは、高精度深度イメージングの最高峰ソリューションです。変調周波数、センサー復調コントラスト、量子効率、読み出しノイズを最適化することで、設計者は例外的な精度を達成できます。システムレベルの選択(照明、光学、電力、アルゴリズム)も同様に慎重でなければ、CW ToFテクノロジーの全ポテンシャルを引き出せません。詳細な製品情報については、analog.com/tofをご覧ください。
著者
Paul O'Sullivan氏は、カリフォルニア州サンタクララのAnalog Devicesでシステム エンジニアを務めています。テスト開発と先進技術プロジェクトのバックグラウンドを持ち、2019年以来3D ToFカメラ モジュールの開発とキャリブレーションを主導しています。連絡先:paul.osullivan@analog.com。
Nicolas Le Dortz氏は、Analog DevicesのToFテクノロジー グループのシステム エンジニアリング マネージャーです。高性能ToFカメラ システムを提供するためにクロスファンクショナル チームを指揮しています。連絡先:nicolas.ledortz@analog.com。
関連コンテンツ
- Tools Move up the Value Chain to Take the Mystery Out of Vision AI
- Building effective IoT applications with tinyML and automated machine learning
- Time-of-flight technology promises enhanced accuracy
- Near-infrared time-of-flight sensor reduces sunlight interference
- Lidar platform supports occupancy detection, social distancing
- ToF sensor offers fast 3D detection
- Ultrasonic time-of-flight sensor offers 1 meter range
より多くの組み込み情報については、Embeddedの週刊メール ニュースレターを購読してください。
センサー
- Microcut パレットチェンジャーでセットアップ時間 30% 以上削減 – 生産性と精度を向上
- 新システムにおける一般的な落とし穴:初期故障を防ぐ方法
- シングルポイントオブフェイル(SPOF)を理解する:明確で専門的なガイド
- 金属鋳造におけるゲーティングシステム設計のエキスパートガイド
- コンプレッサーアップグレードの時期か? 早期に兆候を見極めよう
- 微小3Dイメージセンサー、Time-of-Flight技術を採用
- ToF vs FMCW LiDAR:技術的比較で見る真実
- 革命的超音速推進システム、大陸間30分以内移動を実現へ
- ロボット手術ビジョンシステムの照明設計最適化
- 光受容体駆動メラトニン調節と光療法:概日リズム健康の鍵を解く
- 迅速IVDソリューションのためのエキスパート・マイクロ流体カートリッジ設計