



ロボット手術ビジョンシステムの照明設計最適化
ロボティクスとロボット支援手術の目標は、外科医が複雑で従来不可能だった手術を、精度向上により実施できるようにすることです。これにより手術・回復時間の短縮と患者リスク低減を実現。ロボット手術は前立腺摘出、腎摘出、子宮全摘出大腸手術など多くの用途で大きな影響を与えています。近年の技術進歩により、これまで以上に多くのロボティクス応用が開発されています。
手術ワークフロー改善への革新
手術ワークフロー、部位アクセス、回復時間の改善のため、手術ロボットアーキテクチャの全サブシステムで新たな革新が登場。正確で一貫した可視化による画質向上は、手術中の外科医のより情報に基づいた意思決定を可能にします。手術ビジョンシステムは、広視野カメラとファイバーオプティックまたはLED照明コンポーネントを組み合わせます。しかし製品開発では、照明システムの性能要件と設計に、カメラよりはるかに少ない時間とリソースが割かれがちです。
成功する製品のために
成功する製品には、高品質照明を提供するために必要な全サブシステムを考慮する必要があります。具体例として、チップオンチップカメラを採用した高精細3D腹腔鏡があります。
3D手術ビジョンシステムの4主要サブシステム
- 手術対象に光を届ける照明システム
- 組織からの光を捕捉するカメラ(レンズとCMOSセンサー)
- 画質とレイテンシを制御するファームウェア
- 表示システム(2Dと3Dディスプレイの組み合わせ)
各サブシステムには、設計チームが考慮すべき独自の重要課題があります。
臨床応用の理解
堅牢な照明システム設計の前に、設計エンジニアは与えられた手術手技における臨床チームの目標を包括的に理解する必要があります。多くの場合、プロダクトマネージャーが「顧客の声」として先行デバイスを特定し、「最高の画質」を要求。R&Dチームはこの要求を定量的要件に変換し、撮像モダリティ、視野、解像度、色精度、画像コントラストの数値限界などを特定し、最終的に完全な製品要件へと至ります。本稿では、カメラ視野80°、作動距離5〜100mmの3D腹腔鏡用光源を考察。主に白色光応用を考慮しますが、蛍光考慮についても言及します。
ここでは、資本設備(ビジョンタワー)の一部として密閉された機器ハウジングに設置されたLED光源エンジンを備えたファイバーベース照明システムの設計を考察。資本設備は、手術プラットフォームのビジョンと追加制御システムを通常収容するカートを包含。想定される手術システムアーキテクチャは、ロボット手術システム用の剛性ステレオ腹腔鏡。スケジュール、安全性、蛍光やその他光源依存撮像の将来的ユーザーニーズ統合リスクを低減するため、ファイバーベースソリューションを検討。著者らはLEDのサイズと効率における継続的進歩を評価し、記事末尾で設計空間について言及します。
ロボット手術における照明考慮事項
図1は、ロボット手術プラットフォームの照明システム主要アーキテクチャを示します。スコープに光を届けるため、照明源(この場合ライトエンジン)が必要。ライトエンジンは必要に応じてファイバーテーパーに光を結合し、その後チップに光を伝送するファイバーに届けます。
ライトエンジンは資本設備に設置される光源。これらのソースには様々なアーキテクチャがありますが、大きく2つの主要タイプに集約されます。単一広帯域ソースを使用するものと、狭帯域LEDを混合して広帯域ソースを作るもの。単一広帯域LEDは、青色LEDで蛍光体を励起する白色LEDアーキテクチャにより青色光補正が必要になるリスクがあります。赤色組織により多くの青色光が吸収されるため、スペクトルの高青色信号はカラーチューニング段階で課題を生じさせ、潜在的に「デジタルらしく偽物っぽい」画像につながります。RGB LED混合アプローチは過剰青色光問題を解消できますが、3光源をシステムに結合するためにより複雑な光学系がライトエンジンに必要。システムが近赤外(NIR)照明を必要とする場合、NIR LEDもライトエンジンに搭載され、設計がコンパクト化されます。
RGBとNIR LEDを同一ハウジングに収容することで、光源がチップに光を届ける同じファイバーを共有可能。これにより内視鏡照明システムの効率を最大化。ライトエンジンから内視鏡チップへ光を伝送するには、高数値開口数(NA)ファイバーオプティクスと、光源からチップへ光をリレーする光学系が必要。ファイバーの角度出力を表す用語が数値開口数(NA)。NAが高いほどファイバーの角度出力が高くなります。NAはファイバーに入射・射出可能な最高角度の正弦に等しく、ファイバーのコアとクラッドの屈折率で決定。NAが高いほど光がファイバーから出射する角度が大きくなり、視野のより高い割合を照明可能。
ファイバーオプティックケーブルから最高性能を得るには、ライトエンジン出力とファイバーオプティックケーブルの関係を考慮する必要があります。一般的な解決策は、ファイバーテーパーを使用して内視鏡に入射する光の角度を増やすこと。ファイバーテーパーは通常、ライトケーブルが接続する内視鏡の近位端に設置。ファイバーテーパーは、ライトエンジンの大面積・低角度出力を小面積・高角度出力に変換します。

ライトボックスから出射する光のNAは通常0.5 NA程度ですが、手術ロボティクスに関連する角度は0.87 NA以上に達することがあります。ライトボックスに接続するファイバーは、ライトボックスの出射NAと等しくする必要があります。テーパーは低角度光を高角度光に変換し、最も広い照明角度を実現。図2は、光ビームがテーパーに入射し出射する際の様子を示します。

テーパーを使用せずに高出力角度を達成する代替案は、腹腔鏡チップから出射する光を拡散させるレンズを設計すること。レンズ支援照明システムはより高い出力角度を可能にし、体内使用向け高FOVカメラを実現しますが、コンパクトさを犠牲にします。
光が腹腔鏡のファイバーオプティクスに伝送されると、ファイバーはチップ全体に光を出力するようパッケージングされます(図3)。これは単一光出力面より2つの理由で有益。第一に、ファイバーのスコープへの統合が容易。第二に、手術器具による望ましくない影が画像に影響するのを防止。

較正とテストの考慮事項
光源設計時、チームは撮像信号パイプライン(ISP)も考慮する必要があります。これは撮像された画像を変換し、手術チームのための高精細2D・3Dモニターに表示。ISPには、画像センサーのダーク信号不均一性、光応答不均一性、カラー較正、ホワイトバランスなど、様々な較正が適用可能。これらの較正により高品質画像を作成する補正が可能ですが、ISPが較正に過度に依存すると、画像が過度に処理されたように見え、手術チームの注意をそらす可能性があります。
ISPには各ユニットの較正を必要とするブロックがあります。較正データは通常、内視鏡に搭載されたメモリに保存。較正プロセスの定義を早期に開始し、ISP開発エンジニアと連携することで、後期開発問題のリスクを低減。ISPと較正を早期に考慮することで、製品発売前に光源とファームウェアの複数リビジョンが可能。較正には限界があり、照明システムが意図された手術用途に近い設計であれば、開発プロセスでの較正トラブルシューティングが少なくて済みます。
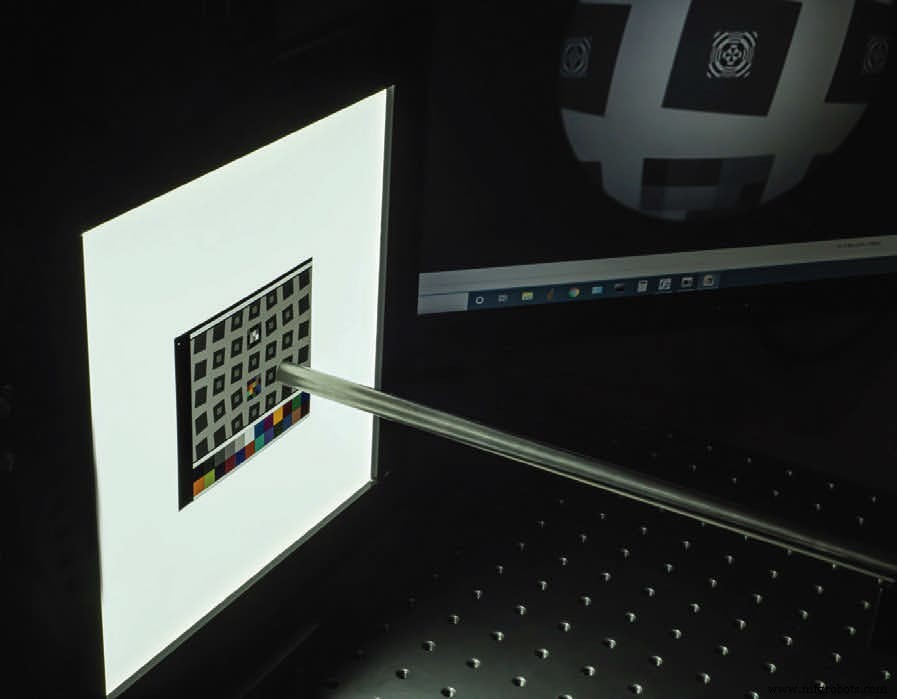
照明源に関連する較正例として、光応答不均一性(PRNU)、ホワイトバランス、カラー補正があります。これらの較正は、光源自体が劣った設計の場合、効果が限定的。較正で光源設計を「修正」しようとすると、生成画像が過剰処理されて見える可能性。また、ISPが較正用メモリを割り当てる必要がある場合、ビジョンシステムのレイテンシ増大リスクがあり、ロボット性能を制限する可能性があります。
最後に、ライトエンジン、照明、撮像光学、カメラファームウェアの設計後、適切なテストが必要。照明システムコンポーネントには、資本設備と腹腔鏡の光源で100%検査と較正が必要なことが多々あります。これらのテストでは、特殊ターゲットを用いて色精度、均一性、電力出力を測定するため、被験デバイスを多様な条件下で動作させる必要があります。これらのテストを自動化するシステム設計により、部品間・検査員間変動リスクを低減し、現場での製品基準維持を確保。これらのテストステーションには、製造現場での成功展開を確保するため、詳細な機械、システム、ソフトウェア設計が必要です。
内視鏡やフレキシブルスコープ応用には他の考慮事項があります。これらデバイスは照明用スペースにより制限があり、2D撮像のみ、使い捨て、または本稿で提示したパラメータに関係しない他の制約がある場合があります。小径・使い捨てデバイスでは、プラスチックファイバー、チップ内LED、その他よりコンパクトなソリューションが、異なる設計考慮とリスク軽減で成功製品を可能にします。
まとめると、ロボット手術システムの照明コンポーネント開発は複雑なプロセスです。臨床応用の完全な理解から始め、その上に構築すべきです。白色光とNIR応用向けロボットシステム設計の場合、資本設備に設置されたライトエンジンと高NAファイバー活用設計を推奨。最も広い照明角度を達成するには、デバイスチップに光を届ける高NAファイバー使用を推奨。これは過度に複雑な設計を回避する最も簡潔な設計アプローチ。他のソリューションは機能ギャップを生み、回避策設計につながる可能性があります。
この記事は、Gray Optics(ポートランド、メイン州)の光学システムエンジニア、ジョナサン・ブランド氏と、VPセールス&マーケティングのニール・アンダーソン博士によって執筆されました。詳細情報は、ニール・アンダーソン博士(メールアドレスはスパムボット対策で保護されています。表示にはJavaScriptが必要です)までお問い合わせいただくか、こちらをご覧ください。
センサー
- メタル3Dプリント部品を最適化するための主要設計原則
- 新システムにおける一般的な落とし穴:初期故障を防ぐ方法
- プリント基板実装を成功させるための重要ポイント
- フレックスリジッドPCBのインピーダンス設計重要戦略
- ロボットビジョンが自動化を高度化:主要メリットとアプリケーション
- パート1:高性能遠心コンプレッサーの重要なクーラー設計考慮事項
- セントラルコントローラー:マルチユニットエアコンプレッサシステムのシームレスな管理
- 油圧システム:定期メンテナンスが不可欠な理由
- 先進ロボットシステム向け精密モーター制御のエンジニアリング
- 光受容体駆動メラトニン調節と光療法:概日リズム健康の鍵を解く
- 迅速IVDソリューションのためのエキスパート・マイクロ流体カートリッジ設計