



AI搭載エクソスケルトン脚が自律歩行を学習
ロボティクス研究者たちが、高度な人工知能(AI)技術を用いて自ら歩行するエクソスケルトン脚を開発しています。この自律制御脚は、将来的に高齢者や身体障害者の動きを支援する可能性があります。
ウォータールー大学の研究者たちによって構築・テストされたこのシステムは、コンピュータービジョンとディープラーニングAIを組み合わせて、人間のような歩行を模倣します。環境でのサンプル歩行コレクションから「学習」し、感知した周囲環境に基づいて動きを調整します。
「ロボットエクソスケルトンに視覚を与え、自律制御できるようにしています」と、システム設計工学博士課程のブロコスラフ・ラシュコフスキー氏(ウォータールー大学のExoNet研究プロジェクトを主導)は語ります。
AIによって支援されるExoNetシステムは、チームが収集した訓練データから学習します。胸にウェアラブルカメラを装着して(上記画像参照)、ラシュコフスキー氏と同僚研究者たちは屋内外の環境動画を撮影しました。
AIコンピューターソフトウェアがビデオフィードを処理し、階段、ドア、周囲のその他の特徴を正確に認識します。
この成果は、学術誌『Frontiers in Robotics and AI』で詳細に発表されました。(この自律エクソスケルトンプロジェクトに関連する研究データセットをこちらでご覧いただけます。)
関連プロジェクトシリーズの最新論文、「ロボットエクソスケルトンと義肢のための立位着座バイオメカニクスシミュレーションとエネルギー再生」が、『IEEE Transactions on Medical Robotics and Bionics』に掲載されています。
モーター駆動エクソスケルトン脚は以前から設計されてきましたが、着用者はほぼ常にジョイスティックやスマートフォンアプリで動きを制御する必要がありました。
Tech Briefsのその他のロボット記事
テルアビブ大学で開発中のロボットが、天然センサーである死んだイナゴの耳のおかげで電気信号を「聴く」。
新しいロボットは、加圧空気の恒常的供給源だけで動く——エレクトロニクス不要。
「それは不便で認知的に要求が高い」とラシュコフスキー氏。「新しい移動活動を実行するたびに、止まってスマホを取り出し、望むモードを選択しなければなりません。」
ウォータールー大学のアプローチは、AIとコンピュータービジョン機能により、より自動化された制御を提供します。
ExoNet研究プロジェクトの次のフェーズでは、ユーザーの現在の動きと今後の地形の分析に基づき、ロボットエクソスケルトンが階段を昇り、障害物を回避し、その他の適切なアクションを取れるよう、モーターに指示を送ることが含まれます。
さらに、研究者たちは人間の動きでバッテリーを自己充電することで、ロボットエクソスケルトン用モーターのエネルギー効率改善にも取り組んでいます。
「私たちの制御アプローチは、必ずしも人間の思考を必要としません」と、ジョン・マクフィー教授(カナダ研究主席・生体メカトロニクスシステムダイナミクス、モーションリサーチグループラボ主宰)の指導を受けるラシュコフスキー氏は語ります。「自動運転車が自ら運転するのと同様に、自ら歩く自律エクソスケルトンを設計しています。」
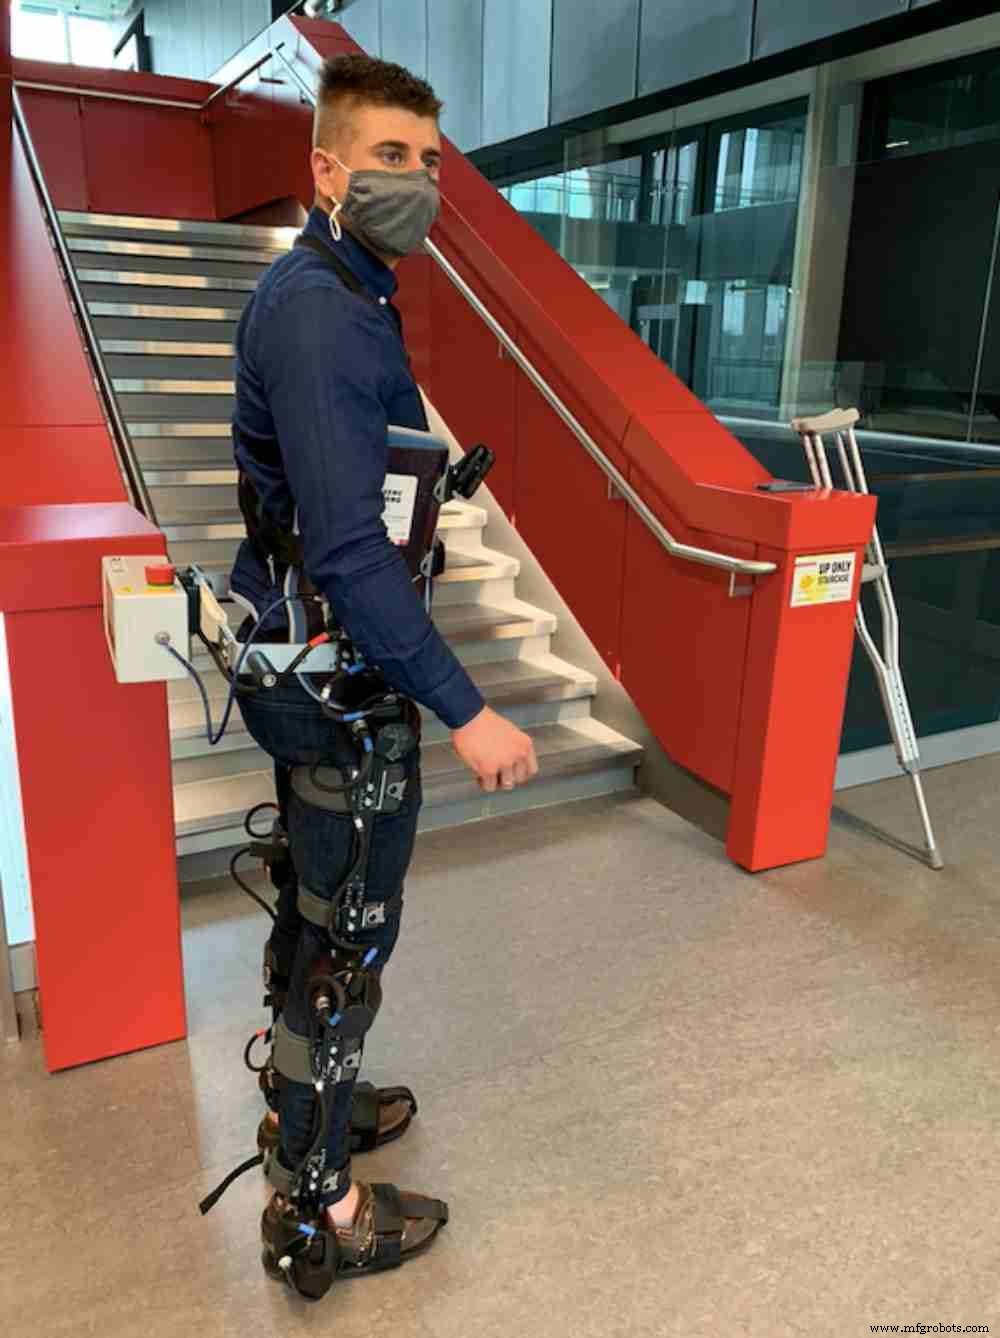
以下のTech BriefsとのQ&Aで、ブロコスラフ・ラシュコフスキー氏がExoNet技術について、そして自動運転車のような機能を持つエクソスケルトンが車両のような安全対策も含めなければならない理由について説明しています。
Tech Briefs: 安全性をどう確保しますか? ユーザーはエクソスケルトンが誤って危険なことをした場合、制御を引き継げますか? アナロジーはADAS対完全自動運転車です。ユーザーは速度と停止・発進をどう制御しますか? そんなコントロールはユーザーとどうインターフェースしますか?
ブロコスラフ・ラシュコフスキー: 安全性は最優先事項です。これらのロボットデバイスは、高齢者や身体障害者(脳卒中、脊髄損傷、脳性麻痺、変形性関節症など)を支援するように設計されています。エクソスケルトンが誤った判断をして転倒や怪我を引き起こすことは許容できません。したがって、環境認識システムを開発し、エクソスケルトンが歩行環境を自律的にリアルタイムで感知・反応できるようにすることで、分類精度と制御の改善に完全に焦点を当てています。コンピューターと「健常な」対照群でのウェアラブルプロトタイプを用いてシステム性能を最適化してから臨床試験に進みます。しかし、エクソスケルトンユーザーは常に手動制御を引き継ぐ能力を持ちます(例:停止と操舵)。
Tech Briefs: この種のエクソスケルトンで想定されるアプリケーションを説明してください。どこで最も価値がありますか?
ブロコスラフ・ラシュコフスキー: これらのロボットデバイスは、高齢者と身体障害者の移動活動を支援するように設計されています。我々の環境適応型自動制御システムのアプリケーション例は、異なる移動活動間の切り替えです。市販のエクソスケルトンでは、平地歩行から階段昇降へ移行する際、ユーザーは階段に近づき、止まり、モバイルインターフェース、プッシュボタン、その他のハンドコントロール(デバイスによる)を使用してエクソスケルトンに意図した活動を手動で伝える必要があります。
対照的に、自律制御システムでは、ユーザーが傾斜階段に近づくと、車載センサー(IMUなど)がユーザーの現在の動きを継続的に感知・分類し、ウェアラブルカメラシステムが今後の地形を感知・分類します。これらの異なるセンサーテクノロジーとパターン認識アルゴリズムの融合により、ユーザーの移動意図を予測し、エクソスケルトンを制御します。
Tech Briefs: エクソスケルトンはどのようにして「人間の思考なしで動作する」よう訓練されるのですか?
ブロコスラフ・ラシュコフスキー: 環境分類にコンピュータービジョンとディープラーニングを使用します。数百万枚の実世界画像を用いて、畳み込みニューラルネットワークを自動的かつ効率的に訓練し、画像に示される様々な歩行環境を予測します。この歩行環境情報は、最適経路計画、障害物回避、異なる移動活動間の切り替え(平地歩行から階段昇降など)の観点からロボットエクソスケルトンを制御するために使用されます。
Tech Briefs: このエクソスケルトンの次のステップは? 現在何に取り組んでいますか?
ブロコスラフ・ラシュコフスキー: 安全クリティカルな観点から、これらのAI搭載エクソスケルトン制御システムは正確かつリアルタイムで動作する必要があります。したがって、最小限の計算・メモリストレージ要件を持つニューラルネットワークアーキテクチャを使用しながら、環境分類精度の向上に焦点を当て、オンボードリアルタイム推論を促進しています。
どう思いますか?質問とコメントを共有してください。
センサー
- QR・RFID・体温検知統合アクセス制御システム(Raspberry Piベース)
- スマート貯金箱を作ろう:Arduino Nanoでコインアクセプターを制御
- ArduinoでBluetooth経由でLEDを制御 – シンプルDIYガイド
- 品質管理の向上:3Dプリント工具が製造精度を高める
- 先進技術による自動品質管理で製造現場の卓越性を高める
- 生産効率を最大化:戦略的キャパシティプランニングでボトルネックを解消
- レーザー距離センサーでロボット搬送システムをマスターする
- Millport SmartLathez 1740 CNC旋盤 – 精度とパワー
- 革新的光学追跡法でエクソスケルトンの完璧なフィットとユーザー安全を確保
- NASA開発:上肢リハビリ用携帯型ロボット外骨格
- デミングサイクル:継続的品質改善の実証済みフレームワーク