



ステッピングモーター:種類、特性、実用応用
ステッピングモーターとサーボモーター
ステッピングモーターは、連続回転ではなく離散的なステップでロータを動かすデジタルモーターです。通電状態で停止しているとき、保持トルクで負荷を確実に保持します。過去20年間でステッピングモーターが広く採用されたのは、マイクロプロセッサと直接インターフェースする固体素子ドライバーのおかげで、精密なモーション制御に低コスト・低複雑性のソリューションを提供できるようになったためです。
ステッピングモーターの前身であるサーボモーターは、モーター、エンコーダ、誤差増幅器を組み合わせて高性能なモーション制御を実現します。追加コンポーネントによりコストと複雑性が増し、ステッピングモーターのトルクや速度限界を超える用途に限定されます。中程度の速度、良好な精度、手頃な価格が重要なほとんどのタスクでは、ステッピングモーターがデフォルトの選択肢です。
歴史的に、ステッピングモーターはフロッピードライブの読み書きヘッド位置決めや初期ハードドライブに使用されていました。しかし、現代のハードドライブはサブミリ秒位置決めが可能な高速ボイスコイルサーボに依存しています。
サーボアンプは慎重なゲインと位相のチューニングを必要とするリニアデバイスですが、ステッピングドライバーは巻線に電流を供給するシンプルなオン・オフスイッチです。このため、ステッピング制御エレクトロニクスは安価で設計が容易です。
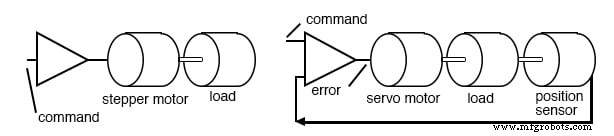
ステッピングモーターとサーボモーターの比較
特性
ステッピングモーターはロータがソリッドシリンダー(多くの場合永久磁石)で、スリップリングや整流子がないため頑丈で安価です。ステータは積層構造で、2〜5相の巻線を含められます。連続回転向けではないため、通常馬力ではなくトルクで定格されます。
- トルク範囲は、小型「ダイムサイズ」ユニットの数インチ・オンスから、大型4kgモーターの1,000インチ・オンス以上(約10N·m)まで
- 速度-トルク曲線は保持トルクが高いものの、速度上昇につれて利用可能トルクが低下し、モーターと負荷慣性で決まる最大動作速度でゼロになることを示す
- ステップ角は構造により90°(1回転4ステップ)から0.75°(1回転500ステップ)まで。ドライバーでハーフステップ化可能
- 最大起動周波数とプルイントルクが静止からの加速速度を制限。プルアウトトルクがステップアウトせずに維持できる最大負荷を決定
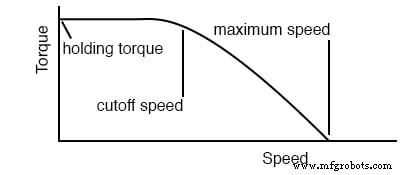
ステッピングモーター速度特性
ステッピングモーターの種類
可変リラクタンス
これらのステッパーは、磁束が最小リラクタンス経路を求める原理を利用します。ロータは突極を持つ軟鉄シリンダーで、通電するとロータが回転ステータ磁界と整列し、エアギャップ長を最小化します。ステップ角は大きく、非通電時のデテントトルクはほぼありません。
例:三相可変リラクタンスモーターのステップ角は30°です。ステップシーケンスはシンプルなオン・オフ切り替えパターンで説明できます(下図参照)。
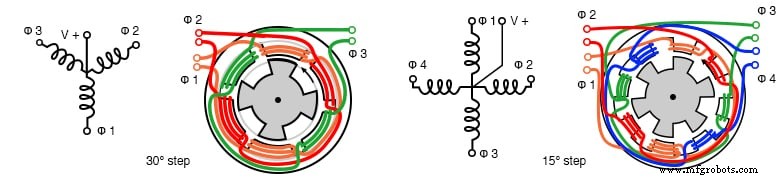
三相可変リラクタンスステッピングモーター
ステップ角計算:
ΘS = 360°/NS, ΘR = 360°/NR, ΘST = ΘR – ΘS NS = ステータ極数, NR = ロータ極数
ロータの極数がステータより少ないため、ステータ1ステップあたりのロータ移動角が小さくなり、より細かいステップ分解能が得られます。
永久磁石
これらのステッパーは円筒形永久磁石ロータを備えます。ステータは通常2巻線で、ユニポーラ駆動用にセンタータップがあったり、バイポーラ駆動用に交互極性で駆動されたりします。非通電時にデテントトルクを示し、ステップ角は大きめ(通常7.5°〜90°)です。
駆動オプション:
- 波形駆動:1度に1コイルを励磁。シンプルだがトルクは低い
- フルステップ:両コイルを同時励磁。高トルク
- ハーフステップ:波形とフルステップを交互に実行。分解能が2倍
ユニポーラ配線(4、6、5、8線構成)は単極性電源で使用可能だがドライバー出力が多く必要。バイポーラ配線は高トルクだがより複雑なドライバーが必要。
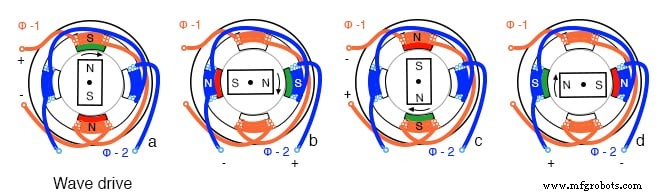
PM波形駆動シーケンス
典型的な構造:24極缶スタック設計で、相あたり12個の指状極片を指状に組み合わせ、15°ステップ角を実現。
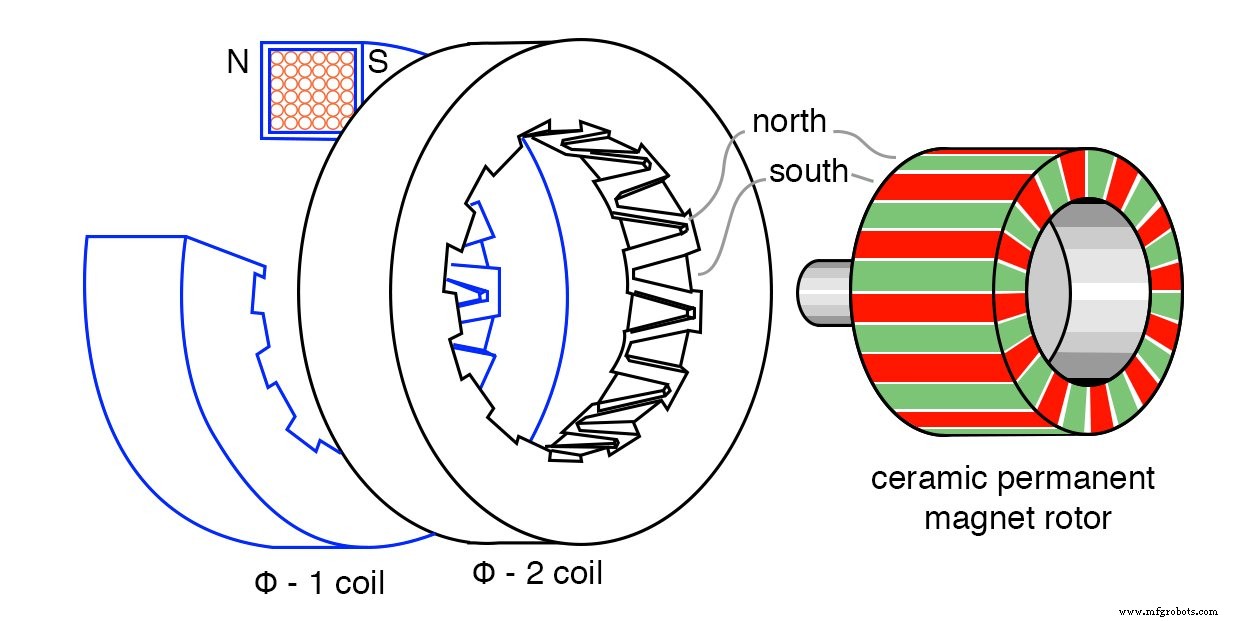
24極缶スタック永久磁石ステッピングモーター
ハイブリッド
ハイブリッドステッパーは、可変リラクタンスモーターの軟鉄歯とPMモーターの永久磁石コアを組み合わせ、非常に細かいステップ角を実現します。ロータには半歯ずつオフセットした放射状軟鉄歯があり、ステータには一致する歯があります。2相が1/4歯分オフセットされているため、例示モーターでは1回転192ポジションでステップします。
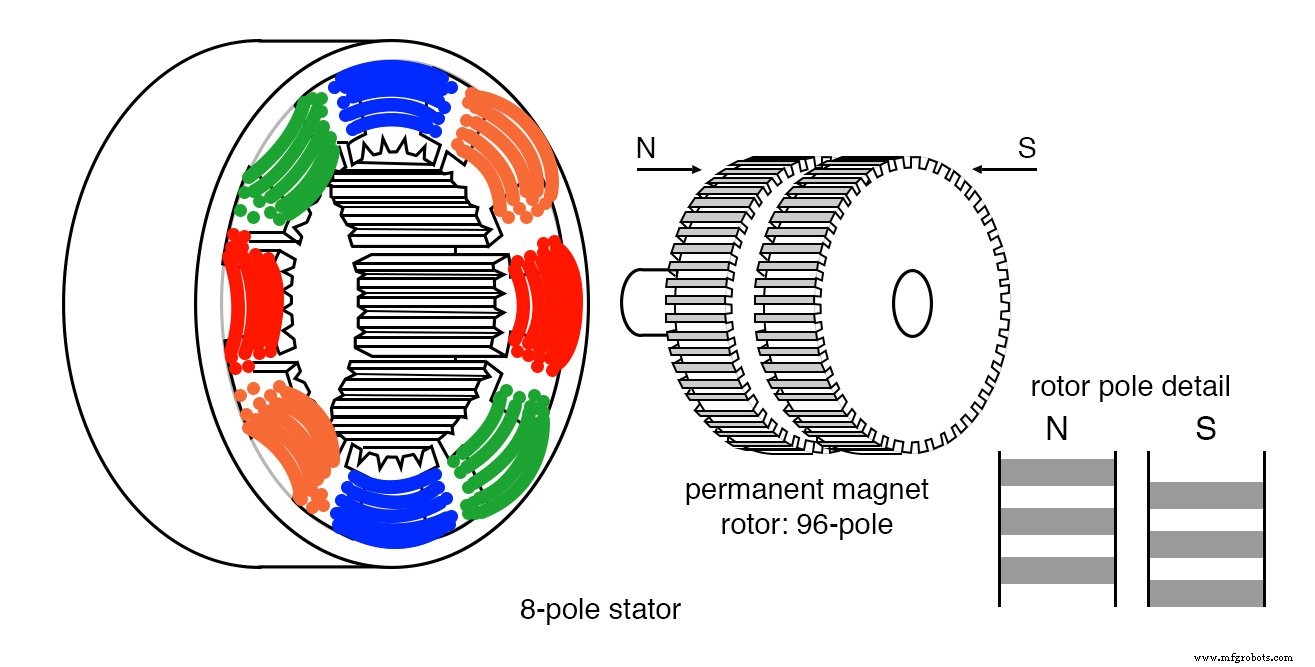
ハイブリッドステッピングモーター
応用
- フロッピーディスクおよび初期ハードドライブのヘッド位置決め
- プリンターとコピー機(用紙送り)
- 3Dプリンター、CNCルーター、精密位置決めが必要なロボットアーム
- 民生用電子機器(カメラジンバル、ロボット玩具など)
まとめ
- 可変リラクタンス:軟鉄ロータ、大ステップ角、デテントトルクなし
- 永久磁石:フェライトロータ、缶スタック構造、中程度ステップ角、デテントトルクあり
- ハイブリッド:微細な歯と位相オフセットにより最小ステップ角と最高分解能を実現
適切なタイプの選択は、必要なトルク、速度、分解能、コスト制約によります。
関連ワークシート
産業技術
- モーター寿命を延ばす:専門家によるメンテナンスのヒント
- 産業用モーターの種類、機能、応用:リニアモーターとBLDCモーターを中心に
- BLDCモーター(ブラシレスDCモーター)プロフェッショナルガイド:原理・構造・応用
- サーボモーター vs ステッピングモーター:現代のグレーゾーンを明確にする
- ACモーター技術の基礎と進歩
- 単相誘導モーターの理解:種類、動作、効率改善
- AC整流子モーターの理解:設計、種類、応用
- 電動機の安全確保:主要フェーズ別の必須保護対策
- AC電動機の4大巻線故障タイプと予防策
- ピーク性能を確保するコンプレッサーモーターメンテナンスのエキスパートガイド
- Nanotec CL4-E:BLDC&ステッピングモータ向けコンパクト高性能モータコントローラ