



可変リラクタンスモーター:種類、動作原理、応用
可変リラクタンスモーターは、拘束されていない鉄片が磁気抵抗(リラクタンス)を最小化して磁束経路を完成させようとする原理で動作します。リラクタンスは電気抵抗の磁気的等価物です。
同期リラクタンス
突極を持つ大型同期モーターの回転磁界を非励磁状態にしても、定格同期トルクの10〜15%を発生できます。この残留トルクは、1回転中のロータ周りのリラクタンス変化から生じます。大型モーターでは商業的に実用的ではありませんが、小型では同期リラクタンス設計が実用的かつコスト効率に優れています。
誘導モーターの導体なしロータに一致するスロットを追加することで、同期リラクタンスモーターが得られます。これは誘導モーターのように起動しますが、ステータとロータのスロットが整列するにつれて変化するリラクタンスによって駆動される低レベルの同期トルクに素早くロックインします。
このようなモーターは中程度の同期トルクを発揮しますが、低力率、限定的なプルアウトトルク、低効率という制約があり、半導体電力制御の登場まで続きました。
スイッチトリラクタンス
スイッチトリラクタンスモーター(SRM)は、巻線のない極を持つ鉄製ロータと多相ステータで構成されます。ステータ極対が励磁されると、ロータは最小磁気リラクタンスの経路に向けて回転します(下図参照)。
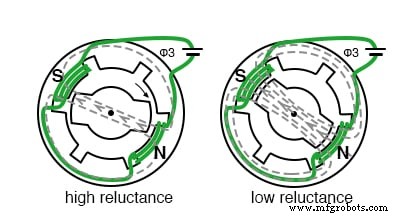
順次位相切り替えにより、磁束が常に最小リラクタンス経路を求めるようにロータをステップごとに推進します。以下の簡略図はロータの動きと関連波形を示しています。
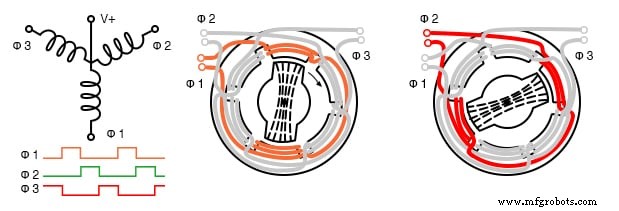
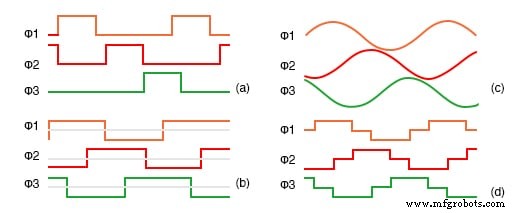
各3相巻線の一端を共通にすると、SRMをステッピングモーターのように駆動できます:波形駆動シーケンスで各コイルを順番にグラウンドに引き、ロータを60°刻みで前進させます。複数の波形が可能です:単極波形駆動(a)、双極フルステップ(b)、6ステップ正弦波近似(c)、PWMによる真の正弦波(d)。
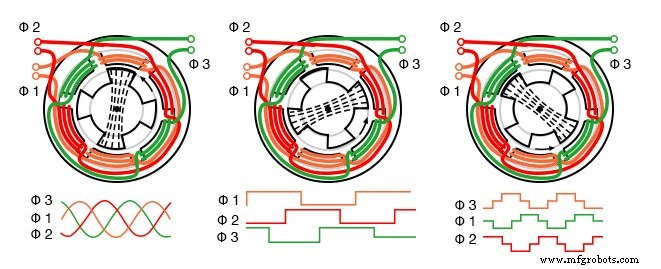
ステータ極数を倍増すると速度が低下しトルクが向上し、多くの場合ギア減速が不要になります。モーターが離散的なステップ、停止、起動を目的とする場合、可変リラクタンスステッピングモーターと呼ばれます。
電子駆動可変リラクタンスモーター
SRMは商用電源から直接駆動すると性能が劣りますが、最新のマイクロプロセッサと固体素子ドライバーにより、大量生産用途向けの経済的で高性能なソリューションになります。
磁界コイルを順次切り替えることで回転磁界を生成し、不規則な形状のロータを最小リラクタンス経路に沿って引きずります。しかし、トルク-電流関係が高度に非線形であるため、精密な制御が不可欠です。
電子駆動設計はブラシレスDCモーターを反映していますが、永久磁石ロータがないため構造がシンプルです。コントローラはBLDCより複雑ですが、ブラシ、整流子、ロータ巻線が不要で、大量生産時の製造コストを低減します。
効果的な制御には正確なロータ位置検出が必要で、通常は光学または磁気エンコーダ、または逆起電力監視によって行います。マイクロプロセッサはサーボループ内で高度な切り替えアルゴリズムを実行し、トルクと速度を制御し、リップルトルクと可聴ノイズを最小化します。
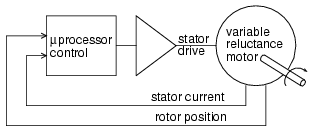
リップルトルクが最小化されるため、これらのモーターは連続高速動作に優れています。省エネ掃除機ファン、産業用ポンプ、最新掃除機で使用される100,000rpmファンモーターなどに既に採用されています。
利点
- シンプルなブラシレス構造:整流子、ロータ巻線、永久磁石なし
- 従来の交流または直流モーターと比較して高効率と高信頼性
- 堅牢な起動トルク
- 大量生産時のコスト効率
- 高周囲温度での優れた性能
- 大量製造で正確な速度制御が可能
欠点
- 非線形なトルク-電流特性が制御を複雑化
- リップルトルク抑制のために精密な位相切り替えが必要
- 滑らかな動作のために位相電流制御が必須
- 音響および電気ノイズの可能性
- 複雑な制御ニーズのため少量生産には不向き
産業技術
- Raspoulette:太陽光発電自律コープドアシステムのプロトタイプ
- リニアモーター理解:電気エネルギーから精密直線運動へ
- サーボモーターの仕組みと重要性
- パーカーKシリーズ フレームレスサーボモータでモーション制御を最適化
- ポテンショメータをリウムスタットとして使いシンプルなモーター速度制御
- 永久コンデンサ分相誘導モーターの自作:ステップバイステップガイド
- 単相誘導モーターの理解:種類、動作、効率改善
- AC整流子モーターの理解:設計、種類、応用
- モーター&ドライブ・システムのサイジング:アンダーサイジングとオーバーサイジングを避けて最適性能を引き出す
- CNC DCモーター修理のエキスパートガイド
- DCモーターの問題を検査・診断するステップバイステップガイド