



ブラシレスDCモーター:設計、構造、先進応用
固体電力半導体の登場により、従来のブラシ付きDCモーターからブラシレスDC(BLDC)設計への移行が可能になりました。BLDCはDCデバイスですが、その動作原理はAC同期モーターに極めて近く、ACモーター技術の議論においても重要です。
BLDCモーターはAC同期モーターと核心的な類似性を共有します。主な違いは逆起電力(EMF)の波形にあります。同期モーターが正弦波逆起電力を生成するのに対し、BLDCモーターは矩形または台形の逆起電力プロファイルを示します。
両モータータイプとも、ステータが生成する回転磁界が磁気ロータと相互作用してトルクを生み出します。
同期モーターは通常、大型マルチキロワット機械で、電磁石ロータを備え、商用周波数の約数である単一速度で動作することが多いです。対照的に、BLDCモーターは一般的にコンパクトで、数ワットから数十ワット程度、永久磁石ロータを採用します。
BLDCモーターの速度は、基準周波数に結びついた位相同期ループ(PLL)で制御しない限り本質的に可変です。典型的な構造スタイルは円筒形とパンケーキ形です。
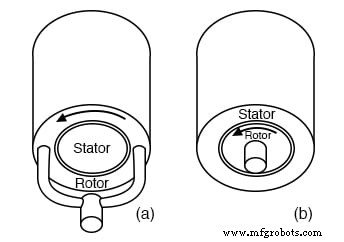
円筒形構造:(a) 外部ロータ、(b) 内部ロータ
円筒形構造が最も一般的で、2つのバリエーションがあります(図参照)。最も一般的なのは右側の内部ロータで、ハードディスクドライブで見られます。比較的珍しいバリエーションでは、ロータがステータの外側を取り囲みます。
この外部ロータ配置はBLDCファンモーターに典型的で、シャフトを持たないことが多く、コンパクトで堅牢です。この構成では、磁束は回転軸に対して放射状です。
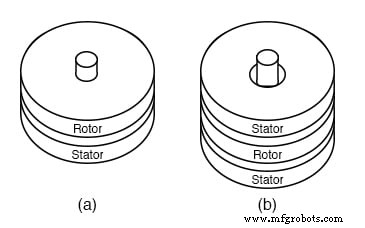
パンケーキモーター構造:(a) 片面ステータ、(b) 両面ステータ
高トルクパンケーキモーターは、図(b)のようにロータの両側にステータコイルを配置することが多いです。
フロッピーディスクドライブモーターなどの低トルクデバイスは、通常片面ステータコイル(図a)を使用します。この配置では、磁束は回転軸に平行な軸方向に流れます。
整流には、光学エンコーダ、磁気エンコーダ(リゾルバー、シンクロなど)、ホール効果磁気センサーなど、さまざまなシャフト位置センサーが使用できます。小型コスト重視モーターではホールセンサーが好まれます。
ホール効果センサーは、電流方向に垂直な磁界によって電子の流れが影響を受ける半導体デバイスです。2つの出力電圧が相補的な4端子可変抵抗ネットワークとして機能します。
磁界が印加されると、センサーは出力端子で小さな電圧シフトを生成します。このホール出力はコンパレータを駆動して安定した電力デバイス駆動を得たり、適切にバイアスされた複合トランジスタ段を駆動したりできます。
最新のホールセンサーは増幅器とデジタルロジックを統合することが多く、3端子デバイスとして相巻線を励磁するパワートランジスタを直接駆動できます。正確な位置検出には、センサーを永久磁石ロータの近くに取り付ける必要があります。

ホール効果センサーによる3相ブラシレスDCモーター整流
基本的な円筒形3相モーター(上図)は、各ステータ相専用のホールセンサーによって整流されます。永久磁石ロータが回転すると、ホールデバイスは通過するロータ極の極性変化を検知します。
ホール信号は増幅され、ステータコイルが正しい電流を受け取るようにします。実際には、これらの信号を組み合わせ論理で処理してより効率的な駆動波形を生成できます。
速度制御用の位相同期ループ(PLL)を装備したこの円筒モーターは、ハードドライブを駆動できます。同様のPLLベース制御でパンケーキフロッピーディスクモーターも駆動可能です(図参照)。
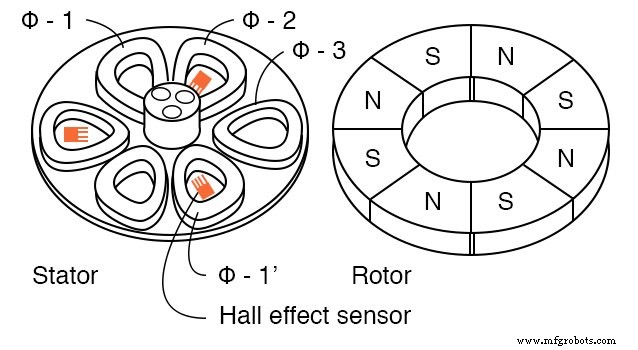
ブラシレスパンケーキモーター
3相パンケーキモーターは6ステータ極と8ロータ極で構成されます。ロータは軸方向に着磁された8つの交互極を持つ平らなフェライトリングです。図示されていませんが、ロータはステータ中央のベアリングに取り付けられる軟鋼プレートでキャップされています。
鋼プレートが磁気回路を完成させ、ステータ極は上部の鋼プレートに取り付けられ、さらに磁気連続性を確保します。
平らなステータコイルはロータ極に密接に合わせるため台形形状で、6つのステータコイルが3巻線相を構成します。
3つのステータ相を順次励磁することで回転磁界が生成されます。
永久磁石ロータは同期モーターと同様にこの磁界に整列します。2極ロータは磁界と同期して回転しますが、8極ロータは追加極のために磁界周波数の約数で回転します。
ブラシレスDCファンモーターの主な特徴:

ブラシレスファンモーター、2相
- ステータは4極間に分布した2相
- 巻線のない4突極でゼロトルクポイントを排除
- ロータに4つのメイン駆動極
- ゼロトルクポイント排除を助ける8極をロータに重畳
- ホール効果センサーを物理的に45°間隔で配置
- ファンハウジングをロータ上部に、ロータをステータ上に配置
BLDCファンモーターの主な目的はコスト効率の良い製造であり、低性能製品では3相から2相設計への移行を促しています。駆動スキームによっては4相モーターと呼ばれることもあります。
従来のブラシ付きDCモーターは、自己起動能力のために奇数の電機子極(3、5、7)を必要とします。2や4などの偶数では、静止状態からの起動を妨げるトルク最小値が生じる可能性があります。
巻線のない4つの小さな突極を導入すると、トルク-位置曲線にリップルトルクが加わります。このリップルがトルク最小値を緩和し、起動性を向上させます。
この追加リップルがさらにトルク最小値を排除し、これらの最小値がゼロに達しない限り、モーターは起動可能です。最小値がより効果的に抑制されるほど、起動プロセスは容易になります。
2相ステータの場合、ホールセンサーは電気的に90°離れている必要があります。2極ロータではこれは90°物理的間隔に対応しますが、4極永久磁石ロータでは必要な90°電気的分離を達成するためにセンサーを物理的に45°配置する必要があります(上記ホール間隔参照)。
トルクの大部分は内側の2相ステータコイルとロータの4極部分の相互作用から生じます。したがって、ホールセンサーが正しい整流信号を検出できるよう、4極部分を底部に配置する必要があります。
追加の8極部分は起動性能向上のみを目的としています。

ブラシレスDCモーター 2相プッシュプル駆動
上図は、2つのホールセンサーを使用して4巻線を励磁する2相プッシュプル(または4相)駆動を示しています。単極ロータの場合、センサーは電気的に90°離れており、物理的にも90°間隔に対応します。
各ホールセンサーが2つの相補出力を生成するため、単一センサーで対向する2巻線を整流できます。
産業技術
- 巻線形誘導モータのトラブルシューティング:実践ガイド
- 電動モータ信頼性のヒント:起動サイクルを減らして設備を保護
- モーター寿命を延ばす:専門家によるメンテナンスのヒント
- 産業用モーターの種類、機能、応用:リニアモーターとBLDCモーターを中心に
- BLDCモーター(ブラシレスDCモーター)のトルク特性・制御・ロボット・リニアモーターへの展開
- BLDCモーター(ブラシレスDCモーター)プロフェッショナルガイド:原理・構造・応用
- 単相誘導モーターの理解:種類、動作、効率改善
- AC整流子モーターの理解:設計、種類、応用
- 電動機の安全確保:主要フェーズ別の必須保護対策
- AC電動機の4大巻線故障タイプと予防策
- Nanotec CL4-E:BLDC&ステッピングモータ向けコンパクト高性能モータコントローラ