



テスラ多相誘導モーター:設計、動作原理、応用
誘導モーターはACモーターの約90%を占め、産業機械を支配しています。その堅牢性とシンプルな構造が、重負荷駆動の定番となっています。
1883年、ニコラ・テスラは多相誘導モーターの基礎を築きました。1888年までに0.5馬力(400W)の試作機を完成させ、後にジョージ・ウェスティングハウスに65,000ドルで売却。この投資がAC電力の普及を加速させました。
1馬力(1kW)を超える大型産業用駆動は、ほぼ例外なく多相誘導モーターです。「多相」とは、モーター極あたり複数の巻線があり、時間的に位相シフトされた正弦波で励磁されることを指します。実用上は通常2相、より一般的には3相で、商用モーターの大半は三相機です。
ブラシ付きDCモーターとは異なり、誘導モーターはステータ巻線で回転磁界を生成し、ロータ導体に電流を誘導してトランスのような二次側を形成し、トルクを生成します。
AC誘導モーターの構造
誘導モーターの核心は、ロータ(電機子)と巻線を収納するステータというシンプルな2部品構成です。ステータは多相電源に接続されます(下図参照)。
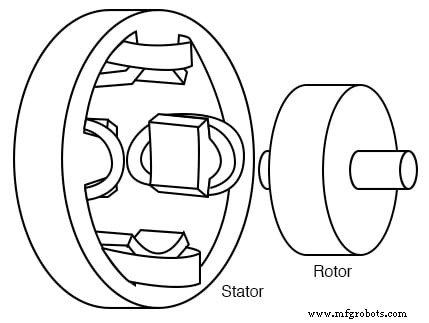
テスラ多相誘導モーター
ステータ巻線はペアで配置され、1相あたり1ペアです。各ペアは直列の2コイルで構成され、一方がN極、他方がS極を表します。二相モーターでは、第2ペアが空間的に90°ずらして配置され、対応するAC電源も90°位相シフトされます。テスラのオリジナルモーターは二相交流発電機を電源としていました。
初期モーターは突極を採用し、この設計は現在でも小出力ユニット(<50W)で使用されています。大型モーターでは、ステータ積層板の巻線スロットがトルクリップルを低減し効率を向上させます。
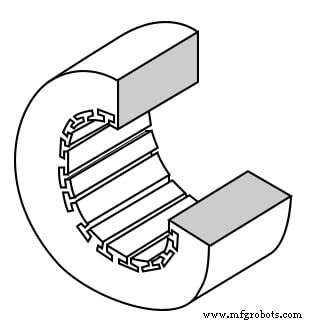
巻線スロット付きステータフレーム
ステータ積層板は精密に切断されたスロットを持つ薄い絶縁鋼板です。これらのシートのスタックは、エンドハウジングも兼ねるエンドネジで固定されます。
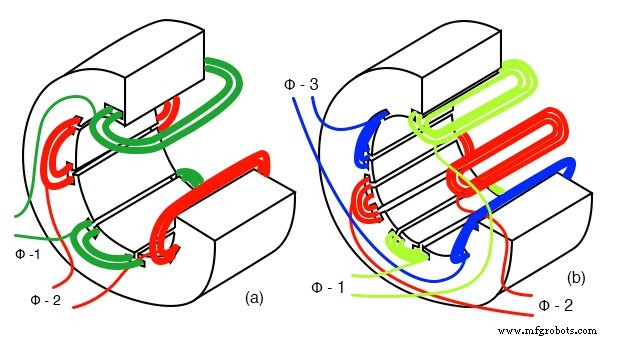
2相および3相巻線を持つステータ
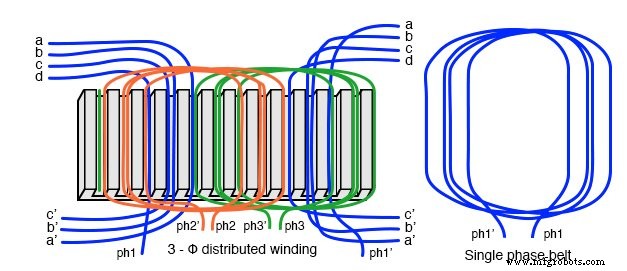
実際には、各極巻線は多数の小さなスロットに分散配置され、フェーズベルトを形成することで磁界を滑らかにし、高調波歪みを低減します。エッジスロットには2相の巻線が含まれることがあり、フェーズベルトのオーバーラップを可能にします。
ロータのシンプルさが大きな利点です。鋼積層コアに埋め込まれた銅またはアルミニウムのかご形導体で構成されます(下図参照)。ブラシや整流子がないため、アーク、摩耗、定期メンテナンスの必要性がありません。
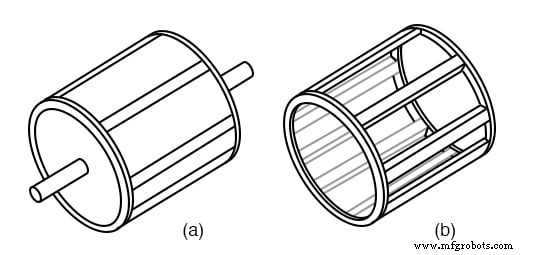
積層ロータとかご形導体
トルクリップルを低減するため、かご形導体を軸に対して歪めたりねじったりして、磁界がステータスロットと完全に整列しないようにすることがあります。
ロータとステータの両鉄心は、酸化物やワニスでコートされた絶縁積層板を使用して渦電流を抑制し、鋼合金は低ヒステリシス損失のものを選定します。
動作理論
誘導モーターは回転磁界の原理で動作します。時間シフトされた正弦波電圧をステータ巻線に印加すると、ライン周波数で回転する磁界が生成されます。この磁界がロータ導体に電流を誘導し、それらが独自の磁界を生成します。ステータとロータの磁界の相互作用がトルクを生み出します。
簡単なアナロジーでは、回転永久磁石が導電ディスクに電流を誘導します。レンツの法則により、誘導磁界は磁石の動きに反対方向に働き、ディスクが遅れます。この遅れ、いわゆるスリップが負荷を駆動するために必要なトルクを生み出します。
二相モーターでは、ステータ巻線が90°位相差で円形回転磁界を生成します。三相モーターでは120°間隔の巻線により、さらに滑らかな回転が得られます。
ロータが無負荷のとき、同期速度(回転磁界の速度)で回転します。負荷がかかるとロータが減速し、スリップが増加、誘導電流とトルクが上昇して動作点に達します。
全速と同期速度
同期速度(Ns)は以下で与えられます:
Ns = 120·f / P
ここでfは電源周波数(Hz)、Pは総極数です。60Hz電源と6極モーター(3極対)の場合、Nsは3600rpmです。極数を半分にすると速度は2倍、極数を2倍にすると同期速度は半分になります。
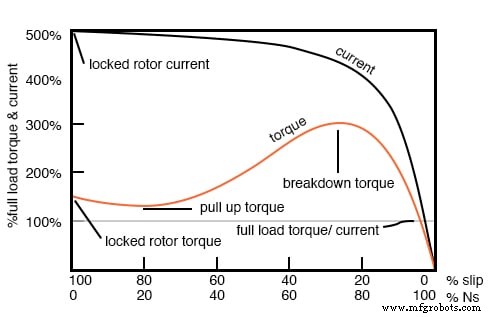
トルクとスリップ特性
起動時、ロータは静止しステータ磁界は同期速度で回転します。その結果生じる最大誘導電流がロックドロータトルク(LRT)を生み出し、通常は定格負荷トルク(FLT)の1.5〜3.5倍です。対応するロックドロータ電流(LRC)は定格負荷電流(FLC)の5〜14倍に達することがあります。
ロータが加速するとスリップは減少し、誘導ロータ周波数(fr)は:
fr = s · f
ここでs = (Ns – N) / Nsです。50Hz電源で5%スリップの場合、frはわずか2.5Hzで、磁界とロータ速度の小さな差を反映しています。
トルク対スリップ曲線は通常、同期速度の80〜100%でピークトルク(ブレークダウントルク)を示し、LRTは0%スリップで発生します。定格トルク以下での連続運転は安全ですが、長期間超過するとモーターを損傷する可能性があります。
NEMAおよびIECモータークラス
標準モータークラスは、トルク曲線を特定の負荷タイプにマッチングするために定義されています。全米電機工業会(NEMA)と国際電気標準会議(IEC)が同等のクラスを提供しています:
- クラスB / IEC N — ポンプ、ファン、工作機械のデフォルト。LRT 150〜170% FLT
- クラスA — より高いLRTとドロップアウトトルク。射出成形機に適する
- クラスC / IEC H — LRT 200% FLT。コンベア、クラッシャー、コンプレッサーに使用
- クラスD — 高スリップにより最高起動トルクと低電流。エレベーターなどの可変速用途に最適
- クラスE — クラスBの高効率版
- クラスF — 低LRCとブレークダウントルク。定速・易起動負荷に最適
クラスDを除き、すべてのモーターは定格負荷で5%スリップ以下で動作します。
力率と効率
大型、全負荷、高速誘導モーターは力率(PF)0.90まで達成可能です。4/3定格負荷ではPFが0.92に達することも。小型低速モーターではPFが0.50まで低下し、起動時は0.10〜0.25です。
効率傾向も負荷に追従します:大型三相モーターは定格負荷で95%に達し、90%が典型的。効率は定格トルクの75%付近でピークとなり、50%でわずかに低下、25%でさらに低下します。モーターは信頼性の高い起動と全負荷域での動作を保証するため、しばしばオーバーサイズ化されます。
静止位相変換器と自律起動設計により、三相モーターを単相電源で運転可能ですが、慎重なコンデンササイジングと負荷管理が必要です。
誘導モーターとしての発電機運転
同期速度以上で駆動される、すなわち負のスリップ状態では、誘導モーターは誘導発電機になります。ロータがステータに電圧を誘導し、電力をグリッドに供給します。このモードは風力タービンなどの可変速駆動に最適で、固有のスリップ保護と制御の簡素化を提供します。
ただし、誘導発電機は励磁のために50Hzまたは60Hzの活線電源を必要とし、スタンドアロンバックアップ電源としては不適切です。
起動と速度制御
大型モーターは起動時に定格負荷電流の500〜1400%を引き、電圧降下を引き起こします。モータースターター(オートトランスまたは固体素子デバイス)で初期電圧を低減し、電流を定格負荷の200〜500%に制限します。50kW以上のモーターでは、位相制御または電子スターターが標準です。
電子可変速ドライブは周波数と電圧の両方を調整し、磁気飽和を防ぎながらトルクを維持します。制御戦略にはスカラ、ベクトル、ダイレクトルク制御があり、それぞれ精度と複雑さの度合いが異なります。
複数界磁巻線と可変電圧
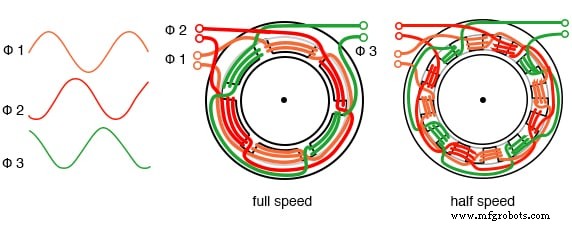
複数極巻線を組み込むことで、単一モーターで異なる同期速度(例:4極で1800rpm、2極で3600rpm)で動作可能です。ステータ巻線の再配線でこれらの構成を切り替えます。
ファンドライブなどの用途では、ライン電圧を下げることで速度を低減する簡易的な方法があります。最新ドライブは電子変調で周波数と電圧を同時に可変し、トルクを犠牲にせず滑らかな速度制御を実現します。
リニア誘導モーター
円形ロータとステータを展開すると、従来の誘導モーターがリニア誘導モーター(LIM)になります。LIMは高加速を提供し、磁気浮上も生成できるため、高速輸送や先進射出システムの候補となります。コストは高いものの、将来の海軍空母では蒸気カタパルトに代わってLIMが採用される予定です。
重要ポイント
- 多相誘導モーターは積層ステータ巻線とかご形ロータを備える
- 三相モーターは自律起動し、ロータスリップによってトルクを生成
- モータースターターは起動トルクを維持しながら突入電流を低減
- 静止位相変換器で三相モーターを単相運転可能
- 複数界磁巻線で離散的な速度設定が可能
- 最新電子ドライブで広範囲の精密速度制御が可能
関連リソース
産業技術
- モーター寿命を延ばす:専門家によるメンテナンスのヒント
- 産業用モーターの種類、機能、応用:リニアモーターとBLDCモーターを中心に
- BLDCモーター(ブラシレスDCモーター)プロフェッショナルガイド:原理・構造・応用
- 永久コンデンサ分相誘導モーターの自作:ステップバイステップガイド
- 大型AC永久分相コンデンサ誘導モーターの構築
- 単相誘導モーターの理解:種類、動作、効率改善
- AC整流子モーターの理解:設計、種類、応用
- 電動機の安全確保:主要フェーズ別の必須保護対策
- AC電動機の4大巻線故障タイプと予防策
- TEFCモーター故障の5大原因と予防策
- ピーク性能を確保するコンプレッサーモーターメンテナンスのエキスパートガイド