



巻線形誘導モーター:設計、利点、可変速応用
巻線形誘導モーターは、ステータがかご形モーターと同一ですが、ロータにスリップリングとブラシを通じて引き出された絶縁巻線を備えます。スリップリングには決して電力を供給しませんが、起動時に重要な役割を果たします:ロータ巻線に直列抵抗を挿入できるようにするためです。モーターが定格速度に達すると、この抵抗は短絡され、ロータは電気的にかご形ロータと同様に振る舞います。
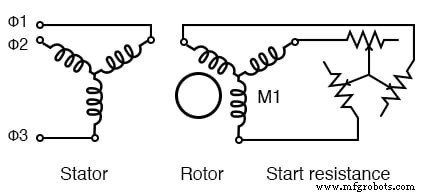
巻線形誘導モーター
なぜロータに直列抵抗を挿入するのか?
大型かご形モーターは起動時に定格負荷電流の500〜1000%を引くことがあります。追加抵抗はロックドロータ電流を大幅に低減し、より重要なことに起動トルクを増加させます。ロータ抵抗をR₀からR₁、R₂へと増やすにつれて、ブレークダウントルクのピークが左にシフトし、零速で最大に達します。この停止状態での高トルクは、高慣性負荷の起動に不可欠です。
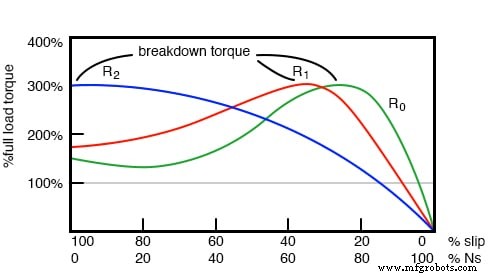
ロータ抵抗増加によりブレークダウントルクピークが零速にシフト
直列抵抗は定格速度でのトルクを低下させますが、ロータが加速したら抵抗は取り除かれます。起動時の発熱は起動抵抗器で外部に放出されるため、モーター本体をより冷たく保てます。
巻線形モーターの欠点は、ブラシとスリップリングによる複雑さとメンテナンスの増加です。
このモーター構成は、重い高慣性負荷の起動に最適です。高起動抵抗により、ピークプルアウトトルクが即座に零速で利用可能になります。これは、ピークトルクが同期速度の80%付近でしか現れないかご形モーターとは対照的です。
速度制御
起動後にロータ回路に可変抵抗を再導入することで、モーター速度を制御できます。抵抗を増やすとロータ電流が減少し、速度が低下します。ただし、高起動トルクとシフトしたブレークダウントルクは低速でのみ存在します。高速では、モーターはかご形モーターと同様に振る舞います。
典型的な抵抗値はR₀、R₁、R₂、R₃で、ゼロから最大値まで増加します。R₃でより高い抵抗を使用するとさらに速度を下げられます。速度調整は50〜100%全速範囲で最適で、エレベーターや印刷機などの可変速負荷で良好に機能します。
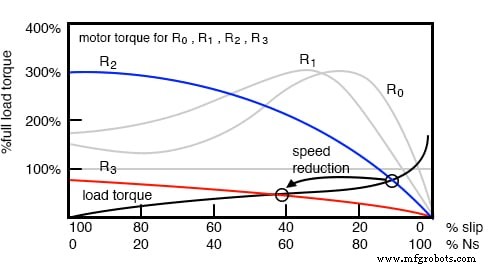
ロータ抵抗による巻線形誘導モーターの速度制御
二重給電誘導発電機(DFIG)
巻線形モーターが同期速度以上で駆動されると、発電機として動作できます。ステータとロータの両方が電気的にアクセス可能であるため、この機械はステータのみ接続される単一給電型とは異なり、二重給電誘導発電機と呼ばれます。
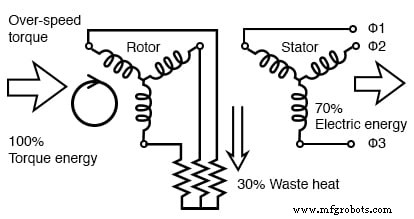
ロータ抵抗による二重給電誘導発電機の過速度運転
DFIGは同期速度に対して±30〜50%の範囲で速度を変動させられます。ロータ回路に抵抗を挿入することで、過速度時の余剰エネルギーを吸収し、負の抵抗で低速時に追加エネルギーを供給できます。実際には、抵抗をパワーコンバータに置き換えてロータからエネルギーを供給または抽出し、全体効率を向上させます。
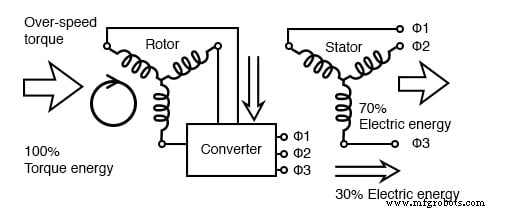
コンバータによる二重給電誘導発電機ロータからのエネルギー回収
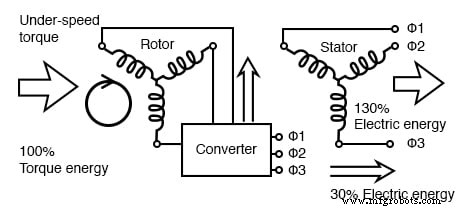
コンバータが電力線からロータにエネルギーを供給し、同期速度以上・以下で効率的運転を可能にする
この構成では、ロータがステータに実質的に「電力を貸し借り」でき、発電機が機械的速度が同期速度から逸脱しても60Hz出力を維持できます。理論上、無損失DFIGは機械的電力のちょうど100%をグリッドに供給しますが、実際にはコンバータが余剰エネルギーを吸収または供給するため、見かけの出力が機械的入力の約130%まで向上します。
巻線形誘導モーターの主要特性
- 重い慣性負荷向けの高起動トルク
- かご形モーターより低い起動電流
- ロータ抵抗で50〜100%全速範囲の速度調整可能
- ブラシとスリップリングが必要で、かご形設計よりメンテナンス増
- 発電機として使用時、可変速二重給電誘導発電機(DFIG)になる
関連ワークシート: ACモーター理論ワークシート
産業技術